6. Modélisation D#
6.1. Caractéristiques de la modélisation#
Distorsion et cisaillement pur dans le plan.
|
|
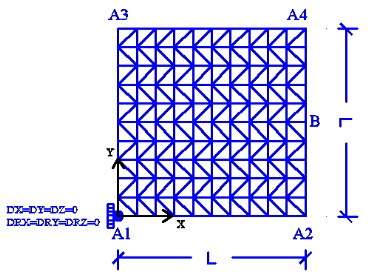
Figure 6.1-a: Maillage et conditions aux limites.
Modélisation: DKTG. \(L=1.0m\) .
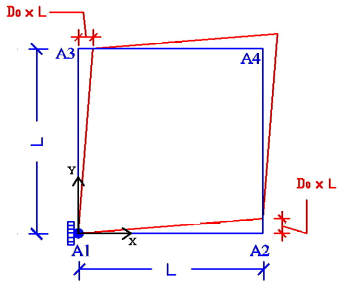
Conditions aux limites (voir figure ci-dessus à droite) de telle sorte que la plaque soit soumise à une distorsion pure: \({\varepsilon}_{xy}\) doit être constant ou à un cisaillement pur: on applique des efforts. Par conséquent, on applique le champ de déplacement suivant sur les bords de la plaque pour la distorsion:
\(\lbrace \begin{array}{c}{u}_{x}={D}_{0}\cdot y\\ {u}_{y}={D}_{0}\cdot x\end{array}\mathrm{\Rightarrow }\varepsilon =\frac{1}{2}({u}_{x,y}+{u}_{y,x})={D}_{0}\)
Donc:
on impose un encastrement en \({A}_{1}\) ,
\({u}_{x}={D}_{0}\cdot y,{u}_{y}=0\) sur l’arête \({A}_{1}-{A}_{3}\) , \({u}_{x}=0,{u}_{y}={D}_{0}\cdot x\) sur l’arête \({A}_{1}-{A}_{2}\) ,
\({u}_{x}={D}_{0}\cdot y,{u}_{y}={D}_{0}\cdot L\) sur l’arête \({A}_{2}-{A}_{4}\) , \({u}_{x}={D}_{0}\cdot L,{u}_{y}={D}_{0}\cdot x\) sur l’arête \({A}_{3}-{A}_{4}\) ,
où \({D}_{0}=3.3{10}^{-4}\) et \(f(t)\) représentent l’amplitude du chargement cyclique en fonction du paramètre (de pseudo-temps) \(t\) , définie comme:
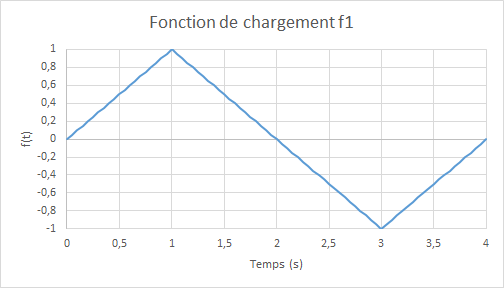
Figure 6.1-b: fonction de chargement
Incrément d’intégration: \(0.05s\) .
Pour le cisaillement, on applique les efforts suivants:
on impose \({F}_{y}={D}_{0}\) sur \({A}_{2}{A}_{4}\) ,
on impose \({F}_{x}={D}_{0}\) sur \({A}_{4}{A}_{3}\) ,
on impose \({F}_{y}=-{D}_{0}\) sur \({A}_{3}{A}_{1}\) ,
on impose \({F}_{x}=-{D}_{0}\) sur \({A}_{1}{A}_{2}\) ,
6.2. Caractéristiques du maillage#
Nœuds: 121.
Mailles: 200 TRIA3; 40 SEG2.
6.3. Grandeurs testées et résultats#
Pour la distorsion, on compare l’effort tranchant \({N}_{xy}\) en \(B\) obtenu par les deux modélisations; les tolérances sont prises en valeur absolue sur ces différences relatives:
Identification |
Type de référence |
Valeur de référence |
Tolérance |
DIST. POS. - PHASE CHAR. ELAS. \(t=0,25\) |
|||
Différence relative des efforts \({N}_{xy}\) |
AUTRE_ASTER |
0 |
5 10-2 |
DIST.POS. - PHASE CHAR.ENDO. \(t=1,0\) |
|||
Différence relative des efforts \({N}_{xy}\) |
AUTRE_ASTER |
0 |
7 10 -2 |
DIST.POS. - PHASE DECHAR. ELAS. \(t=1,5\) |
|||
Différence relative des efforts \({N}_{xy}\) |
AUTRE_ASTER |
0 |
7 10 -2 |
DIST.NEG. - PHASE CHAR.ELAS. \(t=3,0\) |
|||
Différence relative des efforts \({N}_{xy}\) |
AUTRE_ASTER |
0 |
7 10-2 |
DIST.NEG. - PHASE DECHAR. ELAS. \(t=3,5\) |
|||
Différence relative des efforts \({N}_{xy}\) |
AUTRE_ASTER |
0 |
7 10-2 |
Diagramme effort tranchant \({N}_{xy}\) (dans le plan) en fonction du temps:
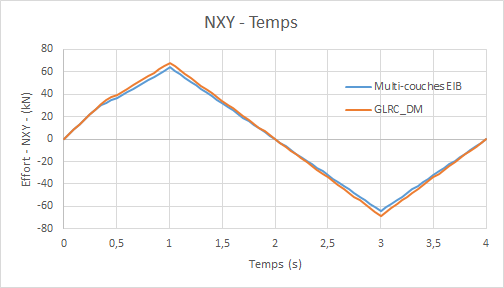
Diagramme effort tranchant \({N}_{xy}\) (dans le plan) en fonction de \({D}_{0}\) imposé:
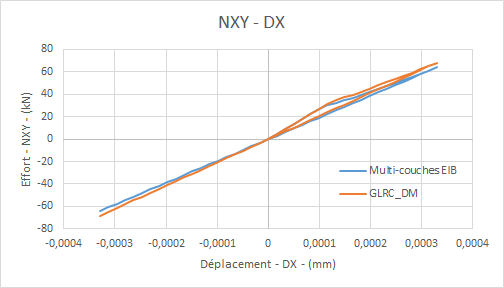
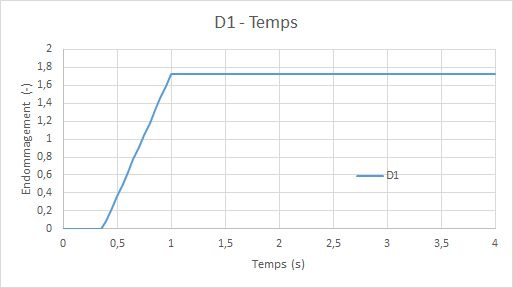
Diagramme de l’évolution de l’endommagement du modèle GLRC_DM ( \({d}_{1}={d}_{2}\) ) en fonction du temps:
Pour le cisaillement, on fait des tests de non régression sur les déformations de cisaillement \({\varepsilon}_{xy}\) en \(B\) :
Identification |
Type de référence |
Valeur de référence |
Tolérance |
CIS.POS. - PHASE CHAR. ELAS. \(t=0,1\) |
|||
Déformations de cisaillement \({\varepsilon}_{xy}\) |
NON_REGRESSION |
3,013 10-15 |
1 10-6 |
CIS.POS. - PHASE CHAR. ENDO. \(t=0,8\) |
|||
Déformations de cisaillement \({\varepsilon}_{xy}\) |
NON_REGRESSION |
2,410 10-14 |
7 10 -2 |
6.4. Remarques#
Afin d’avoir un meilleur accord entre le modèle GLRC_DM et la référence (modèle multicouche) en distorsion pure, il a été nécessaire de modifier le module de Young de \(E=35620\mathit{MPa}\) à \(E=42500\mathit{MPa}\) par rapport aux modélisations A,B,C, sachant qu’en distorsion pure les aciers ne sont pas chargés.
On vérifie que l’effort tranchant obtenu avec Code_Aster à l’instant \(t=0,37427s\) , juste à apparition du premier endommagement produit la valeur théorique élastique:
\({N}_{xy}^{D}=2\frac{\sqrt{2{\mu}_{m}{k}_{0}}}{\sqrt{2-{\gamma}_{\mathrm{mc}}-{\gamma}_{\mathrm{mt}}}}=\frac{{N}_{D}}{1+{\nu}_{m}}\cdot \sqrt{\frac{(1-{\nu}_{m})(1+2{\nu}_{m})(1-{\gamma}_{\mathrm{mt}})+{\nu}_{m}^{2}(1-{\gamma}_{\mathrm{mc}})}{2-{\gamma}_{\mathrm{mc}}-{\gamma}_{\mathrm{mt}}}}\)
soit: \({N}_{xy}^{D}=331128N/m\) .