2. Solution de référence#
2.1. Méthode de calcul#
La solution de référence analytique est donnée par :
Les conditions de Dirichlet, de Neumann et le terme source sont obtenus par la méthode des solutions manufacturées [bib1].
On commence par déterminer le gradient de la transformation \(\underline{\underline{F}}\) :
Connaissant la normale \(\underline{N}={[0,0,-1]}^{T}\) à la surface \(\text{ESCLAVE}\) dans la configuration non-déformée, on obtient son expression dans la configuration déformée par la formule de Nanson :
Connaissant le tenseur de Hooke \(\underline{\underline{\underline{\underline{A}}}}\) et le tenseur de Green-Lagrange \(\underline{\underline{E}}\) , on calcule le second tenseur de Piola-Kirchhoff \(\underline{\underline{S}}\) :
On rappelle que le second tenseur de Piola-Kirchhoff \(\underline{\underline{S}}\) permet d’obtenir des efforts en configuration non déformée par unité de surface non déformée :
Comme nous cherchons à déterminer des efforts en configuration déformée, nous allons déterminer le premier tenseur de Piola-Kirchhoff \(\underline{\underline{\Pi}}\)
On peut ainsi déterminer les forces de volume \({\underline{f}}_{\mathrm{vol}}\) :
Connaissant la normale en configuration initiale sur les différentes faces et le premier tenseur de Piola-Kirchhoff \(\underline{\underline{\Pi}}\) , on peut calculer les efforts de surface en configuration déformée :
Sur la surface \(\text{BAS}\) qui est en contact, il faut un traitement particulier. En effet, les efforts normaux y sont pris en compte par le contact :
Où \(p\) désigne la pression de contact. Elle peut être déterminée par l’expression :
Il ne faut donc y appliquer que les efforts tangentiels. On les calcule par l’expression :
Concernant les efforts de contact, il est absolument indispensable de construire la solution manufacturée de manière à ce qu’ils vérifient les équations du contact [bib2], à savoir :
Cette vérification se fait après avoir calculé de façon analytique la pression et le saut de déplacement associés à la solution manufacturée, en général avec un outil de calcul formel (en l’occurence, il s’agit du module Python sympy ). On doit alors les visualiser, afin de vérifier rétrospectivement que la solution que l’on a contruite vérifie bien (). Dans le cas de ce test, nous avons représenté pression et saut de déplacement analytiques en figures et . On remarque qu’ils vérifient \(p<0\) et \(\text{gap}(\underline{U})=0\) , ce qui est caractéristique d’une surface entièrement contactante, et conforme à ().
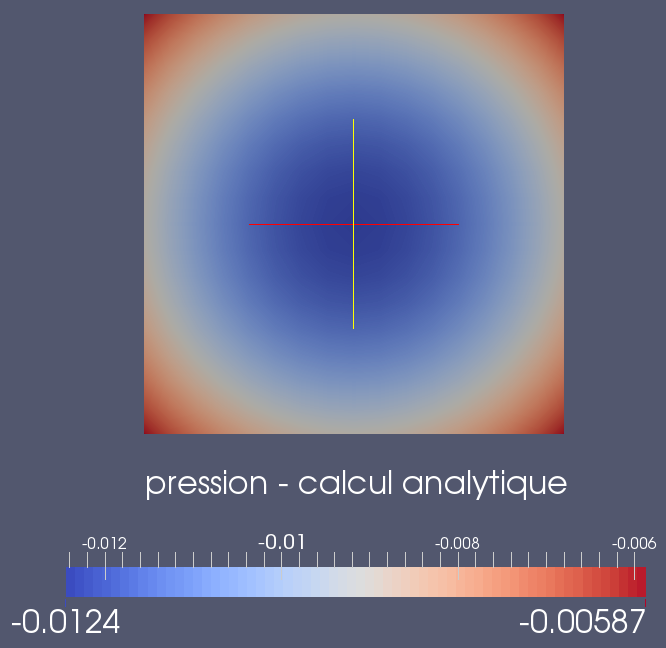
Figure 2.1-1: Validité de la solution manufacturée : pression p
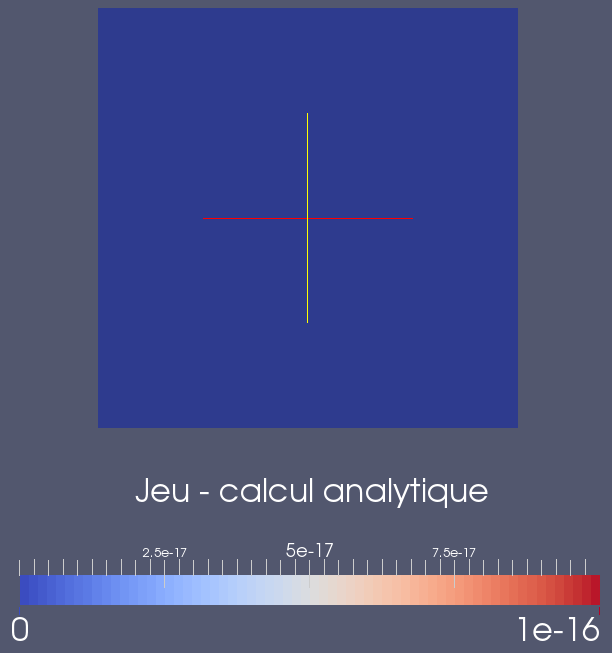
Figure 2.1-2: Validité de la solution manufacturée : jeu Gap(U)
2.2. Grandeurs et résultats de référence#
La valeur de l’écart entre solutions analytique et calculée sur le maillage : \(\sum^{\text{noeuds}n}\mid {\underline{U}}_{\text{n}}^{\text{calc}}-{\underline{U}}_{\text{n}}^{\text{ref}}\mid\) et \(\sum^{\text{noeuds}n}\mid {p}_{\text{n}}^{\text{calc}}-{p}_{\text{n}}^{\text{ref}}\mid\) .
Dans le cas des modélisations qui réalisent une analyse de convergence avec la finesse du maillage, la vitesse de convergence avec la finesse du maillage de la solution calculée vers la solution analytique en norme \({L}_{2}\) :
le plus grand réel \({\alpha}_{U}>0\) tel que \({\parallel {\underline{U}}^{\text{calc}}-{\underline{U}}^{\text{ref}}\parallel }_{0,\Omega }<{C}_{U}\times {h}^{{\alpha}_{U}}\) où \({C}_{U}\) est indépendant de \(h\) pour le déplacement;
le plus grand réel \({\alpha}_{p}>0\) tel que \({\parallel {p}^{\text{calc}}-{p}^{\text{ref}}\parallel }_{0,{\Gamma}_{C}}<{C}_{p}\times {h}^{{\alpha}_{p}}\) où \({C}_{p}\) est indépendant de \(h\) pour la pression de contact.
2.3. Incertitudes sur la solution#
Aucune
2.4. Références bibliographiques#
Document U2.08.08, Utilisation de la Méthode des Solutions Manufacturées pour la validation logicielle, Documentation U2 de Code_Aster
r5.03.50 r5.03.50 r5.03.50