6. Modélisation D#
6.1. Caractéristiques de la modélisation#
On utilise une modélisation MEMBRANE en grandes déformations (DEFORMATION=”GROT_GDEP”) avec la loi de comportement néo-Hookéenne (RELATION=”ELAS_MEMBRANE_NH”). On utilise des éléments linéaires.
6.2. Caractéristiques du maillage#
Le maillage est le même que pour la modélisation A.
6.3. Grandeurs testées et résultats#
On teste la pression appliquée au cours du chargement.
Identification |
Type de référence |
Valeur de référence |
Précision |
Instant 0.1 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
109.55 \(N/{m}^{2}\) |
7% |
Instant 0.2 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
531.73 \(N/{m}^{2}\) |
3% |
Instant 0.3 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
995.8 \(N/{m}^{2}\) |
2% |
Instant 0.4 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1276.2 \(N/{m}^{2}\) |
3% |
Instant 0.5 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1366.9 \(N/{m}^{2}\) |
3% |
Instant 0.6 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1344.7 \(N/{m}^{2}\) |
4% |
Instant 0.7 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1280.6 \(N/{m}^{2}\) |
5% |
Instant 0.8 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1203.0 \(N/{m}^{2}\) |
6% |
Instant 0.9 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1124.4 \(N/{m}^{2}\) |
6% |
Instant 1.0 - \(\mathit{ETA}\text{\_}\mathit{PILO}\) |
“SOURCE_EXTERNE” |
1049.0 \(N/{m}^{2}\) |
7% |
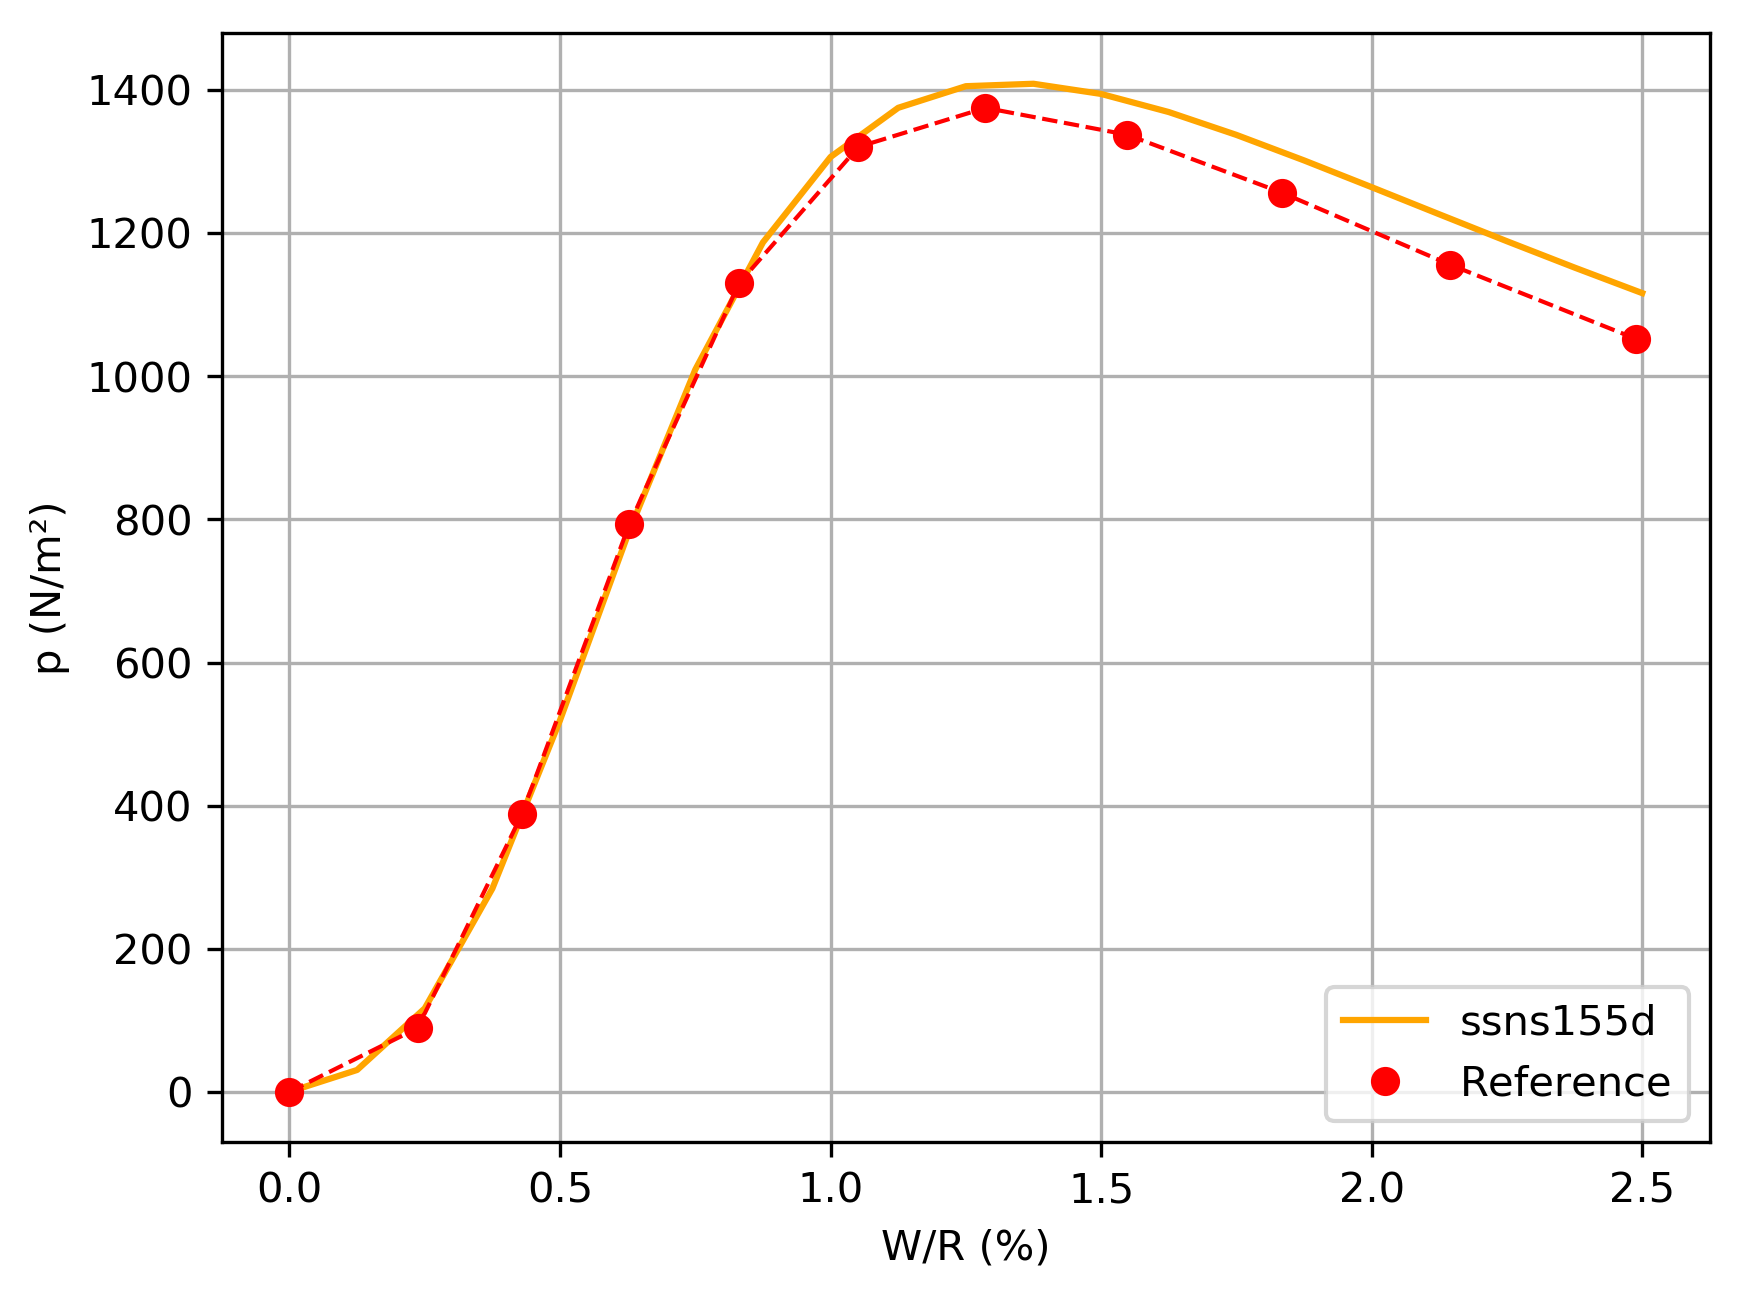
Figure 6.2-a: Résultats de la modélisation D vs référence numérique de la figure 2.1 -a.
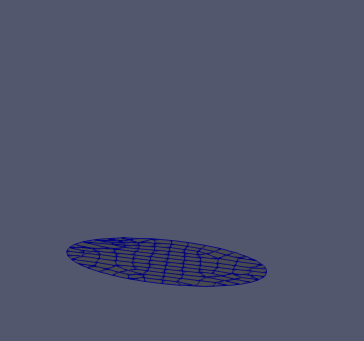
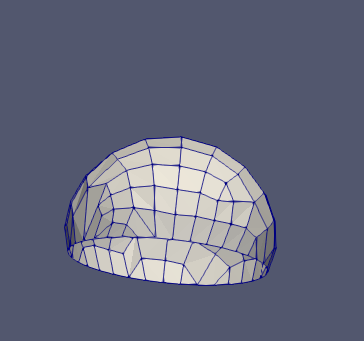
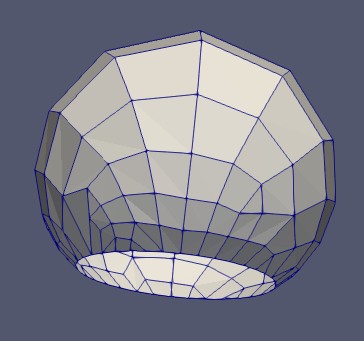
Figure 6.2-b: État initial (à gauche), déformée à l’instant 0.5 (au centre) et déformée à l’état final (à droite).
6.4. Remarques#
On a utilisé le pilotage en déplacement (SUIV_PILO ) pour atteindre la convergence. La loi de comportement néo-Hookéenne fait apparaître un snap-through à environ 1,4kPa. Cela entraîne de fortes non-linéarités autour de cette valeur que l’on peut surmonter via le pilotage de la pression suiveuse.
Le maillage est environ 2 fois plus grossier que celui de la référence et les mailles sont linéaires et non quadratiques. Cela explique les écarts observés face à la solution de référence pour cette modélisation.