13. Mot clé MASSIF#
13.1. Caractéristiques affectables#
Permet d’affecter à des éléments 3D ou 2D des axes locaux (qui peuvent être par exemple utilisés pour définir des directions d’orthotropie (cf. DEFI_MATERIAU[U4.43.01], DEFI_COMPOR[U4.43.06].
- En 3D, ces axes locaux peuvent être définis par les mots clés :
ANGL_REP (3 angles nautiques)
ORIG_AXE et ANGL_AXE (origine et axe du repère cylindrique)
ANGL_EULER (3 angles)
- En 2D, ces axes locaux peuvent être définis par :
ANGL_REP (1 seul angle nautique)
ORIG_AXE (origine du repère cylindrique)
On précise que : - ANGL_REP ou ANGL_EULER sert pour un matériau orthotrope ou isotrope transverse à axes fixes. - ORIG_AXE et ANGL_AXE servent pour un matériau orthotropeou isotrope transverse dont les axes suivent un repère cylindrique et uniquement dans ce cas. - CHAM_ORIE permet de donné un champ (une carte en fait) d’axes variabes par éléments précalculés à l’avance.
13.2. Syntaxe#
MASSIF = _F(
♦ / GROUP_MA = lgma, [l_gr_maille]
/ TOUT = ‘OUI’, [uniquement si mot-clé CHAM_ORIE]
♦ / ANGL_REP = (\(\alpha\) , \(\beta\) , \(\gamma\) ), [l_réel]
/ ANGL_EULER = (\(\Psi\) , \(\theta\) , \(\phi\) ), [l_réel]
- / ORIG_AXE = (x1, x2, x3), [l_réel]
◊ ANGL_AXE = (\(\alpha\) , \(\beta\) ), [l_réel]
/ CHAM_ORIE , [sd_cara_elem.carmassi]
)
13.3. Opérande ANGL_REP#
\(\alpha\) , \(\beta\) , \(\gamma\) sont les 3 angles nautiques (comme pour le mot clé ORIENTATION, cf [§ 10 ]) définissant les axes locaux \((x,y,z)\) , qui correspondent au repère d’orthotropie \((N,L,T)\) . En 2D, il faut donner seulement \(\alpha ` ce qui définit le repère :math:`(\text{LT})\) dans le plan.
13.4. Opérande ANGL_EULER#
Définition des 3 angles d’Euler qui permettent d’orienter le repère local à l’élément. Le passage du référentiel fixe \(OXYZ\) au référentiel lié au solide \(\textcolor[rgb]{0,0,1}{O{x}_{3}{y}_{3}{z}_{3}}\) est fait par trois rotations successives:
La précession \(\textcolor[rgb]{1,0,0}{\Psi}\), autour de l’axe \(OZ\), fait passer de \(OXYZ\) au référentiel \(\textcolor[rgb]{1,0,0}{O{x}_{1}{y}_{1}{z}_{1}}\). La nutation \(\textcolor[rgb]{0,.5,0}{\theta}\), autour de l’axe \(\textcolor[rgb]{1,0,0}{O{x}_{1}}\), fait passer de \(\textcolor[rgb]{1,0,0}{O{x}_{1}{y}_{1}{z}_{1}}\) à \(\textcolor[rgb]{0,.5,0}{O{x}_{2}{y}_{2}{z}_{2}}\). La rotation propre \(\textcolor[rgb]{0,0,1}{\phi}\), autour de l’axe \(\textcolor[rgb]{0,.5,0}{O{z}_{2}}\), fait passer de \(\textcolor[rgb]{0,.5,0}{O{x}_{2}{y}_{2}{z}_{2}}\) au référentiel lié au solide \(\textcolor[rgb]{0,0,1}{O{x}_{3}{y}_{3}{z}_{3}}\). En 2D, il faut donner seulement un angle de rotation. |
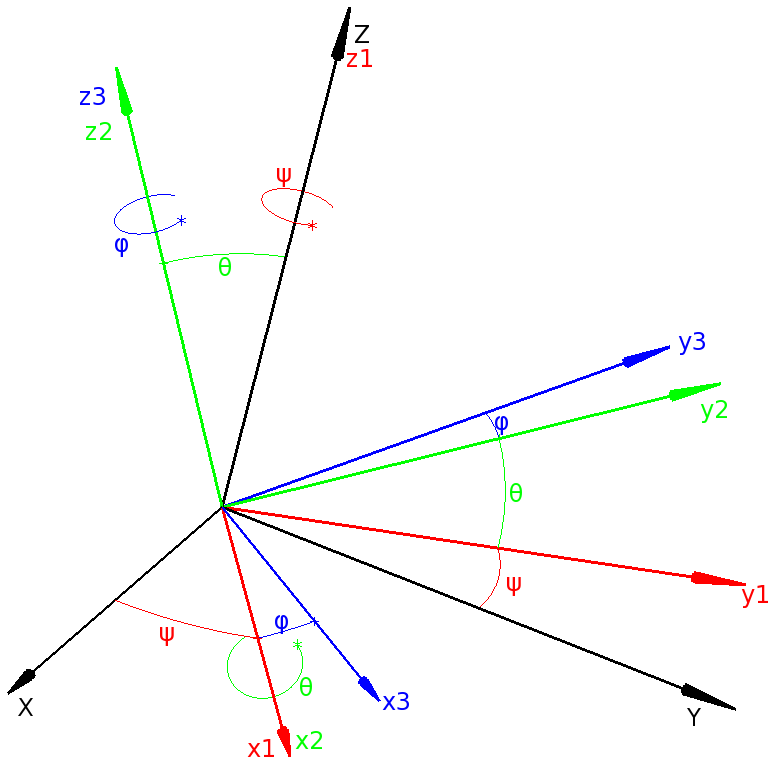
Fig. 13.1 : Angles d’Euler# |
C’est opérande n’est pas disponible en 2D.
13.5. Opérandes ORIG_AXE/ANGL_AXE#
Ces mots clés sont à donner pour définir des axes locaux pour lesquels on utilisera une propriété de symétrie de révolution, ou d’isotropie transverse (par exemple: structure à symétrie cylindrique orthotrope).
En 3D,
ANGL_AXE = (\(\alpha\) , \(\beta\) ) définit l’axe de révolution \(\mathrm{x1}\) , \((\alpha ,\beta )\) étant les deux premiers angles nautiques,
ORIG_AXE = (x1 , x2 , x3) définit un point \(\mathrm{O1}\) de l’axe.
En 2D, l’axe de révolution est obligatoirement orienté selon Z. On renseigne donc uniquement le point du plan XY par lequel passe l’axe de révolution. ORIG_AXE = (x1 , x2).
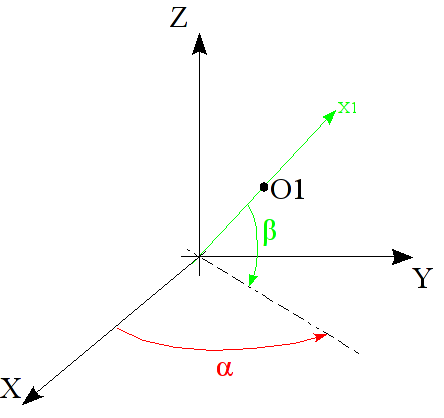
Fig. 13.2 : Définition de l’axe pour le MASSIF.#
13.6. Opérande CHAM_ORIE#
Le mot-clé CHAM_ORIE permet de définir les orientations à partir d’un champ d’orientation dont le support est le maillage. En entrée de ce mot-clé, on attend un champ (une carte) de la quantité CAMA_Rqui possède 7 composantes: un scalaire (sans importance pour l’utilisateur), les 3 angles nautiques et les 3 angles d’Euler.
A noter que ce mot-clé a été introduit pour exploiter des champs d’orientation générés automatiquement à partir de la topologie du maillage par un utilitaire appelé «Local Frames Generator» disponible dans la plateforme Salome (à partir de la version 9.11). Cet utilitaire produit un fichier MED contenant le maillage et le champ d’orientation à 7 composantes. L’objet attendu en entrée du mot-clé CHAM_ORIE est donc ce champ d’orientation lu à partir du fichier MED avec un LIRE_CHAMP / TYPE_CHAM = CART_CAMA_R. Un exemple d’utilisation est donné dans le cas test SSLV002.
On notera que si on fait appel au mot-clé CHAM_ORIE, alors on ne peut avoir qu’une seule occurrence du mot-clé AFFE_CARA_ELEM/MASSIF, et on doit avoir l’opérande TOUT=’OUI’. Le champ d’orientation doit avoir pour support le maillage complet.
13.7. Exemple d’utilisation#
On cherche à modéliser un cylindre constitué d’un matériau élastique transverse isotrope de type ELAS_ISTR, de telle sorte que l’axe d’orthotropie du matériau soit dans la direction du cylindre. Les caractéristiques d’un tel matériau sont à définir dans les repères locaux des éléments, avec la convention que l’axe d’orthotropie doit être porté par \(N\) (cf. DEFI_MATERIAU[U4.43.01] [§3.5]).
On peut imaginer deuxcas de figure:
l’axe du cylindre a été défini selon \(Z\) dans le repère global. Dans ce cas, sans effectuerde rotation des repères locaux, on a par défaut \((X,Y,Z)=(L,T,N)\) et \(N\) // \(Z\) comme on le souhaite.
l’axe du cylindre a été défini selon \(Y\) dans le repère global. Ilest alors nécessaire d’effectuer une rotation des repères locaux pour amener \(N\) selon \(Y\) comme on le souhaite. On utilise AFFE_CARA_ELEM(MASSIF=_F(ANGLE_REP=(0.,0.,-90.),),) ce qui produit la transformation \((L,T,N)=(X,-Z,Y)\) , et on a alors bien \(N\) // \(Y\) .
En deux dimensions, on utilisera ELAS_ORTH car ELAS_ISTR est interdit. Si l’axe d’anisotropie n’est pas parallèle à \(X\) ou \(Y\) , on fera pivoter le repère local comme dans l’exemple 3D à l’aide du mot-clé ANGLE_REP(qui cette fois ne contient qu’un seul angle) de façon à amener \(L\) ou \(T\) dans la direction désirée.