3. Modélisation A#
3.1. Caractéristiques de la modélisation#
Comportement \(\mathrm{C1}\) : écrouissage isotrope, en \(\mathrm{3D}\) .Il est modélisé de deux façons:
soit à l’aide du comportement VMIS_ISOT_TRAC, avec des courbes de traction données tous les \(10°C\) , et interpolées pour chaque température, ce qui peut être imprécis,
soit à l’aide du comportement VMIS_CIN1_CHAB, en annulant l’écrouissage cinématique non linéaire, et en gardant uniquement l’écrouissage isotrope qui s’exprime justement sous la forme:
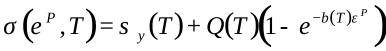
Il suffit de prendre alors: |
\({R}_{0}=\mathrm{SIGY}=200.\) -1.7.T |
\({R}_{I}=\mathrm{SIGY}+Q(T)=200.-\mathrm{1.7.T}+100.+\mathrm{1.7.T}=300\) |
|
\({C}_{I}={G}_{0}=0\) |
1 pas de temps entre \(t=\mathrm{0s}\) et \(t=\mathrm{1s}\) et 20 pas de temps entre \(t=\mathrm{1s}\) et \(t=\mathrm{2s}\) .
3.2. Caractéristiques du maillage#
Le maillage comporte une maille HEXA8.
3.3. Grandeurs testées et résultats#
Comportement VMIS_ISOT_TRAC:
Instant( \(s\) ) |
Déformation plastique selon \(Y\) |
Référence |
Aster |
\(\text{\%}\) différence |
\(t=1.\) |
\(\mathrm{EPYY}\) |
2.1072 10–03 |
2.1096 10–03 |
0.1 |
\(\mathrm{t1}=1.45\) |
\(\mathrm{EPYY}\) |
4.8108 10–03 |
4.8135E-03 |
0.056 |
2 |
\(\mathrm{EPYY}\) |
4.8108 10–03 |
4.8135E-03 |
0.056 |
Comportement VMIS_CIN1_CHAB:
Instant( \(s\) ) |
Déformation plastique selon \(Y\) |
Référence |
Aster |
\(\text{\%}\) Différence |
||
\(\mathrm{t1}=1.\) |
\(\mathrm{EPYY}\) |
2.1072 10–03 |
2.1096 10–03 |
0.1 |
||
\(\mathrm{t1}=1.45\) |
\(\mathrm{EPYY}\) |
4.8108 10–03 |
4.81079 10–03 |
0.0001 |
||
2 |
\(\mathrm{EPYY}\) |
4.8108 10–03 |
4.81079 10–03 |
0.0001 |
||