3. Modélisation A#
3.1. Caractéristiques de la modélisation et des maillages#
Cette modélisation teste la lecture de dataset 58 d’un fichier au format universel (IDEAS), contenant à la fois des champs de déplacement, de vitesse et de contrainte. On effectue également l’expansion sur le modèle numérique en exploitant la mesure mixte (déplacement, vitesse et contrainte).
Maillage numérique:
Le maillage numérique est réalisé avec I-DEAS version Master Series 5. Il comporte 2667 nœuds et 3328 mailles de type \(\mathrm{3D}\) linéaires.
Maillage expérimental :
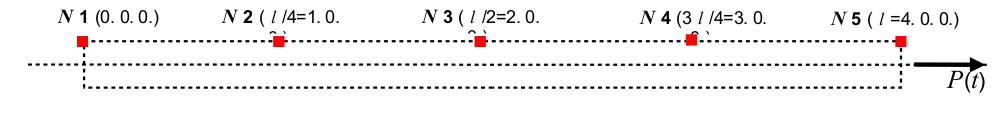
Le maillage de mesure ne comprend que 5 éléments ponctuels et 5 nœuds positionnés comme l’indique la figure suivante:
3.2. Caractéristiques des mesures#
Les mesures expérimentales fournies sont:
les contraintes axiales \({\sigma}_{xx}\) , suivant la direction \(x\) aux nœuds \(\mathit{N3}\) , \(\mathrm{N4}\) et \(\mathrm{N5}\) ,
le déplacement axial au nœud \(\mathrm{N3}\) ,
la vitesse axiale au nœud \(\mathrm{N5}\) .
L’échantillonnage du temps est constant: le temps initial est \(0s\) , le pas de temps est \({10}^{-5}s\) et le nombre d’instants est 1001 (i.e. jusqu’à un temps final de \(0.01s\) ).
Les valeurs sont issues du calcul direct réalisé avec Code_Aster .
3.3. Caractéristiques de la base modale#
Les modes sont stockés dans un concept de type [mode_meca], contenant les trois premiers modes dynamiques de traction. Ces modes sont obtenus en bloquant les déplacements transverses (i.e.suivant \(\mathrm{DY}\) et \(\mathrm{DZ}\) ) des nœuds de la fibre de neutre et des nœuds de la ligne supérieure (\(x=0.\) à \(4.\) \(y=0.1\) et \(z=0.\) ). Leurs fréquences propres (\(326.5\mathrm{Hz}\) , \(980.0\mathrm{Hz}\) et \(1634.5\mathrm{Hz}\) ) sont proches des fréquences propres de traction calculées analytiquement (\(324.3\mathrm{Hz}\) , \(972.9\mathrm{Hz}\) et \(1621.5\mathrm{Hz}\) ).
3.4. Grandeurs testées et résultats#
Identification |
Référence |
||
à t = 9. 10–4s |
2.686 10–4 |
||
DEPL_X |
au nœud \(\mathrm{N2}\) |
à t = 17. 10–4s |
3.074 10–4 |
\((m)\) |
à t = 25. 10–4s |
1.446 10–5 |
|
à t = 9. 10–4s |
5.793 10–4 |
||
DEPL_X |
au nœud \(\mathrm{N4}\) |
à t = 17. 10–4s |
9.160 10–4 |
\((m)\) |
à t = 25. 10–4s |
3.095 10–4 |
|
à t = 9. 10–4s |
6.221 10–1 |
||
VITE_X |
au nœud \(\mathrm{N2}\) |
à t = 17. 10–4s |
–4.683 10–2 |
\((m/s)\) |
à t = 25. 10–4s |
–3.542 10–1 |
|
à t = 9. 10–4s |
8.056 10–1 |
||
VITE_X |
au nœud \(\mathrm{N4}\) |
à t = 17. 10–4s |
–3.556 10–1 |
\((m/s)\) |
à t = 25. 10–4s |
–8.638 10–1 |
|
à t = 9. 10–4s |
–3.633 10+3 |
||
ACCE_X |
au nœud \(\mathrm{N2}\) |
à t = 17. 10–4s |
6.337 10+2 |
\((m/{s}^{2})\) |
à t = 25. 10–4s |
3.801 10+3 |
|
à t = 9. 10–4s |
8.655 10+2 |
||
ACCE_X |
au nœud \(\mathrm{N4}\) |
à t = 17. 10–4s |
–2.387 10+3 |
\((m/{s}^{2})\) |
à t = 25. 10–4s |
–6.355 10+2 |
|
à t = 9. 10–4s |
1.957 10–4 |
||
EPXX |
au nœud \(\mathrm{N2}\) |
à t = 17. 10–4s |
3.015 10–4 |
\((m)\) |
à t = 25. 10–4s |
5.422 10–5 |
|
à t = 9. 10–4s |
1.822 10–4 |
||
EPXX |
au nœud \(\mathrm{N4}\) |
à t = 17. 10–4s |
2.611 10–4 |
\((m)\) |
à t = 25. 10–4s |
1.681 10–4 |
|
à t = 9. 10–4s |
5.012 10+7 |
||
SIXX |
au nœud \(\mathrm{N2}\) |
à t = 17. 10–4s |
7.717 10+7 |
\((\mathrm{Pa})\) |
à t = 25. 10–4s |
1.390 10+7 |
|
à t = 9. 10–4s |
4.650 10+7 |
||
SIXX |
au nœud \(\mathrm{N4}\) |
à t = 17. 10–4s |
6.671 10+7 |
\((\mathit{Pa})\) |
à t = 25. 10–4s |
4.293 10+7 |
|
\(\sum_{i}∣{\mathit{depl}}_{x}(\mathit{NRES3})({t}_{i})-{\mathit{depl}}_{x}(\mathit{N3})({t}_{i})∣\) \((m)\) |
0 |
\(\sum_{i}∣{\mathit{vite}}_{x}(\mathit{NRES5})({t}_{i})-{\mathit{vite}}_{x}(\mathit{N5})({t}_{i})∣\) \((m/s)\) |
0 |
\(\sum_{i}∣\mathit{SIXX}(\mathit{NRES4})({t}_{i})-\mathit{SIXX}(\mathit{N4})({t}_{i})∣\) \((\mathit{Pa})\) |
0 |