8. Modélisation F#
8.1. Caractéristiques de la modélisation#
Les caractéristiques de la modélisation F sont identiques à celle de la modélisation A sauf pour la sous-structure 2 où on a remplacé le deuxième élément discret par la relation \(F=-\mathit{kx}\) . Cette modélisation permet de tester l’utilisation de l’option RELA_EFFO_DEPL dans un calcul de type sous-structuration dynamique.
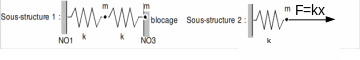
La réponse transitoire du système est calculée en utilisant des interfaces de type “Craig-Bampton” (interfaces bloquées). On applique la méthode d’intégration par différences centrées. Le calcul de la réponse directe (sans sous-structuration) n’est pas repris dans cette modélisation.
8.2. Grandeurs testées et résultats#
Identification |
Référence |
Méthode : DIFF_CENTRE |
|
Nœud \({x}_{3}\) , déplacement (\(m\) ) |
4.17 10–1 |
Méthode : DIFF_CENTRE |
|
Nœud \({x}_{3}\) , vitesse (\({\mathrm{m.s}}^{-1}\) ) |
-4.3011 10–1 |
Méthode :DIFF_CENTRE |
|
Nœud \({x}_{3}\) , Accélération (\({\mathrm{m.s}}^{-2}\) ) |
3.3749 10–1 |