4. Modélisation B#
4.1. Caractéristiques de la modélisation#
Cette modélisation est identique à la précédent si ce n’est que les modes propres du système complet sont calculés en utilisant la méthode de calcul modal par sous-structuration avec interfaces de type “MacNeal” (interfaces libres). Les bases de chaque sous-structure sont composées d’un mode dynamique et d’un mode d’attache.
La réponse transitoire du système est calculée sur la base modale calculée par sous‑structuration.
Plus précisément, les sous-structures étudiées ont leurs interfaces libres:
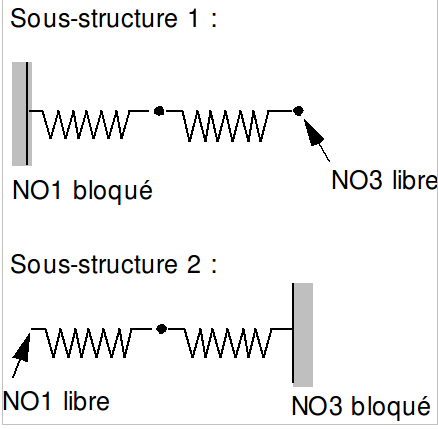
Les pas de temps utilisés valent: \({10}^{-2}s\) en EULER, \({10}^{-2}s\) en NEWMARK, \({10}^{-2}s\) en DEVOGE, \({10}^{-2}s\) en ADAPT_ORDRE2 (pour ce dernier, il s’agit du pas de temps initial de l’algorithme et le pas de temps maximal est, lui, fixé à formule \(0,1s\) pour optimiser le temps de calcul).
4.2. Caractéristiques du maillage de la sous-structure#
Nombre de nœuds: 3
Nombre de mailles et types: 2 SEG2
4.3. Grandeurs testées et résultats#
Identification |
Référence |
Méthode : EULER |
|
Nœud \({x}_{2}\) , déplacement (\(m\) ) |
4.1700 10–1 |
Nœud \({x}_{2}\) , vitesse (\({\mathrm{m.s}}^{-1}\) ) |
–4.3011 10–1 |
Nœud \({x}_{2}\) , accélération (\({\mathrm{m.s}}^{-2}\) ) |
3.3749 10–1 |
Méthode : NEWMARK |
|
Nœud \({x}_{2}\) , déplacement (\(m\) ) |
4.1700 10–1 |
Nœud \({x}_{2}\) , vitesse (\({\mathrm{m.s}}^{-1}\) ) |
–4.3011 10–1 |
Nœud \({x}_{2}\) , accélération (\({\mathrm{m.s}}^{-2}\) ) |
3.3749 10–1 |
Méthode : DEVOGE |
|
Nœud \({x}_{2}\) , déplacement (\(m\) ) |
4.1700 10–1 |
Nœud \({x}_{2}\) , vitesse (\({\mathrm{m.s}}^{-1}\) ) |
–4.3011 10–1 |
Nœud \({x}_{2}\) , accélération (\({\mathrm{m.s}}^{-2}\) ) |
3.3749 10–1 |
Méthode : ADAPT_ORDRE2 |
|
Nœud \({x}_{2}\) , déplacement (\(m\) ) |
4.1700 10–1 |
Nœud \({x}_{2}\) , vitesse (\({\mathrm{m.s}}^{-1}\) ) |
–4.3011 10–1 |
Nœud \({x}_{2}\) , accélération (\({\mathrm{m.s}}^{-2}\) ) |
3.3749 10–1 |