12. Paramètres pour comportements particuliers#
12.1. mot-clé facteur LEMAITRE_IRRA#
Caractéristiques (spécifiques à l’irradiation) du fluage des crayons ou assemblages combustibles (comportement LEMAITRE_IRRA). Les caractéristiques élastiques doivent être définies sous le mot-clé ELAS ou ELAS_FO.
La forme uni-axiale de la loi de grandissement est:
\({\varepsilon}_{g}(t)=f(T,{\Phi}_{t})\)
où \(f\) est une fonction de la température \(T\) exprimée en \(°C\) et de la fluence \({\Phi}_{t}\) exprimée en \({10}^{24}\mathit{neutrons}/{m}^{2}\).
Pour les modélisations 2D et 3D, la loi de grandissement s’écrit (Cf. [R5.03.08]):
\({\varepsilon}_{g}(t)=f(T,{\Phi}_{t}){\varepsilon}_{g}^{0}\)
avec : \({\epsilon}_{g}^{0}={\left(\begin{array}{ccc}1& 0& 0\\ 0& 0& 0\\ 0& 0& 0\end{array}\right)}_{{R}_{1}}\)
On doit alors définir à l’aide de l’opérande ANGL_REP du mot-clé MASSIF de l’opérateur AFFE_CARA_ELEM les axes locaux correspondant au repère \({R}_{1}\) (voir [U4.42.01]). Cet opérande attend 3 angles nautiques dont on n’utilise que les 2 premiers (le troisième peut donc être quelconque).
Les paramètres de grandissement sont fournis derrière le mot-clé GRAN_FO.
On renseigne les quatre mots-clés QSR_K, BETA, PHI_ZERO, L (les autres paramètres du fluage sont identiques à ceux du comportement LEMAITRE) et le comportement en fluage est alors suivant:
\(\begin{array}{ccc}\dot{p}={\left[\frac{{\sigma}_{\mathrm{eq}}}{{p}^{1/m}}\right]}^{n}{(\frac{1}{K}\frac{\Phi}{{\Phi}_{0}}+L)}^{\beta}{e}^{\frac{-Q}{R(T+{T}_{0})}}& \text{}& ({T}_{O}=273,15°)\end{array}\)
où \(\Phi ` est le flux neutronique calculé à partir de la fluence (voir [:ref:`R5.03.08<r5.03.08>\)]). \(T\) est en \(°C\).
Dans le cas où l’on souhaite que le comportement ne dépende pas de la fluence, mais comporte quand même le terme en \(\exp(-Q/\mathrm{RT})\), il est possible d’utiliser le mot-clé LEMAITRE_IRRA dans STAT_NON_LINE en renseignant le mot-clés LEMAITRE_IRRA dans DEFI_MATERIAU. Il faut alors impérativement affecter UN_SUR_K, A, B, S à zéro et PHI_ZERO à un. Dans ces conditions, il n’est pas nécessaire de définir un champ de fluence.
12.2. mot-clé facteur DIS_GRICRA#
Ce mot-clé permet de définir les paramètres associés au comportement non linéaire de la liaison entre la grille et le crayon dans un assemblage combustible modélisée par un élément discret (cf. [R5.03.17]). Le comportement utilisable dans les commandes STAT_NON_LINE et DYNA_NON_LINE à partir de ces paramètres est DIS_GRICRA.
Les paramètres d’entrée de cette loi sont les suivants :
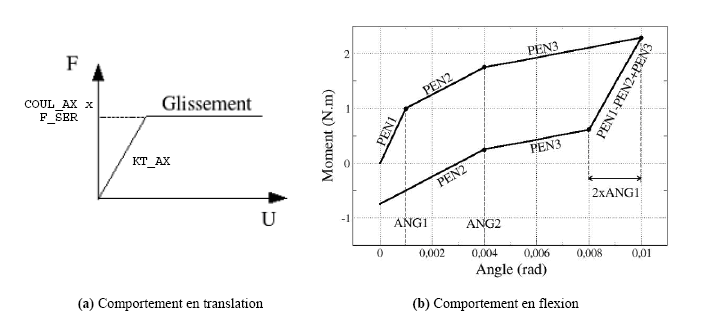
Comportement en glissement axial: 5 paramètres (dont 2 paramètres facultatifs, purement numérique)
rigidité normale du discret KN_AX;
rigidité tangentielle (dans la direction du glissement) KT_AX;
coefficient de frottement de Coulomb COUL_AX;
force de serrage F_SER (limite de glissement = COUL_AX x F_SER);
paramètre d’écrouissage ET_AX, la loi de comportement peut être assimilée à de la plasticité parfaite. Le paramètre d’écrouissage ne sert qu’à assurer la convergence du calcul et est facultatif, avec une valeur par défaut de \({10}^{-7}\);
Comportement en rotation : 8 paramètres (dont un paramètre purement numérique)
pentes successives PEN1, PEN2,PEN3 et PEN4 de la courbe \(Moment = f(angle)\);
angles ANG1, ANG2 et ANG3 des points d’inflexion de la courbe;
paramètre d’écrouissage ET_ROT (paramètre ne servant qu’à assurer la convergence du calcul ; une valeur par défaut de \({10}^{-7}\) lui est affectée).
Comportement élastique en parallèle : 2 ou 3 paramètres
KP : Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT1 : Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT2 : Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT : Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
Les forces de serrage peuvent varier en fonction de la température et de l’irradiation. Ces dépendances sont affectées sur les pentes PEN1, PEN2 et PEN3 pour le comportement en rotation et sur la force de serrage F_SER pour le comportement en glissement axial. Les fonctions de dépendance sont définies directement sous forme d’une FORMULE dans le fichier de commande.
comportement s’appuyant sur un élément discret à 2 nœuds (modélisation
DIS_TR)avec degrés de liberté en translation et en rotationcontact avec frottement de Coulomb pour les degrés de translation, modélisé par un modèle élastoplastique
loi de comportement non linéaire en rotation basé sur des considérations géométriques et physiques (cf. [R5.03.17])
Les noms des paramètres suivis du suffixe _FO permettent de renseigner la valeur sous la forme d’une fonction.
Un certain nombre de paramètres supplémentaires, disponibles pour ce comportement mais qui ne figurent pas dans le présent document, sont explicités dans [V6.04.131].
12.3. mot-clé facteur DIS_CONTACT#
Ce mot-clé permet de définir les paramètres associés aux comportements DIS_CHOC et DIS_CONTACT, non linéaires de choc avec frottement de Coulomb associés aux éléments discrets (cf. [R5.03.17]) pour des modélisations DIS_T, DIS_TR, 2D_DIS_T, 2D_DIS_TR s’appuyant sur des mailles POI1 ou SEG2 (élément discret à 1 ou 2 nœuds).
12.3.1. Opérandes#
- RIGI_NOR = Kn
Valeur de la rigidité normale de choc. Si
RIGI_NORest présent c’est cette valeur qui est prise en compte. Si elle n’est pas présente, les éléments discrets auxquels on affecte ce matériau doivent avoir leur raideur définie par ailleurs (par exemple à l’aide de la commande AFFE_CARA_ELEM avec les mots clésDISCRET,2D_DISCRETou RIGI_PARASOL).- RIGI_TAN = Kt
Valeur de la rigidité tangentielle de choc.
- AMOR_NOR = Cn
Valeur de l’amortissement normal de choc.
- AMOR_TAN = Ct
Valeur de l’amortissement tangentiel de choc.
- COULOMB = mu
Valeur du coefficient de frottement.
- DIST_1 = dist1
Distance caractéristique de matière entourant le premier nœud de choc.
- DIST_2 = dist2
Distance caractéristique de matière entourant le deuxième nœud de choc (choc entre deux structures mobiles).
- JEU = d0
Distance entre le nœud de choc et un obstacle non modélisé (cas d’un choc entre une structure mobile et un obstacle indéformable et immobile).
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
- INST_COMP_INIT = (t0,t1)
Lorsque l’on utilise le comportement DIS_CONTACT, cf. [R5.03.17], et que le discret est initialement comprimé et en contact, il peut être nécessaire pour partir d’un état équilibré de simuler cette mise en compression progressive. Ce mot clef permet de définir une rampe, si
INSTest l’instant de calcul : \(\min\left( \max\left(0.0, (INST-t_0)∕(t_1-t_0)\right),1.0 \right)\). La valeur obtenue multiplie la distance entre les nœuds ou celle entre le nœud et l’obstacle. La distance varie donc entre 0 à \({t}_{0}\) et sa valeur finale à \({t}_{1}\). Pendant cette phase le frottement n’est pas activé. À la fin de cette phase si le discret est comprimé le seuil de Coulomb est \(\mu .N\) où \(\mathit{Fx}\) est l’effort de compression dans le discret.- CONTACT = [“1D”|”COIN_2D”]
Permet de définir le repère dans lequel le contact est traité. Par défaut le
CONTACTest géré en1D(suivant l’axe local du discret). L’optionCOIN_2Dpermet de changer le mode de calcul de l’interpénétration des 2 solides. Dans ce cas cette interpénétration est calculée dans le repère global, et ce n’est plus une norme. Cf. [R5.03.17]- PRECISION = ( yz, xz, xy ) 3 valeurs obligatoires.
Lorsque CONTACT=”COIN_2D”, il est possible de définir une précision. Elle est utilisée pour détecter la non planéité du discret, et est à donner dans l’unité du maillage. Les 3 valeurs données sous le mot clef permettent de faire le test de planéité du discret, respectivement dans les plans YZ, XZ, XY. Le test est donc fait à une précision près, qui peut être différente suivant les axes. Une erreur est déclenchée : si le plan du discret n’est pas trouvé, si le discret est détecté dans plusieurs plan ou si le discret est suivant un axe.
12.4. mot-clé facteur DIS_CHOC_ENDO#
Ce mot-clé permet de définir les paramètres associés aux comportements CHOC_ENDO et CHOC_ENDO_PENA non linéaires de choc associés aux éléments discrets pour des modélisations DIS_T s’appuyant sur des mailles SEG2 (élément discret à 2 nœuds).
12.4.1. Opérandes#
- FX = fx
Fonction seuil dépendant du déplacement relatif des nœuds du discret.
- RIGI_NOR = rn
Fonction décrivant la variation de la raideur dépendant du déplacement relatif des nœuds du discret. Cette fonction est obligatoirement décroissante.
- AMOR_NOR = an
Fonction décrivant l’amortissement dépendant du déplacement relatif des nœuds du discret.
Dans tous les cas l’amortissement est pris en compte dans l’effort (cf. [R5.03.17]).
- CRIT_AMOR= [“INCLUS”|”EXCLUS”]
L’amortissement de structure peut être pris en compte de 2 façons différentes. Soit il est pris en compte dans le calcul du seuil, alors l’effort dans le discret (si l’amortissement est différent de 0) est toujours inférieur au seuil. On a donc une réduction du seuil en fonction de la vitesse du choc. Soit il est exclus du calcul du seuil, alors l’effort dans le discret peut être égal au seuil.
Dans tous les cas l’amortissement est pris en compte dans l’effort (cf. [R5.03.17]).
- DIST_1 = dist1
Distance caractéristique de matière entourant le premier nœud de choc (choc entre deux structures mobiles).
- DIST_2 = dist2
Distance caractéristique de matière entourant le deuxième nœud de choc (choc entre deux structures mobiles).
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.5. mot-clé facteur DIS_CHOC_ELAS#
Ce mot-clé permet de définir les paramètres associés aux comportements CHOC_ELAS_TRAC non linéaire de choc associés aux éléments discrets (cf. [R5.03.17]) pour des modélisations DIS_T s’appuyant sur des mailles SEG2(élément discret à 2 nœuds).
12.5.1. Opérandes#
- FX = fx
Fonction non-linéaire dépendant du déplacement relatif des nœuds du discret.
- DIST_1 = dist1
Distance caractéristique de matière entourant le premier nœud de choc (choc entre deux structures mobiles).
- DIST_2 = dist2
Distance caractéristique de matière entourant le deuxième nœud de choc (choc entre deux structures mobiles).
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.6. mot-clé facteur DIS_ECRO_CINE#
Ces paramètres de comportement matériau élastoplastique à écrouissage cinématique non linéaire, cf. [R5.03.17], sont à utiliser avec les éléments discrets 2D_DIS_TR, 2D_DIS_T, DIS_TR, DIS_T (cf. opérateur AFFE_MODELE [U4.41.01]). La loi est construite composante par composante du torseur des efforts résultants sur l’élément discret: il n’y a pas de couplage entre les composantes d’efforts (forces et couples), sur lesquelles on peut définir des caractéristiques différentes; seules les caractéristiques diagonales sont affectées par le comportement. La raideur élastique \({K}_{e}\) (qui sert également à l’algorithme non linéaire pour la prédiction) de cette loi de comportement est donnée via les mots-clés K_T_D_L, K_TR_D_L, K_T_D_N, K_TR_D_N de la commande AFFE_CARA_ELEM :
Les grandeurs sont toutes exprimées dans le repère local de l’élément; il est obligatoire de préciser le mot-clé REPERE=”LOCAL” dans AFFE_CARA_ELEM. L’orientation du discret peut se faire dans AFFE_CARA_ELEM avec les règles habituelles en utilisant le mot-clé ORIENTATION.
L’utilisation de la loi de comportement se fait dans STAT_NON_LINE ou DYNA_NON_LINE sous le mot-clé COMPORTEMENT avec RELATION=”DISC_ECRO_CINE”.
On précise que cette loi de comportement n’est pas compatible avec un chargement cyclique alterné.
12.6.1. Opérandes#
- LIMY_DX = fy_dx,
\({F}_{y}^{x}\) : limite élastique dans la direction d’effort \(x\)
- KCIN_DX = kx_dx,
\({k}_{x}\) : «raideur» d’écrouissage cinématique dans la direction d’effort \(x\)
- PUIS_DX = n_dx,
\({n}_{x}\) : puissance, définissant la forme de la courbe monotone dans la direction d’effort
- LIMU_DX = fu_dx,
\({F}_{u}^{x}\) : limite d’écrouissage cinématique, définissant le plateau de la courbe monotone dans la direction d’effort \(x\)
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.7. mot-clé facteur DIS_VISC#
Ce comportement viscoélastique non linéaire est à utiliser avec les éléments discrets (cf. [R5.03.17]) 2D_DIS_TR, 2D_DIS_T, DIS_TR, DIS_T (cf. opérateur AFFE_MODELE). Ce comportement n’affecte que le degré de liberté \(\mathit{dx}\) local de l’élément. La valeur de la raideur élastique \({K}_{e}\) (qui sert également à l’algorithme non linéaire pour la prédiction) est donnée via les mots-clés K_T_D_L, K_TR_D_L, K_T_D_N, K_TR_D_N de la commande AFFE_CARA_ELEM.
Cette loi de comportement visqueuse est utilisable avec les opérateurs STAT_NON_LINE et DYNA_NON_LINE, sous le mot-clé COMPORTEMENT avec RELATION=”DIS_VISC”.
Les grandeurs sont toutes exprimées dans le repère local de l’élément; il est obligatoire de préciser REPERE=”LOCAL” dans AFFE_CARA_ELEM. L’orientation du discret peut se faire dans AFFE_CARA_ELEM avec les règles habituelles en utilisant le mot-clé orientation.
12.7.1. Opérandes#
Le comportement DIS_VISC est un comportement rhéologique viscoélastique non linéaire, de type Zener étendu, permettant de schématiser le comportement d’un amortisseur uniaxial, applicable au degré de liberté axial des éléments discrets à deux nœuds (maille SEG2) ou et des éléments discrets à un nœud (maille POI1).
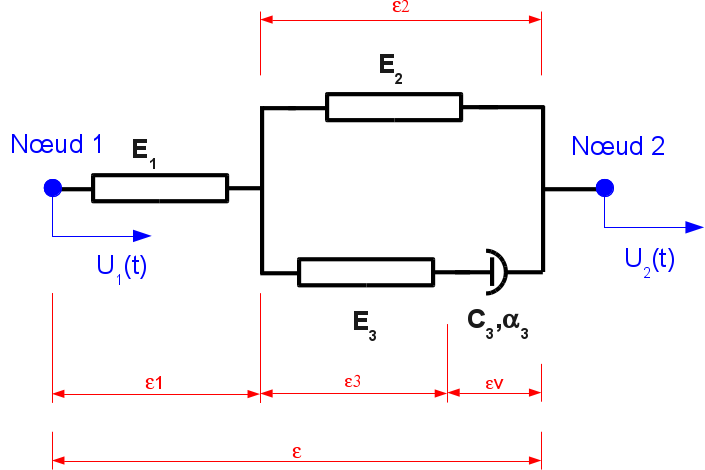
Pour la direction locale \(x\) (et seulement celle-là) de l’élément discret, on fournit 5 coefficients. Leurs unités doivent être en accord avec l’unité des efforts, l’unité des longueurs et l’unité de temps du problème.
K1: raideur élastique de l’élément 1 du modèle rhéologique,
K2: raideur élastique de l’élément 2 du modèle rhéologique,
K3: raideur élastique de l’élément 3 du modèle rhéologique,
UNSUR_K1: souplesse élastique de l’élément 1 du modèle rhéologique,
UNSUR_K2: souplesse élastique de l’élément 2 du modèle rhéologique,
UNSUR_K3: souplesse élastique de l’élément 3 du modèle rhéologique,
PUIS_ALPHA:puissance du comportement visqueux de l’élément \(\alpha\),
\(C\): coefficient du comportement visqueux de l’élément.
Les conditions à respecter pour ces coefficients sont (notamment pour assurer la positivité et la finitude de la matrice tangente) :
\({K}_{1}⩾{10}^{-8}\) ; \(1/{K}_{1}⩾0\) ; \({K}_{3}⩾{10}^{-8}\) ; \(1/{K}_{3}⩾0\)
\(1/{K}_{2}⩾{10}^{-8}\) ; \({K}_{2}⩾0\) ; \(C\ge {10}^{-8}\) ; \({10}^{-8}\le \alpha \le 1\)
De plus, on ne peut avoir à la fois: \(1/{E}_{1}=0\), \(1/{E}_{3}=0\) et \({E}_{2}=0\) c’est-à-dire le cas de l’amortisseur seul.
KP : Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT1 : Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT2 : Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT : Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.8. mot-clé facteur DIS_ECRO_TRAC#
Le comportement DIS_ECRO_TRAC est un comportement non linéaire, permettant de schématiser le comportement d’un dispositif uniaxial, suivant l’axe local \(x\) et/ou dans le plan tangent \(yz\), des éléments discrets à deux nœuds (maille SEG2) et/ou des éléments discrets à un nœud (maille POI1).
Le comportement élastoplastique est donné par la courbe \(F_X=\mathit{fonction}(\Delta U_x)\) pour la direction axiale et la courbe \(F_{tan}=\mathit{fonction}(\Delta U_{tan})\) pour la direction tangentielle:
pour un
SEG2, \(\Delta U\) représente le déplacement relatif des 2 nœuds dans le repère local de l’élément.pour un
POI1, \(\Delta U\) représente le déplacement absolu du nœud dans le repère local de l’élément.pour un
SEG2ou unPOI1, \(F\) représente l’effort exprimé dans le repère local de l’élément.
Cette loi de comportement est utilisable avec les opérateurs STAT_NON_LINE et DYNA_NON_LINE, sous le mot-clé COMPORTEMENT avec RELATION=”DIS_ECRO_TRAC”.
Les grandeurs sont toutes exprimées dans le repère local de l’élément. L’orientation du discret peut se faire dans AFFE_CARA_ELEM avec les règles habituelles en utilisant le mot-clé orientation.
12.8.1. Opérande FX#
La seule donnée nécessaire est la fonction décrivant le comportement non-linéaire. Cette fonction doit respecter les critères suivant:
C’est une fonction au sens de code_aster: définie avec l’opérateur DEFI_FONCTION,
Les interpolations sur les axes des abscisses et des ordonnées sont linéaires,
Le nom de l’abscisse lors de la définition de la fonction est DX,
Les prolongements à gauche et à droite de la fonction sont exclus,
La fonction doit être définie par au moins 3 points,
Le premier point est \((\mathrm{0.0,}0.0)\) et doit être donné,
La fonction doit être strictement croissante.
La dérivée de la fonction doit être inférieure ou égale à sa dérivée au point \((\mathrm{0.0,0}.0)\).
Exemples de définition de la fonction :
LesX = (0.0 , 0.2 , 0.3 , 0.50)
LesY = (0.0 , 500.0 , 800.0 , 900.0)

fctsy1 = DEFI_FONCTION(NOM_PARA='DX',
    ABSCISSE = LesX,
    ORDONNEE = LesY,
)

fctsy2 = DEFI_FONCTION(NOM_PARA='DX',
    VALE = (0.00,   0.0,
            0.20, 500.0,
            0.30, 800.0,
            0.50, 900.0),
)
Les deux premiers points de la fonction permettent de définir la pente élastique au comportement. Les unités des abscisses et des ordonnées doivent être cohérentes avec celles du problème:
L’unité des abscisses doit être homogène à des déplacements,
L’unité de la fonction doit être homogène à des efforts.
12.8.2. Opérande FTAN#
La seule donnée nécessaire est la fonction décrivant le comportement non-linéaire. Cette fonction doit respecter les critères suivant:
C’est une fonction au sens de code_aster: définie avec l’opérateur DEFI_FONCTION,
Les interpolations sur les axes des abscisses et des ordonnées sont linéaires,
Le nom de l’abscisse lors de la définition de la fonction est DTAN,
Les prolongements à gauche et à droite de la fonction sont exclus,
La fonction doit être définie par exactement 3 points,
Le premier point est \((\mathrm{0.0,}0.0)\) et doit être donné,
La fonction doit être strictement croissante.
La dérivée de la fonction doit être inférieure ou égale à sa dérivée au point \((\mathrm{0.0,0}.0)\).
Exemples de définition de la fonction :
LesX = (0.0 , 0.2 , 0.3)
LesY = (0.0 , 500.0 , 800.0)

fctsy1 = DEFI_FONCTION( NOM_PARA = 'DTAN',
    ABSCISSE = LesX,
    ORDONNEE = LesY,
)

fctsy2 = DEFI_FONCTION( NOM_PARA = 'DX',
    VALE = (0.00,   0.0,
            0.20, 500.0,
            0.30, 800.0),
)
Les deux premiers points de la fonction permettent de définir la pente élastique au comportement. Les unités des abscisses et des ordonnées doivent être cohérentes avec celles du problème:
L’unité des abscisses doit être homogène à des déplacements,
L’unité de la fonction doit être homogène à des efforts.
12.8.3. Ajout d’un ressort élastique en parallèle#
Il peut être utile d’ajouter un élément élastique parallèle au discret, notamment pour éviter des pivots nuls. Ceci peut se faire via les paramètres suivants:
KP : Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT1 : Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT2 : Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
KT : Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.9. mot-clé facteur DIS_BILI_ELAS#
Ce mot clef facteur permet d’affecter un comportement élastique bilinéaire à des discrets dans les 3 directions de translation.
Ce comportement est à utiliser avec les éléments discrets (cf. [R5.03.17]), 2D_DIS_T, DIS_T (cf. opérateur AFFE_MODELE). La loi est construite composante par composante, il n’y a donc pas de couplage entre les composantes d’efforts, sur lesquelles on peut définir des caractéristiques différentes; seules les caractéristiques diagonales sont affectées par le comportement. La valeur de la raideur élastique \({K}_{e}\) (qui ne sert qu’à l’algorithme non linéaire pour la prédiction) de cette loi de comportement est donnée via les mots-clés K_T_D_L, K_T_D_N de la commande AFFE_CARA_ELEM.
Cette loi de comportement est utilisable avec les opérateurs STAT_NON_LINE et DYNA_NON_LINE, sous le mot-clé COMPORTEMENT avec RELATION=”DISC_BILI_ELAS”.
Les grandeurs sont toutes exprimées dans le repère local de l’élément. L’orientation du discret peut se faire dans la commande AFFE_CARA_ELEM avec les règles habituelles en utilisant le mot-clé orientation.
12.9.1. Opérandes#
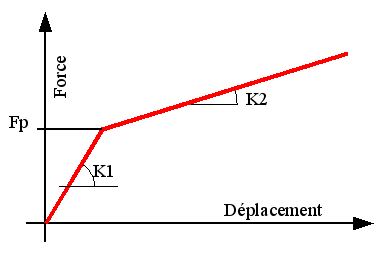
La loi de comportement est bilinéaire élastique et nécessite 3 caractéristiques. Les unités des caractéristiques doivent être en accord avec celles du problème analysé: \(\mathrm{k1}\) et \(\mathrm{k2}\) sont homogènes à une force par déplacement, \(\mathrm{Fp}\) est homogène à une force.
- KDEB_DX = k1_dx, KDEB_DY = k1_dy, KDEB_DZ = k1_dz
La raideur du comportement lorsque l’effort dans le discret est inférieur \(\mathrm{Fp}\).
- KFIN_DX = k2_dx, KFIN_DY = k2_dy, KFIN_DZ = k2_dz
La raideur du comportement lorsque l’effort dans le discret est supérieur à \(\mathrm{Fp}\).
- FPRE_DX = fp_dx, FPRE_DY = fp_dy, FPRE_DZ = fp_dz
L’effort qui définit la transition entre les 2 comportements linéaires.
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.10. mot-clé facteur ASSE_CORN#
Description des caractéristiques matériau associées au comportement d’un assemblage boulonné [R5.03.32].
12.10.1. Opérandes#
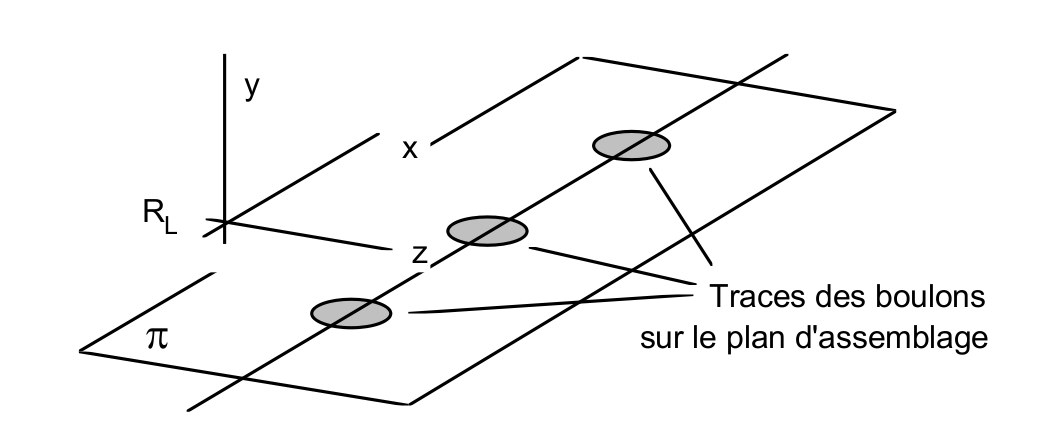
Sur la figure suivante, le plan \(\pi\) représente le plan de l’assemblage. L’axe des boulons est perpendiculaire à ce plan. Le lecteur se reportera à AFFE_CARA_ELEM pour l’orientation du repère \({R}_{L}\) définissant le plan de l’assemblage.
La relation de comportement de l’assemblage est:
non linéaire en translation suivant \(x\) et en rotation autour de \(y\).
linéaire suivant les autres degrés de libertés: \(\mathrm{DY},\mathrm{DZ},\mathrm{DRX},\mathrm{DRZ}\)
Comportements en traction suivant l’axe \(x\) et en rotation autour de l’axe \(y\).
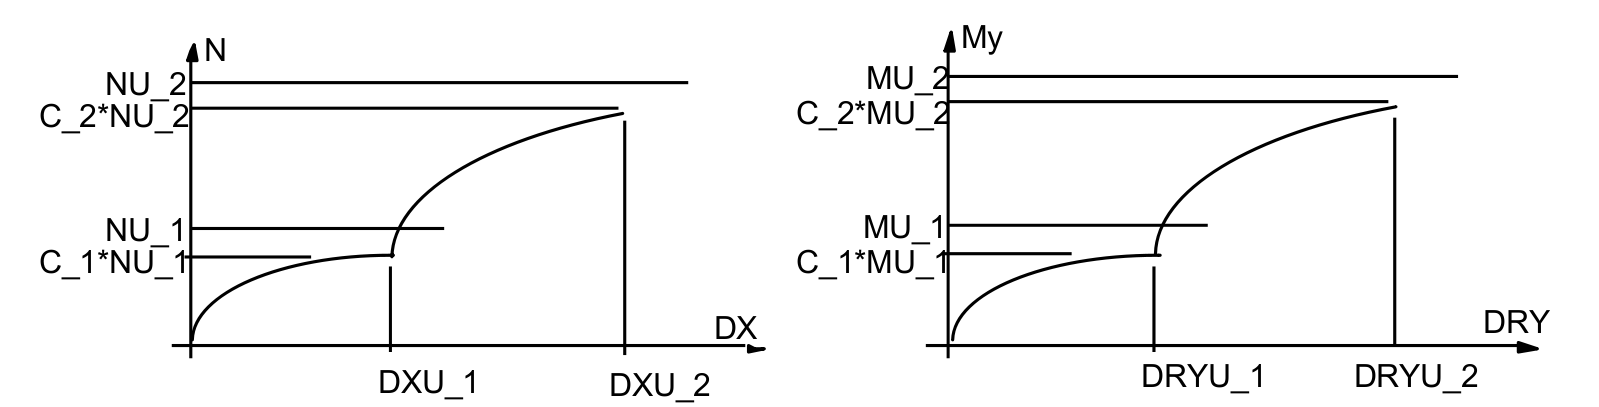
Le comportement de la liaison est considéré linéaire dans les autres directions:
- KY
Raideur en translation suivant \(Y\)
- KZ
Raideur en translation suivant \(Z\)
- KRX
Raideur en rotation autour de \(X\)
- KRZ
Raideur en rotation autour de \(Z\)
- R_P0
Pente à l’origine ou de décharge
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.11. mot-clé facteur ARME#
Description des caractéristiques matériau associées au comportement d’un armement de ligne aérienne.
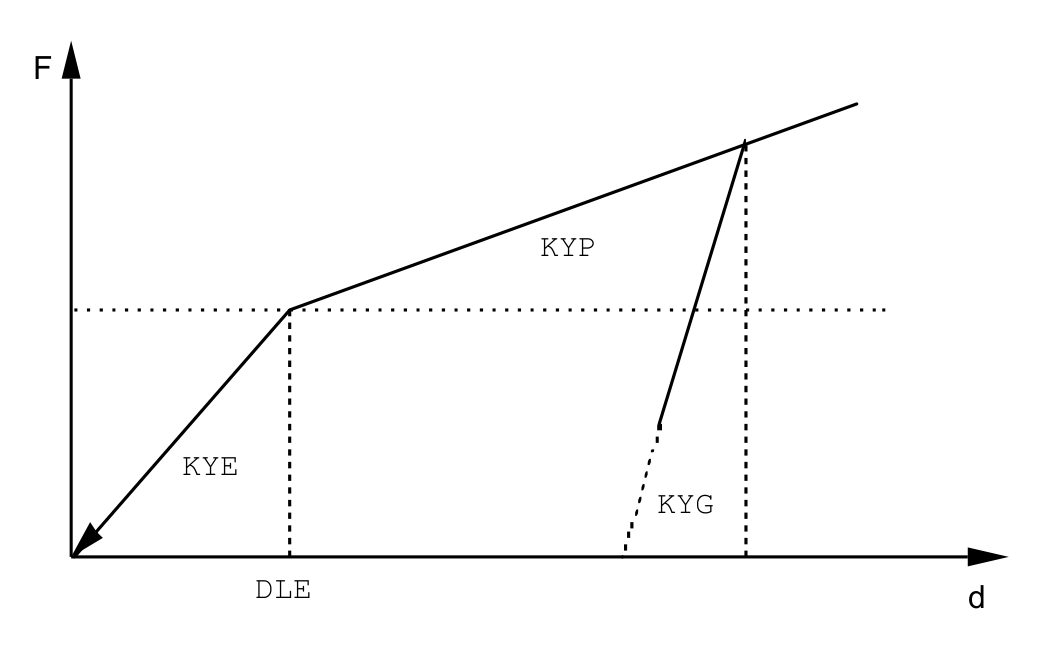
Le bras de chaque armement de phase rompue, représenté par un élément discret, a un comportement non linéaire en force‑déplacement constitué par la différence entre le déplacement maximal dlp de l’extrémité de l’armement dans la phase plastique et le déplacement élastique limite \(dle\).
12.11.1. Opérandes#
- KYE = kye
Pente élastique jusqu’à un effort limite.
- DLE = dle
Déplacement limite de la déformation élastique.
- KYP = kyp
Pente plastique jusqu’au déplacement limite DLP.
- DLP = dlp
Déplacement limite de la déformation plastique 0.
- KYG = kyg
Pente de décharge.
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.12. mot-clé facteur RELAX_ACIER#
Le phénomène de relaxation des aciers utilisés en précontrainte est réglementé. Les principaux règlements sont: BPEL83, NF-EN-1992-1-1 Octobre 2005, AFCEN-ETCC-2010,
On souhaite pouvoir modéliser des déformations qui vont varier lentement au cours du temps, notamment pour la prise en compte du fluage du béton et des variations de température. On souhaite également prendre en compte l’influence de la température sur le phénomènes de relaxation.
Réglementairement,il serait possible de tenir compte de l’effet du fluage du béton, de la déformation thermique en faisant une combinaison linéaire des différents phénomènes (Cf règlements pour plus de détails). Cette démarche est incompatible avec un calcul aux éléments finis.
Pour que la loi de relaxation soit utilisable dans un code aux éléments finis pour des calculs de structure avec des variations de chargements tels que: fluage du béton, reprise de tension des câbles, prise en compte de l’influence de la thermique, … elle doit être incrémentale et thermodynamiquement correcte.
La formulation adoptée est basée sur celle proposée par J.Lemaitre:
\(\sigma =E.{\epsilon}^{e}\) \(\epsilon ={\epsilon}^{e}+{\epsilon}^{\mathit{an}}\)
\({\dot{\varepsilon}}^{\mathrm{an}}=\langle \frac{\sigma –R({\varepsilon}^{\mathrm{an}})}{{f}_{\mathrm{prg}}.k} \rangle^{n}\) avec \(R \left( {\epsilon}^{an} \right)= \large {\frac{{f}_{prg}.c.{\epsilon}^{an}}{ {\left(1+{\left(b.{\epsilon}^{an} \right)}^{nr}\right)}^{\frac{1}{nr}}}}\)
La loi de comportement est 1D, et uniquement disponible pour les modélisations de type barre, qui sont utilisées pour modéliser les câbles de précontrainte dans l’opérateur DEFI_CABLE_BP.
Pour tenir compte de l’influence de la température sur la relaxation, tous les coefficients de la loi peuvent être des fonctions de la température.
- Remarque :
Les paramètres \(c\), \(b\), \(n\) et \(\mathit{nr}\) sont sans unité, et donc indépendant des unités utilisées pendant l’étude. \(k\) est adimensionné par rapport à \({f}_{\mathit{prg}}\) donc par rapport aux contraintes, mais pas par rapport au temps. En effet \({\dot{\epsilon}}^{\mathit{an}}\) est homogène à \({[s]}^{-1}\), si l’unité de temps est en seconde. Donc si l’on connaît \(k\) pour une vitesse dans une unité de temps, il est nécessaire de convertir sa valeur en rapport à l’unité de temps utilisée lors de l’étude.
12.12.1. Opérandes#
- \(\bf f_{prg}\)
Contrainte à rupture du câble. Cette grandeur est facultative, car elle peut être également définie dans les matériaux BPEL_ACIER ou ETCC_ACIER et dans ce cas \({f}_{\mathit{prg}}\) est une constante. La valeur/fonction donnée sous RELAX_ACIER_CABL est prioritaire.
- ECOU_K, ECOU_N
Correspondent respectivement aux coefficients k, n, dans l’équation.
- ECRO_N, ECRO_B, ECRO_C
Correspondent respectivement aux coefficients n, b, c, dans l’équation.
12.13. mot-clé facteur CABLE_GAINE_FROT#
Ce matériau concerne uniquement les éléments CABLE_GAINE. Il permet de définir le comportement de frottement entre un câble et sa gaine ou entre un câble et le béton avoisinant. Il est possible de considérer un câble glissant, frottant ou adhérent. Pour son utilisation, voir le comportement KIT_CG dans U4.51.11.
12.13.1. Opérandes#
- TYPE
Cet opérande permet de définir s’il s’agit d’un câble glissant, frottant ou adhérent.
- PENA_LAGR = pen,
Cette opérande définit le coefficient de pénalisation à prendre en compte. (Voir R3.08.10, §6.1 pour plus de détails).
- FROT_LINE = fl
Coefficient de frottement rectiligne.
- FROT_COURB = fc
Coefficient de frottement courbe.
12.14. mot-clé facteur FONDA_SUPERFI#
Le comportement élastoplastique non linéaire d’une fondation superficielle rectangulaire soumise à une sollicitation tridimensionnelle statique ou sismique utilise les paramètres définis pour ce matériau, cf [R5.03.17] et [R5.03.31]. Cette loi de comportement s’applique sur les éléments discrets 3D composé d’un unique nœud en translation et rotation (DIS_TR) affecté d’une matrice de raideur diagonale (K_TR_D_N) au moyen de la relation FONDATION appelée par les opérateurs de résolution de problèmes non linéaires STAT_NON_LINE ou DYNA_NON_LINE.
12.14.1. Opérandes#
- LONG_X
Longueur lx selon l’axe local x de la fondation (obligatoire).
- LONG_Y
Longueur ly selon l’axe local y de la fondation (obligatoire).
- PHI = phi
Angle de frottement en degré à l’interface sol/fondation (obligatoire).
- COHESION = cohe
Cohésion à l’interface sol/fondation (homogène à une raideur en translation, facultatif). Par défaut égale à 0.
- RAID_GLIS
Raideur de l’écrouissage du glissement rg(facultatif). Par défaut égale à 0.
- GAMMA_REFE
Paramètre gr de l’écrouissage cinématique (homogène à l’inverse d’une distance, facultatif). Par défaut égal à 0.
- CP_SERVICE
Force limite d’élasticité cps de la fondation (obligatoire).
- CP_ULTIME
Force limite ultime cpu de la fondation (facultatif). Par défaut égale à 0.
- DEPL_REFE
Tassement de référence dr pour l’écrouissage isotrope du critère de capacité portante (facultatif). Par défaut égal à 0.
- RAID_CP_[X|Y|RX|RY] = rcp[x|y|rx|ry]
Raideur de l’écrouissage cinématique en translation ou en rotation selon x ou ydu critère de capacité portante (homogène à une raideur en translation, facultatif). Par défaut égale à 0.
- GAMMA_CP_[X|Y|RX|RY]= gcp[x|y|rx|ry]
Paramètre de l’écrouissage cinématique en translation ou en rotation selon x ou y du critère de capacité portante (homogène à l’inverse d’une distance, facultatif). Par défaut égal à 0.
- DECOLLEMENT
Paramètre d’activation du mécanisme de décollement si égal à “OUI”. (Facultatif et par défaut “NON”).
- KP = kp
Raideur normale (c’est-à-dire selon l’axe \(x\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT1 = kt1
Raideur tangentielle (selon l’axe \(y\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT2 = kt2
Raideur tangentielle (selon l’axe \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif).
- KT = kt
Raideur tangentielle (selon les axes \(y\) et \(z\) du repère local de l’élément) d’un ressort élastique mis en parallèle à l’élément discret (paramètre facultatif). Si ce mot-clé est présent, les mots-clés KT1 et KT2 ne doivent pas être utilisés (et réciproquement), et l’on a alors KT1=KT2=KT.
12.15. mot-clé facteur JONC_ENDO_PLAS#
Ces paramètres servent à définir, à partir de l’analyse de la section de béton armé: géométrie et caractéristiques des matériaux, cf. [R5.03.17], le comportement n on linéaire d’une liaison en flexion hors-plan, de jonction entre un voile et un plancher ou un radier, en béton armé, cf. [U2.02.03], à appliquer sur des éléments discrets de type DIS_TR sur des mailles SEG2, à deux nœuds. Les moments \(M\), tout comme les raideurs, s’entendent donc en unités de couple ( longueur * force).
12.15.1. Opérandes#
- KE
Raideur en rotation élastique \({K}_{e}>0\). On prendra la même valeur que celle renseignée dans AFFE_CARA_ELEM (DISCRET=(_F(CARA=”K_TR_D_*”,REPERE=”LOCAL”,…),),).
- KP
Pente d’écrouissage plastique \({K}_{p}\le {K}_{e}\).
- KDP
Raideur tangente \({K}_{d}^{+}\in \left[{K}_{e},{K}_{p}\right]\) en phase endommageante pour la flexion positive.
- KDM
Raideur tangente \({K}_{d}^{-}\in \left[{K}_{e},{K}_{p}\right]\) en phase endommageante pour la flexion négative.
- RDP
Rotation seuil d’endommagement \({\theta}_{d}^{+}>0\) en flexion positive.
- RDM
Rotation seuil d’endommagement \({\theta}_{d}^{-}<0\) en flexion négative .
- MYP
Seuil de plasticité \({M}_{y}^{+}⩾{K}_{e}{\theta}_{d}^{+}\) en flexion positive.
- MYM
Seuil de plasticité \({M}_{y}^{-}⩽{K}_{e}{\theta}_{d}^{-}\) en flexion négative.