4. Caractéristiques élastiques générales#
4.1. Mots clés facteur ELAS, ELAS_FO#
Définition des caractéristiques élastiques linéaires constantes ou fonctions.
La plupart des fonctions peuvent dépendre des variables de commandes (voir [U4.43.03]) ou d’autres paramètres comme le temps (“INST” ou la géométrie “X”, “Y”, “Z”)
“TEMP”, “HYDR”, “SECH”, “NEUT1”, “NEUT2”, “X”, “Y”, “Z”,…
Attention ! Pour la géométrie, il y a deux cas:
Les variables directes “X”, “Y”, “Z” qui ne fonctionnent que dans quelques cas particuliers;
La variable de commande “GEOM” qui est plus générale;
4.1.1. Opérandes E/NU, K/MU, CELE_P/CELE_S#
Il faut fournir un des trois couples (E, NU), (K, MU) ou bien (CELE_P, CELE_S).
E est le module de Young. On vérifie que \(E \ge 0\) .
NU est le coefficient de Poisson. On vérifie que \(-1. \le \nu \le 0.5\) .
Si on fournit (K, MU= \(\mu\) ), on affecte à la place :
Si on fournit (CELE_P= \(V_P\) , CELE_S= \(V_S\)) alors RHO est nécessaire et on affecte à la place :
4.1.2. Opérande RHO#
Masse volumique. Pas de vérification de l’ordre de grandeur. Attention pour les modélisations THM en statique, seule la masse volumique homogénéisée renseignée dans THM_DIFFU (cf. section 10.7.2 ) sera prise en compte. Pour les modélisations THM en dynamique, cette valeur doit en revanche être renseignée ici et être cohérente avec celle indiquée dans THM_DIFFU.
Ce mot-clef ne peut-être fonction que de la géométrie via la variable de commande “GEOM”.
4.1.3. Opérandes ALPHA/TEMP_DEF_ALPHA/PRECISION#
Coefficient de dilatation thermique isotrope.
Le coefficient de dilatation thermique est un coefficient de dilatation moyen qui peut dépendre de la température \(T\) .
Les valeurs des coefficients de dilatation sont déterminées par des essais de dilatométrie qui ont lieu à la température ambiante (\(0°C\) ou plus généralement \(20°C\) ).
De ce fait, on dispose en général des valeurs du coefficient de dilatation défini par rapport à \(20°C\) (température à laquelle on suppose la déformation thermique nulle).
Certaines études nécessitent de prendre une température de référence différente de la température ambiante (déformation thermique nulle pour une autre température que la température ambiante). Il faut alors effectuer un changement de repère dans le calcul de la déformation thermique [R4.08.01].
TEMP_DEF_ALPHA est la valeur de la température à laquelle les valeurs du coefficient de dilatation thermique ont été déterminées, et ont été renseignées sous le mot clé ALPHA.
Ce mot clé devient obligatoire dès que l’on a renseigné ALPHA.
Pour les comportements non-THM, le calcul de la déformation thermique se fait par la formule [R4.08.01]:
\({e}^{\mathit{th}}\left(T\right)=\widehat{\alpha}\left(T\right)\left(T-{T}_{\mathit{ref}}\right)\) avec \(\widehat{\alpha}\left(T\right)=\frac{\alpha \left(T\right)\left(T-{T}_{\text{def}}\right)-\alpha \left({T}_{\mathit{ref}}\right)\left({T}_{\mathit{ref}}-{T}_{\text{def}}\right)}{T-{T}_{\mathit{ref}}}\)
et
\({e}^{\mathit{th}}\left({T}_{\mathit{ref}}\right)=0\)
- Remarque
Il n’est pas possible d’utiliser une formule ni une nappe pour ALPHA, en raison des modifications à prendre en compte décrites ci-dessus. Le paramètre ALPHA ne peut dépendre QUE de la température et à condition que ce soit une fonction. L’utilisateur, s’il désire utiliser une formule, doit d’abord la tabuler à l’aide de la commande CALC_FONC_INTERP.
Ce mot clé est utilisé lorsque le mot clé TEMP_DEF_ALPHA est spécifié.
C’est un réel qui indique avec quelle précision une température \({T}_{i}\) (de la liste des températures servant à la définition de \(\alpha {\left({T}_{i}\right)}_{i=1,N}\) ) est proche de la température de référence \({T}_{\text{ref}}\) .
Ce réel sert au calcul de la fonction \(\widehat{\alpha}\left({T}_{i}\right)\) . La formule mathématique permettant le calcul de \(\widehat{\alpha}\left({T}_{i}\right)\) est différente selon que \({T}_{i}\ne {T}_{\text{ref}}\) ou \({T}_{i}={T}_{\text{ref}}\) .
En THM, le calcul de la déformation thermique est différent (voir [R4.08.01]). La déformation thermique s’évalue par la formule suivante:
\({e}^{\mathit{th}}\left(T\right)=\alpha \left(T-{T}_{\mathit{ini}}\right)\)
En particulier, on n’utilise pas TEMP_DEF_ALPHA (mais on doit le renseigner) et ALPHA ne peut pas être une fonction, c’est nécessairement une constante. De plus, la température de référence est donnée par THM_INIT/TEMP.
4.1.4. Opérandes AMOR_ALPHA/AMOR_BETA/AMOR_HYST#
AMOR_ALPHA = a_alpha

AMOR_BETA = a_beta
Coefficients \(\alpha\) et \(\beta\) permettant de construire une matrice d’amortissement visqueux proportionnel à la rigidité et/ou à la masse \([C]=\alpha [K]+\beta [M]\) . On se reportera aux documents de modélisation de l’amortissement mécanique [U2.06.03] et [R5.05.04].
AMOR_HYST = eta
Coefficient \(\eta\) d’amortissement hystérétique permettant de définir le module d’Young complexe (matériau visco-élastique) à partir duquel sera créée la matrice de rigidité complexe permettant le calcul de la réponse harmonique [U2.06.03] et [R5.05.04].
- Remarques :
La présence des mots clés AMOR_ALPHA et AMOR_BETA associés à une valeur nulle, peut conduire, dans certains algorithmes,àassembler une matrice d’amortissement et engendre ainsi des coût de calcul supplémentaires.
Ces mots-clefs peuvent dépendre de la géométrie via les variables directes “X”, “Y” et “Z” mais pas de la variable de commande “GEOM”.
4.1.5. Opérandes COEF_AMOR /LONG_CARA#
Pour la justification de l’emploi de ces opérandes, on se reportera aux documents de modélisation des éléments de frontière absorbante [R4.02.05].
COEF_AMOR = coeam
Coefficient intervenant dans l’expression du vecteur contrainte intégré le long de la frontière absorbante du domaine éléments finis et qui correspond à des amortisseurs visqueux distribués le long de cette frontière:
\({\mathrm{t}}_{0}=\mathit{coeam}(\rho {c}_{P}\frac{\partial {u}_{3}}{\partial t}{\mathrm{e}}_{3}+\rho {c}_{S}\frac{\partial {\mathrm{u}}^{'}}{\partial t})\)
Ce terme est affecté au matériau constitutif de l’élément de frontière absorbante.
LONG_CARA = lcara
Coefficient correspondant à une dimension caractéristique \(L\) . Associé aux coefficients de Lamé \(\lambda\) et \(\mu\) , ce coefficient intervient dans l’expression du terme ajouté de vecteur contrainte intégré le long de la frontière absorbante du domaine éléments finis, qui correspond à des rigidités distribuées le long de cette frontière du domaine éléments finis :
\({\mathrm{t}}_{1}=\frac{\lambda +2\mu }{L}{u}_{3}{\mathrm{e}}_{3}+\frac{\mu}{L}{\mathrm{u}}^{'}\)
Ce terme est affecté au matériau constitutif de l’élément de frontière absorbante.
- Remarque
L’absence du mot clé LONG_CARA a pour effet qu’on n’affecte pas de rigidité ajoutée sur la frontière absorbante.
4.1.6. Opérandes K_DESSIC/B_ENDOGE#
K_DESSIC = k
Coefficient de retrait de dessiccation.
K_ENDOGE = e
Coefficient de retrait endogène.
Ces caractéristiques sont utilisées avec les comportements du béton (voir réf.[R7.01.12]).
4.2. Mot clé ELAS_VISCO#
Le mot clé ELAS_VISCO permet de définir des matériaux viscoélastiques isotropes pour une fréquence donnée. Il s’agit simplement de la définition d’un matériau élastique dont les modules d’élasticités sont complexes.
4.2.1. Opérandes G/NU#
G = g
Module de cisaillement complexe.
NU = nu
Coefficient de Poisson complexe.
- Remarque
Dans le fichier de commandes il faut nécessairement renseigner des nombres complexes même si la partie imaginaire est nulle, par exemple si nuest réel, il fait renseigner complex(nu, 0).
4.2.2. Opérande RHO#
RHO = rho
Masse volumique. Pas de vérification de l’ordre de grandeur.
4.3. Mot clé facteur ELAS_FLUI#
Le mot clé ELAS_FLUI permet de définir la masse volumique équivalente d’une structure tubulaire avec fluide interne et externe, en prenant en compte l’effet de confinement.
Cette opération s’inscrit dans le cadre de l’étude du comportement dynamique d’une configuration du type « faisceau de tubes sous écoulement transverse ». L’étude du comportement du faisceau est ramenée à l’étude d’un tube unique représentatif de l’ensemble du faisceau. Cf. [U4.35.02].
La masse volumique équivalente de la structure \({\rho}_{\mathit{eq}}\) est définie par:
\(\begin{array}{cc}{\rho}_{\mathrm{eq}}=\frac{1}{({d}_{e}^{2}-{d}_{i}^{2})}\left[{\rho}_{\mathrm{i.}}{d}_{i}^{2}+{\rho}_{\mathrm{t.}}({d}_{e}^{2}-{d}_{i}^{2})+{\rho}_{e}.{d}_{e}^{2}\right]& \\ {d}_{\mathrm{eq}}^{2}=\frac{2.{C}_{m}.{d}_{e}^{2}}{\pi}& \end{array}\)
\({\rho}_{i}\) , \({\rho}_{e}\) , \({\rho}_{t}\) sont respectivement la masse volumique du fluide, du fluide externe et de la structure.
\({d}_{e}\) , \({d}_{i}\) sont respectivement le diamètre externe et interne du tube.
\({C}_{m}\) est un coefficient de masse ajoutée (qui définit le confinement).
4.3.1. Opérandes RHO/E/NU#
RHO = rho
Masse volumique du matériau.
E = yg
Module de Young.
NU = nu
Coefficient de Poisson.
4.3.2. Opérandes PROF_RHO_F_INT/PROF_RHO_F_EXIT/COEF_MASS_AJOU#
PROF_RHO_F_INT = rhoi
Concept de type [fonction] définissant le profil de masse volumique du fluide interne le long du tube. Cette fonction est paramétrée par l’abscisse curviligne.
PROF_RHO_F_EXT = rhoe
Concept de type [fonction] définissant le profil de masse volumique du fluide externe le long du tube. Cette fonction est paramétrée par l’abscisse curviligne, ’ABSC’.
COEF_MASS_AJOU = fonc_cm
Concept de type [fonction] produit par l’opérateur FONC_FLUI_STRU [U4.35.02].
Cette fonction constante, paramétrée par l’abscisse curviligne, fournit la valeur du coefficient de masse ajoutée \({C}_{m}\) .
4.4. Mot clé facteur CABLE#
Définition de la caractéristique élastique non linéaire, constante, pour les câbles : deux comportements élastiques différents en traction et en compression, définis par les modules de Young E et EC (module en compression).
Les caractéristiques standard du matériau élastique sont à renseigner sous le mot clé facteur ELAS.
4.4.1. Opérandes d’élasticité#
◊ EC_SUR_E = ecse
Rapport des modules à la compression et à la traction. Si le module de compression est nul, le système linéaire global aux déplacements peut devenir singulier. C’est le cas lorsqu’un nœud n’est connecté qu’à des câbles et que ceux-ci entrent tous en compression.
4.5. Mots clés facteur ELAS_ORTH, ELAS_ORTH_FO, ELAS_VISCO_ORTH#
Définition des caractéristiques élastiques orthotropes constantes ou fonctions de la température pour les éléments massifs isoparamétriques ou les couches constitutives d’un composite [R4.01.02]. Il est possible de définir des caractéristiques viscoélastiques orthotropes constantes (ELAS_VISCO_ORTH) à une fréquence donnée, les modules à renseigner sont alors complexes.
4.5.1. Opérandes d’élasticité#
Pour définir le repère d’orthotropie \((\text{L},\text{T},\text{N})\) lié aux éléments, le lecteur se reportera:
pour les éléments massifs isoparamétriques à la documentation [U4.42.01] AFFE_CARA_ELEM mot-clé MASSIF,
pour les éléments de coques composites à la documentation [U4.42.01] AFFE_CARA_ELEM mot-clé COQUE ainsi qu’à la documentation [U4.42.03] DEFI_COMPOSITE mot-clé ORIENTATION.
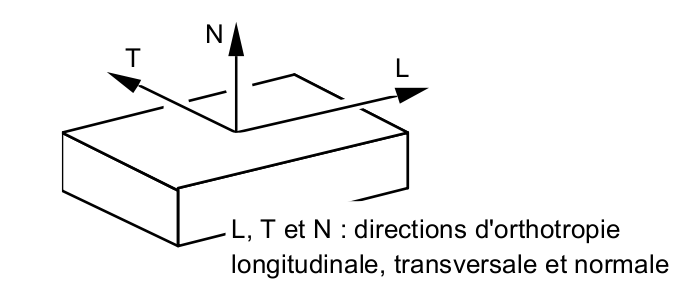
E_L = ygl Module de Young longitudinal.
E_T = ygtModule de Young transversal.
E_N = ygnModule de Young normal.
GL_T = glt Module de cisaillement dans le plan :math:`\text{LT}`.
G_TN = gtn Module de cisaillement dans le plan :math:`\text{TN}`.
G_LN = gln Module de cisaillement dans le plan :math:`\text{LN}`.
Remarque:
Pour les coques, les modules de cisaillement transversaux ne sont pas obligatoires; dans ce cas, on calcule en coque mince en affectant une rigidité infinie au cisaillement transversal (éléments DST, DSQet Q4G).
NU_LT = nult coefficient de Poisson dans le plan :math:`\text{LT}`.
Remarques importantes:
\(\mathit{nult}\) n’est pas égal à \(\mathit{nutl}\) *. En fait, on a la relation:* \(\mathit{nutl}=\frac{\mathit{ygt}}{\mathit{ygl}}.\mathit{nult}\)
\(\mathit{nult}\) doit s’interpréter de la manière suivante:
si l’on exerce une traction selon l’axe \(L\) donnant lieu à une déformation selon cet axe égale à \({\epsilon}_{L}=\frac{{\sigma}_{L}}{\mathit{ygl}}\) , on a une déformation selon l’axe \(T\) égale à : \({\epsilon}_{T}=-\mathit{nult}.\frac{{\sigma}_{L}}{\mathit{ygl}}\) .
Les différents coefficients d’élasticité E_L, G_LNet NU_LNne peuvent pas être choisis de façon quelconque: physiquement, il faut toujours qu’une déformation non nulle provoque une énergie de déformation strictement positive. Cela se traduit par le fait que la matrice de Hooke doit être définie positive. L’opérateur DEFI_MATERIAU calcule les valeurs propres de cette matrice et émet une alarme si cette propriété n’est pas vérifiée.
Pour les modèles 2D, comme l’utilisateur n’a pas encore choisi sa MODELISATION(D_PLAN, C_PLAN, …), on vérifie la positivité de la matrice dans les différents cas de figure.
NU_TN = nutn Coefficient de Poisson dans le plan :math:`\text{TN}`.
NU_LN = nuln Coefficient de Poisson dans le plan :math:`\text{LN}`.
La remarque faite pour NU_LT est à appliquer à ces deux derniers coefficients. On a ainsi les relations:
\(\begin{array}{}\mathrm{nunt}=\frac{\mathrm{ygn}}{\mathrm{ygt}}.\mathrm{nutn}\\ \mathrm{nunl}=\frac{\mathrm{ygn}}{\mathrm{ygt}}.\mathrm{nuln}\end{array}\)
Remarque:
Dans le fichier de commandes il faut nécessairement renseigner des nombres complexes même si la partie imaginaire est nulle, par exemple si nult est réel, il fait renseigner ‘ complex(nult,0) ’
4.5.2. Cas particulier de l’élasticité cubique#
L’élasticité cubique correspond à une matrice d’élasticité de la forme:
\(\begin{array}{cccccc}{y}_{1111}& {y}_{1122}& {y}_{1122}& & & \\ {y}_{1122}& {y}_{1111}& {y}_{1122}& & & \\ {y}_{1122}& {y}_{1122}& {y}_{1111}& & & \\ & & & {y}_{1212}& & \\ & & & & {y}_{1212}& \\ & & & & & {y}_{1212}\end{array}\)
Étant donné la symétrie cubique, il reste à déterminer 3 coefficients:
\({E}_{L}={E}_{N}={E}_{T}=E,{G}_{\text{LT}}={G}_{\text{LN}}={G}_{\text{TN}}=G,{\nu}_{\text{LN}}={\nu}_{\text{LT}}={\nu}_{\text{LN}}=\nu\)
Pour reproduire l’élasticité cubique avec ELAS_ORTH, il suffit de calculer les coefficients de l’orthotropie tels que la matrice d’élasticité obtenue soit de la forme ci-dessus:
\(\begin{array}{}{y}_{1111}=\frac{E(1-{\nu}^{2})}{(1-3{\nu}^{2}-2{\nu}^{3})}\\ {y}_{1122}=\frac{E\nu (1+\nu )}{(1-3{\nu}^{2}-2{\nu}^{3})}\\ {y}_{1212}={G}_{\text{LT}}={G}_{\ln}={G}_{\mathrm{TN}}\end{array}\)
donc, tant que \((1-3{\nu}^{2}-2{\nu}^{3})\ne 0\) (c’est à dire \(\nu\) différent de \(0.5\) ).
\(\frac{{y}_{1122}}{{y}_{1111}}=\frac{\nu}{1-\nu }\) ce qui fournit \(\begin{array}{ccc}\text{}& \text{}& \text{}\\ \nu & =& \frac{1}{1+\frac{{y}_{1111}}{{y}_{1122}}}\end{array}\) puis \(E={y}_{1111}\frac{(1-3{\nu}^{2}-2{\nu}^{3})}{(1-{\nu}^{2})}\)
4.5.3. Opérande RHO#
RHO = rho
Masse volumique.
4.5.4. Opérandes ALPHA_L / ALPHA_T / ALPHA_N#
ALPHA_L = dil
Cœfficient de dilatation thermique moyen longitudinal.
ALPHA_T = dit
Coefficient de dilatation thermique moyen transversal.
ALPHA_N = din
Coefficient de dilatation thermique moyen normal.
4.5.5. Opérandes TEMP_DEF_ALPHA / PRECISION#
On se reportera au paragraphe [§3.1.4]. Ce mot clé devient obligatoire dès que l’on a renseigné ALPHA_L , ou ALPHA_T ou ALPHA_N.
4.5.6. Critères de rupture#
XT = trl
Critère de rupture en traction dans le sens longitudinal (première direction d’orthotropie).
XC = col
Critère de rupture en compression dans le sens longitudinal.
YT = trt
Critère de rupture en traction dans le sens transversal (seconde direction d’orthotropie).
YC = cot
Critère de rupture en compression dans le sens transversal.
S_LT = cis
Critère de rupture en cisaillement dans le plan \(\text{LT}\) .
4.5.7. Opérandes AMOR_ALPHA/AMOR_BETA/AMOR_HYST#
Voir Opérandes AMOR_ALPHA/AMOR_BETA/AMOR_HYST.
- Remarque
Dans le cas des coques multi-couches (utilisation de DEFI_COMPOSITE), ces paramètres ne sont pas pris en compte.
4.6. Mots clés facteur ELAS_ISTR, ELAS_ISTR_FO, ELAS_VISCO_ISTR#
Définition des caractéristiques élastiques constantes (ELAS_ISTR) ou fonctions de la température dans le cas de l’isotropie transverse pour les éléments massifs isoparamétriques (ELAS_ISTR_FO). Il est possible de définir des caractéristiques viscoélastiques isotropes transverses constantes (ELAS_VISCO_ISTR) à une fréquence donnée, les modules à renseigner sont alors complexes.
En reprenant les mêmes notations que pour l’orthotropie, l’isotropie transverse signifie ici que l’isotropie est dans le plan \((\text{L},\text{T})\) et que l’orthotropie est donc portée par la direction \(\text{N}\) [R4.01.02]. On peut attirer l’attention du lecteur sur le fait que cette convention diffère d’une convention usuelle qui désigne par «direction longitudinale» la direction d’orthotropie des matériaux transverses isotropes.
4.6.1. Opérandes d’élasticité#
Pour définir un repère \((\text{L},\text{T},\text{N})\) lié aux éléments et définissant l’isotropie transverse du matériau, ce dernier étant isotrope dans le plan \(\text{LT}\) , le lecteur se reportera à la documentation [U4.42.01] AFFE_CARA_ELEM mot-clé MASSIF.
Remarque:
Les directions \(\text{L}\) et \(\text{T}\) sont arbitraires dans le plan \(\text{LT}\) .
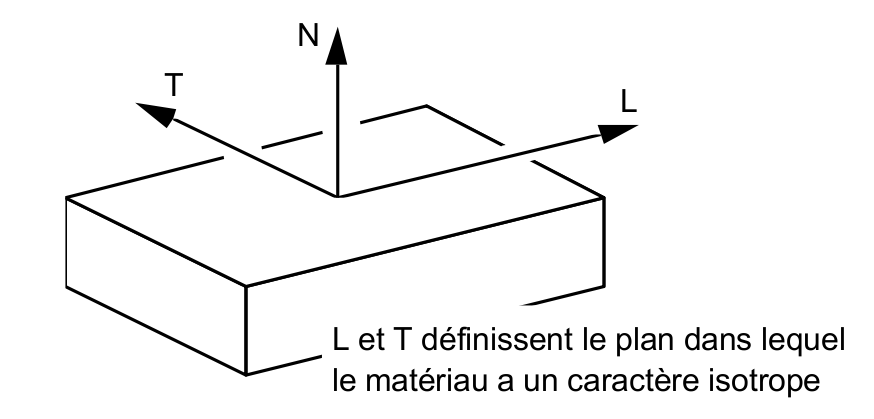
E_L = ygl
Module de Young dans le plan \(\text{LT}\) .
E_N = ygn
Module de Young normal.
GL_N = gln
Module de cisaillement dans le plan \(\text{LN}\) .
Remarque:
Le module de cisaillement dans le plan \(\text{LT}\) est défini par la formule usuelle pour les matériaux isotropes: \(G=\frac{E}{2(1+\nu )}\) soit ici \(\mathrm{glt}=\frac{\mathrm{ygl}}{2(1+\mathrm{nult})}\) .
NU_LT = nult
Coefficient de Poisson dans le plan \(\text{LT}\) .
NU_LN = nuln
Coefficient de Poisson dans le plan \(\text{LN}\) .
Remarques importantes:
\(\mathrm{nult}=\mathrm{nutl}\) puisque le matériau a un caractère isotrope dans la plan \(\text{LT}\) , mais \(\mathrm{nuln}\) n’est pas égal à \(\mathrm{nunl}\) .
On a la relation: \(\mathrm{nunl}=\frac{\mathrm{ygn}}{\mathrm{ygl}}.\mathrm{nuln}\)
\(\mathrm{nunl}\) doit s’interpréter de la manière suivante :
si l’on exerce une traction selon l’axe \(N\) donnant lieu à une déformation de traction selon cet axe égale à \({\varepsilon}_{N}=\frac{{\sigma}_{N}}{\mathrm{ygn}}\) , on a une compression selon l’axe \(L\) égale à: \(\mathrm{nunl}.\frac{{\sigma}_{N}}{\mathrm{ygn}}\) .
Les différents coefficients d’élasticité E_L, G_LNet NU_LN ne peuvent pas être choisis de façon quelconque: physiquement, il faut toujours qu’une déformation non nulle provoque une énergie de déformation strictement positive. Cela se traduit par le fait que la matrice de Hooke doit être définie positive. L’opérateur DEFI_MATERIAU calcule les valeurs propres de cette matrice et émet une alarme si cette propriété n’est pas vérifiée.
Pour les modèles 2D, comme l’utilisateur n’a pas encore choisi sa MODELISATION(D_PLAN, C_PLAN, …), on vérifie la positivité de la matrice dans les différents cas de figure.
4.6.2. Opérande RHO#
RHO = rho
Masse volumique.
4.6.3. Opérandes ALPHA_L / ALPHA_N#
ALPHA_L = dil
Coefficient de dilatation thermique moyen dans le plan \(\text{LT}\) .
ALPHA_N = din
Coefficient de dilatation thermique moyen normal.
4.6.4. Opérandes TEMP_DEF_ALPHA / PRECISION#
On se reportera au paragraphe [§3.1.4]. Ce mot clé devient obligatoire dès que l’on a renseigné le mot clé ALPHA_L ou ALPHA_N.
4.7. Mot clés facteur ELAS_COQUE , ELAS_COQUE_FO#
ELAS_COQUE permet à l’utilisateur de fournir directement les coefficients de la matrice d’élasticité (décomposée en membrane et flexion) des coques minces orthotropes en élasticité linéaire [R3.07.03].
L’utilisateur peut également indiquer un coefficient de dilatation thermique isotrope alpha et une masse par unité de surfacerho.
En revanche, on se limite aux cas où le coefficient de dilatation thermique est homogène isotrope.
Les matrices de comportement élastique intervenant dans la matrice de rigidité en élasticité homogène isotrope sont de la forme:
Membrane : |
Flexion : |
Cisaillement : |
\(\mathrm{C}=\frac{\mathit{Eh}}{1-{\nu}^{2}}\left(\begin{array}{ccc}1& \nu & 0\\ \nu & 1& 0\\ 0& 0& \left(\frac{1-\nu }{2}\right)\end{array}\right)\) |
\(\mathrm{D}=\frac{E{h}^{3}}{12\left(1-{\nu}^{2}\right)}\left(\begin{array}{ccc}1& \nu & 0\\ \nu & 1& 0\\ 0& 0& \left(\frac{1-\nu }{2}\right)\end{array}\right)\) |
\(\mathrm{G}=\frac{5\mathit{Eh}}{12\left(1+\nu \right)}\left(\begin{array}{cc}1& 0\\ 0& 1\end{array}\right)\) |
Pour les coques orthotropes dont les modules d’élasticité sont obtenus par une méthode d’homogénéisation, il n’est pas possible dans le cas général de trouver un module de Young équivalent \(\mathit{Eeq}\) , et une épaisseur équivalente \(\mathit{heq}\) pour retrouver les expressions précédentes.
Les matrices de rigidité élastique en absence de couplage reliant les efforts généralisés aux déformations généralisées sont donc données directement sous la forme:
Membrane : |
Flexion : |
Cisaillement : |
\(\mathrm{C}=\left(\begin{array}{ccc}C1111& C1122& 0\\ C1122& C2222& 0\\ 0& 0& C1212\end{array}\right)\) |
\(\mathrm{D}=\left(\begin{array}{ccc}D1111& D1122& 0\\ D1122& D2222& 0\\ 0& 0& D1212\end{array}\right)\) |
\(\mathrm{G}=\left(\begin{array}{cc}G11& 0\\ 0& G22\end{array}\right)\) |
Ces coefficients sont à fournir dans le repère local de l’élément. Celui-ci est défini sous le mot-clé COQUE de AFFE_CARA_ELEM [U4.42.01].
Remarque concernant la prise en compte du cisaillement transverse suivant les modèles de coques:
Si on souhaite utiliser ELAS_COQUE avec du cisaillement transverse il faut nécessairement employer la modélisation DST. Si on utilise la modélisation DKT, le cisaillement transverse ne sera pas pris en compte, quelque soient les valeurs de \(\mathit{G11}\) et \(\mathit{G22}\) . La correspondance pour un matériau isotrope est la suivante:
Le matériau ELAS_COQUE, modélisation DSTavec \(\mathit{CISA}\text{\_*}=5/12\times (\mathit{Eh}/(1+nu))\) est équivalent au matériau ELAS, modélisation DST.
Le matériau ELAS_COQUE, modélisation DSTavec \(\mathit{CISA}\text{\_*}=5/12\times (\mathit{Eh}/(1+nu))\times N\) , où \(N\) est un grand nombre (par exemple \({10}^{5}\) ), est équivalent au matériau ELAS, modélisation DKT.
Le matériau ELAS_COQUE, modélisation DKTest équivalent au matériau ELAS, modélisation DKT.
Dans le cas où l’on doit prendre en compte les termes de couplage, les matrices de rigidité élastique reliant les efforts généralisés aux déformations généralisées pour les éléments de plaque sont définies de la façon suivante:
Membrane : |
Flexion : |
Membrane-Flexion: |
\(\mathit{HM}=\left|\begin{array}{ccc}\phantom{\rule{2em}{0ex}}H1111& H1122& H1112\\ \phantom{\rule{2em}{0ex}}\mathit{sym}& H2222& H2212\\ \phantom{\rule{2em}{0ex}}\mathit{sym}& \mathit{sym}& H1212\end{array}\right|\) |
\(\mathit{HF}=\left|\begin{array}{ccc}\phantom{\rule{2em}{0ex}}A1111& A1122& A1112\\ \phantom{\rule{2em}{0ex}}\mathit{sym}& A2222& A2212\\ \phantom{\rule{2em}{0ex}}\mathit{sym}& \mathit{sym}& A1212\end{array}\right|\) |
\(\mathit{HMF}=\left|\begin{array}{ccc}\phantom{\rule{2em}{0ex}}B1111& B1122& B1112\\ \phantom{\rule{2em}{0ex}}\mathit{sym}& B2222& B2212\\ \phantom{\rule{4em}{0ex}}\mathit{sym}& \mathit{sym}& B1212\end{array}\right|\) |
Membrane-cisaillement : |
Flexion-cisaillement : |
Cisaillement : |
\(\mathit{HMC}=\left|\begin{array}{cc}\phantom{\rule{2em}{0ex}}E1113& E1123\\ \phantom{\rule{2em}{0ex}}E2213& E2223\\ \phantom{\rule{2em}{0ex}}E1213& E1223\end{array}\right|\) |
\(\mathit{HFC}=\left|\begin{array}{cc}\phantom{\rule{2em}{0ex}}F1113& F1123\\ \phantom{\rule{2em}{0ex}}F2213& F2223\\ \phantom{\rule{2em}{0ex}}F1213& F1223\end{array}\right|\) |
\(\mathit{HC}=\left|\begin{array}{cc}\phantom{\rule{2em}{0ex}}G1313& G1323\\ \phantom{\rule{2em}{0ex}}G1323& G2323\end{array}\right|\) |
4.8. Mot clé facteur ELAS_MEMBRANE#
ELAS_MEMBRANE permet à l’utilisateur de fournir directement les coefficients de la matrice d’élasticité des membranes anisotropes en élasticité linéaire.
La matrice de rigidité élastique reliant les contraintes membranaires aux déformations membranaires pour les éléments de membrane est définie de la façon suivante:
\({\mathrm{H}}_{\mathrm{M}}=\left(\begin{array}{ccc}H1111& H1122& H1112\\ H1122& H2222& H2212\\ H1112& H2212& H1212\end{array}\right)\)
Dans le cas d’une membrane élastique isotrope, on doit retrouver la matrice:
\(\frac{\mathit{Eh}}{1-{\nu}^{2}}\left(\begin{array}{ccc}1& \nu & 0\\ \nu & 1& 0\\ 0& 0& \left(\frac{1-\nu }{2}\right)\end{array}\right)\)
Ces coefficients sont à fournir dans le repère local de l’élément, défini sous le mot-clé facteur MEMBRANE de la commande AFFE_CARA_ELEM [U4.42.01]. Ces coefficients ont la dimension d’une force par mètre. Rappelons que l’on utilise les conventions de notation suivantes pour les déformations et les contraintes membranaires, et que les coefficients de la matrice précédente doivent être adaptés en conséquence:
\(\epsilon =\left(\begin{array}{c}{\epsilon}_{11}\\ {\epsilon}_{22}\\ \sqrt{2}{\epsilon}_{12}\end{array}\right)\) \(\sigma =\left(\begin{array}{c}{\sigma}_{11}\\ {\sigma}_{22}\\ \sqrt{2}{\sigma}_{12}\end{array}\right)\)
L’utilisateur peut également indiquer un coefficient de dilatation thermique isotrope alpha et une masse par unité de surfacerho.
4.9. Mot clé facteur ELAS_HYPER#
Définition des caractéristiques hyper-élastiques de type Signorini [R5.03.19]. Les contraintes de Piola Kirchhoff \(\mathrm{S}\) sont reliées aux déformations de Green-Lagrange par:
\(\mathrm{S}=\frac{\partial \Psi }{\partial \mathrm{E}}\) avec : \(\Psi ={C}_{10}\left({I}_{1}-3\right)+{C}_{01}\left({I}_{2}-3\right)+{C}_{20}{\left({I}_{1}-3\right)}^{2}+\frac{1}{2}K{\left(J-1\right)}^{2}\) et \({I}_{1}={I}_{c}{J}^{-\frac{2}{3}},{I}_{2}={\mathit{II}}_{c}{J}^{-\frac{4}{3}},J={\mathit{III}}_{c}^{\frac{1}{2}}\)
où \({I}_{c}\) , \({\mathit{II}}_{c}\) et \({\mathit{III}}_{c}\) sont les 3 invariants de tenseur de Cauchy-Green droit.
4.9.1. Opérandes C01, C10 et C20#
C01 = c01, C10 = c10, C20 = c20
Les trois coefficients de l’expression polynomiale du potentiel hyperélastique. L’unité est le \(N/{m}^{2}\) .
Si \({\mathrm{C}}_{01}\) et \({\mathrm{C}}_{20}\) sont nuls, on obtient un matériau de type Néo-Hookéen.
Si seul \({\mathrm{C}}_{20}\) est nul, on obtient un matériau de type Mooney-Rivlin.
Le matériau est élastique incompressible en petites déformations si on prend \({\mathrm{C}}_{10}\) et \({\mathrm{C}}_{01}\) tels que \(6\left({\mathrm{C}}_{01}+{\mathrm{C}}_{10}\right)=E\) , où \(E\) est le module de Young.
4.9.2. Opérande NU et K#
NU= nu
Coefficient de Poisson. On vérifie que \(-1<nu<0.5\) .
K = k
Module de compressibilité.
Ces deux paramètres s’excluent l’un et l’autre (lorsque l’un des deux paramètres est introduit, l’autre ne peut pas l’être). Ils quantifient la presque-compressibilité du matériau. On utilise le module de compressibilité \(K\) fourni par l’utilisateur, s’il existe. Sinon on calcule \(K\) par :
\(K=\frac{6\left({C}_{01}+{C}_{10}\right)}{3\left(1-2\nu \right)}\) .
On peut prendre \(nu\) proche de \(0.5\) mais jamais strictement égal (à la précision machine près). Si \(nu\) est trop proche de \(0.5\) , un message d’erreur invite l’utilisateur à vérifier son coefficient de Poisson ou son module de compressibilité. Plus le module de compressibilité est grand, plus le matériau est incompressible.
4.9.3. Opérande RHO#
RHO = rho
Masse volumique constante réelle (on n’accepte pas de concept de type fonction). Pas de vérification de l’ordre de grandeur.
4.10. Mot clé facteur ELAS_HYPER_VISC#
Définition des caractéristiques visco-hyper-élastiques [R5.03.19]. L’écoulement visqueux est pris en compte en rajoutant une série de Prony d’ordre \(n\) au second tenseur de Piola Kirchoff PK2 à long terme. Les contraintes de Piola Kirchhoff \(\mathrm{S}\) sont reliées aux déformations de Green-Lagrange par :
\(\mathrm{S}=\frac{\partial \Psi }{\partial \mathrm{E}}+\sum_{i=1}^NH_{i}\) avec : \(\Psi ={C}_{10}\left({I}_{1}-3\right)+{C}_{01}\left({I}_{2}-3\right)+{C}_{20}{\left({I}_{1}-3\right)}^{2}+\frac{1}{2}K{\left(J-1\right)}^{2}\)
et \(H_{i}|_{t+\triangle t}=\exp(-\frac{dt}{\tau_{i}})H_{i}|_{t}+g_i \tau_{i}(1-\exp(-\frac{dt}{\tau_{i}}))\frac{(S^{iso}|_{t+\triangle t}-S^{iso}|_{t})}{dt}\).
4.10.1. Opérandes C01, C10 et C20#
C01 = c01, C10 = c10, C20 = c20
Les trois coefficients de l’expression polynomiale du potentiel hyperélastique à long terme. L’unité est le \(N/{m}^{2}\) .
Si \({\mathrm{C}}_{01}\) et \({\mathrm{C}}_{20}\) sont nuls, on obtient un matériau de type Néo-Hookéen.
Si seul \({\mathrm{C}}_{20}\) est nul, on obtient un matériau de type Mooney-Rivlin.
Le matériau est élastique incompressible en petites déformations si on prend \({\mathrm{C}}_{10}\) et \({\mathrm{C}}_{01}\) tels que \(6\left({\mathrm{C}}_{01}+{\mathrm{C}}_{10}\right)=E\) , où \(E\) est le module de Young.
4.10.2. Opérande K#
K = k
Module de compressibilité. Il quantifie la presque-compressibilité du matériau. Plus \(K\) est grand, plus le matériau est incompressible. L’utilisateur peut le calculer à partir du coefficient de Poisson et des coefficients du potentiel hyperélastique du comportement instantané comme dans le cas de ELAS_HYPER, cf.§ 4.9.2.
4.10.3. Opérande G et TAU#
G = g
Liste de longueur \(n\) (ordre de développement de la série de Prony) de modules de relaxation en cisaillement à long terme.
TAU = tau
Liste de longueur \(n\) contenant les temps de relaxation.
4.11. Mot clé facteur HYPER_HILL#
Définition des caractéristiques de la loi hyper-élastique compressible de Hill [R5.03.19]. Le potentiel de cette loi s’exprime de la façon suivante :
Avec, \(\lambda_1, \lambda_2, \lambda_3\) élongations principales, \(J\) variation de volume.
4.11.1. Opérande ALPHA, BETA et MU#
ALPHA = alpha, BETA = beta , MU = mu
Listes de longueur \(n\) (ordre de développement de la loi de Hill), présentent les coefficients de la loi.
En ce qui concerne les coefficients :
Les valeurs de la liste mu, (\(\mu_i\)) sont reliées au module de cisaillement initial \(\mu\) par la relation \(\sum_{i=1}^{n} \mu_i = \mu\),
Les valeurs de la liste beta, (\(\beta_i\)) sont reliées aux coefficients de Poisson \(\nu_i\) par la relation \(\beta_i = \frac{\nu_i}{1 - 2\nu_i}\).
4.12. Mot clé facteur SECOND_ELAS#
Définition des caractéristiques élastiques linéaires isotropes du modèle second gradient proposé par Mindlin et détaillé dans la documentation [R5.04.03]. Ce comportement est utilisé pour les modélisations de régularisation second gradient de dilatation (* _DIL).
4.12.1. Opérande A1#
Ce paramètre définit les caractéristiques matériaux de la loi décrite dans le document [R5.04.03].
4.13. Mot clé facteur ELAS_GLRC#
Définition des caractéristiques élastiques linéaires constantes d’une plaque homogénéisée pour les lois GLRC_DM et GLRC_DAMAGE.
4.13.1. Opérandes E_M/NU_M/E_F/NU_F/BT1/BT2#
E_M = em
Module de Young de membrane. On vérifie que \({E}_{m}\ge 0\) .
NU_M = num
Coefficient de Poisson de membrane. On vérifie que \(-1.\le {\nu}_{m}\le 0.5\) .
E_F = ef
Module de Young de flexion. On vérifie que \({E}_{f}\ge 0\) .
NU_F = nuf
Coefficient de Poisson de flexion. On vérifie que \(-1.\le {\nu}_{f}\le 0.5\) .
BT1 = bt1 et BT2 = bt2
Dans le cas où les éléments finis supportent le calcul des efforts tranchants, ces opérandes servent à définir la matrice élastique de rigidité de cisaillement transverse. Les efforts tranchants \(V\) sont reliés aux distorsions \(\gamma\) par:
\(\mathrm{V}=\left(\begin{array}{cc}\mathit{BT}1& 0\\ 0& \mathit{BT}2\end{array}\right).\gamma\)
Les autres opérandes sont identiques à ceux de l’élasticité linéaire, cf.§ 4.1 .
4.14. Mot clé facteur ELAS_DHRC#
Définition des caractéristiques élastiques linéaires constantes d’une plaque homogénéisée pour la loi DHRC.
4.14.1. Opérandes A0#
A0= a0
Composantes (\(21\) termes supra-diagonaux) du tenseur symétrique d’élasticité \({A}^{0}\) membrane-flexion de la plaque avant endommagement, d’ordre \(4\) , dans le repère des armatures \((x,y)\) , en notations de Voigt, identifiées par homogénéisation: d’abord en membrane, puis en flexion (unité de force par unité de longueur pour les termes de membrane, unité de force pour les termes couplés membrane-flexion, et unité de force fois unité de longueur pour les termes de flexion):
\((\begin{array}{cccccc}{A}_{\mathrm{xxxx}}^{\mathrm{0mm}}& {A}_{\mathrm{xxyy}}^{\mathrm{0mm}}& {A}_{\mathrm{xxxy}}^{\mathrm{0mm}}& {A}_{\mathrm{xxxx}}^{\mathrm{0mf}}& {A}_{\mathrm{xxyy}}^{\mathrm{0mf}}& {A}_{\mathrm{xxxy}}^{\mathrm{0mf}}\\ \text{}& {A}_{\mathrm{yyyy}}^{\mathrm{0mm}}& {A}_{\mathrm{yyxy}}^{\mathrm{0mm}}& {A}_{\mathrm{yyxx}}^{\mathrm{0mf}}& {A}_{\mathrm{yyyy}}^{\mathrm{0mf}}& {A}_{\mathrm{yyxy}}^{\mathrm{0mf}}\\ \text{}& \text{}& {A}_{\mathrm{xyxy}}^{\mathrm{0mm}}& {A}_{\mathrm{xyxx}}^{\mathrm{0mf}}& {A}_{\mathrm{xyyy}}^{\mathrm{0mf}}& {A}_{\mathrm{xyxy}}^{\mathrm{0mf}}\\ \text{}& \text{}& \text{}& {A}_{\mathrm{xxxx}}^{\mathrm{0ff}}& {A}_{\mathrm{xxyy}}^{\mathrm{0ff}}& {A}_{\mathrm{xxxy}}^{\mathrm{0ff}}\\ \text{}& \text{}& \text{}& \text{}& {A}_{\mathrm{yyyy}}^{\mathrm{0ff}}& {A}_{\mathrm{yyxy}}^{\mathrm{0ff}}\\ \text{}& \text{}& \text{}& \text{}& \text{}& {A}_{\mathrm{xyxy}}^{\mathrm{0ff}}\end{array})\)
Les autres opérandes sont identiques à ceux de l’élasticité linéaire, cf.§ 4.1 .
4.15. Mots clés facteur VISC_ELAS#
Un mécanisme de régularisation par viscoélasticité est introduit dans la commande STAT_NON_LINE via le mot-clé REGU_VISC = ‘OUI’. Le modèle de Maxwell correspondant repose sur deux paramètres, une rigidité \(k\) (Pa) et un temps caractéristique \(\tau\) (s). Il est décrit dans [R5.03.34].
4.16. Mot clé facteur CZM_ELAS#
Ce mot-clé facteur permet de préciser les paramètres de la loi d’interface élastique CZM_ELAS_MIX (voir [R7.02.11]).
4.16.1. Opérandes RIGI_TAN, RIGI_NOR, RIGI_NOR_TRAC et RIGI_NOR_COMP#
Le mot-clé RIGI_TANpermet de définir la rigidité tangentielle à l’interface (isotrope transverse). Le mot-clé RIGI_NORpermet de définir la rigidité normale à l’interface, à condition qu’elle soitidentique en traction et en compression. On peut aussi choisir des rigidités normales différentes en traction et en compression via respectivement les mots-clés RIGI_NOR_TRACet RIGI_NOR_COMP.
En l’absence de ces mots-clés, les rigidités correspondantes sont nulles.
4.16.2. Opérande ADHE_NOR#
Ce mot-clé permet de caractériser le comportement normal à l’interface. La valeur par défaut, ‘ELAS’, correspond à une réponse élastique (potentiellement distincte en traction et en compression); la rigidité est alors définie via RIGI_NORou, alternativement, RIGI_NOR_TRACet RIGI_NOR_COMP.La valeur ‘UNILATER’renvoie à un comportement de type contact (interpénétration nulle) en fermeture et élastique en ouverture (équivalent à une raideur infinie en compression). Enfin, la valeur ‘PARFAITE’stipule que le saut de déplacement normal est nul, c’est-à-dire qu’il y a adhérence parfaite dans la direction normale à l’interface (équivalent à une rigidité normale infinie).
4.16.3. Opérande ADHE_TAN#
Ce mot-clé permet de caractériser le comportement tangent à l’interface. La valeur par défaut, ‘ELAS’, correspond à une réponse élastique; la rigidité ktest alors définie via RIGI_TAN. La valeur ‘PARFAITE’stipule que le saut de déplacement tangent (glissement) est nul, c’est-à-dire qu’il y a adhérence parfaite dans la direction tangente à l’interface (équivalent à une rigidité tangentielle infinie).
4.16.4. Opérande PENA_LAGR_ABSO#
Ce mot-clé (obligatoire) permet de renseigner la valeur du coefficient d’augmentation du Lagrangien augmenté, cf. [R7.02.11]. Contrairement à d’autres modèles, il n’est pas fourni de manière relative à d’autres paramètres (car ils peuvent tous être nuls) mais bien de manière absolue. Il a comme dimension celle d’une pression par unité de longueur.