2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
Solution analytique a été déterminée par F. Voldoire (EDF R&D / AMA):
Cas axisymétrique ( \(\mathrm{2D}\) )
Champs de déplacement \(u={U}_{r}(r){e}_{r}\) (blocage en \(z\) )
Champs de déformation : \(\varepsilon (u)=(\begin{array}{ccc}{u}_{r}'& 0& 0\\ 0& 0& 0\\ 0& 0& \frac{{u}_{r}}{r}\end{array})\) selon \((\begin{array}{c}r\\ z\\ \theta \end{array})\)
Champs de contraintes : \(\sigma (u)={\sigma}_{l}(\begin{array}{ccc}0& 0& 0\\ 0& 1& 0\\ 0& 0& 0\end{array})(\mathrm{cf.}\mathrm{conditions}\mathrm{aux}\mathrm{limites})\) selon \((\begin{array}{c}r\\ z\\ \theta \end{array})\)
Cas parallélépipédique
Champs de déplacement \(u={U}_{x}(x){e}_{x}+{U}_{y}(y){e}_{y}\) (blocage en \(z\) )
Champs de déformation : \(\varepsilon (u)=(\begin{array}{ccc}{u}_{x}'& 0& 0\\ 0& 0& 0\\ 0& 0& {u}_{y}'\end{array})\) selon \((\begin{array}{c}x\\ z\\ y\end{array})\)
Champs de contraintes : \(\sigma (u)=\sigma (\begin{array}{ccc}0& 0& 0\\ 0& 1& 0\\ 0& 0& 0\end{array})(\mathrm{cf.}\mathrm{conditions}\mathrm{aux}\mathrm{limites})\) selon \((\begin{array}{c}x\\ z\\ y\end{array})\)
Le cas pourra être étudié en contraintes planes et en \(\mathrm{3D}\) .
\(2\nu =\frac{E}{(1+\nu )}\) \(K=\frac{E}{(1-2\nu )}\)
La loi de comportement s’écrit (variable interne scalaire \(p\) ):
\(\varepsilon =\frac{1}{\mathrm{9K}}\mathrm{tr}\sigma \mathrm{Id}+\frac{1}{2\mu }{\sigma}^{D}+{\varepsilon}^{P}+\alpha (T–{T}^{0})\mathrm{Id}\)
avec : \({\sigma}^{D}=\sigma –\frac{1}{3}\mathrm{tr}(\sigma )\mathrm{Id}\) (déviateur des contraintes)
\({\dot{\sigma}}^{P}=\frac{3}{2}\dot{p}\frac{{\sigma}^{D}}{∥{\sigma}_{\mathrm{éq}}∥}\text{et}∥{\sigma}_{\mathrm{éq}}∥=\sqrt{\frac{3}{2}{\sigma}^{D}.{\sigma}^{D}}\)
\(\dot{p}=0\) si \(f(\sigma ,p)=∥{\sigma}_{\mathrm{éq}}∥–R(p)<0\)
\(\dot{p}\ge 0\) si \(f(\sigma ,p)=0\)
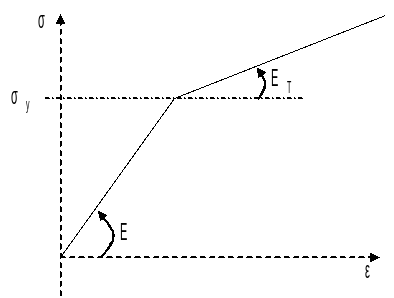
\(R(p)\) désigne la fonction d’écrouissage: \(R(p)={\sigma}_{y}+\frac{{\mathrm{EE}}_{T}}{E-{E}_{T}}p\)
Le taux \(\dot{p}\) peut être exprimé, lorsque \(f(\sigma ,p)=0\) . En effet, de \(\dot{p}f\) identiquement nul, on tire: \(\dot{p}\dot{f}+\ddot{p}f=0\)
Ainsi, quand on est sur le critère , nécessairement \(\dot{f}=0\) . C’est‑à-dire:
\(\frac{3}{2}\frac{{\sigma}^{D}.{\dot{\sigma}}^{D}}{∥{\sigma}_{\mathit{éq}}∥}–\frac{\partial R}{\partial T}.\dot{T}–\frac{\partial R}{\partial p}\dot{p}=0\)
\(\frac{3}{2}\frac{{\sigma}^{D}.{\dot{\sigma}}^{D}}{∥{\sigma}_{\mathit{éq}}∥}+{\sigma}_{y}^{o}s\dot{T}-\frac{{\mathit{EE}}_{T}}{E-{E}_{T}}\dot{p}=0\)
D’où:
\(\dot{p}=\frac{E-{E}_{T}}{{\mathrm{EE}}_{T}}(\frac{3}{2}\frac{{\sigma}^{D}{\dot{\sigma}}^{D}}{∥{\sigma}_{\mathrm{éq}}∥}+{\sigma}_{y}^{o}.s.\dot{T})\) si \(\dot{p}\ge 0\) , pour \(∥{\sigma}_{\mathrm{éq}}∥=R(p)\)
Le champ de contraintes étant uniaxial, on a:
\({\sigma}^{D}=\frac{{\sigma}_{L}}{3}(\begin{array}{ccc}-1& 0& 0\\ 0& 2& 0\\ 0& 0& -1\end{array})\)
Ainsi:
\(∥{\sigma}_{\mathrm{éq}}∥=∣{\sigma}_{L}∣\)
et:
\({\dot{\varepsilon}}^{P}=\frac{\dot{p}}{2}.\mathrm{sgn}({\sigma}_{L}).(\begin{array}{ccc}-1& 0& 0\\ 0& 2& 0\\ 0& 0& -1\end{array})\)
La relation de comportement conduit à:
\(\lbrace \begin{array}{c}\dot{{\varepsilon}_{\mathrm{rr}}}=\dot{{\varepsilon}_{\theta \theta }}=\frac{-\nu }{E}\dot{{\sigma}_{L}}-\frac{\dot{p}}{2}\mathrm{sgn}({\sigma}_{L})+\alpha \dot{T}(={\dot{\varepsilon}}_{xx}={\dot{\varepsilon}}_{yy}\text{pour le cas du parallélépipède})\\ \dot{{\varepsilon}_{\mathrm{rr}}}=\dot{{\varepsilon}_{\theta \theta }}=\frac{-\nu }{E}\dot{{\sigma}_{L}}-\frac{\dot{p}}{2}\mathrm{sgn}({\sigma}_{L})+\alpha \dot{T}\end{array}\)
D’où:
\(\lbrace \begin{array}{c}\dot{{\varepsilon}_{\mathrm{rr}}}=\dot{{\varepsilon}_{\theta \theta }}=\frac{-3}{2}\alpha \dot{T}+\frac{1-2\nu }{2E}\dot{{\sigma}_{L}}\\ \dot{p}=\mathrm{sgn}({\sigma}_{L})(-\alpha \dot{T}-\frac{\dot{{\sigma}_{L}}}{E})=0\text{si}∣{\sigma}_{L}∣<R(p)\\ \dot{p}=\mathrm{Max}[0,\frac{E-{E}_{T}}{{\mathrm{EE}}_{T}}(\frac{3}{2}\frac{{\sigma}^{D}\dot{{\sigma}^{D}}}{∥{\sigma}_{\mathrm{éq}}∥}+{\sigma}_{y}^{o}.s.\dot{T})]\text{sinon}\end{array}\)
C’est-à-dire, dans le cas \(∣{\sigma}_{L}∣=R(p)\) (critère atteint):
\(\dot{p}=\max\left[0,\frac{E-{E}_{T}}{{\mathrm{EE}}_{T}}(\frac{3}{2}\frac{{\sigma}^{D}.{\dot{\sigma}}^{D}}{∥{\sigma}_{\mathrm{éq}}∥}+{\sigma}_{y}^{o}.s.\dot{T})\right]\)
2.1.1. Phase élastique#
Au début du chargement thermique, \(∣{\sigma}_{L}∣\) étant inférieur à \({\sigma}_{y}\) , \(\dot{p}\) est nul.
D’où: \(\dot{{\sigma}_{L}}=-E\alpha \dot{T};\dot{{\varepsilon}_{\mathrm{rr}}}=\dot{{\varepsilon}_{\theta \theta }}=\alpha \dot{T}(1+\nu )\)
Ainsi: \(\lbrace \begin{array}{c}{\sigma}_{L}=-E\alpha \theta t\\ {\varepsilon}_{\mathrm{rr}}={\varepsilon}_{\theta \theta }=\alpha \theta (1+\nu )t\end{array}\) (compression \({\sigma}_{L}<0\) )
Ceci correspond à la solution de référence pour le test de l’élasticité orthotrope
Validité de la solution élastique
Le critère est: \(∣{\sigma}_{L}(t)∣-{\sigma}_{y}(t)=E=\theta t-{\sigma}_{y}^{o}(1-s\theta t)\le 0\)
Le critère n’est pas franchi pour \(t=[0,{t}_{y}]\) , avec: \({t}_{y}=\frac{{\sigma}_{y}^{o}}{\theta (E\alpha +{\sigma}_{y}^{o}s)}\)
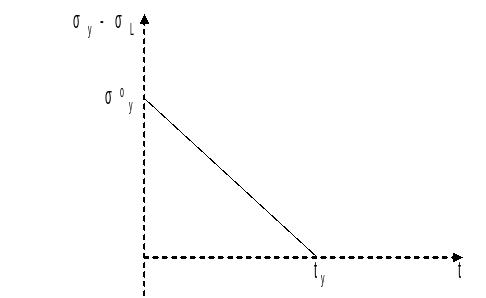
A l’instant \({t}_{y}\) : \({\sigma}_{L}({t}_{y})=\frac{-E\alpha {\sigma}_{y}^{o}}{E\alpha +{\sigma}_{y}^{o}s}\)
La densité d’énergie de déformation vaut: :math:`w({t}_{y})=\frac{-1}{2}E{(\alpha \theta )}^{2}`

Dans le cas parallélépipédique on a ::math:`w({t}_{y})=\frac{-1}{2}E{(\alpha \theta )}^{2.}({x}_{B}-{x}_{A})H`

Dans le cas axisymétrique on a: :math:`w({t}_{y})=\frac{-1}{2}E{(\alpha \theta )}^{2}.\frac{({r}_{B}^{2}-{r}_{A}^{2})}{2}H`(pour 1 radian)
2.1.2. Phase élastoplastique#
\(t\ge {t}_{y}\) . On est sur le critère. Alors:
\(\dot{p}=\max\left[0,\frac{E-{E}_{T}}{{\mathrm{EE}}_{T}}(\dot{{\sigma}_{L}}\mathrm{sgn}({\sigma}_{L})+{\sigma}_{y}^{o}.s.\dot{T})\right]\)
En admettant que l’on soit « en charge » \(\dot{p}\ge 0\) , alors on élimine \(\dot{p}\) pour avoir:
\(\dot{{\sigma}_{L}}=-{E}_{T}.\dot{T}(\alpha +\mathrm{sgn}({\sigma}_{L}).\frac{E-{E}_{T}}{{\mathrm{EE}}_{T}}{\sigma}_{y}^{o}.s)\)
puis:
\(\dot{p}=\frac{E-{E}_{T}}{E}\dot{T}(-\alpha \mathrm{sgn}({\sigma}_{L})+\frac{{\sigma}_{y}^{o}.s}{E})\)
\(t={t}_{y}\) , \({\sigma}_{L}=-E\alpha \theta {t}_{y}<0\) ; on intègre alors ces expressions pour \(t\ge {t}_{y}(\dot{T}=\theta )\) :
\(\lbrace \begin{array}{c}{\sigma}_{L}(t)=-{E}_{T}.\theta (t-{t}_{y})[\alpha -\frac{E-{E}_{T}}{{\mathrm{EE}}_{T}}s{\sigma}_{y}^{o}]-{\sigma}_{L}(t-y)\\ p(t)=\frac{{\sigma}_{y}^{o}(E-{E}_{T})}{{E}^{2}}(\frac{t}{{t}_{y}}-1)\end{array}\)
Soit, après réarrangement, \(t\ge {t}_{y}\) :
\(\lbrace \begin{array}{c}{\sigma}_{L}(t)={\sigma}_{y}^{o}(s\theta t-1+\frac{{E}_{T}}{E}(1-\frac{t}{{t}_{y}}))\\ p(t)=\frac{{\sigma}_{y}^{o}(E-{E}_{T})}{{E}^{2}}(\frac{t}{{t}_{y}}-1)\end{array}\)
Validité de cette solution élastoplastique
Il faut s’assurer que \({\sigma}_{L}(t)\) reste négatif. Sachant que \(s\theta t<1\) , et que \(t>{t}_{y}\) , le résultat précédent confirme que \({\sigma}_{L}(t)<0\) . Enfin, on remarque que:
\(\mathrm{sgn}({\sigma}_{L})\frac{1-2\nu }{2}\dot{p}+\dot{{\varepsilon}_{\mathrm{rr}}}=\alpha (1+\nu )\dot{T}\)
d’où, puisque \({\sigma}_{L}(t)<0\) :
\({\varepsilon}_{\mathrm{rr}}(t)={\varepsilon}_{\theta \theta }(t)=\alpha \theta (1+\nu )t+\frac{1-2\nu }{2}p(t),\forall t\in \left[{t}_{y},{t}_{\mathrm{fin}}\right]\)
2.1.3. Cas particulier des modélisations H et I#
La déformation thermique est remplacée par une déformation anélastique donnée. Comme \(s=0\) ,
\({\sigma}_{L}=-E\alpha \theta\) \({\varepsilon}_{xx}={\varepsilon}_{zz}=\alpha \theta (1+\nu )t\)
La solution reste élastique tant que \(t<{t}_{y}=\frac{{\sigma}_{0}}{\theta E\alpha }=200s\)
2.2. Résultats de référence#
\({\varepsilon}_{\mathrm{rr}}\) Ou \({\varepsilon}_{xx}\) , \({\sigma}_{zz}\) et \(p\) en \({t}_{y}\) et au-delà:
Phase élastique : pour \(t<{t}_{y}\) :
\({\sigma}_{L}=-E\alpha \theta t\) \({\varepsilon}_{\mathrm{rr}}={\varepsilon}_{\theta \theta }=\alpha \theta (1+\nu )t\) en axisymétrique
\({\varepsilon}_{xx}=\alpha \theta (1+\nu )t\) en contraintes planes
La limite élastique est atteinte en \({t}_{y}=\frac{{\sigma}_{0}}{\theta (E\alpha +{\sigma}_{0}s)}=66.666s\) d’où \({\sigma}_{L}({t}_{y})=\frac{\sigma}{(1+{\sigma}_{0}\frac{s}{E\alpha })}\)
Phase élastoplastique : pour \(t\ge {t}_{y}\)
\({\sigma}_{L}(t)={\sigma}_{0}(s\theta t-1+\frac{{E}_{t}}{E}(1-\frac{t}{{t}_{y}}))\)
\(p(t)=\frac{{\sigma}_{0}(E-{E}_{T})}{{E}^{2}}(\frac{t}{{t}_{y}}-1)\)
\({\varepsilon}_{\mathrm{rr}}={\varepsilon}_{\theta \theta }=\alpha \theta (1+\nu )t+\frac{1-2\nu }{2}p(t)\) en axisymétrique
ou \({\varepsilon}_{xx}={\varepsilon}_{\theta \theta }=\alpha \theta (1+\nu )t+\frac{1-2\nu }{2}p(t)\) en contraintes planes
D’où:
phase élastique
\(\begin{array}{c}\lbrace \begin{array}{c}{t}_{y}=66.666s\\ {\sigma}_{L}({t}_{y})=-133.333\mathrm{MPa}\end{array}\\ {\varepsilon}_{\mathrm{rr}}({t}_{y})={\varepsilon}_{\theta \theta }({t}_{y})=0.86666{E}^{-3}\end{array}\rbrace \text{phase élastique}\)
\(W=4.44410-3\mathrm{MPa}\)
\(W=0.17778{\mathrm{MPa.mm}}^{2}\) (PLAN ou 3D)
\(W=0.26666{\mathrm{Mpa.mm}}^{3}.\mathrm{rad}-1\) (axi)
Puis phase élastoplastique :
\(àt=80s\) : \(\sigma (80)=-\mathrm{100.0MPa}\)
\(p(80)=0.300{E}^{-3}\)
\({\varepsilon}_{\mathrm{rr}}(80)={\varepsilon}_{\theta \theta }(80)=1.1{E}^{-3}\)
à \(t=90s\) : \(\sigma (90)=-\mathrm{75.0MPa}\)
\(p(90)=0.525{E}^{-3}\)
\({\varepsilon}_{\mathrm{rr}}(90)={\varepsilon}_{\theta \theta }(90)=1.275{E}^{-3}\)
2.2.1. Cas particulier des modélisations H et I#
À \(t=66.67s\) \({\sigma}_{L}(66.67)=-133.33\mathrm{MPa}\)
\({\varepsilon}_{xx}(66.67)={\varepsilon}_{zz}(66.67)=8.667{E}^{-4}\)
À \(t=80s\) \({\sigma}_{L}(80)=-160\mathrm{MPa}\)
\({\varepsilon}_{xx}(80)={\varepsilon}_{zz}(80)=8.667{E}^{-4}\)
À \(t=90s\) \({\sigma}_{L}(90)=-180\mathrm{MPa}\)
\({\varepsilon}_{xx}(90)={\varepsilon}_{zz}(90)=8.667{E}^{-4}\)
2.3. Incertitude sur la solution#
Solution analytique.