5. Modélisation C#
5.1. Caractéristiques de la modélisation#
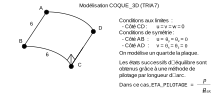
On teste la modélisation DKT avec des mailles TRIA3. On applique les mêmes conditions aux limites et de symétrie comme dans les modélisations A et B.
Les états successifs d’équilibre sont obtenus grâce à une méthode de pilotage par longueur d’arc.
Dans ce cas, ETA_PILOTAGE= \(\frac{p}{{p}_{max}}\)
5.2. Caractéristiques du maillage#
Nombre de nœuds : 121
Nombre de mailles et type : 200 TRIA3
Puisqu’il y a moins de points sur le type de maille TRIA3 par rapport aux TRIA7 et QUAD9, on raffine le maillage (10x10 mailles).
5.3. Valeurs testées#
Identification |
Instants |
Référence |
Aster |
% différence |
Point limite n°1 |
||||
DZ |
1.03 |
–0.0131 |
–0.01314 |
0,312 |
Eta_PILOTAGE |
1.03 |
0.9916 |
0.9818 |
0,987 |
Point limite n°2 |
||||
DZ |
1.78 |
–0.0170 |
–0.01704 |
0.208 |
Eta_PILOTAGE |
1.78 |
0.15 |
0.1072 |
28.55 |
Point limite n°3 |
||||
DZ |
2.34 |
–0.0140 |
–0.01435 |
2.511 |
Eta_PILOTAGE |
2.34 |
–0.4000 –0.4916 |
–0.5461 |
11.08 |
Point limite n°4 |
||||
DZ |
2.50 |
–0.0161 |
–0.01584 |
1.606 |
Eta_PILOTAGE |
2.50 |
–0.6333 |
–0.6426 |
1.462 |
5.4. Remarques#
La stratégie de calcul utilisée se décompose en deux étapes:
calcul en chargement imposéjusqu’à \(P=\mathrm{582.N}\) correspondant à 97% de la charge critique,
calcul en « déplacement imposé » : ensuite, on impose un déplacement imposé en utilisant la technique de la longueur d’arc imposée sur toute la structure (option LONG_ARC dans STAT_NON_LINE).
L’utilisation de la technique de longueur d’arc rend difficile la définition de la valeur de référence à introduire dans la commande TEST_RESU, puisque ces valeurs ne peuvent pas être imposées. Pour définir les valeurs de référence, nous avons recherché les valeurs de \(\mathrm{DZ}\) les plus proches possibles de celles listées dans le tableau du [§2.2] et nous avons reporté les valeurs du paramètre de pilotage que l’on devait obtenir pour les valeurs de \(\mathrm{DZ}\) en question.