3. Modélisation A#
3.1. Caractéristiques de la modélisation#
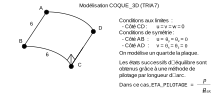
3.2. Caractéristiques du maillage#
Nombre de nœuds : 241
Nombre de mailles et type : 72 TRIA7
3.3. Valeurs testées#
Identification |
Instants |
Référence |
Aster |
% différence |
Point limite n°1 |
||||
DZ |
1.03 |
–0.0140 |
–0.01322 |
–5.573 |
Eta_PILOTAGE |
1.03 |
1.0 |
0.9729 |
–2.471 |
Point limite n°2 |
||||
DZ |
1.78 |
–0.0171 |
–0.01696 |
–0.847 |
Eta_PILOTAGE |
1.78 |
0.375 0.250 |
0.07513 |
–75.96 |
Point limite n°3 |
||||
DZ |
2.3 |
–0.0140 |
–0.01458 |
4.176 |
Eta_PILOTAGE |
2.3 |
–0.400 –0.492 |
–0.533 |
19.67 |
Point limite n°4 |
||||
DZ |
2.48 |
–0.0161 |
–0.01617 |
0.452 |
Eta_PILOTAGE |
2.48 |
–0.633 |
–0.6442 |
1.717 |
3.4. Remarques#
La stratégie de calcul utilisée se décompose en deux étapes:
calcul en chargement imposéjusqu’à \(P=582.N\) correspondant à 97% de la charge critique,
calcul en « déplacement imposé » : ensuite, on impose un déplacement imposé en utilisant la technique de la longueur d’arc imposée sur toute la structure (option LONG_ARC dans STAT_NON_LINE).
L’utilisation de la technique de longueur d’arc rend difficile la définition de la valeur de référence à introduire dans la commande TEST_RESU, puisque ces valeurs ne peuvent pas être imposées. Pour définir les valeurs de référence, nous avons recherché les valeurs de \(\mathit{DZ}\) les plus proches possibles de celles listées dans le tableau du [§2.2] et nous avons reporté les valeurs du paramètre de pilotage que l’on devait obtenir pour les valeurs de \(\mathit{DZ}\) en question.