8. Modélisation G – dynamique non-linéaire avec sous-structuration#
8.1. Objectif#
Ce TP fait suite à la modélisation E (dynamique non-linéaire). L’objectif de ce TP est de mettre en place un calcul non-linéaire transitoire avec DYNA_NON_LINE en tenant compte de la sous-structuration dynamique.
La sous-structuration dynamique consiste à partitionner la structure en une ou plusieurs sous-structures afin de réduire la taille du modèle numérique et de pouvoir étudier indépendamment chaque sous-structure. Le modèle d’ensemble s’obtient par la suite en assemblant les modèles des différentes sous-structures.
Chaque sous-structure est projetée sur une base de vecteurs judicieusement choisie. Cette projection permet de réduire la taille du modèle de chaque sous-structure et par conséquent la taille du modèle de la structure assemblée.
Le comportement de la sous-structure doit être obligatoirement linéaire. La portion de la plaque dans laquelle le comportement non-linéaire (plasticité) a été observé dans la modélisation E restera représentée en base physique. Le choix de la région du modèle à appliquer la méthode de sous-structuration doit se faire donc judicieusement.
La figure suivante présente les éléments qui ont plastifiés (en rouge) au long du transitoire de la modélisation E, ce qui correspond à la région proche de l’encastrement de la plaque :
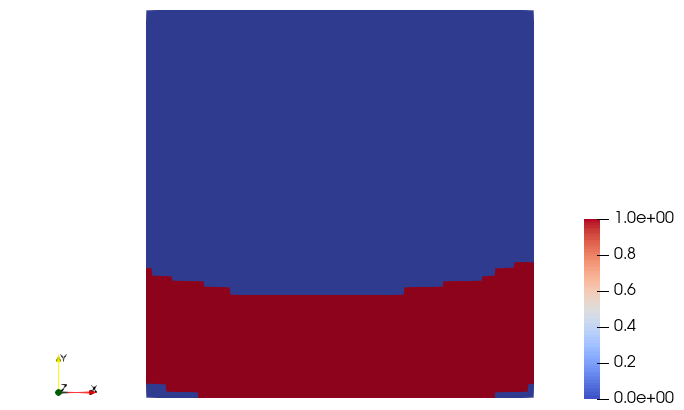
Fig. 8.1 Résultat de la modélisation E avec la zone plastifiée en rouge.#
La moitié du modèle restant linéaire (côté opposé à l’encastrement) sera donc soumise à la procédure de sous-structuration :
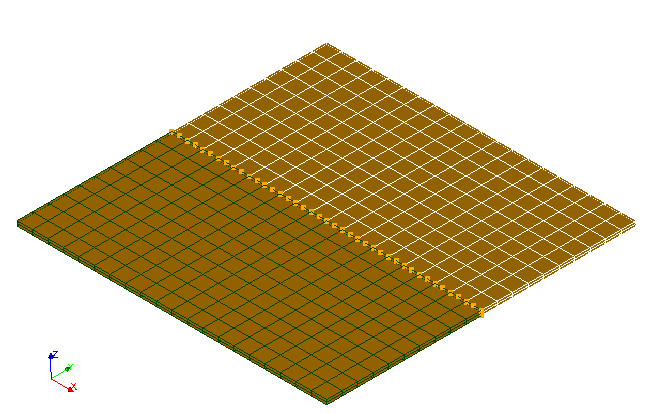
Fig. 8.2 Maillage avec deux GROUP_MA pour la sous-structuration#
Pour la réalisation de cette étude, le maillage forma12g.med a été enrichi avec la création d’un groupe d’éléments (VOL_1) représentant la partie qui sera modélisé en base physique (côté encastrement), un groupe d’éléments (VOL_2) représentant la partie qui sera représentée en base réduite, et un groupe de nœuds (No_Int) à l’interface de ces deux zones du modèle.
8.2. Procédure de calcul#
8.2.1. Création du macro-élément dynamique#
La première étape consiste à la création du macro-élément dynamique qui représentera le comportement de la partie condensée de la structure dans le modèle final. Pour cela, la méthode de Craig-Bampton sera appliquée. Cette étape se fait uniquement sur le groupe d’éléments VOL_2 du maillage.
La technique de Craig-Bampton consiste à choisir comme base de projection, des modes normaux et des modes contraints. Les modes normaux sont des modes propres de la sous-structure où on bloque tous les noeuds des interfaces avec les sous-structures adjacentes. Un mode contraint est défini par la déformée statique obtenue en imposant un déplacement unitaire sur un degré de liberté de liaison, les autres degrés de liberté de liaison étant bloqués. La base de projection contient des modes normaux et tous les tous les modes contraints associés à tous les degrés de liberté de liaison.
Pour calculer les modes normaux, on doit donc encastrer le groupe des nœuds de l’interface No_Int avec l’opérateur AFFE_CHAR_MECA. Avant d’assembler les matrices de masse et rigidité nécessaires au calcul des modes normaux, on profite pour créer le chargement appliqué au groupe VOL_2, qui composera également le macro-élément dynamique. On exécute ensuite l’opérateur ASSEMBLAGE avec les options RIGI_MECA, MASS_MECA, AMOR_MECA et CHAR_MECA.
On calcule les modes normaux avec CALC_MODES. Attention, le nombre de modes retenus doit être multiple du nombre de DDL des éléments finis que composent le domaine condensé (3 dans ce cas), mot-clef CALC_FREQ=_F(NMAX_FREQ=30).
Les modes contraints sont calculés avec l’opérateur MODE_STATIQUE, mots-clefs MODE_STAT=(_F(GROUP_NO= »No_Int », AVEC_CMP=(« DX », « DY », « DZ »))).
Ensuite on doit définir l’interface dynamique avec DEFI_INTERF_DYNA, mot-clef TYPE=’CRAIGB’, afin de pouvoir définir la base modale contenant les modes normaux, les modes contraints et l’interface dynamique à partir de l’opérateur DEFI_BASE_MODALE.
On récupère la numérotation de la nouvelle base à l’aide de NUME_DDL_GENE, et on projette le chargement sur cette base avec PROJ_VECT_BASE.
Le macro-élément est construit par l’opérateur MACR_ELEM_DYNA avec les mots-clefs BASE_MODALE et CAS_CHARGE. On utilise ensuite DEFI_MAILLAGE avec le mot-clef DEFI_SUPER_MAILLE pour définir un nouveau maillage à partir du macro-élément dynamique. Ce nouveau maillage doit être ensuite assemblé au maillage de base du TP, forma12g.med, à l’aide de l’opérateur ASSE_MAILLAGE.
8.2.2. Construction du modèle#
Une fois le macro-élément généré et intégré au maillage initial, la deuxième étape de ce TP consiste à construire le modèle de la plaque, qui aura une moitié représentée en base physique, et l’autre par le macro-élément dynamique. La prise en compte du macro-élément dans le modèle se fait à partir du mot-clef AFFE_SOUS_STRUC de l’opérateur AFFE_MODELE.
Une fois le matériau élasto-plastique affecté au groupe de mailles physiques ‘VOL_1’ et les conditions aux limites d’encastrement appliquées au bord de la plaque, il est important, à titre de vérification, de calculer les modes propres du modèle, pour vérifier si le macro-élément a été proprement construit et intégré dans le modèle qui sera utilisé par la suite.
La suite du calcul se déroule comme dans la modélisation E, la seule différence étant que dans l’opérateur DYNA_NON_LINE il faut ajouter le mot-clef SOUS_STRUC avec l’argument CAS_CHARGE pour que le chargement appliqué à la partie du modèle qui a été condensée soit pris en compte.
Une fois le calcul terminé, l’opérateur REST_COND_TRAN permet de récupérer les champs dans la partie condensée du modèle. La suite du post-traitement se déroule de manière identique à celle de la modélisation E.
8.3. Résultats#
Les figures suivantes présentent le déplacement, vitesse et accélération au point P du modèle, pour les modélisations E (modèle complet) et G (avec sous-structuration dynamique). On observe que les courbes se superposent.
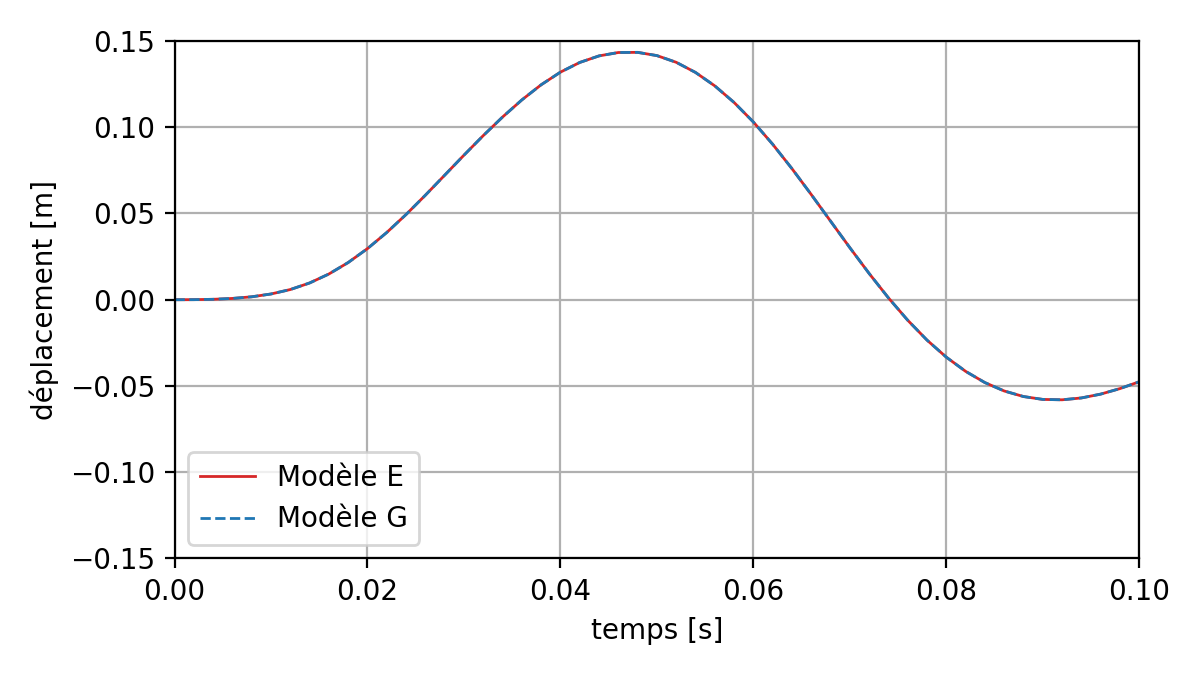
Fig. 8.3 Comparaison des déplacements en point P entre deux calculs transitoires non-linéaires direct et par sous-structuration#
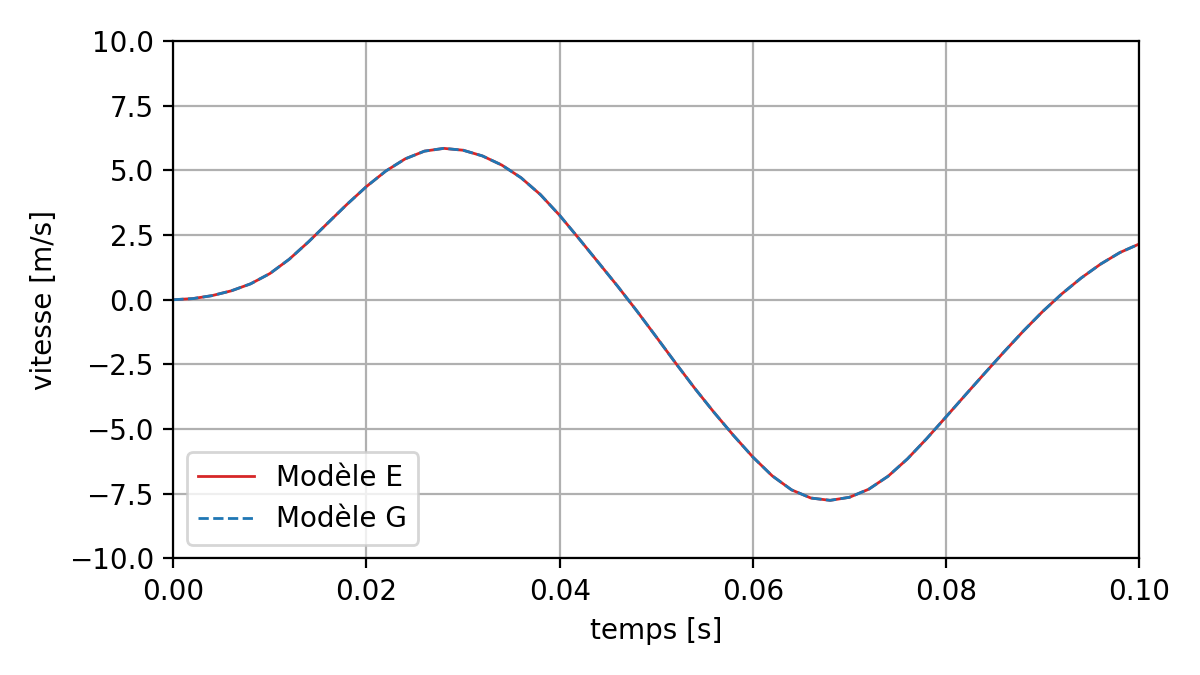
Fig. 8.4 Comparaison des vitesses en point P entre deux calculs transitoires non-linéaires direct et par sous-structuration#
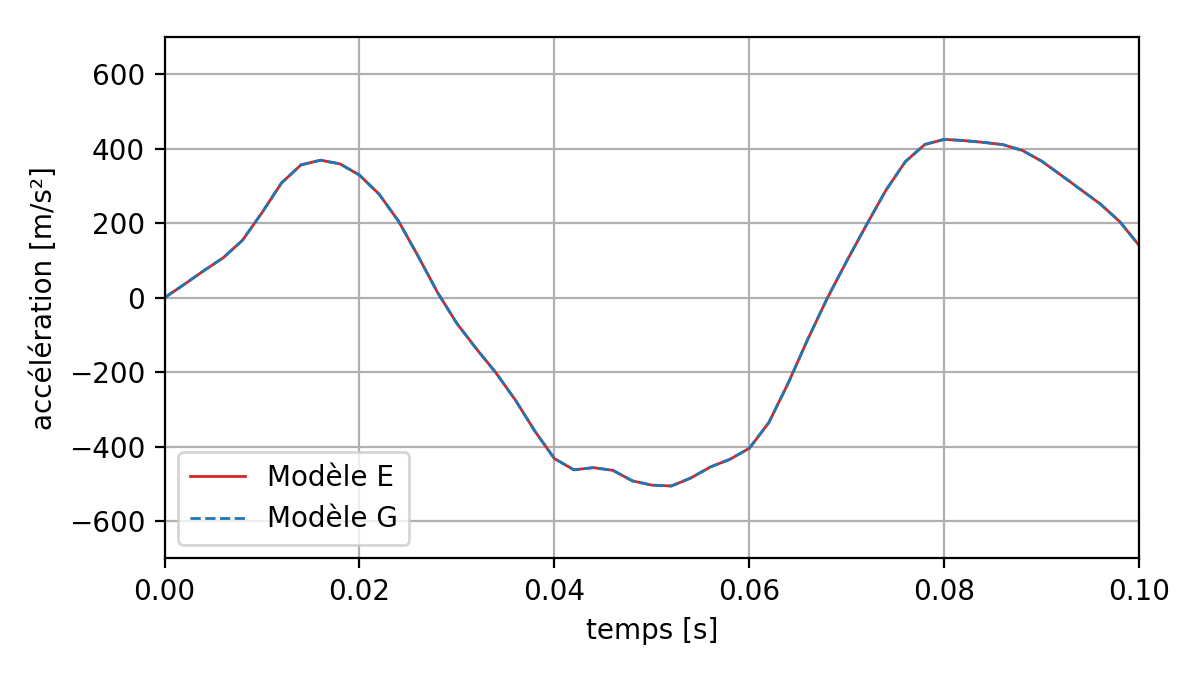
Fig. 8.5 Comparaison des accélérations en point P entre deux calculs transitoires non-linéaires direct et par sous-structuration#