4. Modélisation C – analyse transitoire sur base modale#
4.1. Problème et indices#
L’analyse transitoire peut aussi se faire plus efficacement en projetant le problème sur une base modale. On se propose de comparer cette méthode avec le calcul transitoire direct.
Dans un premier temps, on propose de résoudre le transitoire sur la famille de modes déterminée dans la modélisation A. Pour ce faire, on construit une base modale avec les modes précédents, on projette les matrices et les vecteurs dans cette nouvelle base et on résout le transitoire. Ces étapes sont précisées ci-après:
calcul des modes comme dans la modélisation A
construction d’un vecteur contenant le second membre par CALC_VECT_ELEM et ASSE_VECTEUR
définition d’une base modale par DEFI_BASE_MODALE
création d’une numérotation généralisée par NUME_DDL_GENE
Si la base est orthonormée, on peut l’indiquer par le mot-clé STOCKAGE=’DIAG’
projection des matrices de masse, de raideur et du vecteur de chargement : PROJ_VECT_BASE et PROJ_MATR_BASE
comme le vecteur est un chargement, on indique TYPE_VECT=”FORC”
calcul transitoire sur base modale : DYNA_VIBRA(TYPE_CALCUL=”TRANS”, BASE_CALCUL=”GENE”)
on calcule la réponse jusqu’à \(0.5s\) avec un pas de temps de \(0.002s\)
récupération du déplacement du point P par RECU_FONCTION(RESU_GENE)
Il est opportun de s’interroger sur quelle base s’exprime alors ce déplacement
impression de la courbe déplacement P/temps : IMPR_FONCTION
On souligne que la commande DYNA_LINE assure toutes ces étapes de manière très synthétique. Attention: par défaut, cette commande détermine l’enrichissement statique. Pour ne pas le faire, il faut préciser ENRI_STAT=”NON”.
4.2. Résultats des calculs sur base modale sans correction statique#
Pour le déplacement vertical on obtient des résultats très proches du calcul transitoire direct.
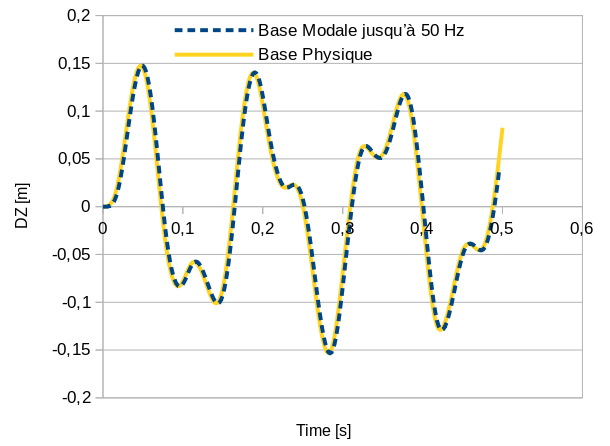
Fig. 4.1 Comparaison des déplacements en DZ en point P entre base physique et base modale jusqu’à 50 Hz#
Mais si on examine les déplacements dans la direction horizontale, ils sont assez différents !!!
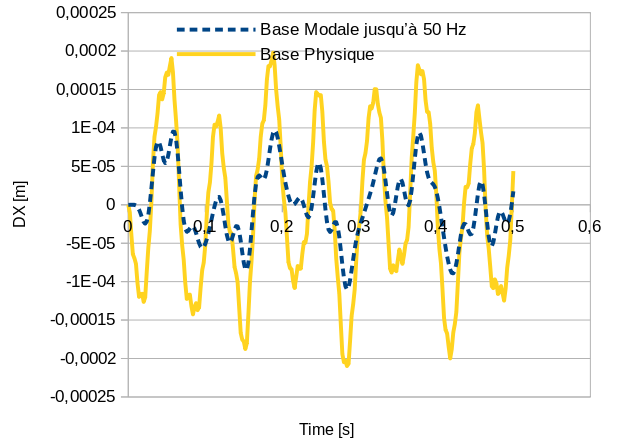
Fig. 4.2 Comparaison des déplacements en DX en point P entre base physique et base modale jusqu’à 50 Hz#
Quoique la base modale ait été calculée au-delà de \(50\mathit{Hz}\) et qu’on ait respecté la règle habituelle recommandant de couvrir deux fois la fréquence maximale de l’excitation, dans la direction horizontale, la méthode par projection modale s’éloigne du résultat direct.
Que s’est-il passé?
La plaque est en fait très raide dans son plan (direction horizontale). Les modes propres ne représentent donc qu’imparfaitement ce mouvement. Pour le restituer correctement, il faudrait prendre bien plus de modes propres.
4.3. Calculs sur base modale avec correction statique à priori#
Une méthode se montre toutefois bien plus performante. Il s’agit de la méthode de la correction statique, qui permet de prendre en compte la contribution «statique» de la structure au mouvement. Elle peut être réalisée de 2 manières:
a priori: on intègre un nouveau mode dans la base modale sur laquelle résoudre le transitoire;
a posteriori: on conserve la base modale initiale mais on ajoute une correction à la solution obtenue.
Nous allons examiner ces 2 possibilités.
Tout d’abord la correction statique a priori (modélisation C). Les étapes du calcul transitoire sur base modale avec correction statique à priori sont les suivantes:
On calcule des modes de la plaque jusqu’à 50 Hz via CALC_MODES.
On calcule du pseudo-mode via MODE_STATIQUE/SPEUDO_MODE.
On définit une nouvelle base modale par ajout du mode statique aux modes « dynamiques » par DEFI_BASE_MODALE / RITZ.
Comme ces différents modes ne sont a priori pas orthogonaux entre eux, on spécifie ORTHO=”OUI” pour réaliser une orthonormalisation. On doit également indiquer quelle matrice sera utilisée pour cette opération (orthogonalité dans la norme de la matrice).
Création d’une numérotation généralisée par NUME_DDL_GENE
Si la base est orthonormée, on peut l’indiquer par le mot-clé STOCKAGE=’DIAG’
projection des matrices de masse, de raideur et du vecteur de chargement : PROJ_VECT_BASE et PROJ_MATR_BASE
Comme le vecteur est un chargement, on indique TYPE_VECT=”FORC”
Calcul transitoire sur base modale : DYNA_VIBRA(TYPE_CALCUL=”TRANS”, BASE_CALCUL=”GENE”)
On calcule la réponse jusqu’à \(0.5s\) avec un pas de temps de \(0.002s\)
On a recours au schéma temporel de Devogelaere-Fu par SCHEMA_TEMPS / SCHEMA=”DEVOGE”
construction de la réponse globale de la structure sur base physique par REST_GENE_PHYS
récupération du déplacement du point P RECU_FONCTION(RESULTAT)
impression de la courbe déplacement P/temps : IMPR_FONCTION
On souligne que la commande DYNA_LINE assure toutes ces étapes de manière très synthétique.
La correction statique a posteriori va être traitée dans la modélisation D.
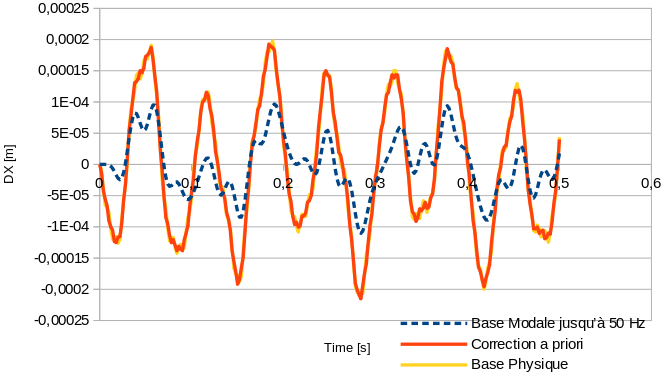
Fig. 4.3 Comparaison des déplacements en DX en point P entre base physique et base modale jusqu’à 50 Hz avec correction à priori#
4.4. Prise en compte de l’amortissement dans des calculs sur base modale avec correction statique à priori#
On se propose de prendre en compte l’amortissement dans le cadre des calculs réalisés précédemment. Dans cette optique, l’amortissement est ici modélisé via un coefficient d’amortissement réduit, égal à :math: xi =1.86%.
Pour chaque cas (i.e., base modale, correction statique a priori, DYNA_LINE), on procède de manière purement analogue aux calculs sans amortissement, en spécifiant le coefficient d’amortissement réduit précité via les mots-clés AMOR_MODAL/AMOR_REDUIT dans le cas l’opérateur DYNA_VIBRA, et via le mot-clé AMORTISSEMENT dans le cas de l’opérateur DYNA_LINE.
L’évolution temporelle de la composante DZ des déplacements obtenus avec et sans amortissement, dans le cas d’un calcul transitoire sur base modale avec correction statique a priori est présentée ci-dessous :
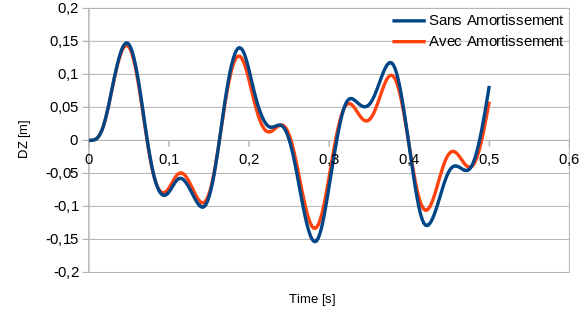
Fig. 4.4 Comparaison des déplacements en DX en point P entre deux calculs sur base modale jusqu’à 50 Hz avec correction à priori, avec et sans amortissement modal à 1.86%#