6. Modélisation E – dynamique non-linéaire#
L’objectif principal de ce TP est de mettre en place un calcul non-linéaire transitoire avec prise en compte de la plasticité. Nous allons utiliser l’opérateur DYNA_NON_LINE.
6.1. Procédure de calcul#
Pour calculer le comportement non-linéaire dynamique, on utilise l’opérateur d’usage général DYNA_NON_LINE. Il est proche de STAT_NON_LINE et son usage en proche. La principale différence tient au schéma d’intégration en temps et à l’influence de l’inertie et de l’amortissement.
6.1.1. Données générales#
Par rapport aux calculs précédents dans DYNA_VIBRA et DYNA_LINE, la différence fondamentale est que les matrices (de rigidité, d’amortissement et de masse) et les seconds membres (chargements) ne sont pas à calculer avant l’opérateur. En effet, la commande DYNA_NON_LINE est dite «monolithique» car la matrice de rigidité varie pendant le transitoire puisqu’on résout un problème non-linéaire (qui dépend du déplacement). Il faut donc lui donner les informations comme vous le faites dans la macro-commande ASSEMBLAGE pour qu’il évalue lui-même ses opérateurs:
CHAM_MATER
MODELE
éventuellement CARA_ELEM si vous avez des éléments de structure ou des discrets (ce qui n’est pas le cas ici)
Les chargements sont les mêmes que dans les exercices précédents. Ils sont donnés par le mot-clef facteur EXCIT comme dans DYNA_VIBRA. Ne pas oublier d’appliquer le sinus dans FONC_MULT pour la gravité.
6.1.2. Choix du comportement non-linéaire#
Le choix du comportement non-linéaire est fait dans le mot-clef facteur COMPORTEMENT de DYNA_NON_LINE. Si vous ne renseignez rien, on va considérer que le calcul est élastique en petites déformations.
Bien entendu, si vous avez un comportement non-linéaire, il faut définir les caractéristiques matériaux idoines dans DEFI_MATERIAU.
Dans cet exercice, on vous propose de la plasticité de von Mises à écrouissage cinématique linéaire:
dans DEFI_MATERIAU, il faut choisir ECRO_CINE. On propose D_SIGM_EPSI = 2GPa (le module de Young divisé par 100) et une limite élastique SY = 200MPa. Il est hautement recommandé de toujours renseigner le mot-clef ELAS, même quand on fait de la plasticité.
dans DYNA_NON_LINE/COMPORTEMENT, on choisit RELATION = “VMIS_CINE_LINE” * et *DEFORMATION =’PETIT’.
6.1.3. Choix du schéma en temps et discrétisation temporelle#
Le choix du schéma en temps est fondamental en dynamique. Par ailleurs, un problème non-linéaire ajoute une contrainte supplémentaire sur la discrétisation temporelle pour avoir une précision suffisante pour l’intégration de la non-linéarité au niveau du point de Gauss (plasticité). Dans code_aster, la majorité des schémas de discrétisation des équations du comportement sont implicites et précis, mais cette précision peut dépendre de cette discrétisation, en particulier parce qu’elle fait quelques hypothèses sur la nature du problème (voir formation avancée de code_aster). Il s’agit donc d’un paramètre numérique supplémentaire sur lequel il faut être très attentif.
Il convient de choisir une discrétisation temporelle qui a trois caractéristiques:
compatible avec le chargement appliqué. Il faut veiller à avoir suffisamment de points de discrétisation temporelle pour bien capturer ce chargement. L’application de la règle de Shannon est une bonne base: au moins une fréquence de discrétisation deux fois supérieure à celle du chargement le plus pénalisant
la discrétisation temporelle doit également être choisie en fonction des caractéristiques du schéma en temps: condition de stabilité (pour les schémas qui en ont une) et précision
La discrétisation temporelle doit être choisie pour intégrer précisément la partie non-linéaire
On propose de prendre un pas de temps de 0,002 s. Le calcul non-linéaire étant potentiellement très long, on recommande de s’arrêter au temps tfin = 0,1s:
LISTR=DEFI_LIST_REEL(DEBUT=0.,INTERVALLE=_F(JUSQU_A=0.1,PAS=0.002,),)
La contrainte supplémentaire du comportement non-linéaire impose de permettre éventuellement à DYNA_NON_LINE de découper le pas de temps lorsqu’il échoue dans l’intégration. Pour cela, on utilise l’opréteur DEFI_LIST_INST:
LIS=DEFI_LIST_INST(METHODE=”MANUEL”,DEFI_LIST=_F(LIST_INST=LISTR,),)
Cette commande dit que le cadencement du calcul se fera sur la base de la liste d’instants LISTR (et, par exemple, on sauvegardera toutes les données du calcul à ces instants),
Mais qu’en cas de problème (échec d’intégration de la non linéaire par exemple), on l’autorise à découper le pas de temps en 5, via * ECHEC=_F(SUBD_NIVEAU=5,SUBD_PAS_MINI=1e-5,SUBD_METHODE=”MANUEL”,),*. La découpe est récursive: il découpe en 5, s’il échoue, il redécoupe en 5, etc. Il s’arrêtera définitivement (échec) dès qu’il atteindra un pas minimum donné par le paramètre SUBD_PAS_MINI=1E-5.
Le résultat de cette commande est à renseigner directement dans le mot clef INCREMENT/LIST_INST de DYNA_NON_LINE. Attention à bien choisir LIS et non LISTR, sinon la découpe du pas de temps en cas d’échec ne sera pas activée.
Dans le mot-clef SCHEMA_TEMPS, vous pouvez sélectionner votre schéma en temps. Par défaut, il s’agit d’un schéma de Newmark en déplacement. Ce schéma est inconditionnellement stable et conserve l’énergie. D’autres schémas sont disponibles, tel que le schéma dissipatif HHT qui permet d’atténuer les perturbations numériques engendrées par les hautes fréquences. On adopte ici le schéma HHT avec le paramètre ALPHA=-0.1.
6.1.4. Post-traitement#
Le calcul non-linéaire est long et produit beaucoup de données par défaut. En effet, en non-linéaire, non-seulement vous aurez accès aux déplacements, vitesses et accélérations (DEPL, VITE et ACCE) mais aussi aux contraintes aux points de Gauss (SIEF_ELGA) et aux variables internes (VARI_ELGA). Sur des transitoires longs, les données produites peuvent être très volumineuses. Il est donc recommandé d’utiliser le mot-clef ARCHIVAGE pour sélectionner les instants auxquels vous voulez vos données.
Comme on veut tester l’effet de la plasticité, on va calculer le champ SIEQ_ELGA dans CALC_CHAMP pour vérifier le niveau des contraintes (critère de von Mises). Par ailleurs, on vérifie également l’hypothèse DEFORMATION=’PETIT’ en calculant le champ EPEQ_ELGA dans CALC_CHAMP.
Enfin, à des fins de comparaisons, on peut extraire déplacements, vitesses et accélérations sur le point P de la structure grâce à la commande RECU_FONCTION:
DEPL_DZ = RECU_FONCTION(GROUP_NO=”P”,NOM_CHAM=”DEPL”,NOM_CMP=”DZ”,RESULTAT=DYNADNL)
Cette fonction est ensuite imprimable par IMPR_FONCTION.
On peut aussi le faire dans le module post-process d’AsterStudy ou dans Paravis.
6.2. Analyse des résultats – Schéma de Newmark#
A la lecture du fichier de message «.mess», on observe que le nombre d’itération s’accroît lorsque le matériau entre dans un domaine non-linéaire, a contrario des pas élastiques linéaires, où la convergence se fait en une unique itération.
Sur le transitoire, on a les courbes suivantes pour le déplacement, vitesse et accélération au point P de la structure avec les schémas de Newmark et HHT :
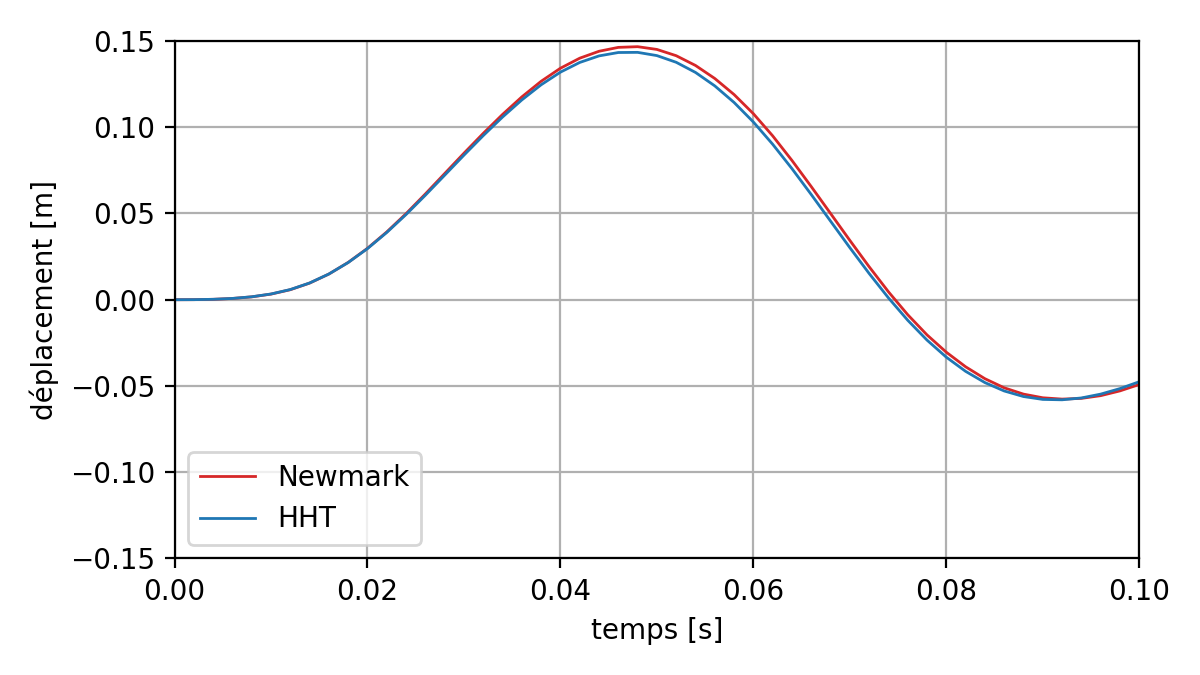
Fig. 6.1 Comparaison des déplacements entre deux schémas Newmark et HHT#
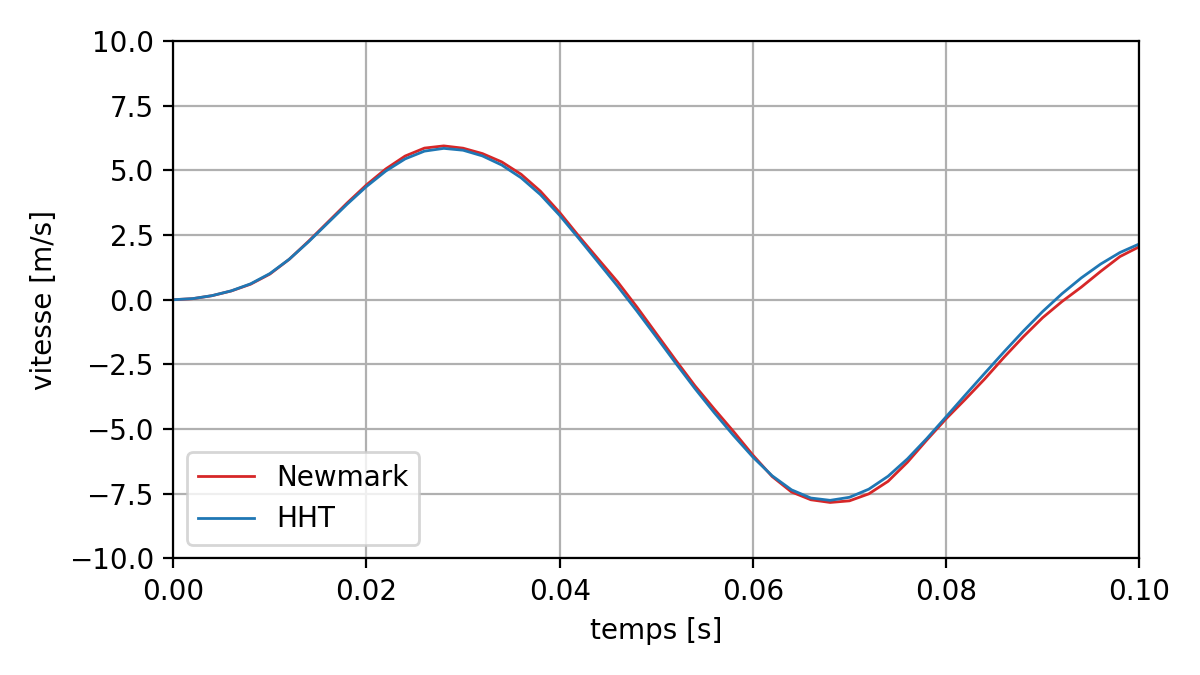
Fig. 6.2 Comparaison des vitesses entre deux schémas Newmark et HHT#
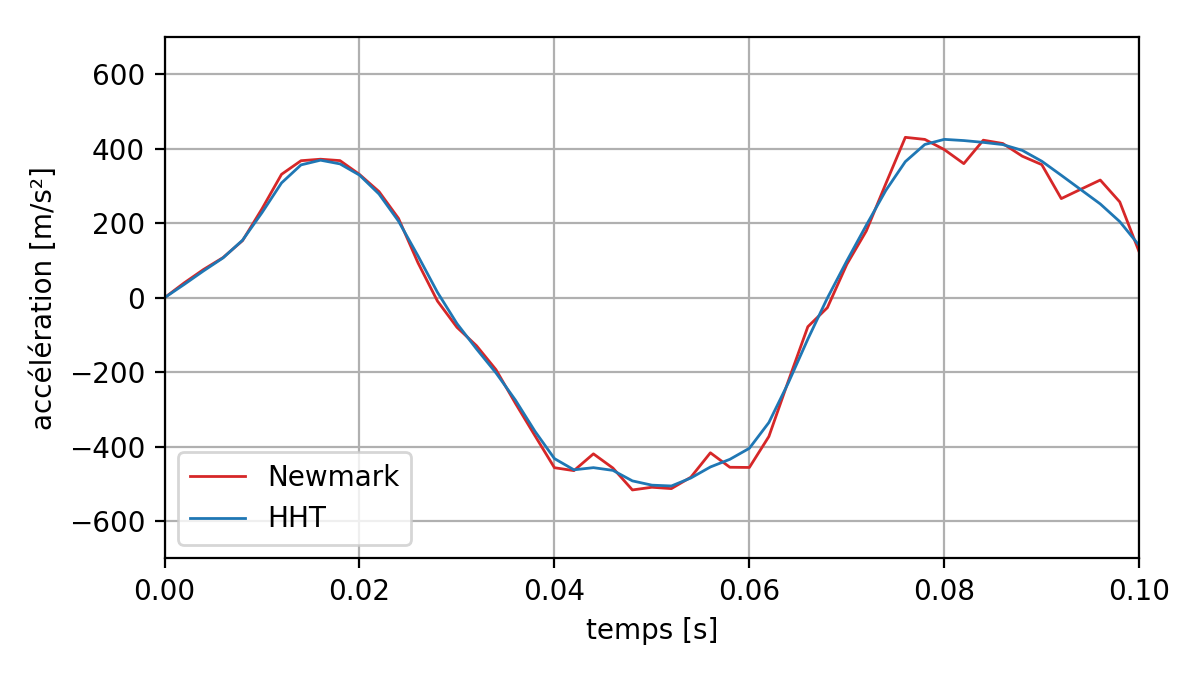
Fig. 6.3 Comparaison des accélérations entre deux schémas Newmark et HHT#
On voit qu’avec le schéma de Newmark l’accélération est perturbée par des effets à fréquence élevée. Le schéma HHT permet de corriger un peu ces problèmes. La suite des résultats correspond aux calculs effectués avec le schéma HHT.
Les courbes suivantes montrent l’effet de la plasticité sur le déplacement, vitesse et accélération du point P.
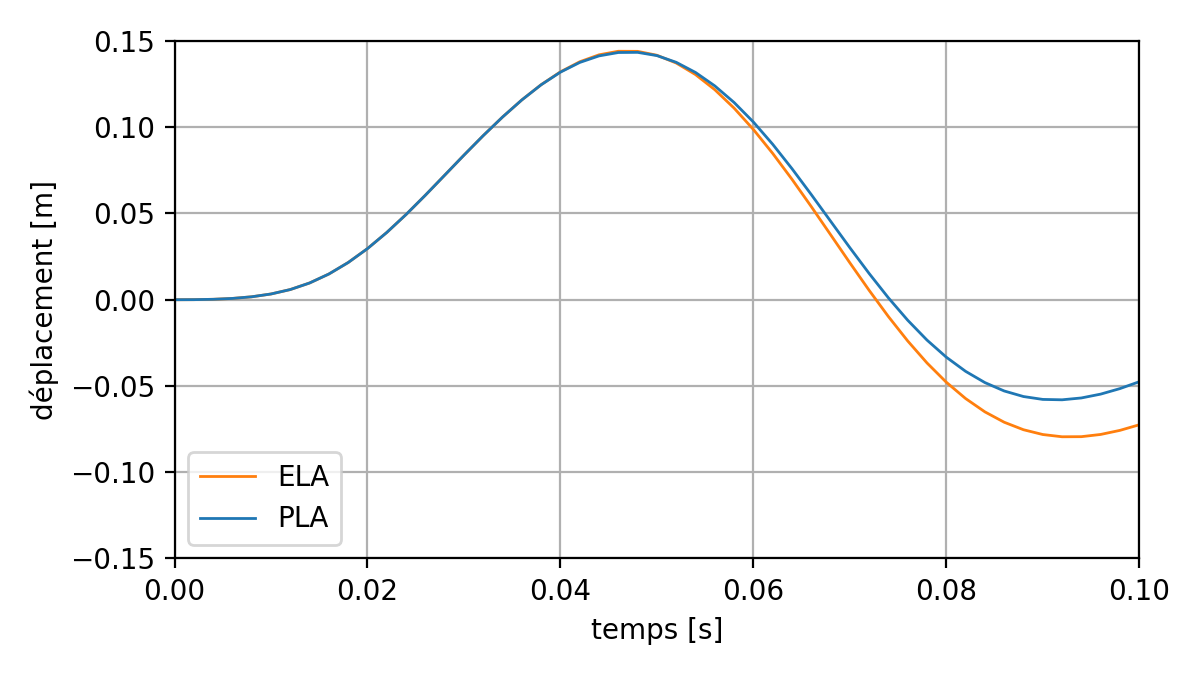
Fig. 6.4 Effet de plasticité sur la réponse en déplacement du point P#
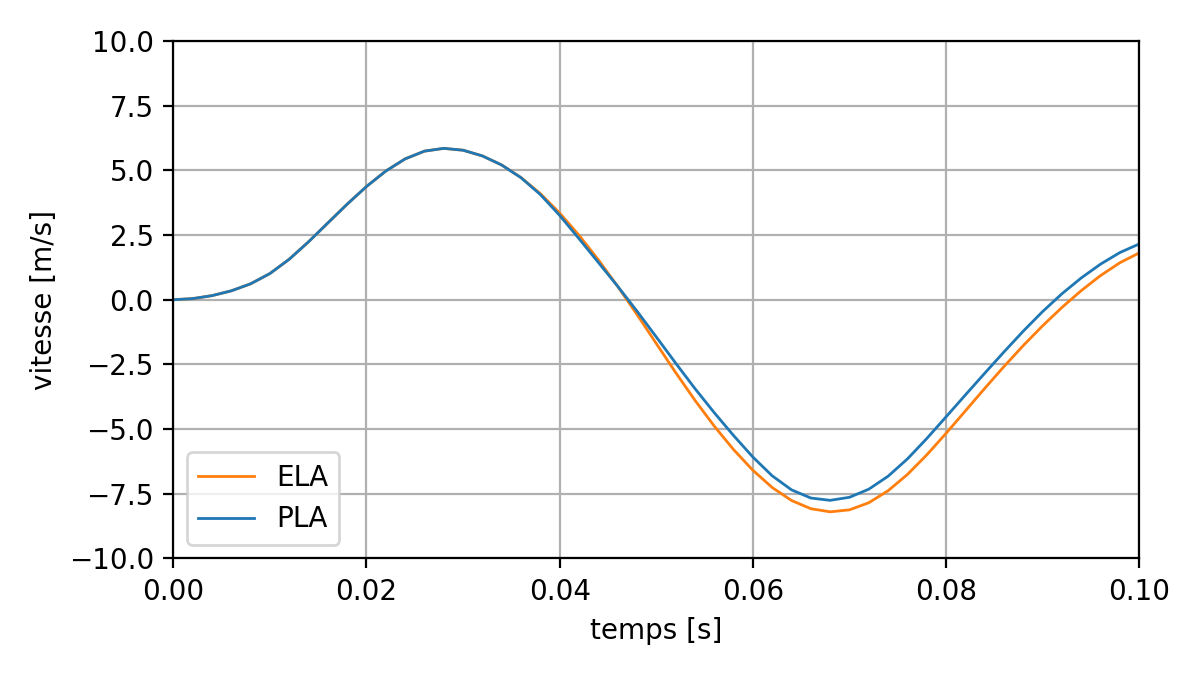
Fig. 6.5 Effet de plasticité sur la réponse en vitesse du point P#
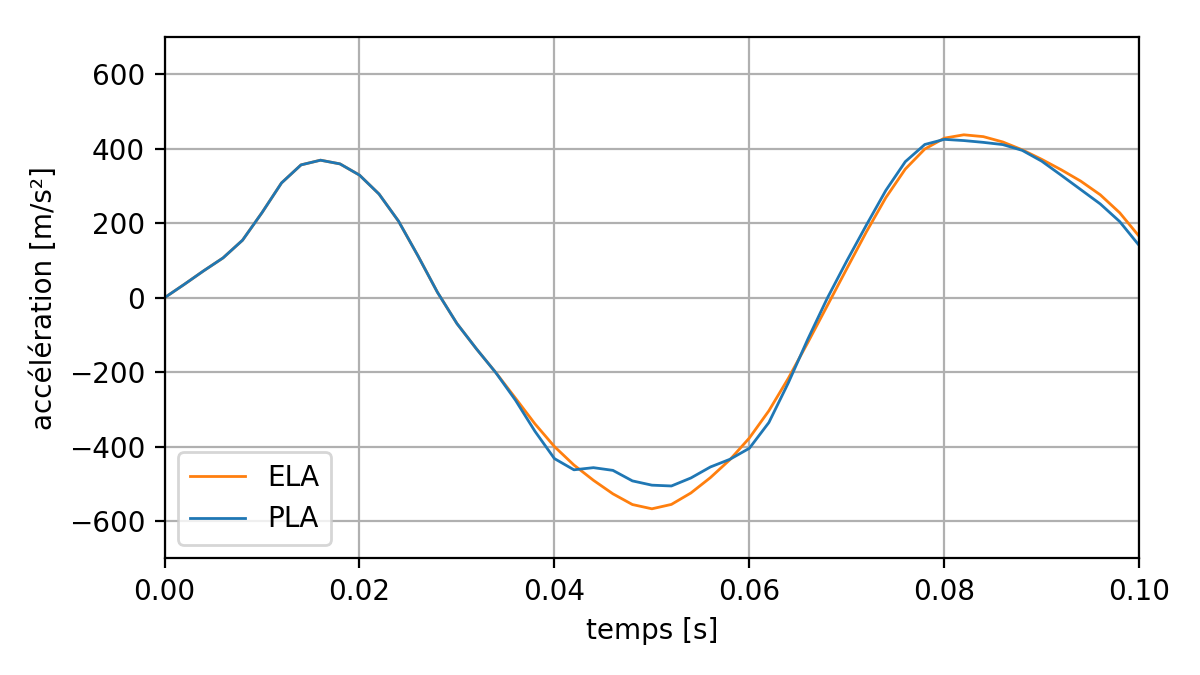
Fig. 6.6 Effet de plasticité sur la réponse en accélération du point P#
On observe que, comparé au calcul élastique : * la plasticité « amortit » l’amplitude de la réponse ; * la fréquence apparente de la structure diminue légèrement.
Ces observations sont un signe de l’assouplissement de la structure sous l’effet de la plasticité, ce qui peut être vérifié par l’évolution de la première fréquence propre de la structure, obtenue avec le mot-clef MODE_VIBR=_F(LIST_INST=LISTR, NMAX_FREQ=1, MATR_RIGI=”TANGENTE”, OPTION=”PLUS_PETITE”) :
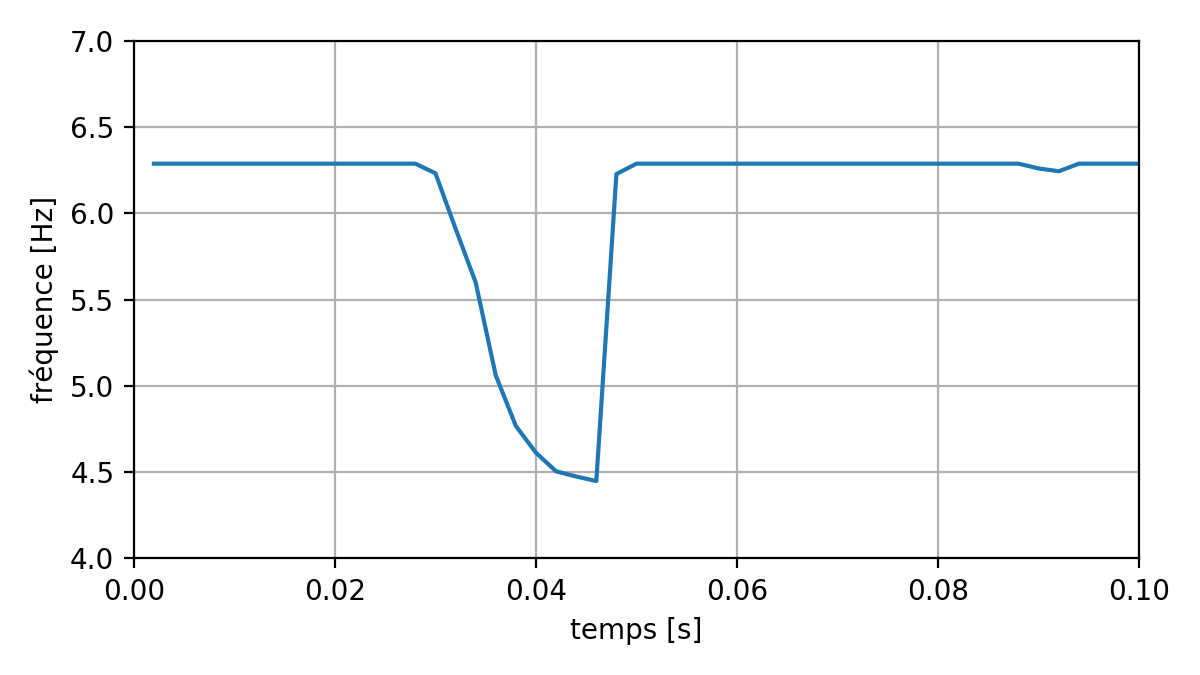
Fig. 6.7 Evolution de la fréquence du premier mode en transitoire#
La figure suivante montre la valeur maximale de la contrainte équivalente de von Mises au cours du temps, parmi tous les points de gauss de l’ensemble d’éléments de la structure. On observe un plafonnement de la contrainte à 200 MPa pour l’analyse plastique.
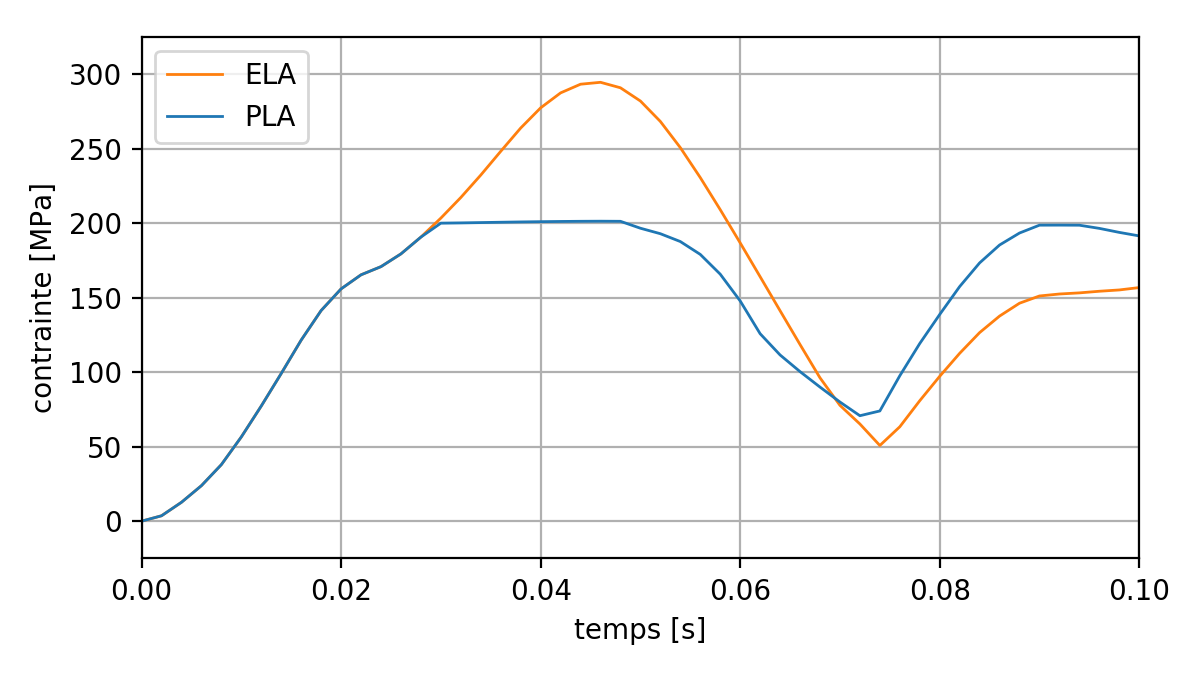
Fig. 6.8 Effet de plasticité sur la contrainte von Mises au cours du transitoire#
On vérifie que l’hypothèse des petites déformations est bien correcte. La figure suivante montre la valeur maximale du deuxième invariant du tenseur des déformations (EPEQ_ELGA/INVA_2) au cours du temps, parmi tous les points de gauss de l’ensemble d’éléments de la structure :
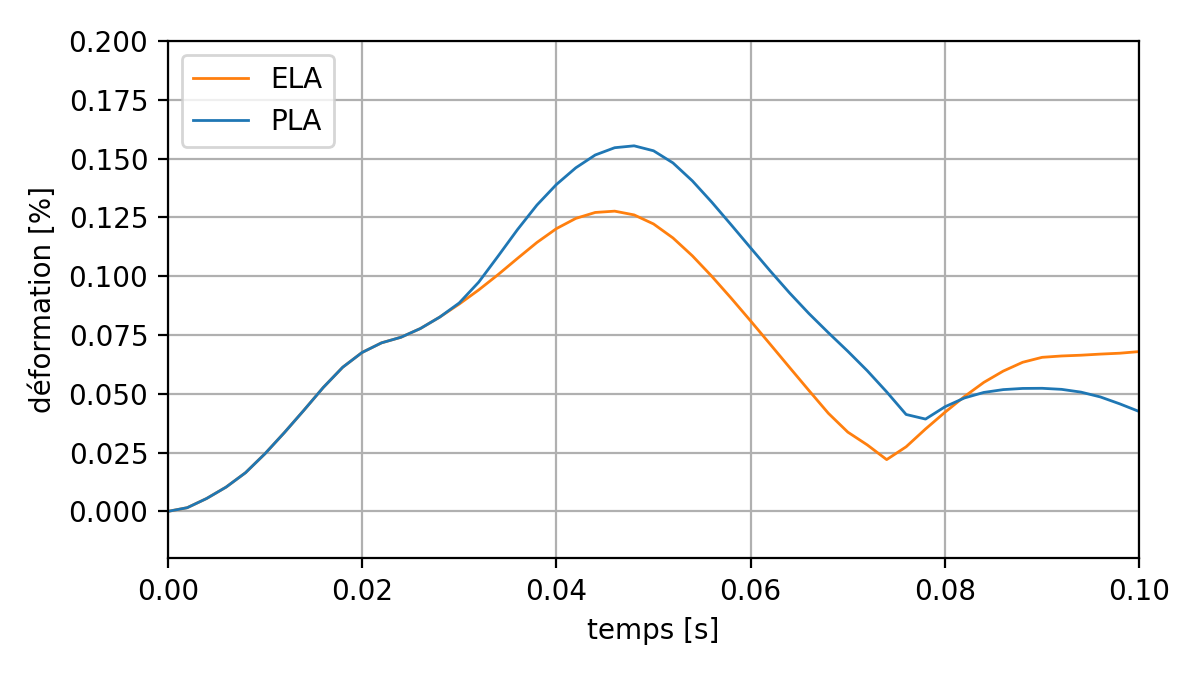
Fig. 6.9 Effet de plasticité sur la déformation au cours du transitoire#
La valeur maximale de la déformation est inférieure à 0.2%. On est bien en petites déformations.
De manière générale en dynamique il est recommandé de regarder le bilan d’énergie. Pour cela, on peut activer le calcul des quantités d’énergie pendant tout le transitoire grâce au mot-clef ENERGIE dans DYNA_NON_LINE. Il est possible de récupérer le bilan d’énergie a posteriori du calcul dans une table. Il faut utiliser la commande *RECU_TABLE *:
tableNrj = RECU_TABLE(CO=DYNADNL, NOM_TABLE=”PARA_CALC”)
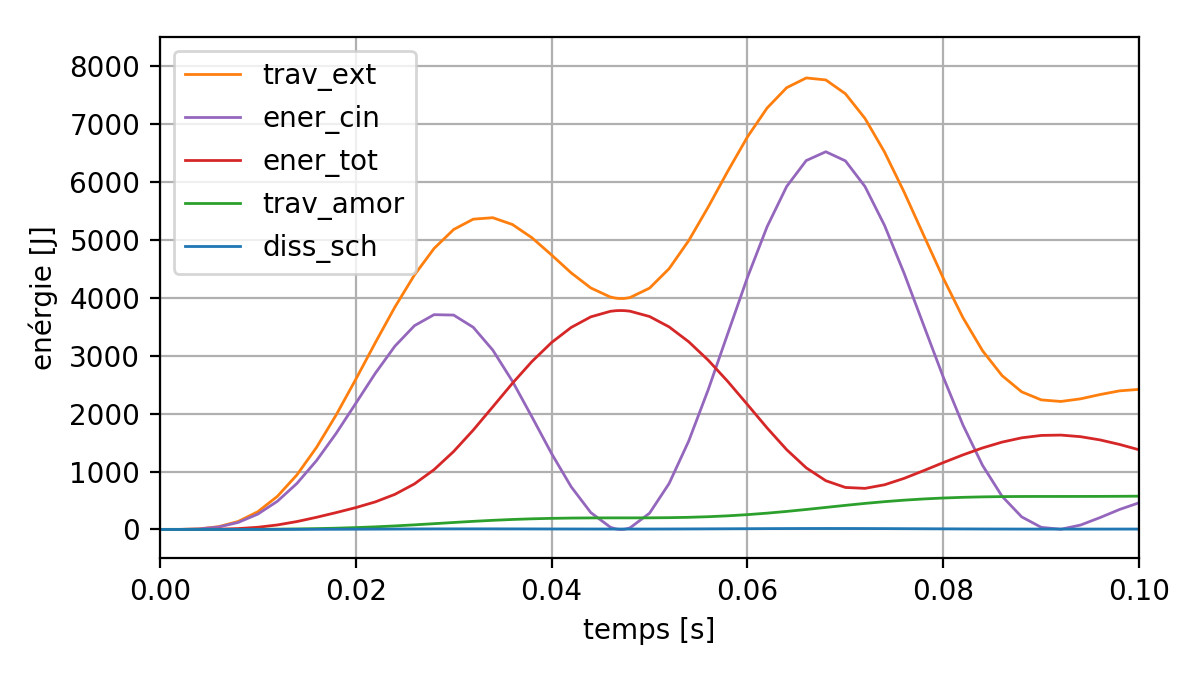
Fig. 6.10 Bilan énergétique au cours du transitoire#
La valeur maximale de la dissipation du schéma d’intégration temporel HHT atteinte tout au long du transitoire a été inférieure à 20 J. Le schéma HHT adopté a permis donc de corriger partiellement les perturbations à haute fréquence observées avec le schéma de Newmark, tout en gardant une dissipation négligeable.