7. Modélisation F – dynamique linéaire avec non-linéarités localisées#
7.1. Objectif#
Ce cas est une introduction à l’usage de Code_Aster pour l’analyse transitoire dynamique avec non-linéarités localisées. Le comportement de choc considéré est de type élastique. La non-linéarité est introduite par une relation déplacement / vitesse / effort aux nœuds portant les non-linéarités. Le calcul est réalisé en s’appuyant sur l’opérateur de dynamique linéaire de Code_Aster DYNA_VIBRA. La résolution s’appuie sur un schéma d’intégration explicite, la non-linéarité est traitée au second membre des équations du mouvement : * à l’instant i, les déplacements sont calculés afin d’attendre l’équilibre avec les forces calculées à l’instant i-1 ; * les forces à l’instant i sont calculées à partir des déplacements ainsi calculé et elles sont appliquées à l’instant i+1 afin d’obtenir les déplacements à i+1. On calcule la réponse de la plaque jusqu’à un temps final de 1 seconde, on considère une raideur normale des chocs égale à KN=1E8N/m.
7.2. Cadre du calcul#
Une plaque épaisse d’acier est déformée avant d’être lâchée. Deux points de contact limitent alors le mouvement de la plaque. Les deux points de contact sont disposés sous la plaque, en vis-à-vis desextrémités du bord libre (Figure 7.1). Quand la plaque est horizontale, le jeu est nul entre la plaque et les points de contact. La géométrie de la plaque et le matériau sont les mêmes que ceux déjà utilisées pour les modélisations a,b,c et d.
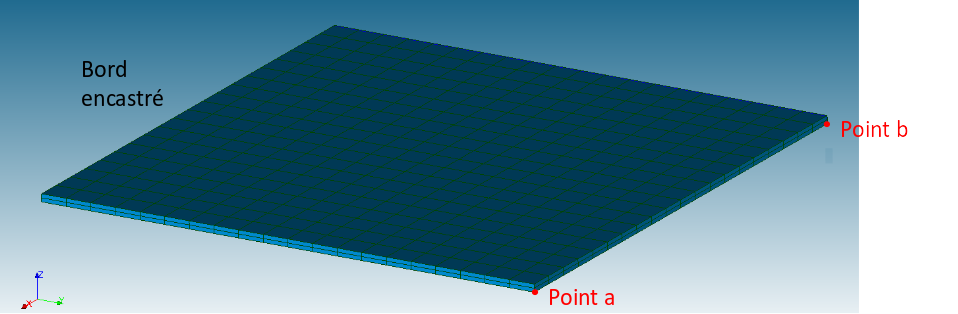
Fig. 7.1 Position des points de choc#
Plus précisément, la plaque est pré-déformé de 0,25m selon la direction Z et ensuite laissée libre de vibrer. Le contact aura lieu à chaque fois que, pendant le mouvement vibratoire, les nœuds d’extrémité de la plaque situés sur la surface inférieure se retrouveront dans leur position initiale avant déformation.
7.3. Maillage#
Le maillage de la plaque est le même que celui déjà utilisé pour les modélisations a,b,c,d et e. Il faut cependant créer:
Un groupe de maille CHOC_a2 et CHOC_b2 qui contiennent les nœuds d’extrémité de la plaque positionnés sur la surface inférieure en vis-à-vis des points de contact;
LIBRE: il s’agit d’un groupe de mailles (SEG2) à l’extrémité libre de la plaque, reliant les groupes de nœuds CHOC_a2 et CHOC_b2 .
L’affectation du chargement du problème statique se fait via l’opérateur MECA_STATIQUE.
Les conditions aux limites et le chargement sont imposées via le mot clé EXCIT.
On se sert ensuite de la commande CREA_CHAMP afin de créer le champ de déplacement qui constituera ensuite la condition initiale du calcul dynamique. Il s’agit du champ de déplacement calculé au dernier instant su calcul statique. Attention, il est important d’utiliser, dans la construction du champ, la même numérotation des degrés de libertés qui a été utilisée lors de l’assemblage, sans le chargement de déplacement imposé.
7.4. Calcul dynamique#
Les étapes communes sont les suivantes:
on calcule la base modale via la commande CALC_MODES;
on calcule les modes statiques via la commande MODE_STATIQUE. Un effort unitaire est imposé au nœuds de choc b2 et a2 afin de calculer la déformée statique de la plaque dans ces conditions. Le champ de déplacements ainsi obtenu est utilisé pour enrichir la base modale de la plaque afin de prendre en compte sa réponse statique. L’enrichissement est fait par la commande DEFI_BASE_MODALE;
la base construite n’est pas constitué de modes orthogonaux. Il faut alors l’orthogonaliser. Pour ce-faire on s’appuie à nouveau sur la commande DEFI_MODALE;
on projette ensuite les matrices de masse et de raideur sur la nouvelle base via l’opérateur PROJ_BASE, mais il faut également projeter le vecteur déplacement issu du calcul statique.
définition de la géométrie des lieux de choc. La commande Aster qui permet de définir la géométrie des lieux de choc est DEFI_OBSTACLE (documentation utilisateur U4.44.21). Le mot clé TYPE permet de définir de manière plus précise la physique du choc. Par exemple, les mots clé PLAN_Y, PLAN_Z, CERCLE et DISCRET définissent la géométrie des contacts entre une structure mobile et un obstacle indéformable. Les types BI_PLAN_Y, BI_PLAN_Z, BI_CERCLE et BI_CERC_INT permettent de définir les lieux de contact possibles entre deux nœuds mobiles. Dans le cas présent d’une plaque qui rentre en contact avec des points fixes dans l’espace, le type PLAN_Z est choisi.
paramétrage de l’opérateur de dynamique linéaire DYNA_VIBRA (documentation utilisateur U4.53.03). Le paramétrage de DYNA_VIBRA passe par la définition du comportement de choc. Le mot clé comportement doit être présent autant de fois que le nombre des points de contact, donc deux fois dans le cas présent. Pour chaque occurrence du mot clé comportement il faut ensuite indiquer :
quel est le groupe de nœud de la structure auquel le comportement sera affecté (CHOC_a2 à la première occurrence du mot clé comportement, CHOC_b2 à la deuxième)
si le choc a lieu avec frottement ou pas: mot clé FROTTEMENT
la relation de CHOC(DIS_CHOC pour les contacts élastiques)
la raideur selon la direction normale au choc: RIGI_NORM
la géométrie du lieu de choc;
la normale à la direction de choc NORM_OBST;
l’obstacle défini par la commande DEFI_OBSTACLE, mot clé OBSTACLE;
l’origine de l’obstacle via le mot clé ORIG_OBST. Il s’agit de l’origine du repère de choc;
la normale à la direction de choc NORM_OBST;
le jeu, ou la position du plan de choc dans le repère de choc ;
les matrices de masse et de raideur (celles projetées sur la base enrichie et orthogonalisée)
l’état initial (ETAT_INIT) comprenant le déplacement statique projeté sur base modale
le schéma d’intégration (on choisi un schéma type Runge-Kutta, mot clé RUNGE_KUTTA_32), et l’incrément de temps (instant finale et pas. Un pas égal à 0.0001s a été choisi pour l’étude)
les matrices de masse et de raideur (celles projetées sur la base enrichie et orthogonalisée)
In-fine: on reporte les résultats obtenus sur base physique grâce à la commande REST_GENE_PHYS. On choisit pour cela un pas de temps de 0.001s. La définition de la discrétisation en temps pour REST_GENE_PHYS est faite via LIST_DEFI_REEL.
On imprime les résultats dans un fichier .med via la commande IMPR_RESU.
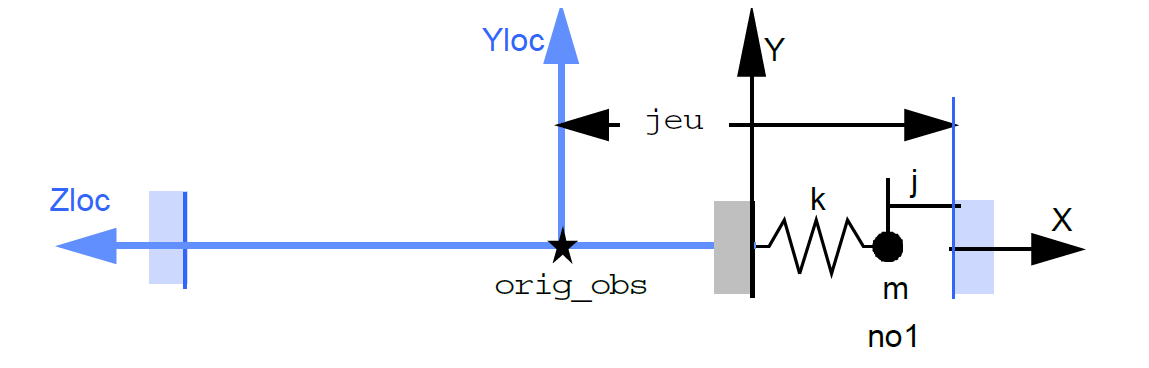
Fig. 7.2 Géométrie des lieu de choc pour les éléments PLAN_Z.#
RQ 1. Deux plans de choc symétriques par rapport à l’origine du repère de choc sont créés automatiquement. Afin d’éviter qu’il y ait contact de la structure avec le plan qui n’est pas présent dans la modélisation, il est conseillé d’éloigner l’origine du repère de l’obstacle de la structure. Dans le cas présent, il a été choisi de positionner l’origine du repère à 1 m de distance verticale par rapport à la face inférieure de la plaque. De cette manière les plans de chocs, se trouveront à la position initiale, ce veut dire en contact avec CHOC_a2 et CHOC_b2 avant pré-déformation, (un exemple est présenté à la Figure 7.3-2 pour le point a), et le second plan de choc sera assez éloigné de ne pas entrer en contact avec CHOC_a2 et CHOC_b2 à l’état initial.
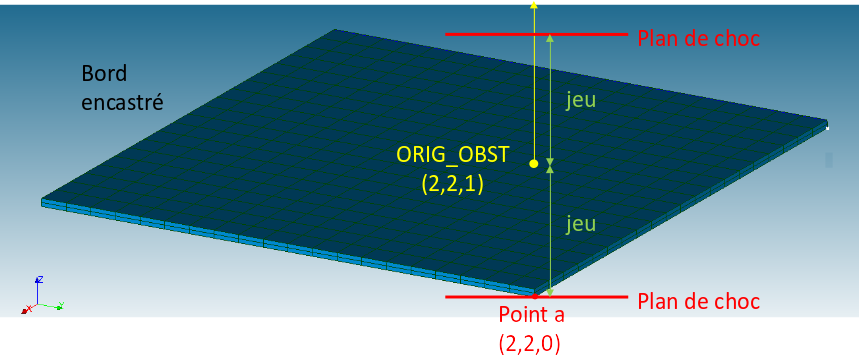
Fig. 7.3 Géométrie du lieu de choc en correspondance du point a.#
RQ 2. le choix du pas d’intégration est un élément crucial vis-à-vis de la qualité de la solution lors de l’utilisation des schémas l‘intégration explicites. Une discrétisation temporelle suffisamment raffinée doit être choisie afin d’obtenir une solution convergée. Cependant, les ressources mobilisées par le calcul dépendent du raffinement en temps. Une étude de sensibilité au raffinement temporel est nécessaire afin d’orienter le choix.
7.5. Post-traitment et impression des résultats#
On récupère les déplacements et les efforts au cours du temps en correspondance des nœuds de choc grâce à la commande RECU_FONCTION.
On imprime les résultats au point b au format xmgrace grâce à la commande IMPR_RESU.
L’ouverture des fichiers xmrgace se fait par ligne de commande via la commande
xmgrage monfichier
Enfin, on rappelle que grâce à la commande POST_DYNA_MODA_T (documentation Aster U4,84,02), pour chaque non linéarité de choc, n calcule et on imprime dans une table :
les résultats des chocs et les grandeurs associées:
pour chaque choc, on a la valeur de l’instant où la force est maximale, la valeur de la force
maximale et de l’impulsion, la durée du choc, la vitesse d’impact et le nombre de rebonds,
les données globales du choc :
sur l’ensemble des chocs constatés, on précise : le maximum absolu de force de choc, la
valeur moyenne des maxima de forces de choc et l’écart type des extrema de force de
chocs
l’histogramme décrivant les max des forces d’impact :
on a le nombre de classes de l’histogramme, les valeurs de ses abscisses (force min et max
de chaque classe) et la densité de probabilité de la force maximale de chaque classe.
7.6. Questions#
Réaliser l’étude en prenant en compte uniquement un mode vibratoire de la plaque et puis enrichir progressivement la solution.
On remarque que tous les modes entre 0 et 500 Hz jouent sur les efforts et les déplacements au point de contact et que, de plus, l’utilisation d’une base modale incomplète peut conduire à erreur dans le calcul de l’effort de choc.
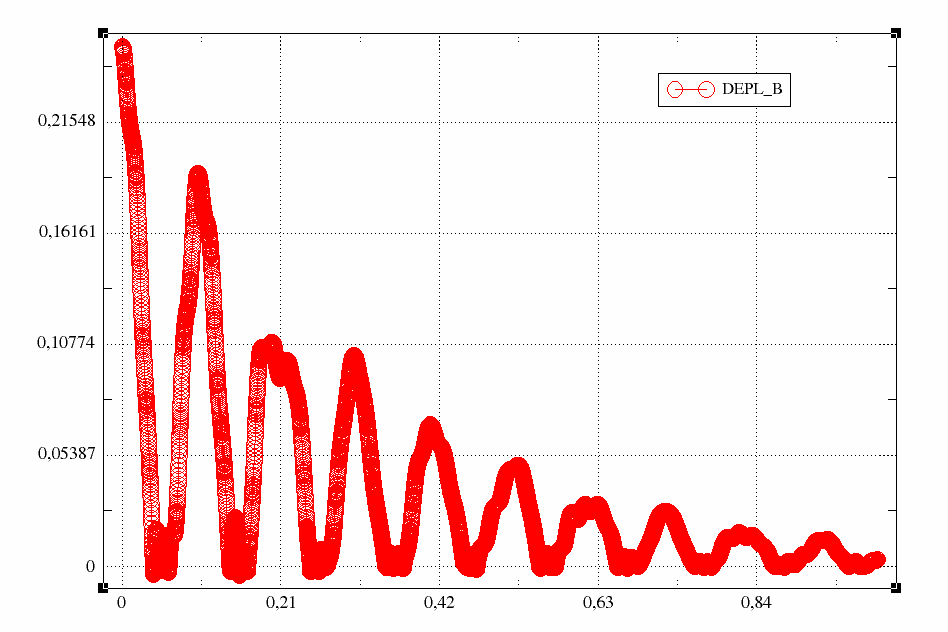
Fig. 7.4 Déplacement au nœud b calculé avec un seul mode propre#
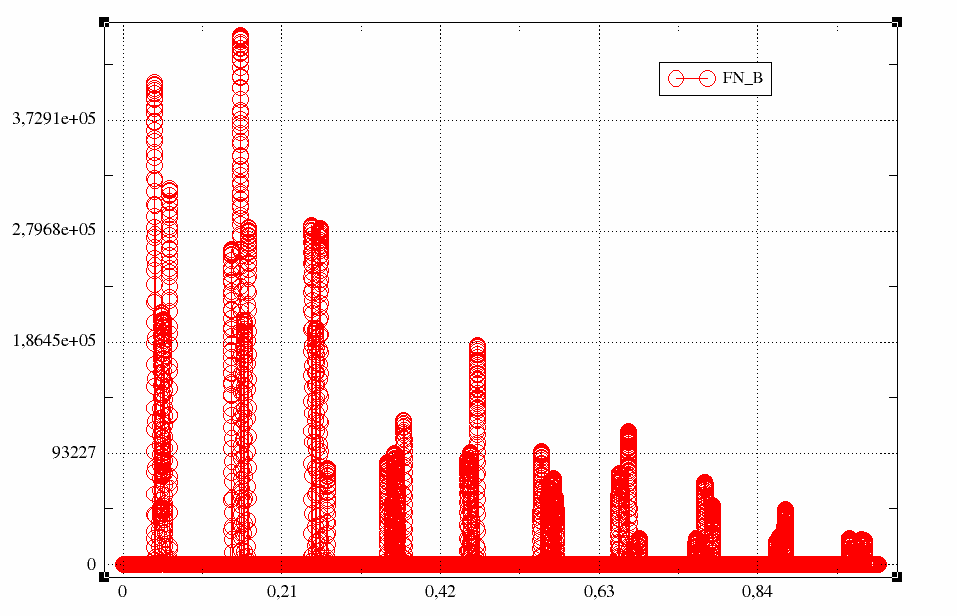
Fig. 7.5 Effort au nœud b calculé avec un seul mode propre#
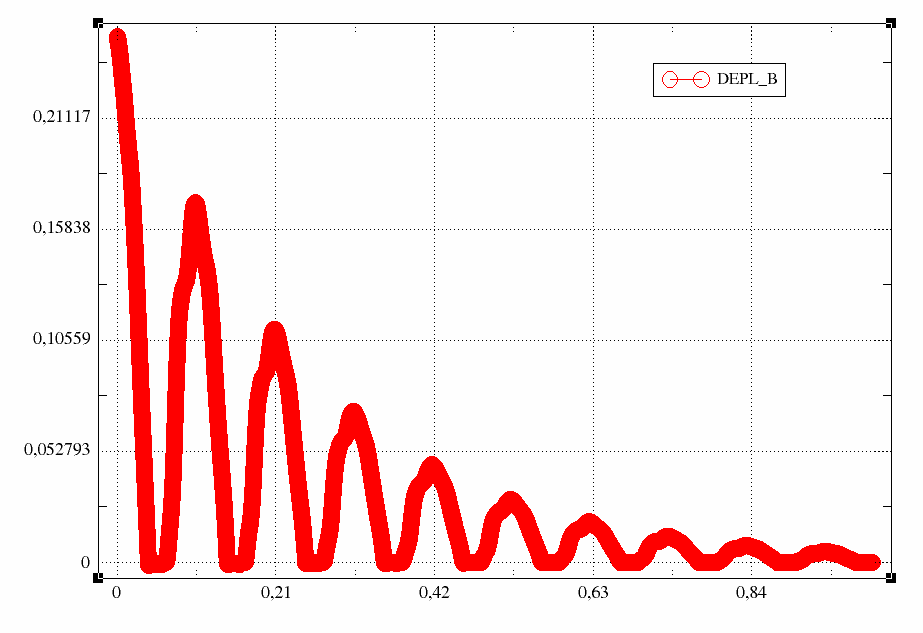
Fig. 7.6 Déplacement au nœud b calculé avec les modes propres calculés entre 0 et 500 Hz#
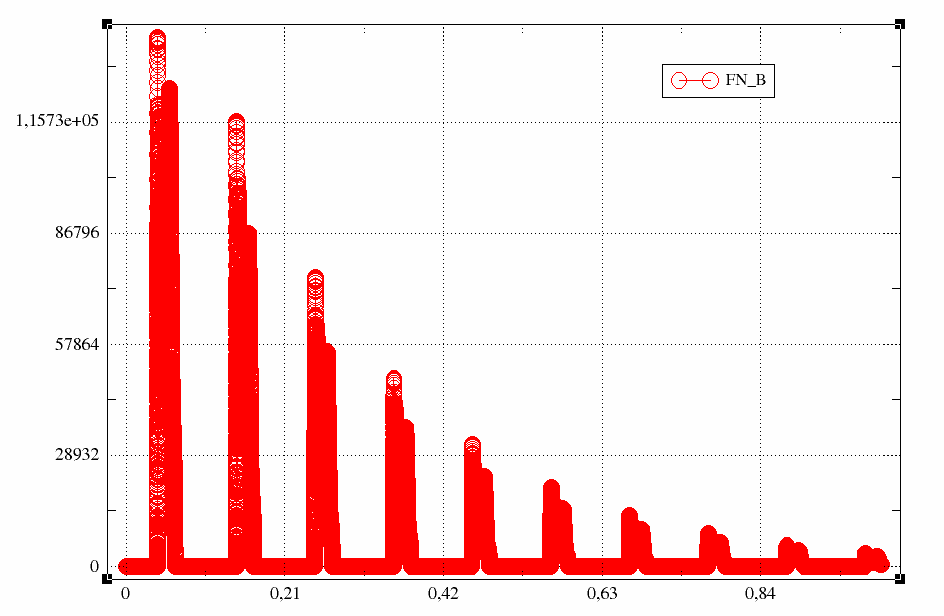
Fig. 7.7 Effort au nœud b calculé avec les modes propres calculés entre 0 et 500 Hz#