3. Modélisation A#
3.1. Caractéristiques de la modélisation#
Eléments discrets de rigidité, amortissement et masse.
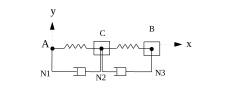
Caractéristiques des éléments :
DISCRET : |
masse nodale |
M_T_D_N |
rigidité linéaire |
K_T_D_L(\({k}_{\mathrm{N1N2}}=k/10\) , \({k}_{\mathrm{N2N3}}=\mathrm{10k}\) ) |
|
amortissement linéaire |
A_T_D_L |
Conditions aux limites : au nœud \(\mathrm{N1}\) DDL_IMPO \(\mathrm{DX}=\mathrm{DY}=\mathrm{DZ}=0\) .
Noms des nœuds : \(A=\mathrm{N1}\) , \(C=\mathrm{N2}\) , \(B=\mathrm{N3}\) .
Méthodes de calcul :
Intégration sur l’espace physique avec Newmark (\(\alpha =0,25\) , \(\delta =0,5\) )
Pas de temps \(\Delta t={10}^{-3}s\)
Intégration sur la base modale complète avec Euler
Pas de temps \(\Delta t={10}^{-3}s\) puis recombinaison modale
Intégration sur la base modale complète avec \(\Delta t\) adaptatif d’ordre 2
Pas de temps initial \(\Delta t={10}^{-3}s\) puis recombinaison modale
Intégration sur la base modale complète avec \(\Delta t\) adaptatif par la méthode de type Runge-Kutta d’ordre (32). La tolérance d’erreur relative est de \({10}^{-5}\) .
Intégration sur la base modale complète avec \(\Delta t\) adaptatif par la méthode de type Runge-Kutta d’ordre (54). La tolérance d’erreur relative est de \({10}^{-6}\) .
Durée d’observation : 3 s.
3.2. Caractéristiques du maillage#
Nombre de nœuds : 3
Nombre de mailles et type : 2 mailles SEG2
3.3. Grandeurs testées et résultats#
Déplacement (\(m\) ) du point \(B\)
Temps |
Référence |
(\(s\) ) |
|
0,27 |
3,0927 E-3 |
0,53 |
8,7953 E-4 |
0,80 |
2,4669 E-3 |
1,25 |
-1,0980 E-3 |
1,51 |
7,8754 E-4 |
1,78 |
-5,6508 E-4 |
2,05 |
4,0502 E-4 |
2,31 |
-2,9012 E-4 |
2,58 |
2,0831 E-4 |
2,85 |
-1,4943 E-4 |
Vitesse (\({\mathrm{m.s}}^{-1}\) ) du point \(B\)
Temps |
Référence |
(\(s\) ) |
|
0,11 |
1,8347 E-2 |
0,39 |
-1,3140 E-2 |
0,66 |
9,3509 E-3 |
0,93 |
-6,7080 E-3 |
1,11 |
-1,5863 E-2 |
1,37 |
1,1157 E-2 |
1,64 |
-7,9838 E-3 |
1,90 |
5,7108 E-3 |
2,17 |
-4,0998 E-3 |
2,44 |
2,9405 E-3 |
2,71 |
-2,1073 E-3 |
2,97 |
1,5105 E-3 |
3.4. Remarques#
Les résultats sont testés au niveau des pics respectifs de déplacement et de vitesse où les valeurs sont les plus significatives.