4. Modélisation B#
4.1. Caractéristiques de la modélisation#
Éléments discrets de rigidité, amortissement et masse.
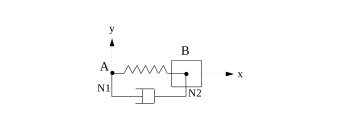
Caractéristiques des éléments :
DISCRET: |
masse nodale |
M_T_D_N |
rigidité linéaire |
K_T_D_L |
|
amortissement linéaire |
A_T_D_L(\(c=0,01{c}_{\mathit{critique}}\) ) |
Conditions aux limites : au nœud \(\mathrm{N1}\) DDL_IMPO DX = DY = DZ = 0.
Noms des nœuds : \({P}_{1}=\mathrm{N1}\) , \({P}_{2}=\mathrm{N2}\) .
Méthodes de calcul :
Intégration sur la base modale avec Fu-Devogelaere
Pas de temps \(\Delta t={10}^{-3}s\)
Intégration sur la base modale avec \(\Delta t\) adaptatif d’ordre 2
Pas de temps initial \(\Delta t={10}^{-5}s\)
Pas maximale \(\Delta t={10}^{-3}s\)
Durée d’observation : \(5s\) .
4.2. Caractéristiques du maillage#
Nombre de nœuds : 2
Nombre de mailles et type : 1 maille SEG2
4.3. Grandeurs testées et résultats#
Déplacement du point \(B\)
Déplacement |
Déplacement |
Déplacement |
|||
Temps |
Référence |
DEVOG |
Tolérance |
ADAPT_ORDRE2 |
Tolérance |
(\(s\) ) |
(\(m\) ) |
Aster (\(m\) ) |
(%) |
Aster (\(m\) ) |
(%) |
0,06 |
3,06503 E–4 |
3,06503 E–4 |
0.5 % |
3,06521 E–4 |
0.5 % |
0,13 |
–5,93807 E–4 |
–5,93807 E–4 |
0.5 % |
–5,93729 E–4 |
0.5 % |
0,25 |
–1,17872 E–3 |
–1,17872 E–3 |
0.5 % |
–1,17890 E–3 |
0.5 % |
0,69 |
2,91788 E–3 |
2,91788 E–3 |
0.5 % |
2,91744 E–3 |
0.5 % |
1,01 |
–3,83901 E–3 |
–3,83901 E–3 |
0.5 % |
–3,83567 E–3 |
0.5 % |
2,32 |
6,68206 E–3 |
6,68206 E–3 |
0.5 % |
6,68656 E–3 |
0.5 % |
3,64 |
–8,19821 E–3 |
–8,19821 E–3 |
0.5 % |
–8,204 E–3 |
0.5 % |
4,96 |
9,00847 E–3 |
9,00847 E–3 |
0.5 % |
9,0143 E–3 |
0.5 % |
Déplacement |
Déplacement |
Déplacement |
|||
Temps |
Référence |
RUNGE_KUTTA_54 |
Tolérance |
RUNGE_KUTTA_32 |
Tolérance |
(\(s\) ) |
(\(m\) ) |
Aster (\(m\) ) |
(%) |
Aster (\(m\) ) |
(%) |
0,06 |
3,06503 E–4 |
3.06420E-04 |
0.5 % |
3.06443E-04 |
0.5 % |
0,13 |
–5,93807 E–4 |
-5.93619E-04 |
0.5 % |
-5.93713E-04 |
0.5 % |
0,25 |
–1,17872 E–3 |
-1.178373E–3 |
0.5 % |
-1.17845E–3 |
0.5 % |
0,69 |
2,91788 E–3 |
2.91701E–3 |
0.5 % |
2.91706E–3 |
0.5 % |
1,01 |
–3,83901 E–3 |
-3.83786E–3 |
0.5 % |
-3.83772E–3 |
0.5 % |
2,32 |
6,68206 E–3 |
6.68009E–3 |
0.5 % |
6.67939E–3 |
0.5 % |
3,64 |
–8,19821 E–3 |
-8.19578E–3 |
0.5 % |
-8.19318E–3 |
0.5 % |
4,96 |
9,00847 E–3 |
9.00579E–3 |
0.5 % |
9.00479E–3 |
0.5 % |
Vitesse du point B
Vitesse |
Vitesse |
Vitesse |
|||
Temps |
Référence |
DEVOG |
Tolérance |
ADAPT_ORDRE2 |
Tolérance |
(\(s\) ) |
(\({\mathit{m.s}}^{-1}\) ) |
Aster (\({\mathit{m.s}}^{-1}\) ) |
(%) |
Aster (\({\mathit{m.s}}^{-1}\) ) |
(%) |
0,04 |
8,95997 E–3 |
8,95997 E–3 |
0.5 % |
8,9722 E–3 |
0.5 % |
0,10 |
–2,33271 E–2 |
–2,33271 E–2 |
0.5 % |
–2,33499 E–2 |
0.5 % |
0,22 |
–5,20590 E–2 |
–5,20590 E–2 |
0.5 % |
–5,2113 E–2 |
0.5 % |
0,66 |
1,40500 E–1 |
1,40500 E–1 |
0.5 % |
1,40591 E–1 |
0.5 % |
1,04 |
1,99889 E–1 |
1,99889 E–1 |
0.5 % |
1,99933 E–1 |
0.5 % |
2,36 |
–3,39933 E–1 |
–3,39933 E–1 |
0.5 % |
–3,39725 E–1 |
0.5 % |
3,68 |
4,10585 E–1 |
4,10585 E–1 |
0.5 % |
4,10008 E–1 |
0.5 % |
5,00 |
–4,4531 E–1 |
–4,45308 E–1 |
0.5 % |
–4,44429 E–1 |
0.5 % |
Vitesse |
Vitesse |
Vitesse |
|||
Temps |
Référence |
RUNGE_KUTTA_54 |
Tolérance |
RUNGE_KUTTA_32 |
Tolérance |
(\(s\) ) |
(\({\mathrm{m.s}}^{-1}\) ) |
Aster (\({\mathrm{m.s}}^{-1}\) ) |
(%) |
Aster (\({\mathrm{m.s}}^{-1}\) ) |
(%) |
0,04 |
8,95997 E–3 |
8.89561E–3 |
0.5 % |
8,95719E–3 |
0.5 % |
0,10 |
–2,33271 E–2 |
-2,33194E–2 |
0.5 % |
-2,33211E–2 |
0.5 % |
0,22 |
–5,20590 E–2 |
-5,20435E–2 |
0.5 % |
-5,20573E–2 |
0.5 % |
0,66 |
1,40500 E–1 |
1,40458E–1 |
0.5 % |
1,40475E–1 |
0.5 % |
1,04 |
1,99889 E–1 |
1,99829E–1 |
0.5 % |
1,99809E–1 |
0.5 % |
2,36 |
–3,39933 E–1 |
-3,39832E–1 |
0.5 % |
-3,39767E–1 |
0.5 % |
3,68 |
4,10585 E–1 |
4,10463E–1 |
0.5 % |
4,10403E–1 |
0.5 % |
5,00 |
–4,4531 E–1 |
-4,45308E–1 |
0.5 % |
-4,45145E–1 |
0.5 % |
4.4. Remarques#
Les résultats sont testés au niveau des pics où les valeurs sont les plus significatives.
La durée d’observation choisie permet de voir l’effet de l’amortissement. Cependant, dans cet intervalle, la réponse du point \(B\) reste toujours transitoire mais on est proche du régime permanent dont l’amplitude en déplacement est \({10}^{-2}m\) .