2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
La solution de référence est analytique. En l’absence d’amortissement, c’est une simple sinusoïde dont la période est égale à la pulsation propre de l’oscillateur, \({\omega}_{0}=\sqrt{\frac{k}{m}}\) , et dont l’amplitude est l’allongement initial \(({x}_{0})\) du ressort. La position \(x(t)\) de la masse est donnée par l’équation :
\(x(t)={x}_{0}\cos({\omega}_{0}t)\) (1)
La vitesse de la masse est donc:
\(v(t)=-{\omega}_{0}{x}_{0}\sin({\omega}_{0}t)\) (2)
En présence d’un amortissement visqueux \(({c}_{[\mathrm{N.s}/m]})\) , les oscillations deviennent amorties et la position \(x(t)\) s’écrit :
\(x(t)={x}_{0}{e}^{-\zeta {\omega}_{0}t}[\cos(\omega t)+(\frac{\zeta}{\sqrt{1-{\zeta}^{2}}})\sin(\omega t)]\) (3)
où \(\zeta\) est l’amortissement réduit donné par \(\zeta =\frac{c}{2{\omega}_{0}m}\) . \(\zeta\) est considéré être inférieur à 1 pour conserver les oscillations. La pulsation est donné par la formule \(\omega ={\omega}_{0}\sqrt{(1-{\zeta}^{2})}\) . Elle est donc différente de la pulsation propre \(({\omega}_{0})\) du système.
2.2. Résultats#
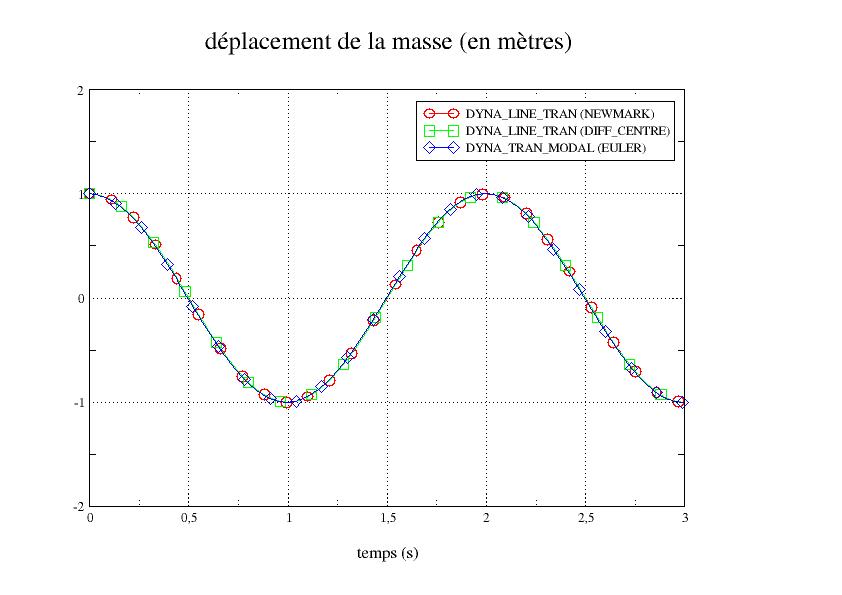
Cas 1 : système conservatif (sans amortissement)
Pour ce système, la pulsation propre \({\omega}_{0}=\pi \mathrm{rad}/s\) . La fréquence propre est donc \({f}_{0}={\omega}_{0}/2\pi =0,5\mathrm{Hz}\) .
Le déplacement (en m) et la vitesse (en m/s) de la masse, donnés respectivement par Eqs.1 et 2 sont :
\(x(t)=\cos(\pi t)\) et \(v(t)=-\pi \sin(\pi t)\)
Cas 2 : système dissipatif visqueux
L’amortissement réduit est de \(\zeta =0,1\) . La pulsation est \(\omega =0,995\pi \mathrm{rad}/s\) et la fréquence est donc \(f=\omega /2\pi =0,4975\mathrm{Hz}\) .
Le déplacement (en m) peut ensuite être calculé selon Eq.3.
2.3. Incertitude sur la solution#
Solution analytique.