2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
On peut calculer la solution analytique correspondant au pré-écrouissage (traction monotone, modélisation A):
Le système d’équations du problème avec effet de mémoires’écrit(20 équations)[R5.03.04]:
Élasticité : \(\tilde{\sigma}=2\mu (\tilde{\varepsilon}-{\varepsilon}^{p})\)
Critère de plasticité
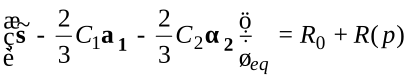
Écoulement plastique :

avec
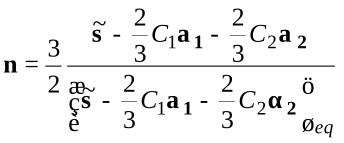
Écrouissage isotrope :
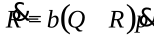
Mémoire d’écrouissage maximal:
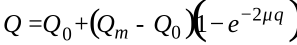
où q est déterminé par:
un domaine
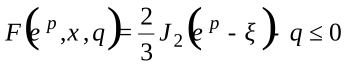
caractérisant les déformations plastiques maximales, dont q mesure le rayon et

le centre
\(\xi\) est calculé suivant une loi de normalité c’est à dire:

, avec
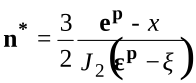
Sur la surface du domaine d’écrouissage maximal, on a \(F=0\) . En appliquant la condition \(\mathit{dF}=0\) , on obtient l’expression en vitesse:
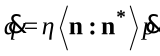
Pour un point matériel en charge uni-axiale, les champs (uniformes) ont pour composantes:
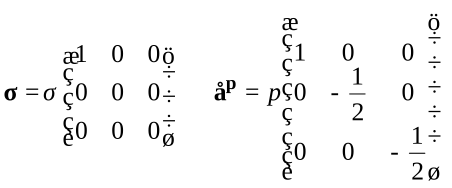
Dans ce cas, lors de la première charge uni-axiale dans la direction x :
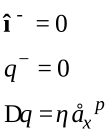
Dans ce cas,
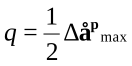
, implique que

. Dans ce cas,
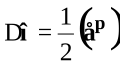
De plus, dans le cas d’un cycle de traction compression symétrique (en déformation plastique), on obtient, lors de la première décharge symétrique(avec

):
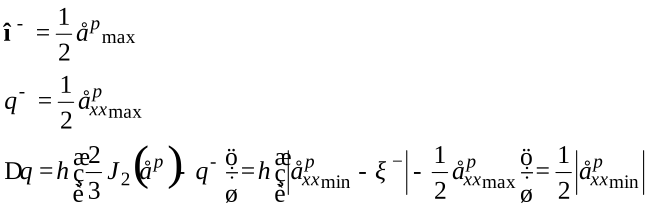
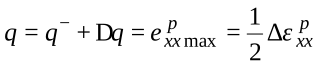
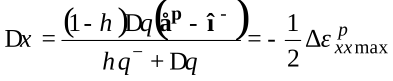
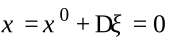
ce qui correspond bien au résultat attendu (cf. [bib2]): domaine \(F=0\) centré sur l’origine, et de rayon la demi-amplitude de déformation plastique.
Dans le cas d’une traction croissante, et si l’écrouissage cinématique est négligé, les équations à résoudre deviennent:
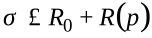
Il faut donc calculer la fonction

, telle que:
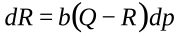
avec
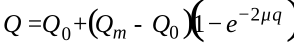
.
De plus, on considère que l’on est en charge, donc
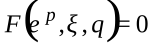
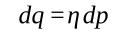
Il faut donc intégrer l’équation différentielle:
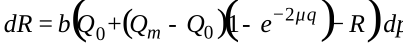
ce qui s’intègre de la façon suivante:
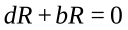
=>
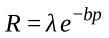
Méthode de variation de la constante:
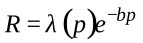
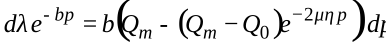
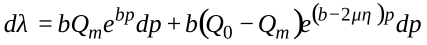
en intégrant:
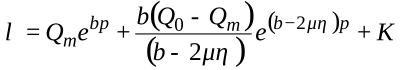
d’où
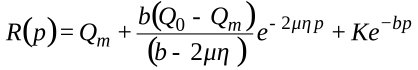
La constante \(K\) est définie par les conditions initiales: pour \(p=0\) , \(R=0\)
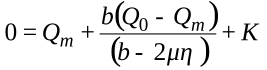
soit
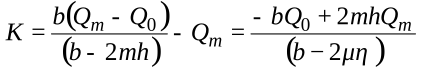
Finalement:
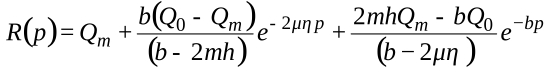
On a donc en charge: \(\sigma ={R}_{0}+R(p)\)
2.2. Résultats de référence#
Modélisation A:
Valeur de \(\mathit{SIXX}\) à l’instant final: \(\sigma ={R}_{0}+R(p)\)
avec
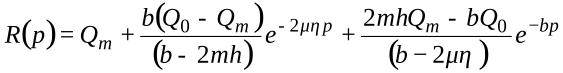
\(t=\mathrm{8s}\) , on doit retrouver \(\mathit{SIXX}=120\mathit{Mpa}\) .
Pour cela on calcul \(R(p)\) à partir de la valeur de \(p\) à l’instant \(t=\mathrm{8s}\) .
Modélisation B:
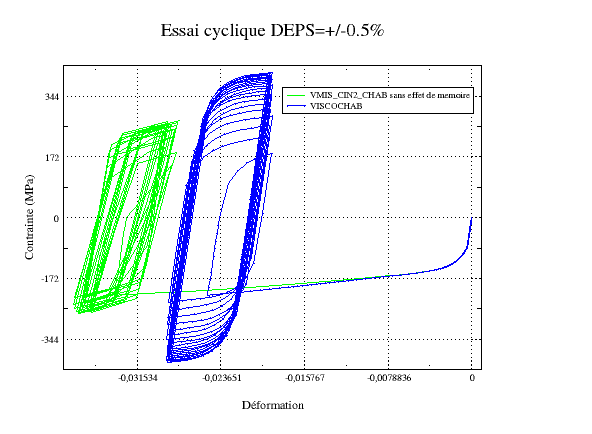
On comparera les résultats obtenues avec VISC_CIN2_MEMO avec ceux obtenus avec VISCOCHAB, à la fin du pré-écrouissage et au bout de 10 cycles. Les courbes ci-dessous mettent en évidence de l’effet de mémoire (par comparaison avec VISC_CIN2_CHAB qui ne le modélise pas ): après un pré-écrouissage, les cycles à déformation imposée se stabilisent à une amplitude de contraintes supérieure à celle obtenue sans effet de mémoire:
2.3. Incertitude sur la solution#
Modélisation A: analytique
Modélisation B: inter-comparaison entre VISCOCHAB et VISC_CIN2_MEMO: précision de l’intégration numérique, estimée à moins de \(\text{1\%}\) .
Modélisation C : validation ddes comportements en 2D AXIS ; les résultats doivent être identiques à ceux de la modélisation B.
2.4. Références bibliographiques#
R5.03.04 «Comportements élasto-visco-plastiques de J.L.Chaboche».
J.M.PROIX «Comportement viscoplastique prenant en compte la non proportionnalité du chargement» EDF R&D-CR-AMA12-284, 12/12/12