13. Modélisation H#
13.1. Caractéristiques de la modélisation#
Simulation au point matériel. L’objectif est de valider la compatibilité de CALC_ESSAI_GEOMECA avec le modèle de comportement MCC. On réalise, pour ce faire, un essai triaxial drainé monotone à déplacement imposé ESSAI_TRIA_DR_M_D. Le nombre de pas de temps est de \(200\); la pression de confinement est de \(1\) MPa; la déformation axiale maximale est égale à 5% en compression. Le critère de convergence est \(10^{-10}\).
Les paramètres du modèle MCC sont donnés dans le Tableau 13.1.
Effet |
Appellation |
Définition |
Symbole |
Valeur |
Élasticité non-linéaire isotrope |
BulkModulus
ShearModulus
SwellingIndex
|
Module de compressibilité
Module de cisaillement
Indice de non-linéarité élastique
|
\(K\)
\(\mu\)
\(\kappa\)
|
160 MPa
100 MPa
50
|
Domaine d’élasticité initial |
InitCritPress
CritStateSlope
TensileYieldStress
|
Pression critique initiale
Pente d’état critique
Limite d’élasticité en traction isotrope
|
\(p_{c0}\)
\(M\)
\(\sigma_0\)
|
1 MPa
1
10 kPa
|
Écrouissage cinématique-isotrope |
IncoPlastIndex
|
Indice d’incompressibilité plastique
|
\(\beta\)
|
50
|
13.2. Grandeurs testées et résultats#
Deux tests de non-regression sont réalisés en fin d’essai sur les composantes SIG_LAT (contrainte latérale, SIXX ou SIYY) et SIG_AXI (contrainte axiale, SIZZ). À noter que ces contraintes sont positives (convention suivie ici de la mécanique des sols). Les réponses correspondent à une évolution avec écrouissage positif et contractance.
Grandeur |
Code Aster |
SIG_LAT |
\(1000000\) Pa |
SIG_AXI |
\(2392637.9437635597\) Pa |
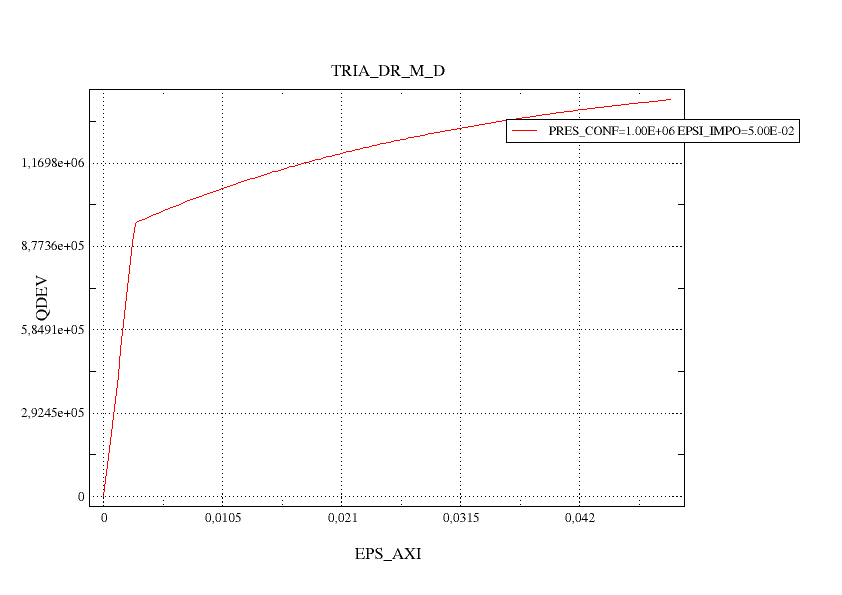
Fig. 13.1 Réponses de la contrainte équivalente QDEV (Pa) avec la déformation axiale EPS_AXI.# |
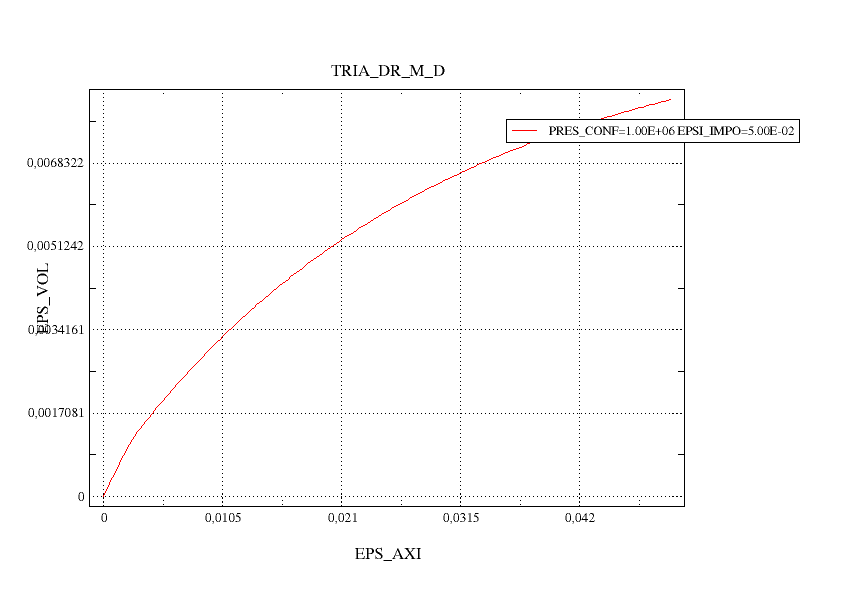
Fig. 13.2 Réponses de la déformation volumique EPS_VOL avec la déformation axiale EPS_AXI.# |