10. Modélisation H#
10.1. Caractéristiques de la modélisation#
On utilise une modélisation AXIS (éléments quadratiques).
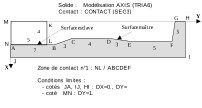
On utilise la formulation continue du contact. Ce cas‑test présente des phénomènes de flip-flop (oscillations du statut du contact liées à un contact de type «rasant»), pour éviter ce problème, on avance le lopin de 10mm au premier pas, la zone BC comprimant le lopin, il n’y a plus de problème.
10.2. Caractéristiques du maillage#
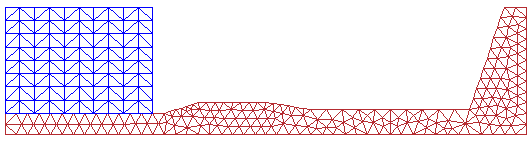
Nombre de nœuds : 1174
Nombre de mailles : 510 TRIA6 et 152 SEG3
Nombre de nœuds en contact: 21
10.3. Grandeurs testées et résultats#
Les valeurs de référence sont considérées comme étant celles de la modélisation C.
On teste le déplacement suivant \(Y\) du point \(K\) du lopin par rapport à la surface \(\mathrm{ABCDEFG}\) de la filière.
Identification |
Type de référence |
Valeur de référence |
Tolérance |
Point \(K\) / Point \(B\) - \(\mathrm{DY}\) |
“NON_REGRESSION” |
10.12 |
0.1% |
Point \(K\) / Point \(F\) - \(\mathrm{DY}\) |
“NON_REGRESSION” |
155.08 |
0.1% |
10.4. Remarques#
Le calcul est effectué en imposant un déplacement sur la face arrière du lopin \(\text{(MN)}\) .
Les calculs ne convergent pas avec les mots clés par défaut utilisés pour la convergence dans STAT_NON_LINE, car la valeur par défaut de RESI_GLOB_RELA = 1.E-6 est trop contraignante (les forces auxquelles est soumis le lopin étant au départ relativement faibles). Pour pallier à ce problème, il faut utiliser le mot clé RESI_GLOB_MAXI = 1.E-6.