4. Modélisation B#
4.1. Caractéristiques de la modélisation#
C’est une modélisation \(\mathrm{3D}\) XFEM avec des éléments quadratiques.
Cette modélisation démontre la nécessité du pré-conditionneur pour le calcul avec des éléments quadratiques. L’interface est positionnée à 10% (de la longueur de l’arête) au-delà du seuil de réajustement de l’interface à 1%, mais le conditionnement de la matrice de rigidité est déjà élevé: sans le pré-conditionneur, le test ne peut pas tourner de manière robuste. Avec le pré-conditionneur, le solveur direct calcule une solution de manière robuste.
L’équation de l’interface XFEM est : \(x+y+z+0.1=0\) .
4.2. Caractéristiques du maillage#
Nombre de nœuds: 425
Maillage: 64 mailles de type HEXA20
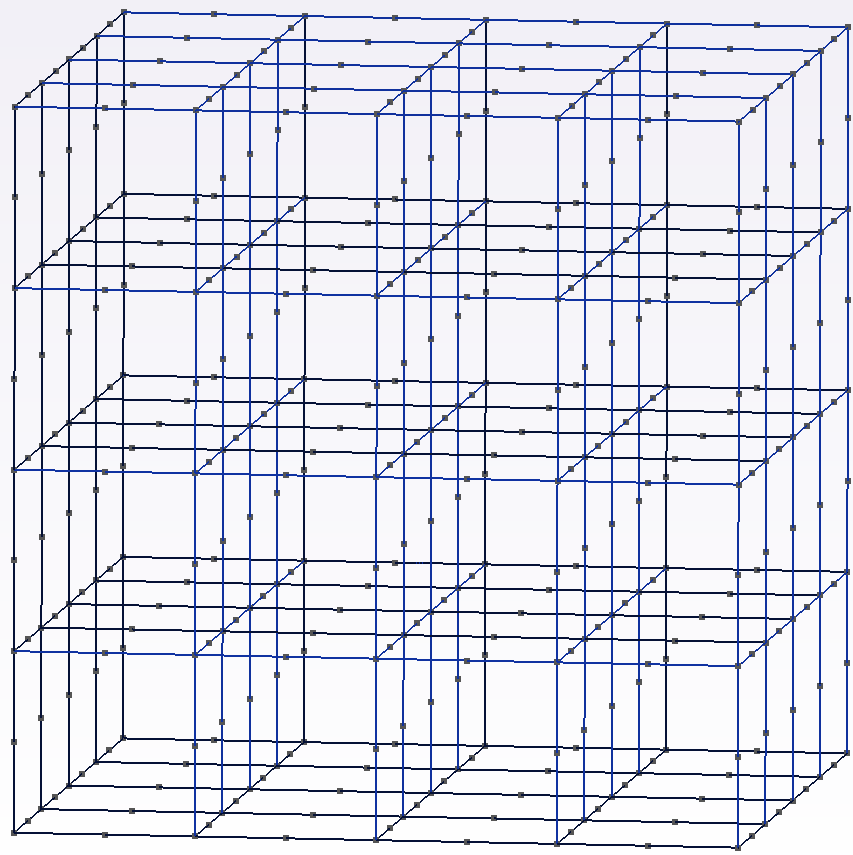
Figure 4.2-1: maillage quadratique
4.3. Grandeurs testées et résultats#
On teste l’erreur maximale sur le déplacement, en valeur absolue, le long de l’interface XFEM. On extrait une liste de points situés sur l’interface, ainsi que le champ de déplacement interpolé en ces points.
Comme le champ de déplacement est discontinu, il existe en chaque point de l’interface 2 valeurs analytiques du champ de déplacement \({U}^{+}\left(x,y,z\right)=\lbrace {U}_{1}^{+},{U}_{2}^{+},{U}_{3}^{+}\rbrace\) et \({U}^{-}\left(x,y,z\right)=\lbrace {U}_{1}^{-},{U}_{2}^{-},{U}_{3}^{-}\rbrace\) .On compare ces valeurs analytiques, au champ de déplacement interpolé en chaque point par ASTER.
En pratique, dans le Code_Aster pour tenir compte de la discontinuité lors de l’interpolation, chaque point sur l’interface est transformé en nœuds doublon (NP* et NM*) auxquels sont associées des valeurs de déplacements \({\mathit{DX}}_{i}(\mathit{NP})\) et \({\mathit{DX}}_{i}(\mathit{NM})\) .
Pour les nœuds «PLUS» (noté NP* par défaut dans le code_Aster) , on calcule alors la table de différence suivante \(\mathit{DIFF}{(\mathit{NP})}_{i}=∣{U}_{i}^{+}({x}_{\mathit{NP}},{y}_{\mathit{NP}},{z}_{\mathit{NP}})-{\mathit{DX}}_{i}(\mathit{NP})∣\) ;
pour les nœuds «MOINS» (noté NM* par défaut dans le code_Aster), on calcule alors la table de différence suivante \(\mathit{DIFF}{(\mathit{NM})}_{i}=∣{U}_{i}^{-}({x}_{\mathit{NM}},{y}_{\mathit{NM}},{z}_{\mathit{NM}})-{\mathit{DX}}_{i}(\mathit{NM})∣\) .
Identification |
Référence |
Type |
% tolérance |
\(\text{DIFF}{\text{(NP)}}_{X}\) (MAX) |
0.0 |
Analytique |
1.E-09 |
\(\text{DIFF}{\text{(NP)}}_{Y}\) (MAX) |
0.0 |
Analytique |
1.E-09 |
\(\text{DIFF}{\text{(NP)}}_{Z}\) (MAX) |
0.0 |
Analytique |
1.E-09 |
\(\text{DIFF}{\text{(NM)}}_{X}\) (MAX) |
0.0 |
Analytique |
1.E-04 |
\(\text{DIFF}{\text{(NM)}}_{Y}\) (MAX) |
0.0 |
Analytique |
1.E-04 |
\(\text{DIFF}{\text{(NM)}}_{Z}\) (MAX) |
0.0 |
Analytique |
1.E-04 |
Tableau 4.3-1 : résultats synthétiques
4.4. Remarque#
Les tolérances analytiques sont beaucoup plus faibles que pour la modélisation \(A\) . Cette différence s’explique par le réajustement de l’interface aux nœuds pour les éléments linéaires de la modélisation \(A\) . Si l’interface est positionnée loin du seuil de réajustement à 1%, on constate une amélioration des résultats pour les éléments linéaires.