5. Modélisation C : validation de DETECT_COHESIF#
5.1. Caractéristiques de la modélisation#
Dans cette modélisation, la fissure initiale est maillée. Elle est prolongée dans son plan par une zone de fissuration cohésive, représentée par level sets et dont la discontinuité est décrite par la méthode XFEM. La loi CZM_LIN_MIX est introduite dans le modèle XFEM par la commande DEFI_CONTACT.
Une charge de traction monotone est appliquée: la zone cohésive s’ouvre, propageant ainsi la fissure. A la fin du calcul, une détection du nouveau front de propagation est réalisée, qui détermine la limite amont de la zone cohésive. Elle est réalisée par l’opérateur PROPA_FISS, avec la méthode GEOMETRIQUE, en spécifiant l’opération DETECT_COHESIF (OPERATION = “DETECT_COHESIF”).
5.2. Caractéristiques du maillage#
Le maillage est assez grossier, mais raffiné au niveau de la pointe de fissure initiale. Pour plus de régularité du front détecté, il s’agit d’un maillage rayonnant autour de la pointe.
Nombre de nœuds: 18167
Nombre de mailles et type: 15120 HEXA8 et2440PENTA6
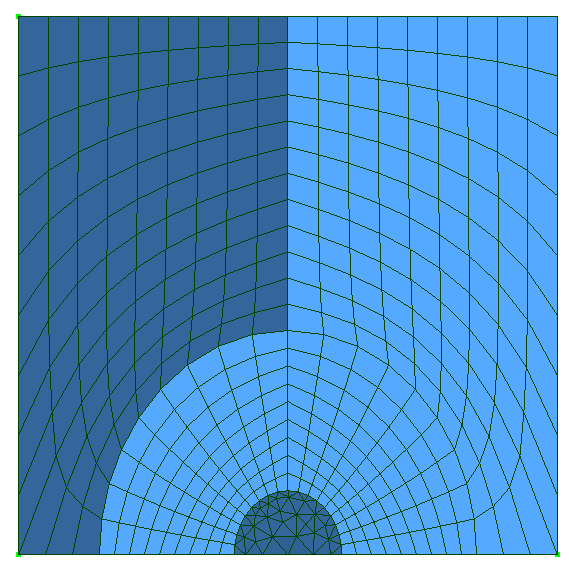
Figure 5.2-1: vue en plan de coupe de la surface fissurée et maillage rayonnant
5.3. Grandeurs testées et résultats#
La validation se fait sur l’avancée du front détecté après ce premier pas de propagation. Faute de données expérimentales pour un chargement monotone, il s’agit d’un test de non régression. Nous avons représenté en figure le font de fissure initial et le front détecté après le premier pas de propagation. Bien que nous n’ayons pas de référence quantitative, nous remarquons que l’allure qualitative du front est similaire à celle des expériences de fatigue.
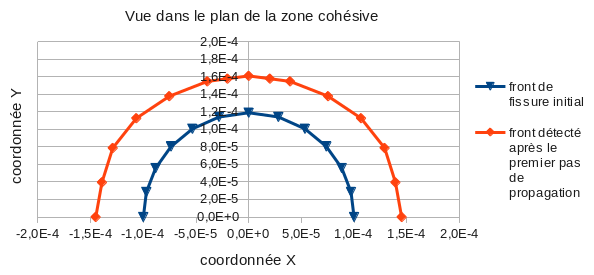
Figure 5.3-1: front initial et front détecté après le premier pas de propagation
On teste la position du point du fond de fissure le plus profond. Cela revient à tester la coordonnée maximale suivant l’axe \(Y\) des points du fond de fissure après un pas de propagation.
Identification |
Type de référence |
Valeur de référence |
% Tolérance |
\(max(Y)\) |
“NON_REGRESSION” |
1,61048 10-4 |
0.1 % |