2. Solution de référence#
2.1. Solution formelle#
On cherche à définir la déformation \(\varepsilon\) selon la direction principale d’une nappe d’armature située dans le plan \(({x}_{\mathrm{1 }};{y}_{1})\) .
Compte tenu des conditions aux limites choisies, on peut écrire:
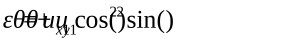
avec \(({u}_{\mathrm{x1}},{u}_{\mathrm{y1}})\) les composantes du vecteur déplacement dans le plan \(({x}_{\mathrm{1 }};{y}_{1})\) et \(\theta\) l’angle entre la direction principale de la nappe d’armature et \({x}_{1}\) .
Pour définir la direction principale de la nappe, on utilise les angles nautiques \((\alpha ;\beta )\) donnés par le mot clé ANGL_REP. Ils définissent un vecteur \(v\) dont la projection \({x}_{p}\) sur le plan tangent de la nappe fixe la direction principale.
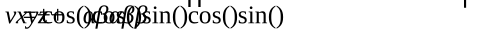
avec \((x,y,z)\) le repère initial. Pour notre application, le vecteur déplacement \(U\) s’écrit:
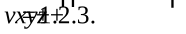
Pour la nappe \(\mathrm{GEOX}\) (plan \((y;z)\) ):
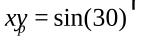
La direction principale de la nappe est

(\(\theta =90°\) ) . La déformation s’écrit alors:
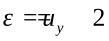
Pour la nappe \(\mathrm{GEOY}\) (plan \((x;z)\) ):
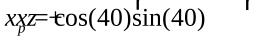
La direction principale de la nappe fait donc un angle de \(40°\) avec le plan de la nappe. La déformation s’écrit alors:
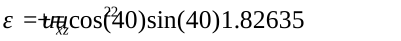
Pour la nappe \(\mathrm{GEOZ}\) (plan \((x;y)\) ):
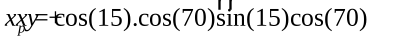
La direction principale de la nappe fait donc un angle de \(15°\) avec le plan de la nappe. La déformation s‘écrit alors:
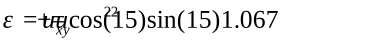
Ces trois valeurs seront les valeurs de référence analytiques pour la validation des calculs.