2. Solution de référence#
2.1. Méthode de calcul utilisée#
La solution de référence est celle obtenue par une résolution temporelle directe du problème transitoire. L’opérateur DYNA_VIBRA est utilisé pour identifier le champs de déplacement, avec un schéma d’intégration en temps de Newmark.
L’évolution des facteurs d’intensité de contraintes en fonction du temps est ensuite calculée par interpolation des sauts de déplacements (opérateur POST_K1_K2_K3).
2.2. Résultats de référence – Modélisation A#
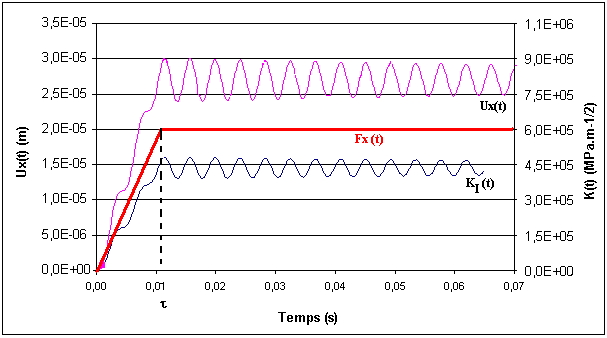
Pour la modélisation A, la plaque est sollicitée par une force dans le plan \((O,x,y)\) et les déplacements dans la direction \(z\) sont bloqués. Le résultat de référence, calculé par résolution temporelle directe sur un maillage 2D, est tracé sur la figure suivante. Le déplacement horizontal du haut de la plaque et le facteur d’intensité des contraintes oscillent avec une fréquence correspondant au premier mode propre de la structure.
2.3. Résultats de référence– Modélisation B#
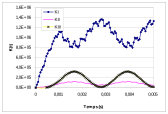
L’évolution des trois facteurs d’intensité des contraintes est tracée sur la figure suivante pour le nœud situé au milieu du fond de fissure. Les oscillations des facteurs d’intensité des contraintes montrent la contribution prépondérante du premier mode de flexion de la plaque dans la direction \(x\) et du premier mode de flexion dans la direction \(z\) .
2.4. Résultats de référence – Modélisation C#
La modélisation C représente une fissure 2D non-maillée (X-FEM). Les autres caractéristiques sont identiques à la modélisation A. Pour la modélisation C, la solution de référence est la solution calculée par code_aster à partir d’une résolution temporelle directe du problème transitoire. Les commandes utilisées pour générer cette solution sont fournies dans le fichier commande en tant que commentaires.
2.5. Résultats de référence – Modélisation D#
La modélisation D représente une fissure 3D non-maillée (X-FEM). Les autres caractéristiques sont identiques à la modélisation B. Pour la modélisation D, la solution de référence est la solution calculée par code_aster à partir d’une résolution temporelle directe du problème transitoire. Les commandes utilisées pour générer cette solution sont fournies dans le fichier commande en tant que commentaires.
2.6. Incertitude sur la solution#
La résolution directe explicite du problème transitoire peut être considérée comme exacte. L’incertitude sur l’identification des facteurs d’intensité des contraintes par interpolation des sauts de déplacements est de l’ordre de 5 %.
2.7. Références bibliographiques#
GALENNE, S. DI DOMIZIO: Méthode thêta en mécanique de la rupture: développement de la forme bilinéaire g en 3D et application au cas de la dynamique basse fréquence, NoteEDF HT-65/05/024/A, 2005