3. Modélisation A#
3.1. Caractéristiques de la modélisation#
Éléments discrets de rigidité, amortissement et masse.
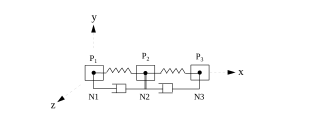
Caractéristiques des éléments :
DISCRET: |
masses nodales |
M_TR_D_N |
rigidités linéaires |
K_TR_D_L |
|
amortissements linéaires |
A_TR_D_L |
Pas de conditions aux limites, en tous les nœuds : \(\mathrm{DX},\mathrm{DY},\mathrm{DZ},\mathrm{DRX},\mathrm{DRY},\mathrm{DRZ}\) libres.
Noms des nœuds : \({P}_{1}=\mathrm{N1}\) , \({P}_{2}=\mathrm{N2}\) , \({P}_{3}=\mathrm{N3}\) .
Méthode de calcul :
Intégration sur la base modale complète avec Newmark (\(\alpha =0,25\) , \(\delta =0,5\) ),
Pas de temps : \(\Delta t={10}^{-\mathrm{4s}}\) puis recombinaison modale.
Durée d’observation : \(\mathrm{5s}\) .
3.2. Caractéristiques du maillage#
Nombre de nœuds : 3
Nombre de mailles et type : 2 mailles SEG2
3.3. Grandeurs testées et résultats#
Déplacement du point \({P}_{3}\)
Temps |
Déplacement |
Déplacement |
Différence |
(\(s\) ) |
Référence (\(m\) ) |
Aster (\(m\) ) |
(%) |
0,09 |
6,7395 E-6 |
6,73326 E-6 |
-0,093 |
0,32 |
1,1019 E-5 |
1,10002 E-6 |
-0,171 |
1,18 |
3,6683 E-5 |
3,66122 E-5 |
-0,193 |
4,92 |
1,6615 E-4 |
1,65849 E-4 |
-0,181 |
Vitesse du point \({P}_{3}\)
Temps |
Vitesse |
Vitesse |
Différence |
(\(s\) ) |
Référence (\({\mathrm{m.s}}^{-1}\) ) |
Aster (\({\mathrm{m.s}}^{-1}\) ) |
(%) |
0,05 |
1,3425 E-4 |
1,34131 E-4 |
-0,088 |
0,32 |
-6,4111 E-5 |
-6,41097 E-4 |
-0,002 |
1,18 |
1,6104 E-5 |
1,60598 E-5 |
-0,274 |
3,55 |
4,4262 E-5 |
4,41720 E-5 |
-0,203 |
Accélération du point \({P}_{3}\)
Temps |
Accélération |
Accélération |
Différence |
(\(s\) ) |
Référence (\({\mathrm{m.s}}^{-2}\) ) |
Aster (\({\mathrm{m.s}}^{-2}\) ) |
(%) |
0,09 |
-3,5694 E-3 |
-3,56634 E-3 |
-0,086 |
0,18 |
-4,3924 E-3 |
-4,38933 E-3 |
-0,070 |
0,55 |
4,3766 E-3 |
4,37283 E-3 |
-0,086 |
1,18 |
4,2459 E-3 |
4,24264 E-3 |
-0,077 |
4,92 |
-4,2233 E-3 |
-4,21962 E-3 |
-0,087 |
Déplacement relatif du point \({P}_{3}\) par rapport au point \({P}_{1}\)
Temps |
\({u}_{3}-{u}_{1}\) |
\({u}_{3}-{u}_{1}\) |
Différence |
(\(s\) ) |
Référence (\(m\) ) |
Aster (\(m\) ) |
(%) |
0,18 |
8,0987 E-6 |
8,04800 E-6 |
-0,626 |
0,55 |
-6,2246 E-6 |
-6,21194 E-6 |
-0,203 |
0,82 |
5,3064 E-6 |
5,34121 E-6 |
0,656 |
1,18 |
-4,5552 E-6 |
-4,52071 E-6 |
-0,757 |
1,92 |
-3,0416 E-6 |
-3,04417 E-6 |
0,085 |
3,55 |
1,8448 E-6 |
1,82742 E-6 |
-0,942 |
4,92 |
1,4832 E-6 |
1,47526 E-6 |
-0,535 |
3.4. Remarques#
En plus de la comparaison pour les valeurs testées, on vérifie que les variables cinématiques autres que celles liées à la translation suivant \(x\) restent nulles.