6. Modélisation D#
6.1. Caractéristiques de la modélisation#
Transposition du test de référence au cas des degrés de liberté de rotation (ressort de torsion+ inertie) en utilisant l’élément discret de rigidité en translation/rotation : DIS_TR.
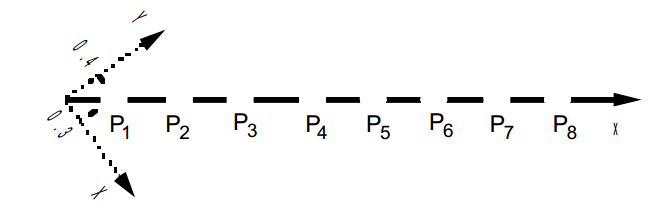
Caractéristiques des éléments:
ORIENTATION : |
en tous les nœuds |
avec un angle \(\alpha =53.130102°\) |
DISCRET: |
|||
avec masses nodales tous les nœuds |
M_TR_N |
en repère absolu |
\(({I}_{xx}=10.)\) |
matrices de rigidité toutes mailles |
K_TR_L |
en repère local |
\(({\mathit{KR}}_{x}=1.{10}^{5})\) |
aux nœuds extrémités |
K_TR_N |
en repère local |
\(({\mathit{KR}}_{x}=1.{10}^{5})\) |
Conditions limites:
DDL_IMPO : ( TOUT:’OUI’ DX: 0., DY: 0., DZ: 0., DRZ: 0. )
LIAISON_DDL : (telle que \(\mathrm{3DRY}=\mathrm{4DRY}\) en tous les nœuds)
Noms des nœuds: \({P}_{1,}{P}_{2,}\mathrm{....},{P}_{8}\)
6.2. Caractéristiques du maillage#
Nombre de nœuds: 8
Nombre de mailles et types : 7 SEG2
6.3. Grandeurs testées et résultats#
Identification Numéro du mode propre |
Référence |
1 |
5.5274 |
2 |
10.8868 |
3 |
15.9155 |
4 |
20.4606 |
5 |
24.3840 |
6 |
27.5664 |
7 |
29.9113 |
8 |
31.3474 |
Mode normé à 1 à la plus grande composante
Nature du mode propre |
Point |
Référence |
Rotation 1 (\(\mathit{DRY}\) ) \({\Phi}_{1}\) |
P1 P2 P3 P4 P5 P6 P7 P8 |
–0.3473 –0.6527 –0.8793 –1. –1. –0.8793 –0.6527 –0.3473 |
Rotation 8 (\(\mathit{DRY}\) ) \({\Phi}_{8}\) |
P1 P2 P3 P4 P5 P6 P7 P8 |
0.3473 –0.6527 0.8793 –1. 1. –0.8793 0.6527 –0.3473 |
Erreur maximale inférieure à : 0.03%.
Mode normé à la masse généralisée unitaire
Nature du mode propre |
Point |
Référence |
Rotation 1 (\(\mathit{DRY}\) ) \({\Phi}_{1}\) |
P1 P2 P3 P4 P5 P6 P7 P8 |
–4.0781E–2 –7.6654E–2 –1.0327E–1 –1.1743E–1 –1.1743E–1 –1.0327E–1 –7.6654E–2 –4.0781E–2 |
Rotation 8 (\(\mathit{DRY}\) ) \({\Phi}_{8}\) |
P1 P2 P3 P4 P5 P6 P7 P8 |
4.0781E–2 –7.6654E–2 1.0327E–1 –1.1743E–1 1.1743E–1 –1.0327E–1 7.6654E–2 –4.0781E–2 |
Erreur maximale inférieure à : 0.03%.
Mode normé à la raideur généralisée unitaire
Nature du mode propre |
Point |
Référence |
Rotation 1 (\(\mathit{DRY}\) ) \({\Phi}_{1}\) |
P1 P2 P3 P4 P5 P6 P7 P8 |
–1.1742E–3 –2.2072E–3 –2.9735E–3 –3.3813E–3 –3.3813E–3 –2 9735E–3 –2.2072E–3 –1.1742E–3 |
Rotation 8 (\(\mathit{DRY}\) ) \({\Phi}_{8}\) |
P1 P2 P3 P4 P5 P6 P7 P8 |
2.0705E–4 –3.8918E–4 5.2432E–4 –5.9621E–4 5.9621E–4 –5.2432E–4 3.8918E–4 –2.0705E–4 |
Erreur maximale inférieure à : 0.03%.
6.4. Remarques#
Calculs effectués par :
CALC_MODES

OPTION='AJUSTE',

CALC_FREQ=_F(FREQ=(5., 10., 15., 20., 24., 27., 30., 32.)),

SOLVEUR_MODAL=_F(OPTION_INV='DIRECT'),
Contenu du fichier résultats :
8 premières fréquences propres, vecteurs propres et paramètres modaux