1. Problème de référence#
1.1. Géométrie#
Miss3D utilise la méthode fréquentielle de couplage pour tenir compte de l’interaction sol‑fluide-structure. Cette méthode, basée sur la sous-structuration dynamique, consiste à découper le domaine d’étude en trois sous-domaines:
le sol,
le fluide,
la structure.
Il en résulte 4 types d’interface possibles :
l’interface sol-structure,
l’interface fluide-structure,
l’interface sol-libre.
Le sol, le fluide, et la structure
Le sol et la structure sont constitués du même matériau homogène.
Dans le calcul couplé Code_Aster -MISS3D, pour représenter le cas d’une sphère creuse de dimension finie remplie de fluide, on modélise une moitié du milieu solide comme domaine “structure”, pris en compte avec Code_Aster , et l’autre moitié comme domaine “sol” pris en compte avec MISS3D.
Le milieu fluide, qui se trouve à l’intérieur de la sphère de rayon \(r=5m\) , est pris en compte avec MISS3D. Le milieu solide occupe le volume compris entre les sphères de rayons \({r}_{\mathrm{interne}}=5m\) et \({r}_{\mathrm{externe}}=7m\) .
Le domaine “structure” occupe le volume de solide délimité supérieurement par le plan horizontal équatorial passant par l’origine de la sphère et le domaine “sol” le volume de solide restant (voir figure 1.1-a ci-dessous ).
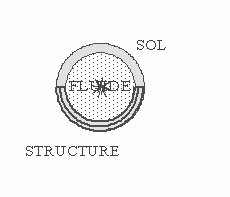
Figure 1.1-a : Domaine de la boule de dimensions finies remplie de fluide
Les éléments des interfaces sont des éléments surfaciques QUAD4. Le domaine “structure” (en jaune sur la figure 1-1.b) est modélisé avec des éléments volumiques HEXA8. L’épaisseur selon la direction radiale est partagée en quatre couches pour un total de 1024 éléments.
La taille maximale des éléments est \(1.37m\) , qui, avec une vitesse secondaire des ondes dans le solide de \(334m/\mathrm{sec}\) , doit respecter la limite en fréquence de \(30\mathrm{Hz}\) selon les critères:
\({l}_{\text{elem\_max}}\le \frac{{l}_{\text{onde\_max}}}{8}\) \(f\le {f}_{\max}=\frac{{c}_{s}}{8{l}_{\text{elem\_max}}}\)
Les interfaces
Sur la figure 1-1.b, on représente les éléments des 4 interfaces. Il y a ici un domaine de surface de sol libre. L’interface sol - structure, en noir, est discrétisée en 128 mailles et ne comprend plus que la couronne du plan horizontal \(z=0\) comprise entre les rayons \(5m\) et \(7m\) . L’interface sol - fluide, en rose foncé, et l’interface fluide-structure, en bleu, sont discrétisées en 256 mailles. La surface libre en vert comprend toute l’enveloppe externe de la demi-sphère supérieure soit également 256 mailles.
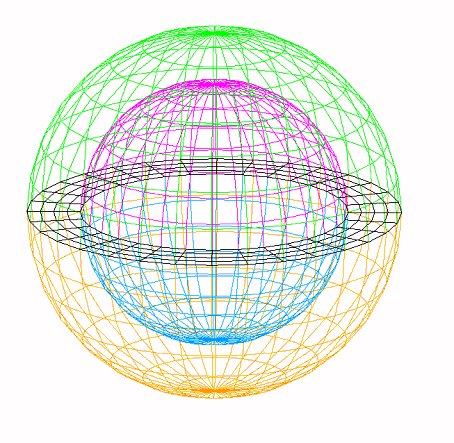
Figure 1.1-b : Modèles et maillages surfaciques des interfaces
1.2. Propriétés des matériaux#
Le sol et la structure
Les caractéristiques mécaniques du sol et de la structure utilisées sont celles indiquées dans le tableau 1.1-a.
E |
\(700\mathrm{MPa}\) |
NU |
\(0.2\) |
RHO |
\(2500.\mathrm{kg}/{m}^{3}\) |
BETA |
\(0\) |
Tableau 1.2-a : caractéristiques du sol et de la structure
Ces caractéristiques induisent une vitesse des ondes de cisaillement : \({c}_{s}=341.56m/s\) ainsi qu’une vitesse des ondes de compression : \({c}_{p}=557.77m/s\)
Le fluide
Célérité |
\(150m/s\) |
RHO |
\(1000.\mathrm{kg}/{m}^{3}\) |
BETA |
\(0.\) |
Tableau 1.2-b : caractéristiques du fluide
On introduit une caractéristique de célérité du fluide inférieure aux vitesses des ondes de cisaillement de compression dans la structure et le sol afin d’obtenir des résonances dans la gamme des fréquences étudiées.
1.3. Conditions aux limites et chargements mécaniques#
On applique une condition de source fluide ponctuelle au centre de la boule de coordonnées \((000)\) avec un chargement harmonique \(P={P}_{o}\sin\omega t\) dont le module de la pression \({p}_{o}\) est unitaire avec une pulsation qui varie de \(1\mathrm{Hz}\) à \(30\mathrm{Hz}\) par pas de \(1\mathrm{Hz}\) . Cela correspond à un Dirac à l’instant initial en temporel. Cela revient dans Code_Aster à introduire dans CALC_MISS sous le mot clé SOURCE_FLUIDE les coordonnées de la source.
Afin de ne pas avoir un problème de mouvement de corps rigide, on a bloqué les nœuds du maillage de la structure, qui se trouvent sur les axes \(X\) , \(Y\) et \(Z\) respectivement selon (\(Y\) et \(Z\) ), (\(X\) et \(Z\) ), (\(X\) et \(Y\) ). Ainsi, on empêche les déplacements de corps rigide, tout en permettant le déplacement radial.
En ce qui concerne les modes d’interface sol - structure, on a remarqué que les modes statiques de type contraint calculés avec cette condition limite d’encastrement à l’interface sol - structure ne peuvent pas être une base complète pour représenter une déformée à symétrie sphérique.
Pour cela, on a introduit de nouveaux modes statiques dans la base modale. Les modes introduits sont des modes de type contraint sur l’enveloppe externe de la demi-sphère inférieure (en jaune sur la figure 1,1-b). Ils correspondent à une nouvelle condition limite de blocage selon les 3 degrés de liberté de tous les nœuds de cette surface,à l’exception de ses nœuds d’intersection avec les axes. Pour ces nœuds, on n’a pas le mode unitaire correspondant au degré de liberté qui est tangentiel à la surface, car le déplacement qu’on recherche n’a pas de composante selon cette direction.
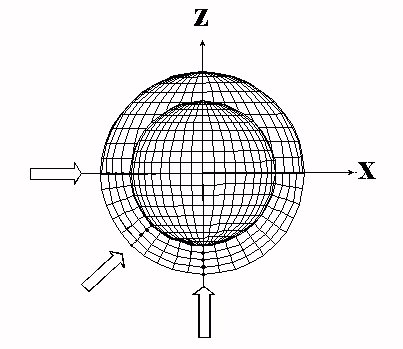


Figure 1.3-a : Points de mesure du déplacement radial.
Le meilleur résultat est obtenu en utilisant une base modale de Ritz sans modes dynamiques, et avec les modes statiques complétés comme indiqué précédemment. En effet, on a ainsi exactement le nombre d’inconnues de déplacement à déterminer pour représenter un déplacement à symétrie sphérique, notamment sur l’interface structure – fluide.