2. Solution de référence#
On calcule les modes propres du système après avoir vérifié ceux de chaque sous-structure. On évalue ensuite la masse ajoutée sur les modes en air.
2.1. Décomposition en sous-structures#
Première sous-structure: cylindre intermédiaire
La première sous-structure est constituée du cylindre intermédiaire et de quatre ressorts de raideur \({k}_{\mathrm{2 }}={10}^{7}{\mathrm{N.m}}^{-1}\) . Ces ressorts sont encastrés à l’interface avec le cylindre externe qui constitue la deuxième sous-structure (interface de type CRAIG-BAMPTON).

Masse du cylindre 1: \({m}_{1}=2.041{10}^{6}\mathrm{kg}\)
Le cylindre étant rigide, son mouvement peut être modélisé par un système masse-ressort à un degré de liberté:
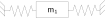
Achacune de ses extrémités, le cylindre est relié à deux ressorts en parallèle: la raideur équivalente de chacun est \(k’=2{k}_{2}\)
La fréquence propre vautalors :
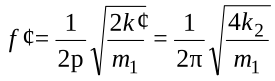
, soit:
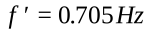
Deuxième sous-structure: cylindre extérieur
La deuxième sous-structure est le cylindre externe relié d’une part à l’interface par les mêmes ressorts, d’autre part à un bâti fixe:
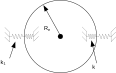
Masse du cylindre 2: \({m}_{2}=3,674{10}^{6}\mathrm{kg}\)
La raideur équivalente d’une attache de ce cylindre par le système de ressorts en série \({k}_{1}\) et \({k}_{2}\) valant \(9,9{10}^{6}{\mathrm{N.m}}^{-1}\) (quatre attaches du même type relient en parallèle le cylindre à un encastrement), la fréquence propre est donnée par:
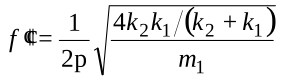
, soit:
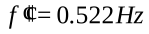
N.B. : le troisième cylindre (cylindre intérieur) n’a pas été modélisé dans notre cas car il s’agint d’un cylindre fixe. Il constitue donc une paroi fixe du domaine fluide.
Modes en air de la structure complète (cylindre intermédiaire et cylindre externe)
C’est un système à deux degrés de liberté:
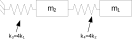
Les fréquences propres de ce système sont données par la formule exacte [bib2]:
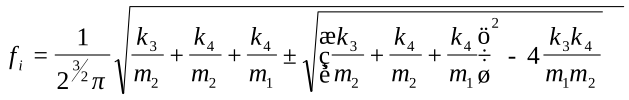
,
soit
\({f}_{1}=0.497\mathrm{Hz}\) et \({f}_{2}=5.263\mathrm{Hz}\) .
Les deux modes propres admettent, pour valeur numérique:
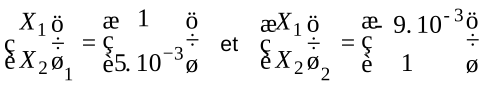
.
2.2. Calcul de la matrice de masse ajoutée#
Potentiels fluides
Reprenant [bib1], on établit que:
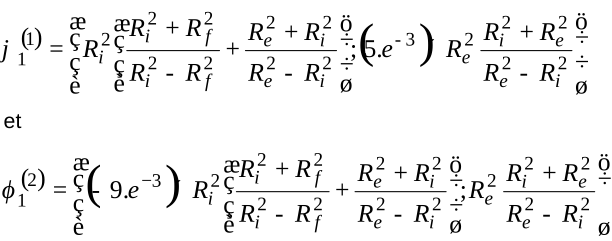
La forme de la matrice de masse ajoutée, dans cette configuration, est:
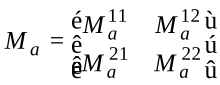
Avec:
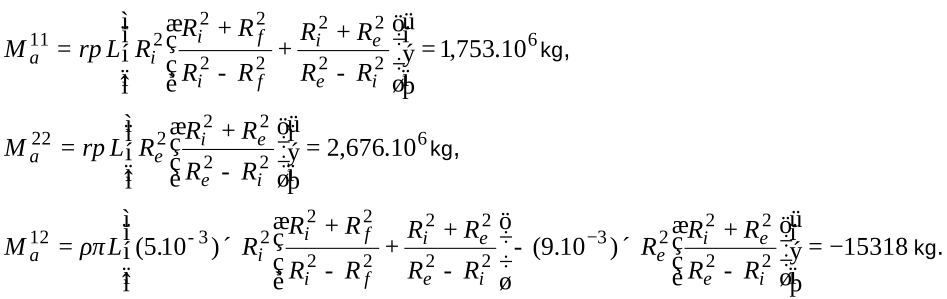
Le coefficient de couplage inertiel

est considéré comme négligeable devant les coefficients d’auto-masse ajoutée

et

. Les fréquences propres du système ne dépendent, en première approximation, que de ces deux dernièrs coefficients.
2.3. Résultats de référence#
Résultat analytique.
2.4. Références bibliographique#
ROUSSEAU G., LUU H.T. : Masse, amortissement et raideur ajoutés pour une structure vibrante placée dans un écoulement potentiel - Bibliographie et implantation dans le Code_Aster - HP-61/95/064
BLEVINS R.D. : Formulas for Natural frequency and mode shape, Ed. Krieger