2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
Pour le calcul des coefficients ajoutés:
on montre [bib1] que les coefficients de masse et d’amortissements ajoutés dépendent du potentiel permanent des vitesses fluides \(\stackrel{ˉ}{\phi }\) ainsi que de deux potentiels fluctuants \({\phi }_{1}\) et \({\phi }_{2}\) : ces potentiels s’écrivent dans le cas du mouvement de rotation du cylindre externe autour du pivot C [bib1]:
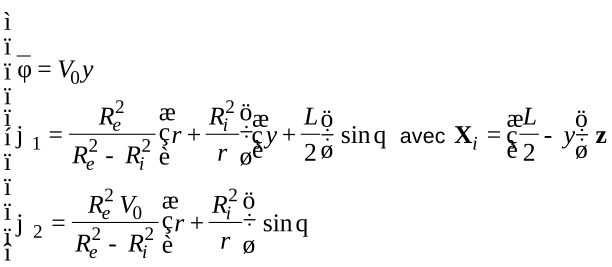
Or les coefficients modaux ajoutés projetés sur ce mode de rotation s’écrivent:
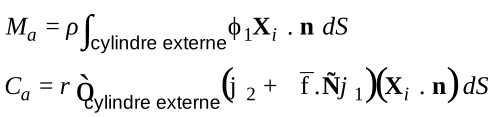
soit:
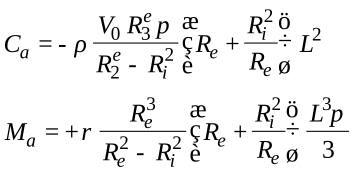
Pour le système à un degré de liberté équivalent:
Il s’agit d’un système masse-ressort-amortisseur représentant le mouvement de rotation du cylindre autour du pivot \(C\) aval.

l’inertie du système mécanique soumis à l’écoulement s’écrit:
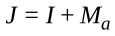
où

est l’inertie du cylindre extérieur pivotant par rapport à l’axe \(\mathrm{Cx}\) (cf figure ci‑dessous) en air.
On montre [bib2] que cette inertie vaut:
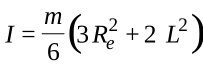
où

est la masse du cylindre:
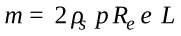
où

est l’épaisseur du cylindre,

sa longueur totale.

est la masse volumique du cylindre.

ainsi
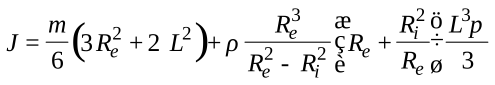
l’amortissement du système mécanique soumis à l’écoulement s’écrit:
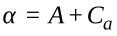
où

est l’amortissement du système mécanique en air. Habituellement,

est égal à quelques % de l’amortissement critique du système:
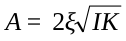
.
où

est l’inertie du cylindre en air calculé ci-dessus et

la rigidité du ressort au point de pivotement

. On prend l’amortissement réduit

égal à 1 %.
Ainsi, l’amortissement total du système sous écoulement s’écrit:
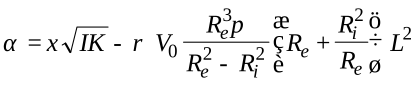
la rigidité du système mécanique soumis à écoulement s’écrit:
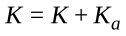
où

est la rigidité du ressort en air.

est la rigidité ajoutée par l’écoulement. On montre [bib1] que celle-ci est nulle sur ce mode de rotation.

Ainsi la rigidité totale du système est indépendante de la vitessse d’écoulement.

On calcule ensuite les modes complexes de ce système mécanique sous écoulement (vibrations libres amorties):
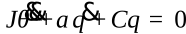
Les fréquences propres complexes de ce système s’écrivent [bib3]:
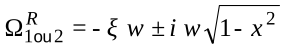
avec
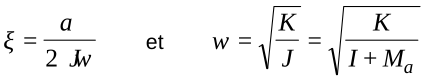

: amortissement réduit du système

: pulsation propre.
Applications numériques:
On a fait trois calculs d’amortissement ajouté correspondant à trois vitesses d’écoulement qui entraînent trois comportement vibratoires de la structure:
vitesse à \(4m/s\)
vitesse à \(4.24m/s\)
vitesse à \(6m/s\)
Les valeurs du système mécanique sont:
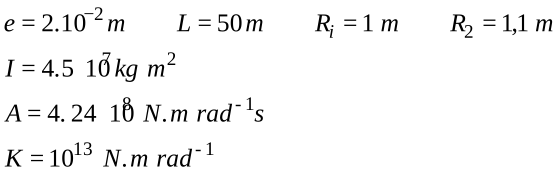
Les masse et amortissement ajoutés apportés par l’écoulement valent:
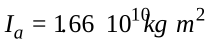
(indépendant de la valeur de la vitesse d’écoulement)
Suivant la vitesse d’entrée du fluide, on a:
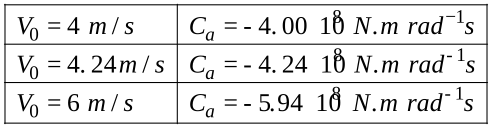
Les amortissements du système fluide/structure s’écrivent:
à
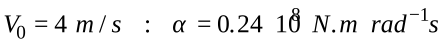
L’écoulement n’amplifie pas les vibrations. L’amortissement structural interne est suffisamment important pour dissiper l’énergie apportée par l’écoulement à la structure. Le système est encore amorti.
à
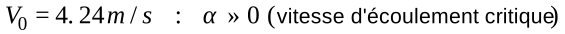
L’amortissement du système s’annule.
à
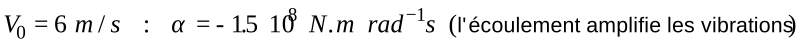
L’amortissement du système à cette dernière vitesse est négatif : le système entre alors en instabilité de flottement .
Les amortissements réduits correspondants s’écrivent:
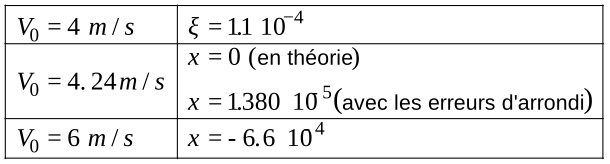
La pulsation propre reste quant à elle inchangée :
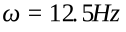
.
2.2. Résultats de référence#
Résultat analytique.
2.3. Références bibliographique#
ROUSSEAU G., LUU H.T. : Masse, amortissement et raideur ajoutés pour une structure vibrante placée dans un écoulement potentiel - Bibliographie et implantation dans le Code_Aster - HP-61/95/064
BLEVINS R.D : Formulas for natural frequency and mode shape. Ed. Krieger 1984
SELIGMANN D, MICHEL R : Algorithmes de résolution pour le problème quadratique [R5.01.02], Manuel de Référence Aster .