2. Solution de référence#
2.1. Solution de référence pour la pression d’eau en linéaire#

,


désignant les contraintes ,déformations et pressions d’eau obtenues dans la phase on a:
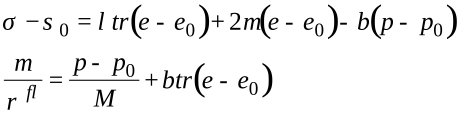
Dans cette écriture,

désigne le module de biot et

.
Les conditions aux limites de flux nul et la conservation de la masse d’eau donnent

Les conditions aux limites sur les parois latérales et le fait que l’état de contrainte est homogène donnent:
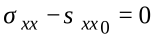
On a donc finalement à résoudre les deux équations:
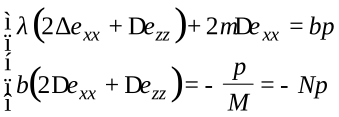
Et on obtient:
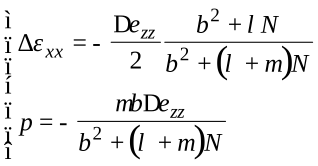
Dans notre cas,
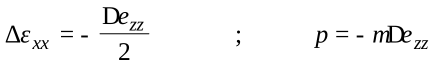
2.2. Développement de la solution analytique CJS#
On a en permanence:
pour les déformations:
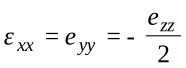
pour les contraintes:
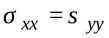
Phase élastique:
En écrivant simplement la loi élastique, il vient:
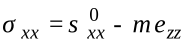
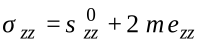
Par ailleurs, on sait aussi que pendant cette phase

(\(=\mathit{trace}(\sigma )\) ) reste constant car

. On en déduit pour les composantes du déviateur:
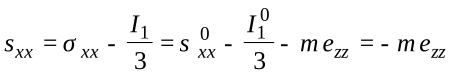
et
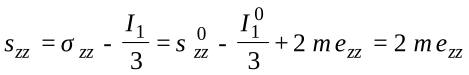
soit:
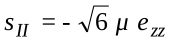
et
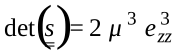
Par conséquent:
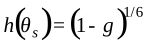
Ainsi lorsqu’on atteint le critère

, on a:
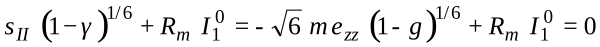
C’est-à-dire que la transition entre les états élastique et parfaitement plastique se fait pour une déformation axiale égale à:
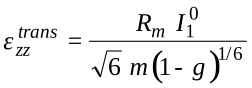
L’état de contraintes correspondant est noté:
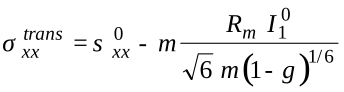
et
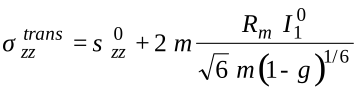
Phase plastique:
On note

le déviateur de l’inverse du tenseur s
D’une façon générale, on a les grandeurs suivantes:
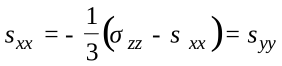
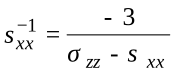
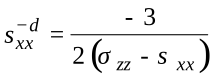
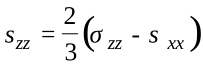
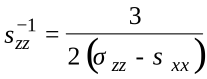
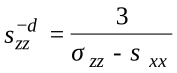
soit:
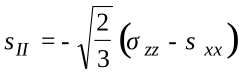
et
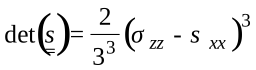
Par conséquent:
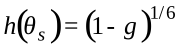
On en déduit:
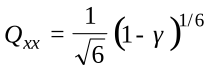
et
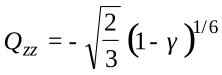
en outre:
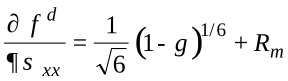
et
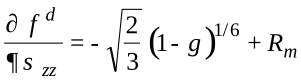
Comme on a:
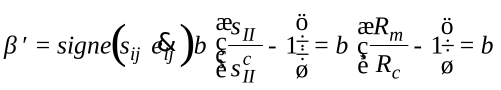
alors le tenseur

s’écrit:
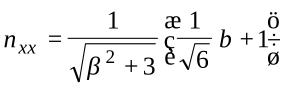
et
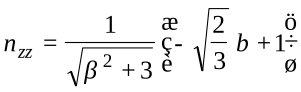
Il vient alors pour

:
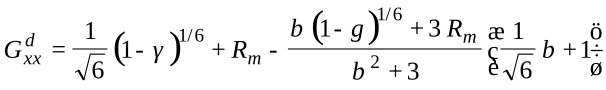
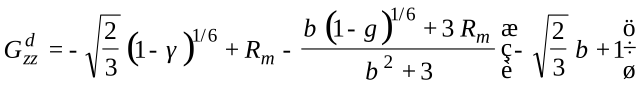
On a également d’après la loi élastique:
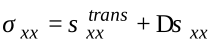
et
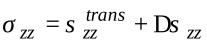
où:
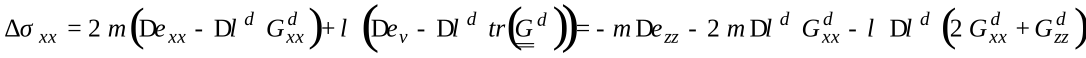
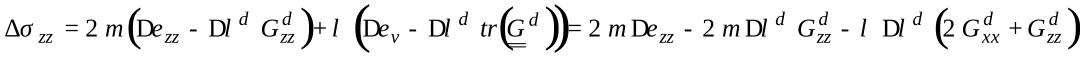
et avec:
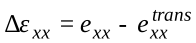
et
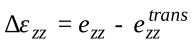
soit, d’après ce qui précède, on a pour

:
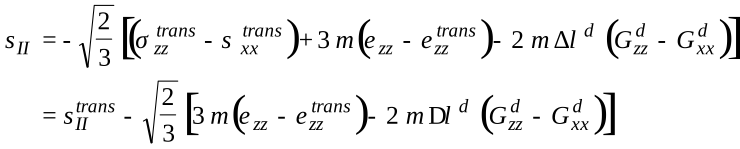
et pour

:
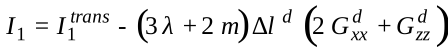
On en déduit que la fonction de charge déviatoire s’écrit:
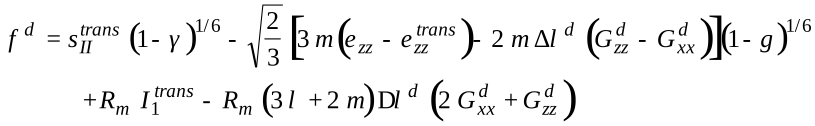
En tenant compte du fait que
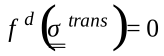
, on trouve alors pour le multiplicateur plastique:
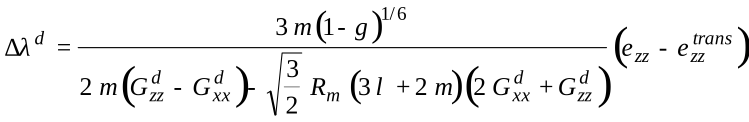
ce qui donne avec les formules de

et

précédentes:
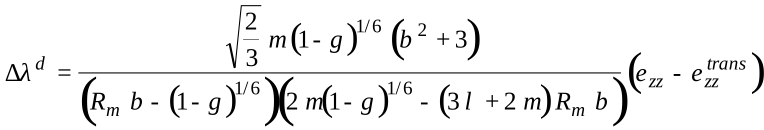
On en conclut finalement l’expression analytique des contraintes:
En posant:
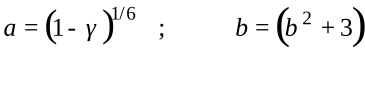
On a:
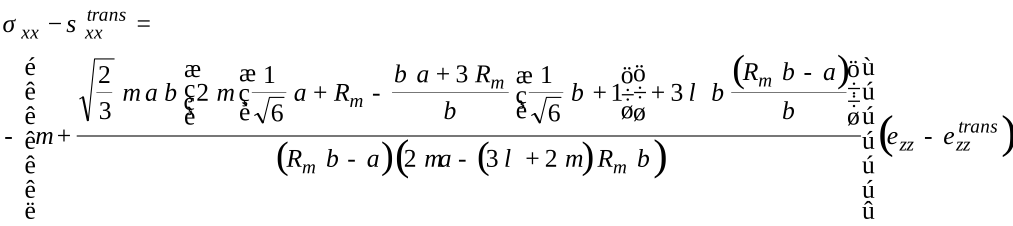
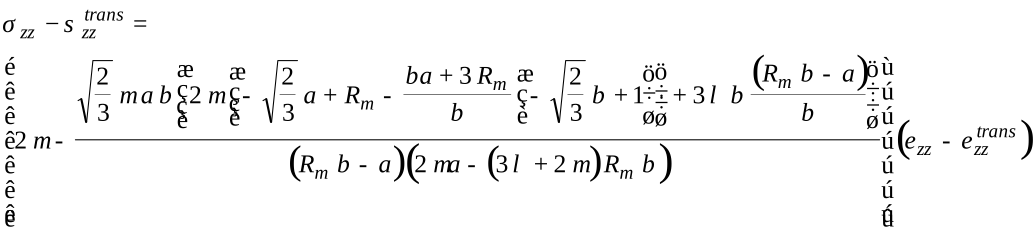
2.3. Résultats de référence#
Contraintes

,

et

aux points \(A\) , \(B\) et \(C\) .
2.4. Incertitude sur la solution#
Solution analytique exacte pour CJS1.