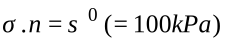1. Problème de référence#
1.1. Géométrie#
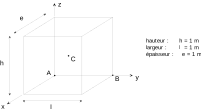
Coordonnées des points (en mètres):
\(A\) |
\(B\) |
\(C\) |
|
\(x\) |
0.5 |
||
\(y\) |
0.5 |
||
\(z\) |
0.5 |
1.2. Propriété de matériaux#
\(E=22,4{10}^{3}\mathit{kPa}\)
\(\nu =0,3\)
Coefficient de biot \(b=1\)
L’eau est supposée incompressible: \(\text{UN\_SUR\_K}=0\)
Paramètres CJS1: \(\beta =-0,03\) |
\(\gamma =0,82\) |
\({R}_{m}=0,289\) |
\({P}_{a}=-100\mathit{kPa}\) |
1.3. Conditions initiales, conditions aux limites, et chargement#
1.3.1. Modélisation mécanique pure#
Phase 1:
On amène l’échantillon à un état homogène:
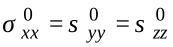
, en imposant la pression de confinement correspondante sur les faces avant, latérale droite et supérieure. Les déplacements sont bloqués sur les faces arrière (

), latérale gauche (

) et inférieure (

).
Phase 2:
On maintient les déplacements bloqués sur les faces arrière (

), latérale gauche (

) et inférieure (

). On applique un déplacement imposé sur la face supérieure:

, de façon à obtenir une déformation
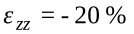
(comptée à partir du début de la phase 2). Sur les faces avant et latérale droite, on impose respectivement les déplacements

et

, de façon à avoir une déformation volumique nulle pour l’échantillon, c’est à dire finalement que l’on impose
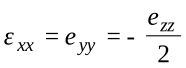
. C’est la manière de reproduire le comportement de la phase solide lors d’un essai triaxial non drainé.
1.3.2. Modélisation couplée avec hydraulique#
Phase 1:
On amène l’échantillon à un état homogènede contraintes effectives:
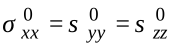
, en imposant la pression totale correspondante sur les faces avant, latérale droite et supérieure et en imposant partout des pressions d’eau nulles. Les déplacements sont bloqués sur les faces arrière (

), latérale gauche (

) et inférieure (

).
Phase 2:
On maintient les déplacements bloqués sur les faces arrière (

), latérale gauche (

) et inférieure (

).
Sur toutes les faces, les flux hydrauliques sont nuls.
On applique un déplacement imposé sur la face supérieure de façon à obtenir une déformation
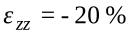
(comptée à partir du début de la phase 2). Sur les faces avant et latérale droite, on impose des conditions aux limites en contrainte totale: