2. Solution de référence#
2.1. Calcul de la solution de référence (cf. bib [1] et [3])#
Pour un essai de traction suivant la direction \(x\) , les tenseurs de Kirchhoff \(\tau\) et de Cauchy \(\sigma\) sont de la forme:
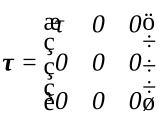
et
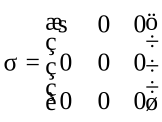
avec

La variation de volume

est donnée par la résolution de
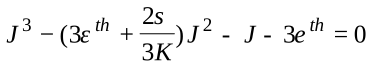
où

est la déformation thermique. Celle–ci vaut pour une transformation austénitique – bainitique:
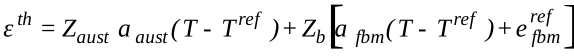
Remarque:
Le coefficient K est le module de compression (à ne pas confondre avec les coefficients

relatifs à la loi de plasticité de transformation)
En charge plastique, pour un écrouissage isotrope

linéaire, tel que :
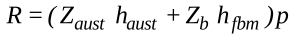
la déformation plastique cumulée

vaut
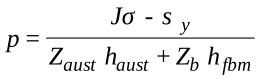
avec
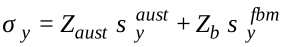
Les tenseurs gradients de la transformation

et

et le tenseur de déformations plastiques

sont de la forme:
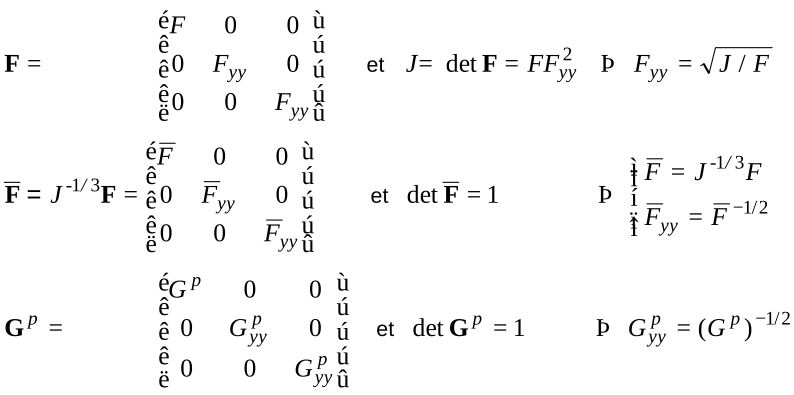
La loi d’évolution de la déformation plastique

s’écrit :
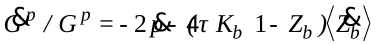
Pour
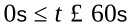
, on a

. Il n’y a pas de plasticité de transformation. On obtient alors:
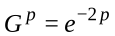
Pour
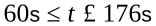
, on a
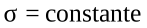
.
Pour intégrer la loi d’évolution de la déformation plastique, il faut supposer que la contrainte de Kirchhoff \(\tau\) varie très peu, c’est-à-dire que la variation de volume

est très petite. Sous cette hypothèse, on obtient
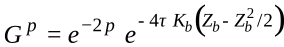
La composante

du gradient de la transformation est donnée par la résolution de:
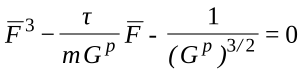
Enfin, le champ de déplacement \(u\) (dans la configuration initiale) est de la forme
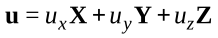
. Les composantes sont données par:
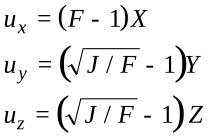
2.2. Remarque#
Dans le cas test HSNV101 (modélisation B), les coefficients du matériau ont été choisis de telle manière à ne pas avoir de plasticité classique

pendant la transformation métallurgique qui a lieu entre les instants \(60\) et \(\mathrm{122s}\) . En effet si on écrit le critère de charge–décharge dans cet intervalle de temps, on obtient
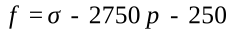
avec
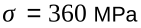
qui ne s’annule que pour une seule valeur de la déformation plastique cumulée

.
Pour la loi de comportement écrite en grandes déformations, le critère de charge–décharge s’écrit entre ces deux instants
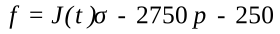
avec
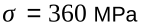
Dans ce cas, tant que la variable

reste inférieure à la valeur obtenue au temps \(t=\mathrm{60s}\) , on aura

. Or la valeur de

est fonction uniquement de la valeur de la déformation thermique (la contrainte \(\sigma\) est constante et le coefficient

est indépendant des phases métallurgiques et de la température).
Dans cet intervalle de temps, la déformation thermique

est donnée par l’équation suivante:
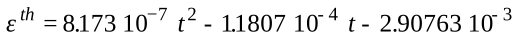
On trace ci–dessous la déformation thermique ainsi que la variation de volume

, solution de l’équation du 3ème degré, en fonction du temps.

Déformation thermique en fonction du temps

Variation du volume

en fonction du temps
On constate que la variable

diminue et augmente de la même manière que la déformation thermique. Dans ce cas, pour connaître l’instant à partir duquel la variable

est supérieure à la valeur obtenue au temps \(\mathrm{60s}\) , il suffit de connaître l’instant pour lequel la déformation thermique est identique à celle obtenue au temps \(t=\mathrm{60s}\) . On trouve par la résolution de l’équation ci–dessus \(t=\mathrm{84.46s}\) .
2.3. Incertitude sur la solution#
La solution est analytique. Deux erreurs sont commises sur cette solution. La première porte sur le calcul de la proportion de phase bainitique créée. Le calcul métallurgique préalable ne restitue pas exactement l’équation du [§1.2] donnant

en fonction du temps, c’est pourquoi les résultats de référence présentés ci–dessous sont calculés avec la proportion de phase bainitique calculée par Code_Aster .
La seconde erreur est l’hypothèse faite sur la contrainte de Kirchhoff \(\tau\) qui n’est pas constante sur l’intervalle de temps compris entre \(60\) et \(\mathrm{176s}\) . Ceci impactera le calcul du déplacement

et de la déformation plastique

.
2.4. Résultats de référence#
On adoptera comme résultats de référence le déplacement dans la direction du chargement de traction, la contrainte de Cauchy \(\sigma\) , l’indicateur booléen de plasticité \(\chi\) et la déformation plastique cumulée

. Les différents instants de calculs sont \(t=47,48,60,83,84,85\) et \(\mathrm{176s}\) . Pour le calcul du déplacement, la longueur initiale du barreau dans la direction de chargement est de \(\mathrm{0.2m}\) .
Dans tous les cas, on a
\(\mathrm{3K}=500000\mathit{MPa}\) (module de compression) \(\mu =76923.077\mathit{MPa}\)
Au temps \(t=\mathrm{47s}\) , on a

,
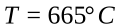
,
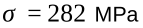
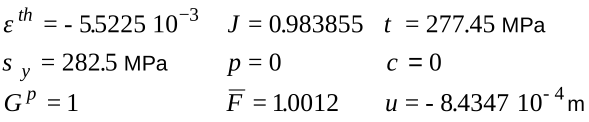
Au temps \(t=\mathrm{48s}\) , on a

,
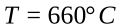
,
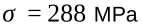
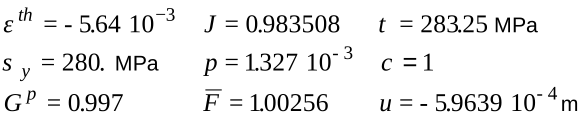
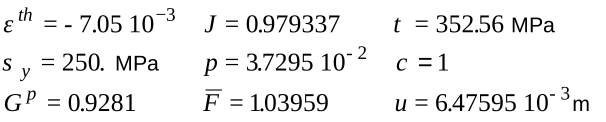
Au temps \(t=\mathrm{60s}\) , on a

,
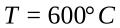
,
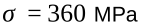
Au temps \(t=\mathrm{83s}\) , on a
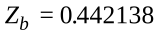
,
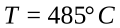
,
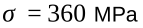
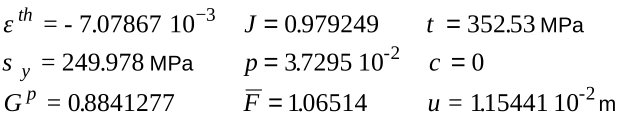
Au temps \(t=84\) s , on a
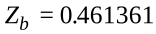
,
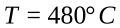
,
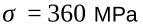
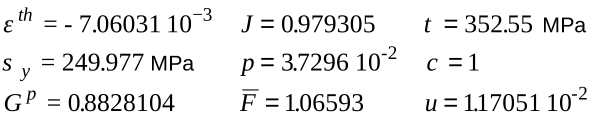
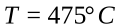
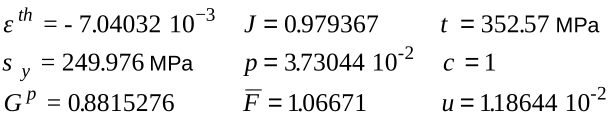
Au temps \(t=\mathrm{85s}\) , on a
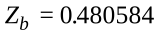
,
,
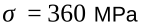
Au temps \(t=\mathrm{176s}\) , on a

,
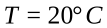
,
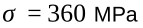
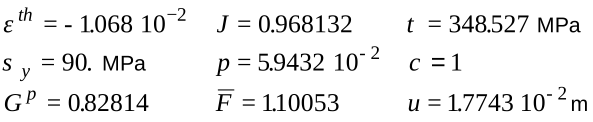
2.5. Références bibliographiques#
On pourra se référer à :
CANO, E. LORENTZ: Introduction dans le Code_Aster d’un modèle de comportement en grandes déformations élastoplastique avec écrouissage isotrope – Note interne EDF DER HI‑74/98/006/0
A.M. DONORE, F. WAECKEL: Influence des transformations structurales dans les lois de comportement élasto–plastiques Note HI–74/93/024
WAECKEL, V. CANO: Loi de comportement grandes déformations élasto(visco)plastique avec transformations métallurgiques [R4.04.03]