2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
On cherche le champ de déplacement \(U\) sous la forme:
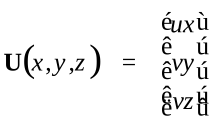
Le gradient de la transformation, la déformation et sa part mécanique sont alors:
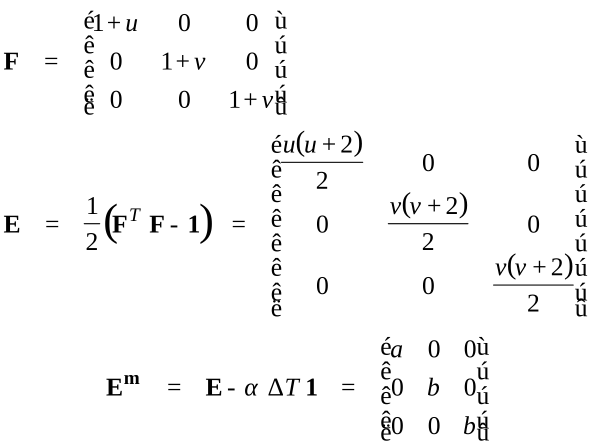
avec:
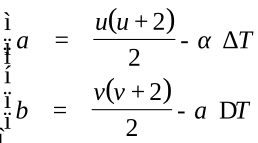
Remarque:
\({({E}^{m})}_{\text{eq}}=\mid a-b\mid =a-b\) (on suppose que \(a>b\) )
La relation de comportement s’écrit:
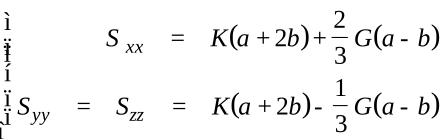
avec:
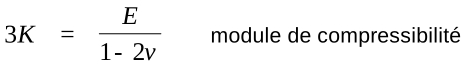
Pour déterminer

en tenant compte de l’écrouissage linéaire, on introduit:
le module de cisaillement:
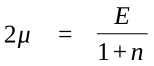
le module d’écrouissage:
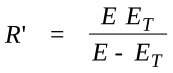
,
La « pseudo variable interne »

vaut alors:
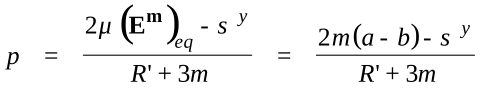
Finalement,

s’écrit:
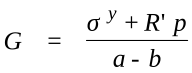
En tenant compte des conditions aux limites:
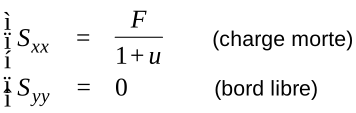
Le système à résoudre s’écrit:
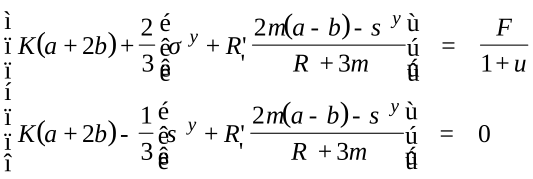
Il s’écrit aussi:
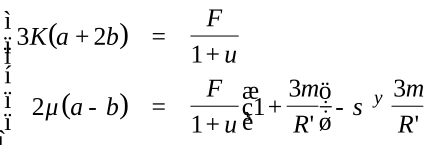
A

fixé, il s’agit donc d’un système non linéaire en

et

, puisque

est quadratique en

et

quadratique en

.
Néanmoins, on peut choisir de fixer

(donc

) et résoudre un système linéaire en

et

(duquel on déduit

et

):
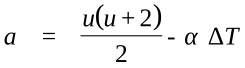
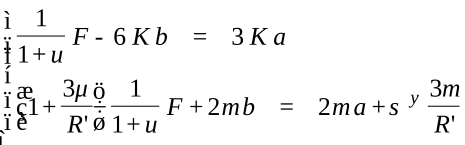
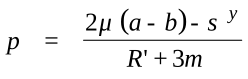
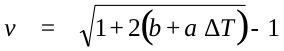
Il reste alors à exprimer la contrainte de Cauchy:
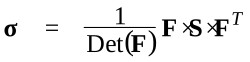
Soit ici:
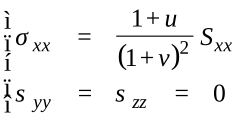
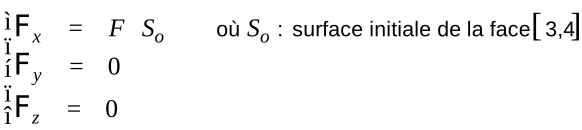
Quant à la force exercée sur la face [3,4], du fait de l’hypothèse de charges mortes, elle s’écrit simplement:
2.2. Résultats de référence#
On adoptera comme résultats de référence les déplacements, la contrainte de Cauchy et la force exercée sur la face \([3,4]\) (en \(\mathrm{3D}\) seulement):
Au temps \(t=\mathrm{2 }s\) ( \(\Delta T=100°C\) , traction

)
En fait, on cherche

tel que l’allongement:
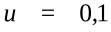
\(K=166\mathrm{666 }\mathit{MPa}\) \(\mu =\mathrm{76 923 }\mathit{MPa}\) \(R'=\mathrm{2 020 }\mathit{MPa}\)
\(a=0.095\)
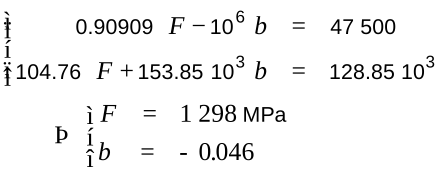
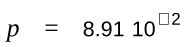
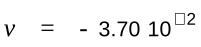
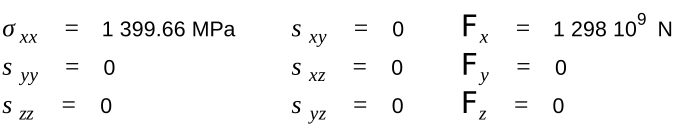
Au temps \(t=\mathrm{3 }s\)
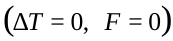
Le barreau est revenu dans son état initial:
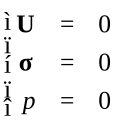
2.3. Incertitude sur la solution#
La solution est analytique. Aux erreurs d’arrondis près, on peut la considérer exacte.
2.4. Références bibliographiques#
On pourra se référer à :
LORENTZ : Une relation de comportement hyperélastique non linéaire - Note interne EDF DER HI-74/95/011/0