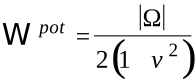2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
En thermique : on résout le problème thermique stationnaire:
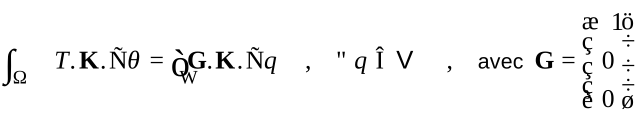
Remarque :
Les conditions aux limites choisies ici ne sont pas celles nécessaires à la méthode d’homogénéisation : on trouverait en effet

partout.
La solution est alors (vérifiant les conditions définies en [§1.3]) :
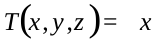
L’énergie potentielle est alors à l’équilibre :
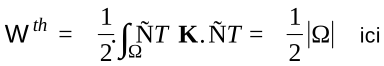
En mécanique : on résout le problème d’élastostatique :
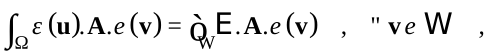
pour les cas:
|
|
|
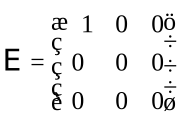
|
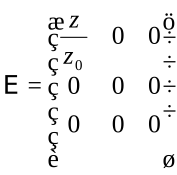
|
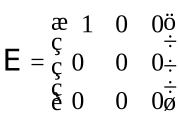
|
Les solutions sont :
en 3D, chargement membranaire et élasticité isotrope:
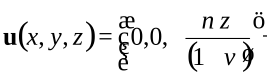
l’énergie potentielle à l’équilibre est:
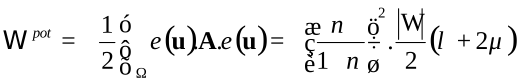
en 3D, chargement membranaire et élasticité orthotrope:
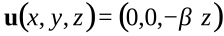
avec

soit
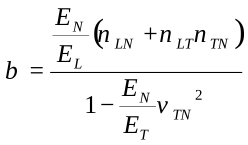
car le repère local n’est pas confondu avec le repère global (les angles nautiques valant tous 90°).
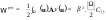
où
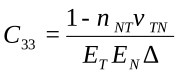
et
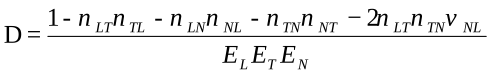
en 3D, chargement de flexion :
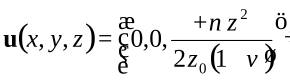
;
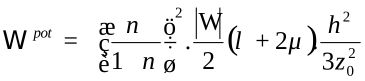
en 3D, chargement de flexion et élasticité orthotrope:
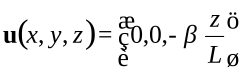
avec

soit
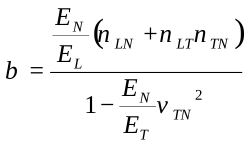
car le repère local n’est pas confondu avec le repère global (les angles nautiques valant tous 90°).
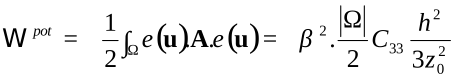
où
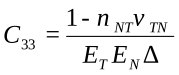
et
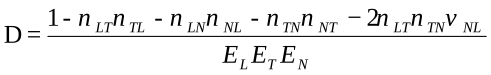
en 2D, chargement plan :
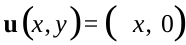
;