2. Solution de référence#
2.1. Modélisation A#
2.1.1. Résultats de référence#
Pour le déplacement suivant \(x\) , il est donné par la partie «normale» des discrets en parallèle, ce qui donne:
\({F}_{x}={K}_{\mathit{el}}{u}_{x}+{K}_{n}({u}_{x}+{\mathit{DIST}}_{1})\) si \({u}_{x}<-{\mathit{DIST}}_{1}\) ,
\({F}_{x}={K}_{\mathit{el}}{u}_{x}\) sinon.
On obtient:
Temps |
\({u}_{x}\) |
0.5 |
-0.5 |
1.0 |
-0.75 |
2.0 |
-0.75 |
Tableau 2.1.1-a: Solution de référence
Pour le déplacement suivant y, il est donné par la partie «tangentielle» des discrets en parallèle, ce qui donne:
\(\begin{array}{c}{F}_{y}={k}_{t}\left({u}_{y}-{\delta}_{y}^{0}\right)+{k}_{\mathit{el}}{u}_{y}\\ \delta ={\delta}^{0}\end{array}\) si \(∣{k}_{t}∣\left({u}_{y}-{\delta}^{0}\right)\le \mu ∣{F}_{x}∣\) ,
\(\begin{array}{c}{F}_{y}=\mu ∣{F}_{x}∣\mathit{sgn}\left({u}_{y}-{\delta}^{0}\right)+{k}_{\mathit{el}}{u}_{y}\\ \delta =u-\mathit{sgn}({u}_{y}-{\delta}^{0})\mu {K}_{n}({u}_{x}+{\mathit{DIST}}_{1})/{K}_{t}\end{array}\) sinon.
On a noté la fonction «signe» \(\mathit{sgn}\) .
On obtient:
Temps |
\({u}_{y}\) |
1.05 |
0.1333333 |
1.50 |
1.875 |
1.55 |
1.74166666 |
2.00 |
0.125 |
Tableau 2.1.1-b: Solution de référence
2.1.2. Incertitude sur la solution#
Aucune incertitude (solution analytique).
2.2. Modélisations B & C#
2.2.1. Résultats de référence#
2.2.1.1. Trajets de chargement 1 et 3#
Les formules sont identiques à celles de la modélisation A, avec les caractéristiques des discrets issues des matériaux utilisés pour les modélisations B et C.
Pour les instants \([\mathrm{1.5,}\mathrm{3.5,}4.0]\) l’effort normal dans le discret est
\({N}_{1}=\mathit{RIGI}\underline{\phantom{\rule{2em}{0ex}}}\mathit{NOR}\phantom{\rule{2em}{0ex}}.\phantom{\rule{2em}{0ex}}\mathit{Ux}=10000.0\phantom{\rule{2em}{0ex}}.\phantom{\rule{2em}{0ex}}1.0\)
Pour les instants \([\mathrm{9.0,}\mathrm{10.0,}11.0]\) l’effort normal dans le discret est
\({N}_{2}=\mathit{RIGI}\underline{\phantom{\rule{2em}{0ex}}}\mathit{NOR}\phantom{\rule{2em}{0ex}}.\phantom{\rule{2em}{0ex}}\mathit{Ux}=10000.0\phantom{\rule{2em}{0ex}}.\phantom{\rule{2em}{0ex}}2.0\)
Ce qui donne, avec un coefficient de frottement de \(0.3\)
\({\mathit{Seuil}}_{1}=\frac{0.3{N}_{1}}{\sqrt{2}},{\mathit{Seuil}}_{2}=\frac{0.3{N}_{2}}{\sqrt{2}}\)
INST |
N |
VY |
VZ |
1.50 |
-10000.0 |
-Seuil1 |
-Seuil1 |
3.50 |
-10000.0 |
Seuil1 |
Seuil1 |
4.00 |
-10000.0 |
Seuil1 |
Seuil1 |
6.00 |
0.0 |
0.0 |
0.0 |
9.00 |
-20000.0 |
0.0 |
0.0 |
10.00 |
-20000.0 |
-Seuil2 |
-Seuil2 |
11.00 |
-20000.0 |
-Seuil2 |
-Seuil2 |
Tableau 2.2.1.1-a: Solution de référence, modélisations B et C, trajets 1 et 3
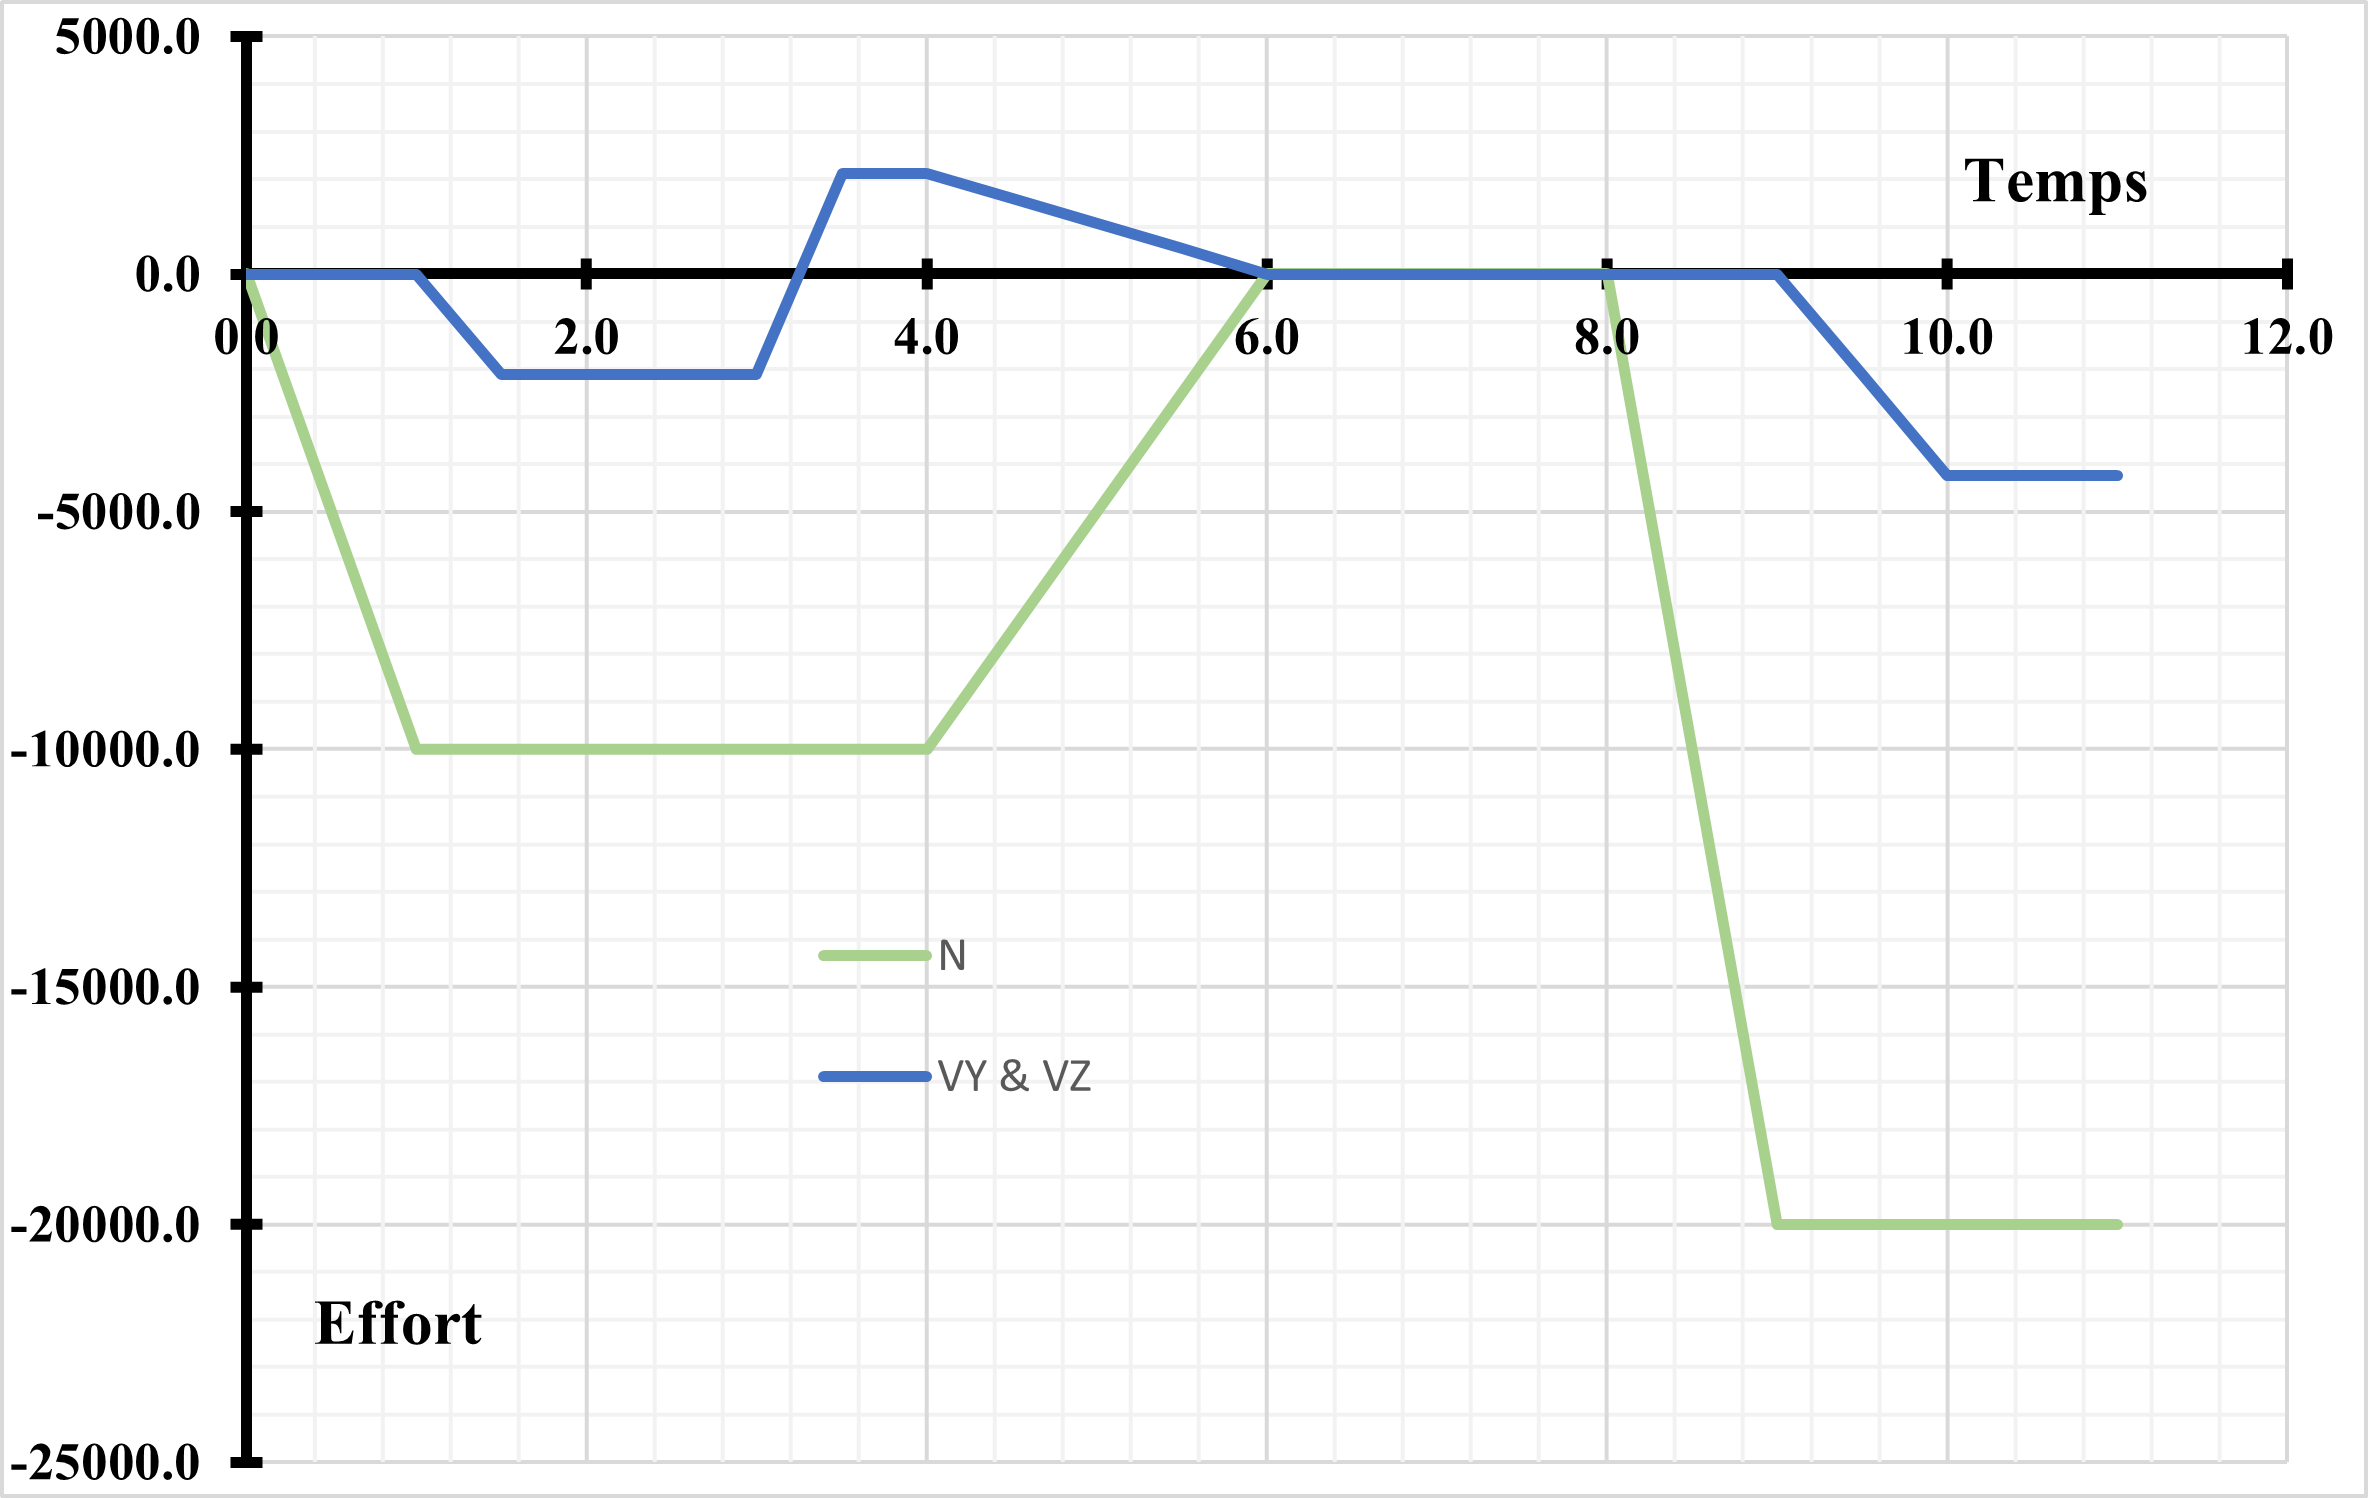
Figure 2.2.1.1-a : Efforts dans le discret en fonction du temps .
2.2.1.2. Trajet de chargement 2#
Les efforts dans le plan tangent sont vérifiés pour plusieurs angles:
\([\mathrm{0,30,45,60,90,120,135,150,180,210,225,240,270,300,315,330,360}]\)
Les efforts dans le plan tangent sont donnés par les expressions suivantes:
\({V}_{Y}=\text{RIGI\_NOR}\phantom{\rule{2em}{0ex}}.{D}_{x}\mu \sin(\mathit{Angle})\)
\({V}_{z}=\text{RIGI\_NOR}\phantom{\rule{2em}{0ex}}.{D}_{x}\mu \cos(\mathit{Angle})\)
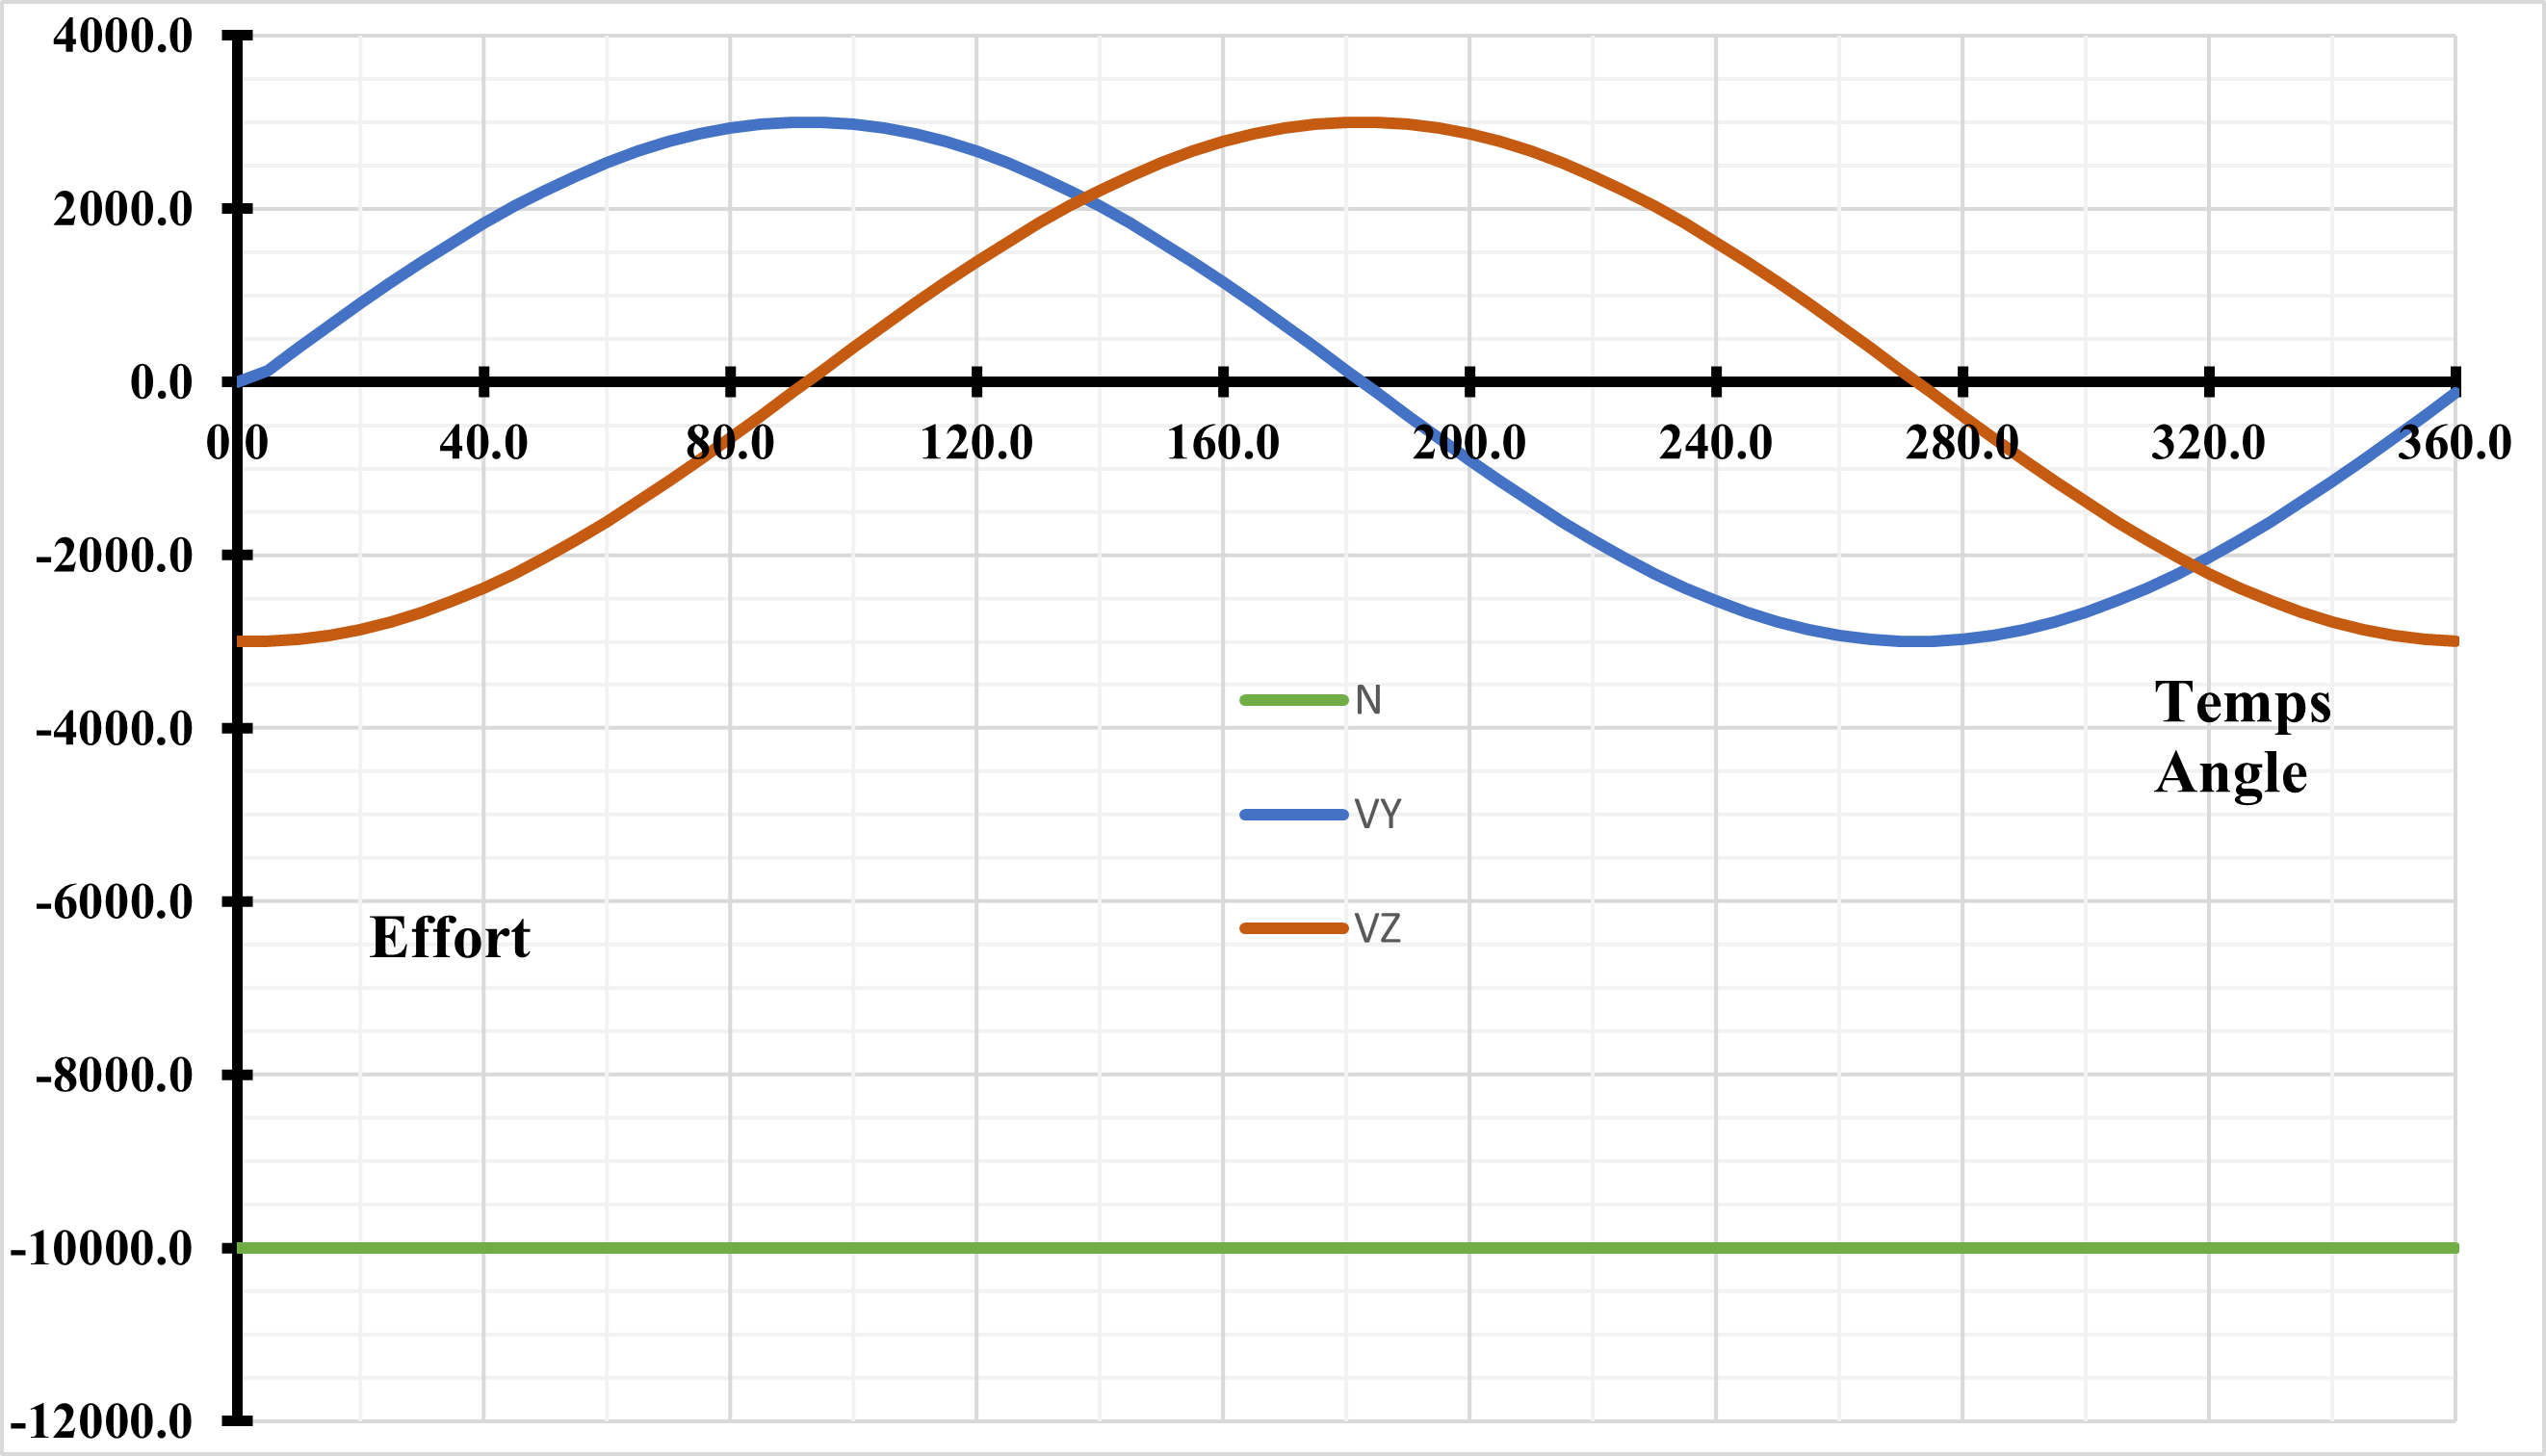
Figure 2.2.1.2-a : Efforts dans le discret en fonction du temps .
2.2.2. Incertitude sur les solutions#
Aucune incertitude (solutions analytiques).