1. Problèmes de référence#
1.1. Géométrie#
Des discrets, de type POI1 ou SEG2 avec un comportement de typeDIS_CONTACT.
1.2. Modélisation A#
Ce cas modélise un discret élastique en parallèle d’un discret de choc.
1.2.1. Propriétés des matériaux#
Raideur du discret élastique K_T_D_L, dans le repère GLOBAL: (\({K}_{\mathit{el}}\) , \({K}_{\mathit{el}}\) ,0) avec \({K}_{\mathit{el}}=1\)
Pour le discret DIS_CONTACT
RIGI_NOR \({K}_{n}\) |
1.0 |
RIGI_TAN \({K}_{t}\) |
0.5 |
COULOMB \(\mu\) |
0.5 |
DIST_1 |
0.5 |
DIST_2 |
0.0 |
Tableau 1.2.1-a: Paramètres matériaux du discret de choc
1.2.2. Conditions aux limites et chargements#
Une extrémité est encastrée.
L’autre extrémité:
\(\mathit{DZ}=0\) ,
\(\mathit{FX}=-1\) ,
\(\mathit{FY}=2\) .
Les chargements \(\mathit{FX}\) et \(\mathit{FY}\) sont affectés des fonctions du temps suivantes:
Temps |
Fonction affectant \(\mathit{FX}\) |
Fonction affectant \(\mathit{FY}\) |
0.0 |
0.0 |
0.0 |
1.0 |
1.0 |
0.0 |
1.5 |
1.0 |
1.0 |
2.0 |
1.0 |
0.0 |
Tableau 1.2.2-a: Fonctions multiplicatrices du chargement
1.3. Modélisation B#
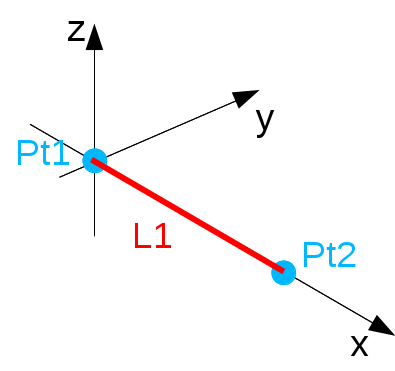
Ce cas modélise un discret de type SEG2.
|
\(\mathit{Pt}1=(\mathrm{0.0,}\mathrm{0.0,}0.0)\) \(\mathit{Pt}2=(\mathrm{1.0,}\mathrm{0.0,}0.0)\) \(L1:(\mathit{PT}1,\mathit{PT}2)\) |
1.3.1. Propriétés des matériaux#
Le comportement du discret est DIS_CONTACT, le matériau est DIS_CONTACT.
Pour le trajet de chargement 1:
MAT1 = DEFI_MATERIAU(
DIS_CONTACT= _F(RIGI_NOR= 10000.0, RIGI_TAN= 20000.0, COULOMB= 0.3,
AMOR_TAN= 10.0, DIST_1= 0.5, DIST_2= 0.5 ) ,
)
La longueur du discret est de \(1m\) , avec la prise en compte de DIST_1 et DIST_2, il est initialement en contact sans création d’effort.
Pour le trajet de chargement 2:
MAT2 = DEFI_MATERIAU(
DIS_CONTACT= _F(RIGI_NOR= 10000.0, RIGI_TAN= 20000000.0, COULOMB= 0.3,
AMOR_TAN= 10.0, DIST_1= 0.5, DIST_2= 0.5 ) ,
)
La longueur du discret est de \(1m\) , avec la prise en compte de DIST_1 et DIST_2, il est initialement en contact sans création d’effort.
Pour le trajet de chargement 3:
MAT1 = DEFI_MATERIAU(
DIS_CONTACT= _F(RIGI_NOR= 10000.0, RIGI_TAN= 20000.0, COULOMB= 0.3,
AMOR_TAN= 10.0, DIST_1= 0.5, DIST_2= 0.75 ) ,
)
La longueur du discret est de \(1m\) , avec la prise en compte de DIST_1 et DIST_2, il est initialement en contact avec la création d’un effort correspondant à un enfoncement de \(0.25m\)
1.3.2. Conditions aux limites et chargements#
Le nœud \(\mathit{Pt}2\) est bloqué.
Au nœud \(\mathit{Pt}1\) on impose les déplacements en fonction du temps suivant \(X,Y,Z\) .
1.3.2.1. Trajet de chargement n°1#
Temps |
0.00 |
1.00 |
2.00 |
3.00 |
4.00 |
5.00 |
6.00 |
7.00 |
8.00 |
9.00 |
10.00 |
11.00 |
Ux |
0.00 |
1.00 |
1.00 |
1.00 |
1.00 |
0.50 |
0.00 |
-0.50 |
0.00 |
2.00 |
2.00 |
2.00 |
Uy & Uz |
0.00 |
0.00 |
1.00 |
1.50 |
1.00 |
0.50 |
0.25 |
0.10 |
0.10 |
0.10 |
0.31 |
0.35 |
Tableau 1.3.2.1-a: Fonctions de chargement n°1.
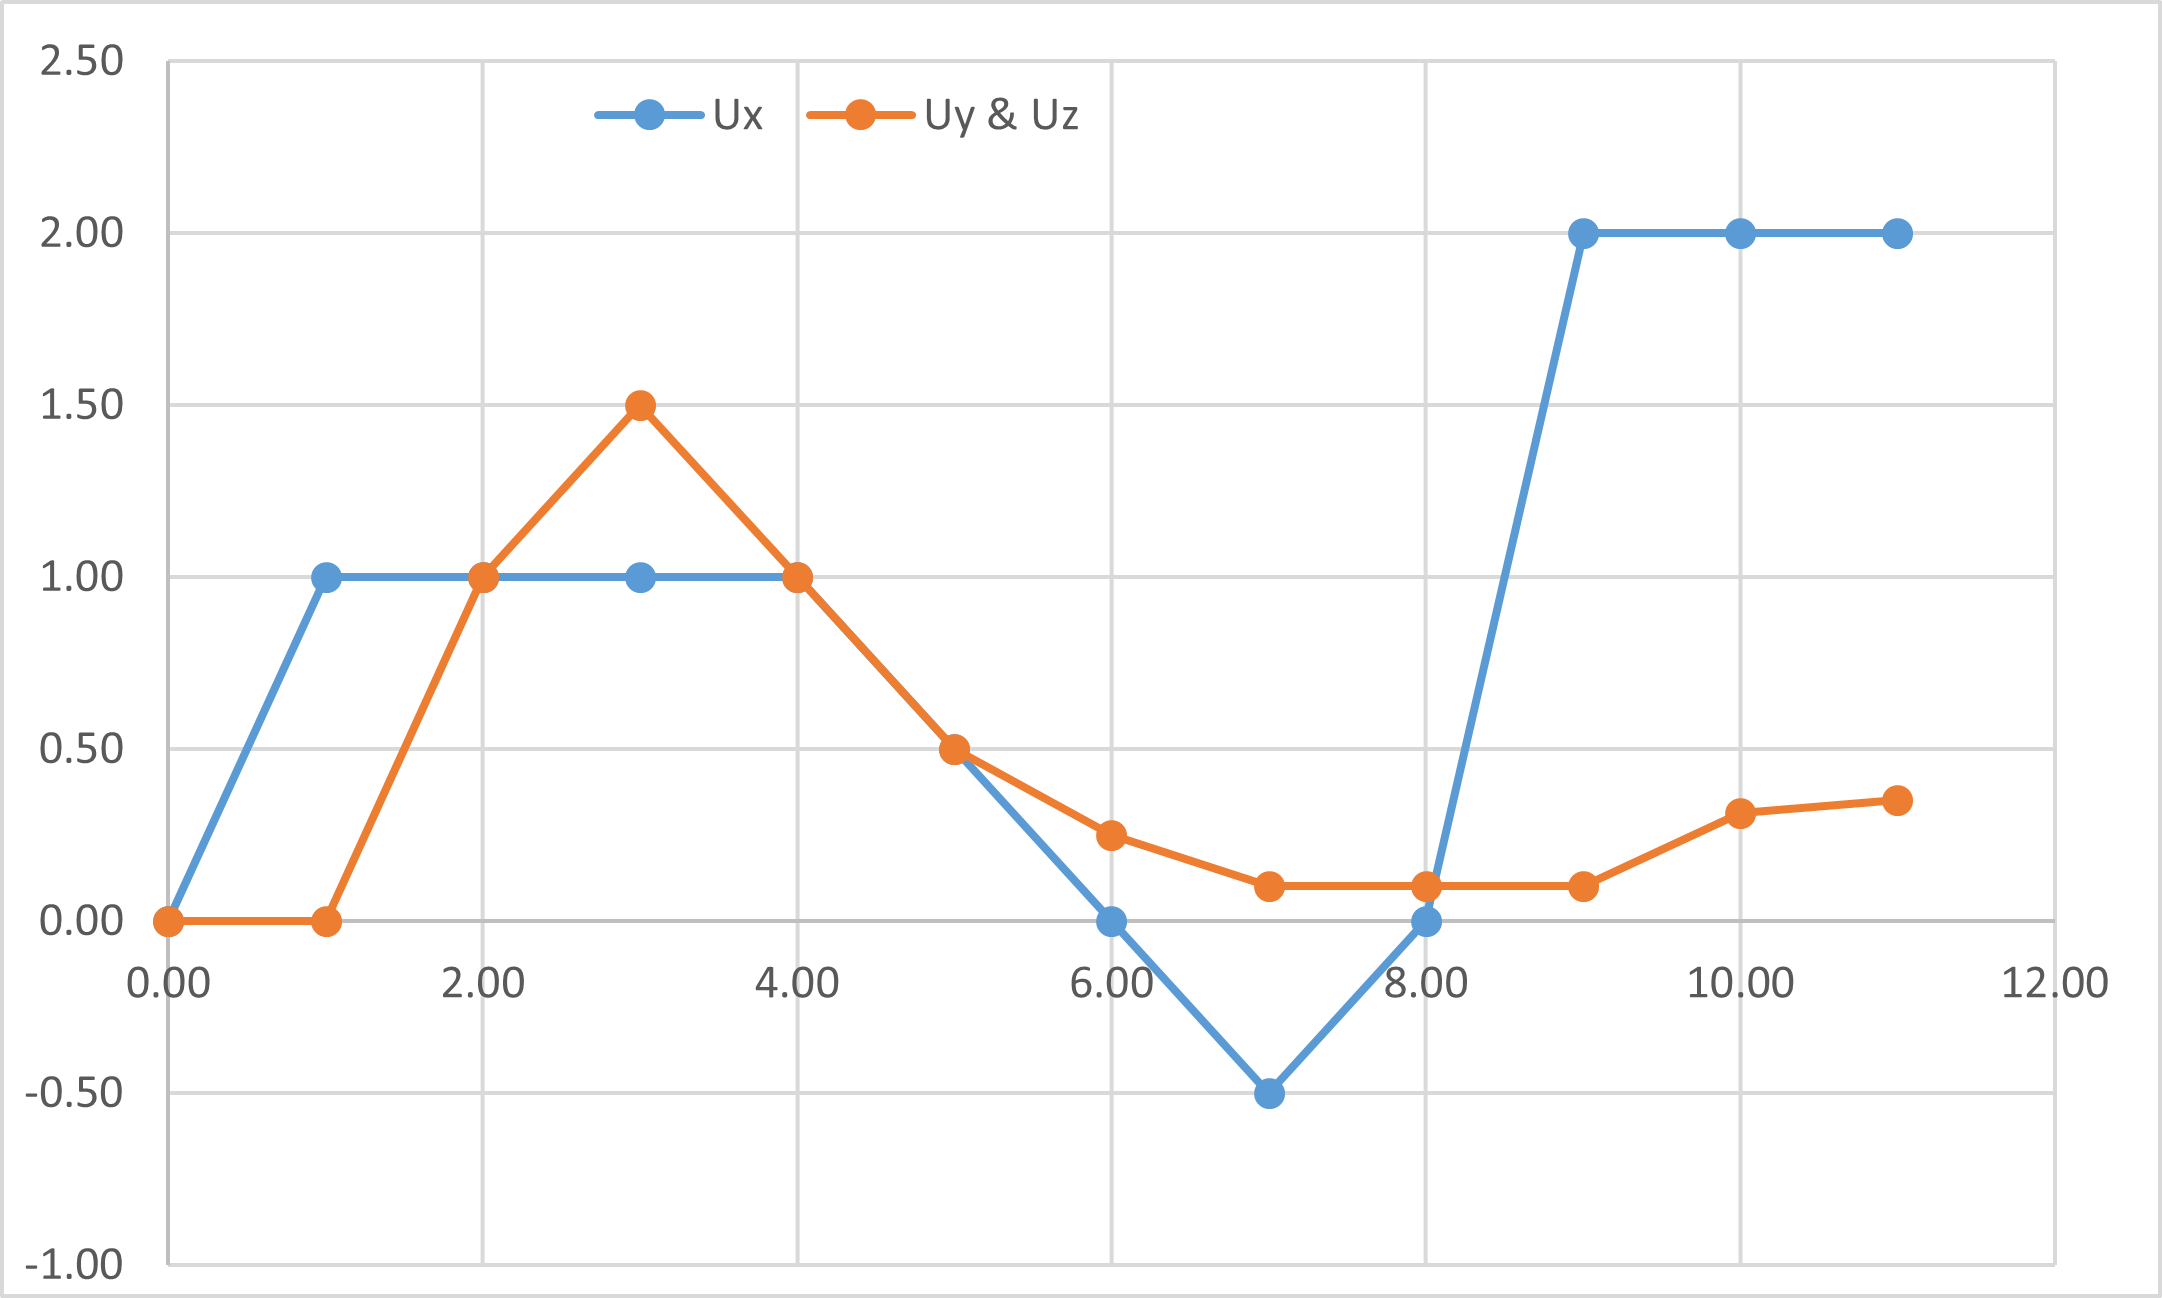
Figure 1.3.2.1-a : Trajet de chargement n°1 .
Avec:
\(\mathit{Ux}\) représente le déplacement dans l’axe du discret. Un déplacement négatif correspond au “décollement” du discret.
\(\mathit{Uy},\mathit{Uz}\) représente le déplacement dans le plan tangent au discret.
1.3.2.2. Trajet de chargement n°2#
Ce trajet est circulaire et permet de vérifier que l’effort de frottement est dans la direction de la vitesse de déplacement.
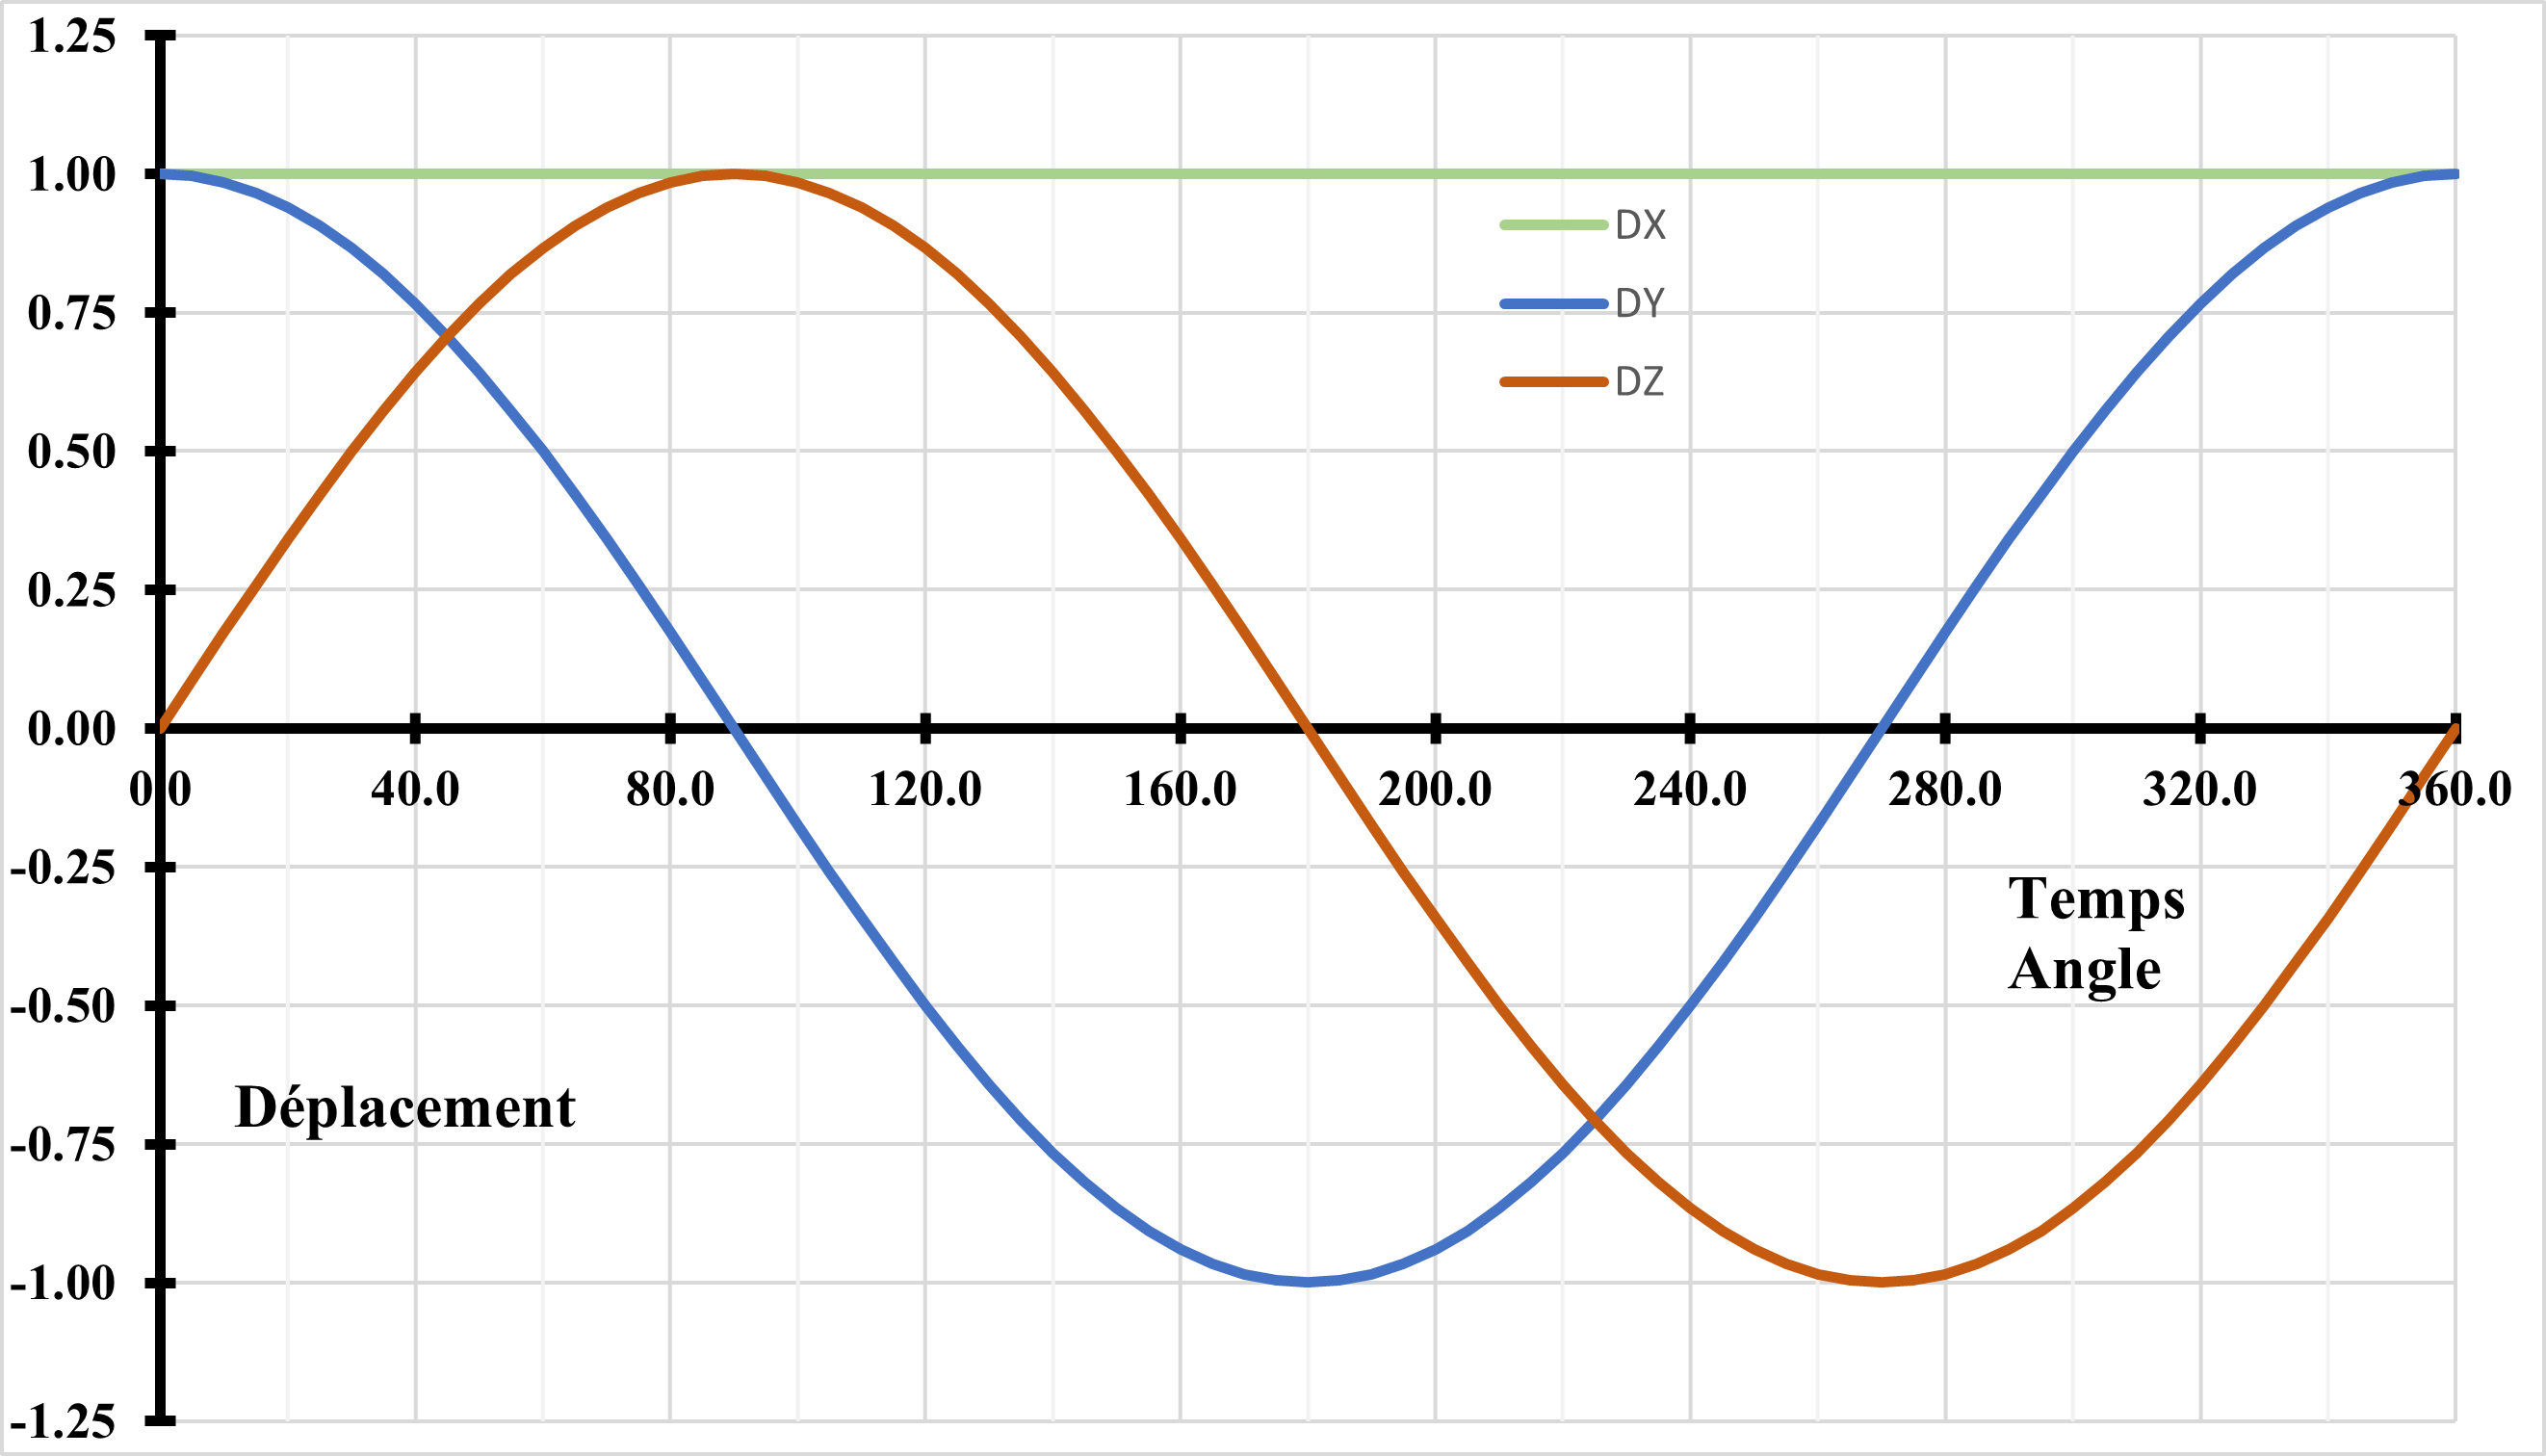
Figure 1.3.2.2-a : Trajet de chargement n°2 .
Avec:
\(\mathit{Dx}\) représente le déplacement dans l’axe du discret. Le discret est toujours en contact.
\(\mathit{Dy},\mathit{Dz}\) représente le déplacement dans le plan tangent au discret.
1.3.2.3. Trajet de chargement n°3#
Ce trajet correspond au trajet n°1 dans le plan tangent. Comme ce discret est initialement enfoncé de \(0.25m\) , le déplacement suivant l’axe \(X\) est décalé de \(-0.25m\) pour obtenir les mêmes résultats.
1.4. Modélisation C#
Ce cas modélise un discret de type POI1.
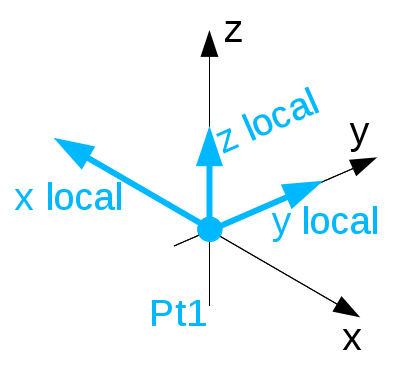
Les propriétés matériaux et les trajets de chargements sont identiques à ceux de la modélisation B.