1. Problème de référence#
1.1. Géométrie#
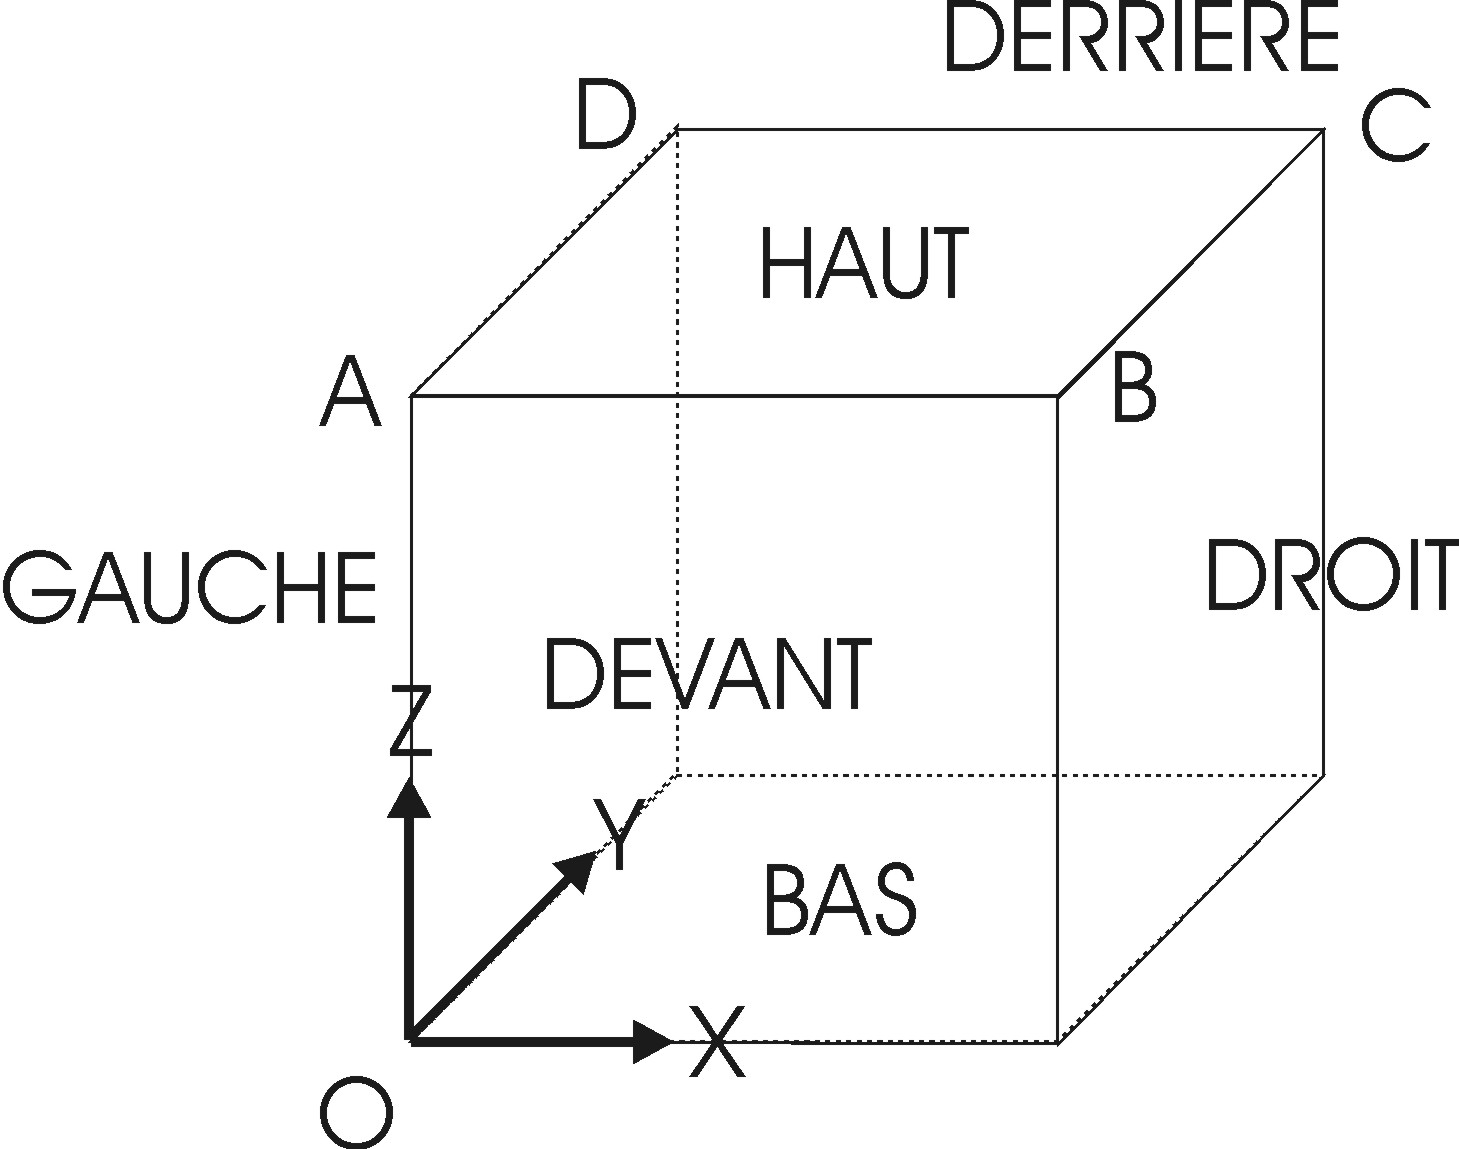
L’essai triaxial est effectué sur un seul élément fini isoparamétrique de forme cubique \(\mathit{CUB}8\) . La longueur de chaque arête vaut \(1\) . Les différentes facettes de ce cube sont des groupes de mailles nommés \(\mathit{HAUT}\) , \(\mathit{BAS}\) , \(\mathit{DEVANT}\) , \(\mathit{DERRIERE}\) , \(\mathit{DROIT}\) et \(\mathit{GAUCHE}\) . Le groupe de mailles SYM contient par ailleurs les groupes de mailles \(\mathit{BAS}\) , \(\mathit{DEVANT}\) et \(\mathit{GAUCHE}\) ; le groupe de mailles \(\mathit{COTE}\) les groupes de mailles \(\mathit{DERRIERE}\) et \(\mathit{DROIT}\) .
1.2. Propriétés de matériaux#
Les propriétés élastiques sont:
module de compressibilité isotrope: \(K=516,2\mathit{MPa}\)
module de cisaillement: \(\mu =238,2\mathit{MPa}\)
Les paramètres communs aux lois MOHR_COULOMB et MohrCoulombAS sont:
angle de frottement (FrictionAngle): \(\mathrm{\phi }=33°\)
angle de dilatance (DilatancyAngle): \(\psi =27°\)
cohésion (Cohesion): \({c}_{0}=1\mathit{kPa}\)
Les paramètres propres à la loi MohrCoulombAS sont:
angle de transition (TransitionAngle): \({\theta}_{T}=29.9°\)
paramètre de régularisation du critère en traction (TensionCutOff): \(a=0.25C/\tan(\varphi )\)
paramètre d’écrouissage durcissant (HardeningCoef): \({h}_{C}=0\)
Le paramètre \({\theta}_{T}=29.9°\) a été choisi de manière à se rapprocher du critère original (singulier) de Mohr-Coulomb (\({\theta}_{T}=30°\) ); et en faisant en sorte que la convergence ne soit pas trop dégradée.
1.3. Conditions aux limites et chargements#
Un essai triaxial consiste à imposer à l’éprouvette une variation de charge verticale tout en maintenant la pression latérale constante. Il peut être drainé (la pression interstitielle de fluide ne varie pas au cours de l’essai) ou non-drainé (on ferme le robinet: la pression interstitielle de fluide évolue dans l’échantillon). On s’intéresse ici au cas drainé, plus simple, car ne faisant pas intervenir l’influence de la pression interstitielle du fluide et modélisable de ce fait par un calcul mécanique pur .
Dans le modèle considéré (cas des modélisationsB et D), l’élément cubique représente un huitième de l’échantillon. Les conditions limites sont donc les suivantes:
Les conditions de symétrie:
\({u}_{z}=0\) sur le groupe de maille \(\mathit{BAS}\)
\({u}_{x}=0\) sur le groupe de maille \(\mathit{GAUCHE}\)
\({u}_{y}=0\) sur le groupe de maille \(\mathit{DEVANT}\)
Les conditions de pression latérale:
\({P}_{n}=1\) sur le groupe de maille \(\mathit{COTE}\)
Les conditions de chargement:
\({P}_{n}=1\) sur le groupe de maille \(\mathit{HAUT}\) (phase 1)
\({u}_{z}=-1\) sur le groupe de maille \(\mathit{HAUT}\) (phase 2)
Le chargement s’effectue en deux phases:
Initialisation . Chargement isotrope entre \(t\in \left[-2;0\right]s\) : la pression \(p\) sur les groupes de mailles \(\mathit{COTE}\) et \(\mathit{HAUT}\) varie de \(0\) à \(p={P}_{0}=50\mathit{kPa}\) , la pression de préconsolidation isotrope à l’état intial;
test triaxial proprement dit : déplacement imposé sur le groupe de mailles \(\mathrm{HAUT}\) avec \(t\) variant entre \(t\in \left[0-30\right]s\) et \({u}_{z}\) variant entre \({u}_{z}\in \left[0;-0,3\right]\mathit{mm}\) . La déformation verticale \({\epsilon}_{zz}\) totale est de \(0,03\text{\%}\) ;
1.4. Solution analytique#
Les chargements appliqués appliqués sur l’échantillon cubique sont représentés ci-dessous:
|
\({\epsilon}_{1}\)
|

Tableau 1.4-1
Elle est associée au potentiel d’écoulement plastique:
\(g\left({\sigma}_{1},{\sigma}_{3}\right)=\mid {\sigma}_{1}-{\sigma}_{3}\mid +\left({\sigma}_{1}+{\sigma}_{3}\right)\sin\psi -{\mathrm{2c}}_{0}\cos\psi\) (1.4-2)
de sorte que, en notant \(t=\sin\psi\) et \(\xi =\mathit{signe}\left({\sigma}_{1}-{\sigma}_{3}\right)\) , la loi d’écoulement s’écrit:
\(\lbrace \begin{array}{c}f({\sigma}_{1},{\sigma}_{3})\ge 0\\ \frac{\partial g}{\partial {\sigma}_{1}}=\dot{{\varepsilon}_{1}^{p}}=\dot{\lambda}(t+\xi )\\ \frac{\partial g}{\partial {\sigma}_{2}}=\dot{{\varepsilon}_{2}^{p}}=\dot{{\varepsilon}_{3}^{p}}=\dot{\lambda}(t-\xi )\end{array}\) (1.4-3)
où \(\dot{\lambda}\) représente le multiplicateur plastique. Les deux inconnues du problème sont donc: \({\sigma}_{1}\) (ou \({\varepsilon}_{3}\) ) et \(\dot{\lambda}\) .
1.4.1. Résolution en régime élastique#
L’équation est satisfaite. On a alors:
\(\lbrace \begin{array}{c}{\sigma}_{1}=\stackrel{E}{\stackrel{}{(K+\frac{4}{3}G)}}{\varepsilon}_{1}^{e}+2(K-\frac{2}{3}G){\varepsilon}_{3}^{e}\\ \begin{array}{cc}{\sigma}_{3}=& (K-\frac{2}{3}G){\varepsilon}_{1}^{e}+(K-\frac{2}{3}G){\varepsilon}_{3}^{e}+(K+\frac{4}{3}G){\varepsilon}_{3}^{e}\\ =& \underset{C}{\underset{\underbrace{}}{(K-\frac{2}{3}G)}}{\varepsilon}_{1}^{e}+\underset{D}{\underset{\underbrace{}}{2(K+\frac{G}{3})}}{\varepsilon}_{3}^{e}\end{array}\end{array}\) (1.4.1-1)
Sachant que \({\sigma}_{3}={\sigma}_{0}\) , on déduit directement de que:
\(\dot{{\varepsilon}_{3}^{e}}=-\frac{C}{D}\dot{{\varepsilon}_{1}^{e}}\) (1.4.1-2)
1.4.2. Résolution en régime plastique#
L’équation est satisfaite. Soit \({\sigma}^{p}={\sigma}^{e}\) la prédiction élastique donnée par les équations , la contrainte finale \({\sigma}^{+}\) s’écrit:
\({\sigma}^{+}=\mathrm{ℂ}.{\varepsilon}^{+}={\sigma}^{p}-\dot{\lambda}\mathrm{ℂ}.\overrightarrow{{n}_{g}}\) (1.4.2-1)
où \(\mathrm{ℂ}=\left[\begin{array}{cc}E& \mathrm{2C}\\ C& D\end{array}\right]\) représente le tenseur d’élasticité linéaire et \(\overrightarrow{{n}_{g}}=(t+\xi ,t-\xi )\) .
On calcule le multiplicateur plastique en écrivant \(f({\sigma}^{+})=0\) , soit:
\(\begin{array}{cc}(s+\xi )(K+\frac{4}{3}G){\varepsilon}_{1}^{+}+2(s+\xi )(K-\frac{2}{3}G){\varepsilon}_{3}^{+}& +\\ (s-\xi )(K-\frac{2}{3}G){\varepsilon}_{1}^{+}+2(s-\xi )(K+\frac{G}{3}){\varepsilon}_{3}^{+}& =2{c}_{0}\cos\phi \end{array}\)
\(\mathrm{\iff }\underset{A}{\underset{\underbrace{}}{2(Ks+G(\xi +\frac{s}{3}))}}{\varepsilon}_{1}^{+}+\underset{B}{\underset{\underbrace{}}{2(2Ks-G(\xi +\frac{s}{3}))}}{\varepsilon}_{3}^{+}=2{c}_{0}\cos\phi\) (1.4.2-2)
ce qui donne, en remplaçant:
\(\lbrace \begin{array}{c}{\varepsilon}_{1}^{+}={\varepsilon}_{1}^{e}-\dot{\lambda}(t+\xi )\\ {\varepsilon}_{3}^{+}={\varepsilon}_{3}^{e}-\dot{\lambda}(t-\xi )\end{array}\) (1.4.2-3)
dans , on obtient: \(\dot{\lambda}\underset{\mathit{BB}}{\underset{\underbrace{}}{\left[A(t+\xi )+B(t-\xi )\right]}}=-2{c}_{0}\cos\phi +A{\varepsilon}_{1}^{e}+B{\varepsilon}_{3}^{e}=f({\sigma}^{e})\) ,
soit: \(\dot{\lambda}=\frac{f({\sigma}^{e})}{\mathit{BB}}\) (1.4.2-4)
1.4.3. Correction du déséquilibre#
On doit vérifier \({\sigma}_{3}^{+}={\sigma}_{0}\) . On suppose une petite variation virtuelle \(\delta\) de la solution. On cherche l’expression de \(\delta {\sigma}_{3}^{+}\) , soit:
\(\delta {\sigma}_{3}^{+}=C\delta {\epsilon}_{1}^{e}+E\delta {\epsilon}_{3}^{e}-\delta \dot{\lambda}C\left(t+\xi \right)-\delta \dot{\lambda}E\left(t-\xi \right)\) (1.4.3-1)
Sachant que \(\dot{\lambda}\) est donné par , on a: \(\delta \dot{\lambda}=\frac{A}{\mathit{BB}}\delta {\epsilon}_{1}^{e}+\frac{B}{\mathit{BB}}\delta {\epsilon}_{3}^{e}\) (1.4.3-2)
que l’on reporte dans . Cela donne alors:
\(\delta {\sigma}_{3}^{+}=\left[C-A\frac{C\left(t+\xi \right)+E\left(t-\xi \right)}{\mathit{BB}}\right]\delta {\epsilon}_{1}^{e}+\left[D-B\frac{C\left(t+\xi \right)+E\left(t-\xi \right)}{\mathit{BB}}\right]\delta {\epsilon}_{3}^{e}\) (1.4.3-3)
Au cours du processus de Newton, on recherche une nouvelle valeur de \(\delta {\epsilon}_{3}\) sachant que \(\delta {\epsilon}_{1}=0\) (c’est le chargement imposé, qui ne peut pas être faux). Cette valeur est telle que le déséquilibre \({\sigma}_{0}-{\sigma}_{3}^{+}\) soit corrigé, soit: \(\frac{\partial {\sigma}_{3}^{+}}{\partial {\epsilon}_{3}}\delta {\epsilon}_{3}={\sigma}_{0}-{\sigma}_{3}^{+}\) , soit, en utilisant : \(\delta {\epsilon}_{3}=\frac{{\sigma}_{0}-{\sigma}_{3}^{+}}{D-B\frac{C\left(t+\xi \right)+E\left(t-\xi \right)}{\mathit{BB}}}\) (1.4.3-4)
1.4.4. Processus de résolution de Newton#
Le processus de résolution s’écrit comme suit:
Tableau 1.4.4-1 : Procédure de résolution pour le test triaxial avec la loi de Mohr-Coulomb.
Le calcul de la solution analytique est appelé par la fonction Triaxial_DRcontenue dans le fichier bibpyt/Contrib/essai_triaxial.py.
1.4.5. Matrice tangente cohérente#
A des fins de vérifications, il est possible d’exhiber la matrice tangente cohérente du problème.
En complément à l’équation , on obtient également pour \(\delta {\sigma}_{1}^{+}\) l’expression suivante:
\(\delta {\sigma}_{1}^{+}=\left[E-A\frac{E\left(t+\xi \right)+C\left(t-\xi \right)}{\mathit{BB}}\right]\delta {\epsilon}_{1}^{e}+\left[C-B\frac{E\left(t+\xi \right)+C\left(t-\xi \right)}{\mathit{BB}}\right]\delta {\epsilon}_{3}^{e}\) (1.4.5-1)
L’expression de la matrice tangente cohérente \(\mathit{DSDE}\) s’écrit donc:
\(\mathit{DSDE}=\left[\begin{array}{cc}E-A\frac{E(t+\xi )+C(t-\xi )}{\mathit{BB}}& C-B\frac{E(t+\xi )+C(t-\xi )}{\mathit{BB}}\\ C-A\frac{C(t+\xi )+E(t-\xi )}{\mathit{BB}}& E-B\frac{C(t+\xi )+E(t-\xi )}{\mathit{BB}}\end{array}\right]\) (1.4.5-2)
1.5. Résultats#
Les solutions sont post-traitées au point \(C\) pour les termes de contraintes verticale \({\sigma}_{zz}\) et horizontale \({\sigma}_{xx}\) , ainsi que ceux de déformation volumique plastique \({\epsilon}_{v}^{p}\) et de déformation déviatorique plastique \(\mid {\epsilon}_{d}^{p}\mid =\sqrt{\frac{3}{2}\left(\epsilon -\frac{{\epsilon}_{v}^{p}}{3}I\right):\left(\epsilon -\frac{{\epsilon}_{v}^{p}}{3}I\right)}\) .