5. Modélisation D#
5.1. Caractéristiques de la modélisation#
Le but de cette modélisation est de tester la fonctionnalité de réorientation du repère local définissant les trois plans de glissement liés aux mécanismes déviatoires de la loi de Hujeux. Cette réorientation est réalisée à l’aide de l’opérateur AFFE_CARA_ELEM ® MASSIF.
La modélisation D est tridimensionnelle et statique non-linéaire .
On effectue d’abord une préconsolidation élastique (\(\mathrm{ELAS}\) ) de l’échantillon jusqu’à \({p}_{c}=100\mathrm{kPa}\) (1ère phase du calcul). Cette préconsolidation a lieu en \(1\) pas de temps entre \(t=-2\) et \(t=0\) .
Le déplacement vertical imposé à la facette supérieure varie entre \(0.\) et \(-0.2\) (2ème phase du calcul) en 100 pas de temps entre \(t=0\) et \(t=10\) . Lors de cette deuxième phase, on active la subdivision automatique du pas de temps pour gérer les situations de non convergence de l’intégration locale.
On teste la réorientation des plans de glissement définie par une rotation du repère de \(45°\) autour de l’axe (\(\mathit{OZ}\) ). Cette réorientation est définie par AFFE_CARA_ELEM ® MASSIF. |
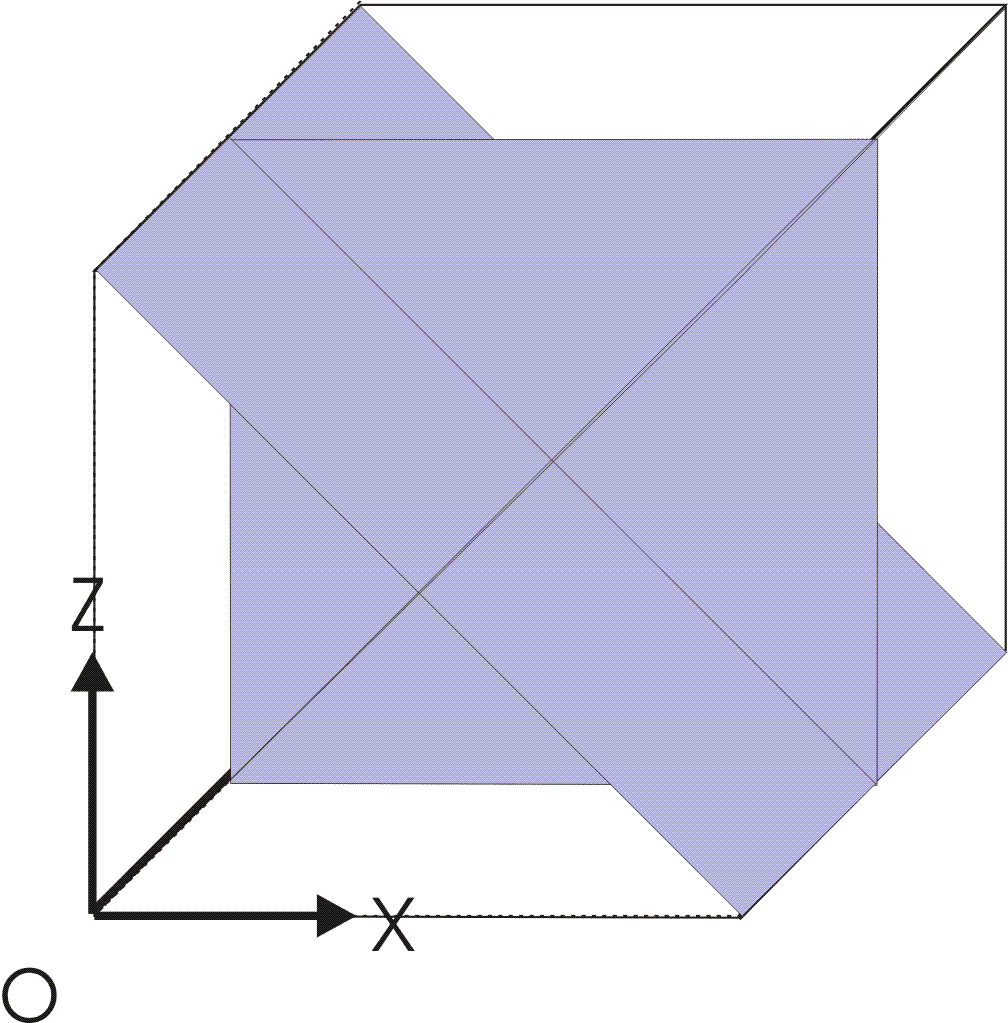
|
On charge l’objet CARAEL définissant l’orientation du repère local sur lequel seront définis les plans de glissement de la loi de Hujeux. Dans l’intégration des équations d’équilibre, on demande une réactualisation de la matrice tangente, laquelle est fournie par les routines de la loi de Hujeux et accélère sensiblement la convergence. On demande également la subdivision du pas de temps (commande DEFI_LIST_INST) pour traiter les situations d’échec de l’intégration locale dû à des incréments de chargement trop grands. Cette fonctionnalité est grandement recommandée.
5.2. Grandeurs testées et résultats de la modélisation D#
5.2.1. Valeurs testées#
Les solutions sont calculées au point \(C\) et comparées à un calcul identique réalisé (avec Code_Aster) sur un échantillon préalablement tourné de \(45°\) . Elles sont données en termes de contrainte équivalente \(Q\) , de déformation volumique totale \({\varepsilon}_{v}\) et de coefficients d’écrouissage isotrope \(({r}_{\text{ela}}^{\text{iso},m}+{r}_{\text{iso}}^{m})\) et déviatoire \(({r}_{\text{ela}}^{d,m}+{r}_{\text{dev}}^{m})\) , et récapitulées dans les tableaux suivants:
\(Q=\sqrt{\frac{1}{2}\underline{\underline{s}}:\underline{\underline{s}}}[\mathit{Pa}]\)
\({\varepsilon}_{zz}\) |
Code_Aster |
GEFDYN |
erreur relative |
-2% |
148396 |
148396 |
0.0002% |
-4% |
176513 |
176513 |
0.006% |
-6% |
185559 |
185554 |
0.002% |
-8% |
187683 |
187681 |
0.001% |
-10% |
186806 |
186804 |
0.001% |
\({\epsilon}_{V}=\text{trace}(\epsilon )\)
\({\varepsilon}_{zz}\) |
Code_Aster |
GEFDYN |
erreur relative |
-2% |
-7.40E-3 |
-7.40E-3 |
0.001% |
-4% |
-6.72E-3 |
-6.72E-3 |
0.016% |
-6% |
-4.36E-3 |
-4.36E-3 |
-0.001% |
-8% |
-1.45E-3 |
-1.45E-3 |
-0.013% |
-10% |
1.63E-3 |
1.63E-3 |
0.018% |
\(({r}_{\text{ela}}^{d,m}+{r}_{\text{dev}}^{m})\)
\({\varepsilon}_{zz}\) |
Code_Aster |
GEFDYN |
erreur relative |
-2% |
0.565 |
0.565 |
-0.062% |
-4% |
0.630 |
0.630 |
0.008% |
-6% |
0.654 |
0.654 |
0.073% |
-8% |
0.666 |
0.666 |
-0.035% |
-10% |
0.671 |
0.671 |
0.054% |
\(({r}_{\text{ela}}^{\text{iso},m}+{r}_{\text{iso}}^{m})\)
\({\varepsilon}_{zz}\) |
Code_Aster |
GEFDYN |
erreur relative |
-2% |
0.067 |
0.067 |
-0.564% |
-4% |
0.074 |
0.074 |
0.140% |
-6% |
0.081 |
0.081 |
-0.499% |
-8% |
0.087 |
0.087 |
-0.038% |
-10% |
0.093 |
0.093 |
0.421% |
5.2.2. Commentaires#
L’erreur relative est toujours très faible, ce qui est normal, puisqu’il s’agit en définitive exactement du même calcul.