2. Solution de référence#
2.1. Méthode de calcul#
Le calcul est analytique.
On a utilisé le programme de calcul formel Mathématica pour le réaliser.
On sait que le champ de déplacement est:
\(\mathrm{dX}=\mathrm{2x}+\mathrm{3y}+\mathrm{4z}\)
\(\mathrm{dY}=\mathrm{3x}+\mathrm{5y}+\mathrm{6z}\)
\(\mathrm{dZ}=\mathrm{4x}+\mathrm{6y}+\mathrm{7z}\)
Le champ de déformations \({\varepsilon}_{G}\) dans le repère global est donc constant et égal à:
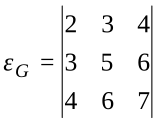
Soit \(P\) la matrice de passage permettant de faire passer un vecteur du repère global \((A,X,Y,Z)\) au repère local \((A,L,N,T)\) .
Soit

le tenseur de déformation dans le repère local. On a: \({\varepsilon}_{L}=P\cdot {\varepsilon}_{G}\cdot {P}^{T}\)
Le tenseur de Hooke

est connu dans le repère local, soit

le tenseur des contraintes dans ce repère. On a:
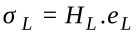
On obtient le tenseur

des contraintes dans le repère global par:
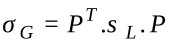
Dans le cas où on applique un champ de température, les équations ci-dessus sont modifiées comme suit:
Le champ de déformations

dans le repère global est toujours le même:
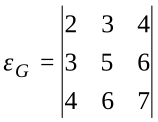
Soit

le tenseur de déformation dans le repère local. On a:
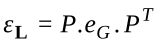
Le tenseur des déformations mécaniques dans le repère local vaut donc:
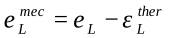
avec
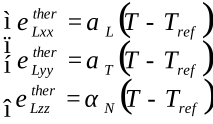
, les autres composantes étant nulles
Le tenseur de Hooke

est connu dans le repère local. Soit

le tenseur des contraintes dans ce repère. On a:
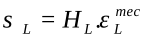
On obtient le tenseur

des contraintes dans le repère global par:
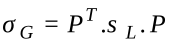
2.2. Résultats de référence#
Ils sont obtenus en effectuant les opérations décrites ci-dessus avec Mathematica.
2.3. Incertitudes sur la solution#
L’incertitude est nulle car la solution est analytique.
2.4. Références bibliographiques#
Pour la description des matrices de Hooke pour des matériaux isotrope transverse et orthotrope pour les modélisations 3D, contraintes planes et déformations planes, la référence choisie a été:
‘Matrice de Hooke pour les matériaux orthotropes ‘. Rapport interne applications en Mécanique n°79‑018 de Jean-Claude Masson CISI.