10. Modélisation H#
10.1. Caractéristiques de la modélisation#
Élément de coque triangulaire COQUE_3D.
Le modèle de plaque associé à la modélisation \(E\) est tourné de 20 degrés suivant l’angle nautique alpha et de 30 degrés suivant bêta. La numérotation des mailles est identique à celle de la modélisation \(E\) .
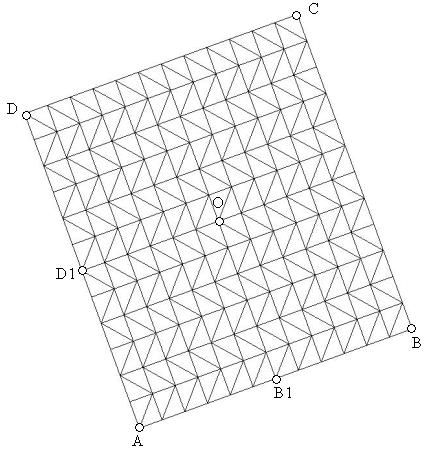
Conditions aux limites:
LIAISON_OBLIQUE |
(GROUP_NO: AB, ANGL_NAUT=(20.,30.,0.),DX: 0.,DZ: 0.,DRY:0.) |
(GROUP_NO: BC, ANGL_NAUT=(20.,30.,0.),DY: 0.,DZ: 0.,DRX:0.) |
(GROUP_NO: CD, ANGL_NAUT=(20.,30.,0.),DX: 0.,DZ: 0.,DRY:0.) |
(GROUP_NO: DA, ANGL_NAUT=(20.,30.,0.),DY: 0.,DZ: 0.,DRX:0.) |
(GROUP_NO: O , ANGL_NAUT=(20.,30.,0.),DX: 0.,DY: 0.,DRX:0.,DRY:0.,DRZ:0.) |
FORCE_ARETE |
(GROUP_NO: AB MY:0.) |
(GROUP_NO: BC MX:0.) |
(GROUP_NO: CD MY:0.) |
(GROUP_NO: DA MX:0.) |
10.2. Caractéristiques du maillage#
Nombre de nœuds : 626
Nombre de mailles et type : 288 TRIA6
10.3. Grandeurs testées et résultats#
Identification |
||
Point \(O\) |
\((\mathit{M134})\) |
Contraintes \({\sigma}_{xx}\) , \({\sigma}_{yy}\) , \({\sigma}_{xy}\) , \({\sigma}_{xz}\) , \({\sigma}_{yz}\) sur feuillets inférieur, milieu et supérieur Déplacement \(\mathit{DZ}\) |
Point \(\mathit{B1}\) |
\((\mathit{M122})\) |
Contraintes \({\sigma}_{xx}\) , \({\sigma}_{yy}\) , \({\sigma}_{xy}\) , \({\sigma}_{xz}\) , \({\sigma}_{yz}\) sur feuillets inférieur, milieu et supérieur |
Identification |
||
Point \(O\) |
\((\mathit{M134})\) |
\(N_{xx}\) , \(N_{yy}\) , \(N_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) et \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
\((\mathit{M158})\) |
\(T_{x}\) , \(T_{y}\) |
|
\((\mathit{M132})\) |
\(T_{x}\) , \(T_{y}\) |
|
\((\mathit{M156})\) |
\(T_{x}\) , \(T_{y}\) |
|
Identification |
||
Point \(\mathit{A}\) |
\((\mathit{M1})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
Point \(\mathit{B}\) |
\((\mathit{M266})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
Point \(\mathit{C}\) |
\((\mathit{M288})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
Point \(\mathit{D}\) |
\((\mathit{M23})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
Identification |
||
Point \(\mathit{B1}\) |
\((\mathit{M122})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
\((\mathit{M146})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
|
Identification |
||
Point \(\mathit{D1}\) |
\((\mathit{M11})\) |
\({T}_{x}\) , \({T}_{y}\) |
\((\mathit{M14})\) |
\({N}_{xx}\) , \({N}_{yy}\) , \({N}_{xy}\) , \({M}_{xx}\) , \({M}_{yy}\) , \({M}_{xy}\) , \({T}_{x}\) , \({T}_{y}\) |
|
10.4. Remarques#
La valeur de référence du déplacement au point \(O\) est obtenue en projetant le déplacement calculé pour la modélisation E dans le repère tourné (le déplacement pour la modélisation E étant vertical, le nouveau déplacement est fonction de la projection de l’axe \(Z\) ).
Dans le repère local, la projection de l’axe \(Z\) est la suivante:
D’autre part, l’expression de la pression sinusoïdale dans le repère tourné devient: