2. Solution de référence#
2.1. Méthode de calcul#
Le problème à résoudre est :
\({\int}_{\Omega}\sigma (\frac{\partial {u}^{\to }}{\partial x})+\sum(\frac{\partial {\nu}^{\to }}{\partial x})-\lambda (\frac{\partial {u}^{\to }}{\partial x}-{\nu}^{\to })+{\lambda}^{\to }(\frac{\partial u}{\partial x}-\nu )+r(\frac{\partial u}{\partial x}-\nu )(\frac{\partial {u}^{\to }}{\partial x}-{\nu}^{\to })=0\)
avec \(\forall {u}^{},{\nu}^{},{\lambda}^{}\) cinématiquement admissibles.
Nous avons:
\(\lbrace \begin{array}{c}\sigma =E\frac{\partial u}{\partial x}\\ \Sigma =F\frac{\partial \nu }{\partial x}\end{array}\)
Notons \(\omega\) les fonctions de forme du second ordre et \(\text{N}\) les fonctions de forme du premier ordre sur les éléments linéaires,
Rappelons par la même occasion les définitions de SEG2 et SEG3:
SEG2 : segment à 2 nœuds
nombre de nœuds : 2
nombre de nœuds sommets : 2
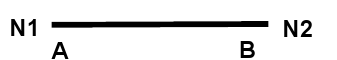
Figure 2.1-a
SEG3 : segment à 3 nœuds
nombre de nœuds : 3
nombre de nœuds sommets : 2
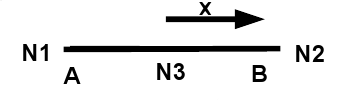
Figure 2.1-b
\({N}_{1}=\frac{1-x}{2}\) et \({N}_{2}=\frac{1+x}{2}\) sur l’élément de référence \(x\in \left[-1,+1\right]\) avec \({N}_{1}\) la fonction de forme
au premier nœud.
Les fonctions de forme du segment aux 3 nœuds sont alors:
\({\omega}_{1}=-\frac{x(1-x)}{2}\) \({\omega}_{2}=\frac{x(1+x)}{2}\) et \({\omega}_{3}=1-{x}^{2}\)
En posant \({u}^{}={\nu}^{}=0\) nous montrons que :
\({\int}_{-1}^{+1}{\lambda}^{}(\frac{\partial u}{\partial x}-\nu )\mathrm{dx}=0\) or \(u={\omega}_{1}.{u}_{1}+{\omega}_{2}.{u}_{2}+{\omega}_{3}.{u}_{3}\) avec \({u}_{2}=0\) (\(\text{C.L.}\) )
d’où \(\frac{\partial u}{\partial x}=(x-\frac{1}{2}){u}_{1}-2x{u}_{3}\) et \(v={N}_{1}.{\nu}_{1}+{N}_{2}.{\nu}_{2}\) avec \({\nu}_{2}=0\) (\(\text{C.L.}\) )
Nous avons donc \(\nu =\frac{(1-x)}{2}{\nu}_{1}\) or, il est à noter après intégration que : \({\nu}_{1}=-{u}_{1}\) (1) \(\forall {u}^{},{\nu}^{},{\lambda}^{}\) cinématiquement admissibles.
En procédant de la même façon et en posant : \({\nu}^{}={\lambda}^{}=0\) nous trouvons que :
\({u}_{3}=\frac{2(E-r)}{4(E+r)}.{u}_{1}\approx -\frac{{u}_{1}}{4}\) (2)
d’où la formule générale \({S}_{1}={\mathrm{3.a}}^{1}.\frac{\partial \nu }{\partial x}=-\frac{3}{2}.{a}^{1}.{\nu}_{1}\) et après simplification \({S}_{1}=\frac{3}{2}.{a}^{1}.{u}_{1}\) .
2.2. Grandeurs et résultats de référence#
La formule fondamentale et très générale pour le solide est \({S}_{1}=\frac{3}{2}.{a}^{1}.{u}_{1}\) .
2.3. Incertitudes sur la solution#
Solution analytique.