1. Modélisation A#
1.1. Description du problème#
1.1.1. Objectif#
L’objectif de cette modélisation est de déterminer les 11 premières fréquences propres de la poutre encastrée, en présence de modes multiples, en utilisant les quatre méthodes suivantes:
Méthode de SORENSEN,
Méthode de LANCZOS,
Méthode de BATHE et WILSON
Méthode d’itération inverse
1.1.2. Géométrie#
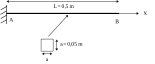

1.1.3. Propriétés des matériaux#
Le matériau est élastique isotrope linéaire :
le module d’Young \(E=210000.{10}^{6}N/{m}^{2}\) ,
le coefficient de Poisson \(\nu =0.3\) ,
la masse volumique \(\rho =7800\mathrm{Kg}/{m}^{3}\)
1.1.4. Conditions aux limites et chargement#
La poutre est encastrée au point \(A\) .
1.2. Caractéristiques de la modélisation#
1.2.1. Maillage#
Le maillage filaire pourra être construit interactivement à l’aide de Salomé. Il suffit de définir les points \(A\) , \(B\) puis la droite \(\mathrm{AB}\) . La taille des éléments est identique. Dans le module de maillage de Salomé, on pourra déclarer, en se basant sur la géométrie, comme groupe de nœud le point \(A\) , puis comme groupe de mailles la droite \(\mathrm{AB}\) . Ensuite le maillage sera sauvegardé au format MED.
Les éléments de poutre droite d’Euler (POU_D_E) seront retenus pour la modélisation.
Le maillage est constitué de 10 SEG2 et 11 nœuds.
1.2.2. Fichier de commandes Aster#
Les principales étapes du calcul avec Aster seront:
Lecture du maillage au format MED(LIRE_MAILLAGE (‘FORMAT=’MED’)). |
Définition des éléments finis utilisés (AFFE_MODELE). On affectera au groupe de mailles composant la poutre la modélisation POU_D_E. |
Définition et affectation du matériau (DEFI_MATERIAU et AFFE_MATERIAU). Les caractéristiques mécaniques sont identiques sur toute la structure. |
Affectation des caractéristiques des éléments poutres (AFFE_CARA_ELEM). La section de tous les éléments de la poutre est la même. |
Affectation des conditions aux limites (AFFE_CHAR_MECA). |
Calcul des matrices rigidités élémentaires (CALC_MATR_ELEM (OPTION=”RIGI_MECA”)). |
Calcul des matrices de masses élémentaires (CALC_MATR_ELEM (OPTION=”MASS_MECA”)). |
Numérotation des inconnues du système d’équations linéaires (NUME_DDL) |
Assemblage des matrices élémentaires de masse et de rigidité (ASSE_MATRICE). |
**Remarque:* pour aller plus vite on peut utiliser la macro ASSEMBLAGE pour construire les matrices!
Question n°1:
Calculer les 11 plus petites fréquences propres et les premiers modes associés (CALC_MODES [U4.52.02]).
Imprimer les modes propres (IMPR_RESU) au format MED pour une visualisation dans Salomé.
Question n°2:
Calculer les fréquences propres et les premiers modes associés présents dans la bande de fréquences \(0\mathrm{Hz}\) et \(6000\mathrm{Hz}\) , avec les quatre méthodes SORENSEN, LANCZOS, BATHE, QZ (CALC_MODES [U4.52.02], mot-clé facteur SOLVEUR_MODAL=_F(METHODE=…)) puis par itérations inverses (mot-clé simple OPTION=”AJUSTE”).
Imprimer les modes propres (IMPR_RESU) au format MED pour une visualisation dans Salomé.
1.3. Aide pour le Post-traitement sous Salomé#
Les différentes étapes de visualisation des déformées modales avec Salomé sont les suivantes:
Lancer Salomesous linux |
Cliquer sur File/openet sélectionner la base Salome (hdf) contenant la géométrie et le maillage. |
Lancer le module de post-traitement Post-Pro |
Cliquer sur File/Import/MED fileet sélectionner le fichier MED contenant les modes propres à visualiser |
Déployer complètement dans l’Object Browserl’arborescence de la ligne Post-Proafin de voir en détails tous les champs de déplacements. |
Cliquer sur l’un des champs et avec le bouton droit de la souris cliquer sur Deformed Shape. (la déformée modale s’affiche ). |
Déployer la ligne contenant le champ visualisé, ensuite cliquer sur Def. Shapeet ensuite cliquer sur le bouton droit de la souris et sélectionner sweeppour animer la déformée. |
1.4. Remarques#
La bonne pratique consiste à utiliser l’option ‘BANDE’ plutôt que ‘PLUS_PETITE’ ou ‘CENTRE’.
Le nombre de fréquences est déterminé automatiquement par le test de Sturm et ainsi toutes les multiplicités sont prises en compte.
La méthode de ‘SORENSEN’ est la plus rapide (malgré son caractère itératif qui permet d’obtenir une meilleure précision)
On projette sur un espace de plus petite taille (par rapport à ‘TRI_DIAG’ et à ‘JACOBI’) et on ne fait qu’une factorisation (par rapport aux algorithmes des puissances inverses mis en œuvre quand on utilise OPTION=”AJUSTE”/”SEPARE”/”PROCHE”).
En présence de modes multiples, la moindre modification du paramétrage de la méthode modale (ou de la tripaille associée NUME_DDL…) produit des vecteurs propres différents.
Mais ils engendrent toujours le même espace propre,
Pour s’en convaincre on peut visualiser les déformées modales ou sommer les masses modales effectives.
TRI_DIAG |
SORENSEN |
|||
MASS_EFFE_DY |
MASS_EFFE_DZ |
MASS_EFFE_DY |
MASS_EFFE_DZ |
|
Mode 1 |
3.16920 |
2.80830 |
1.13915 |
4.83834 |
Mode 2 |
2.80672 |
3.17077 |
4.83834 |
1.13915 |
TOTAL |
5.97592 |
5.97907 |
5.97749 |
5.97749 |
1.5. Grandeurs testées et résultats#
Les résultats obtenus avec la méthode de SORENSEN sont présentés dans le tableau, et sur les figures ci-dessous
Mode |
Fréquence en \(\mathrm{Hz}\) (Méthode SORENSEN) |
1 |
1.67638E+02 |
2 |
1.67638E+02 |
3 |
1.05060E+03 |
4 |
1.05060E+03 |
5 |
1.48054E+03 |
6 |
2.59704E+03 |
7 |
2.94237E+03 |
8 |
2.94237E+03 |
9 |
4.47822E+03 |
10 |
5.76991E+03 |
11 |
5.76991E+03 |
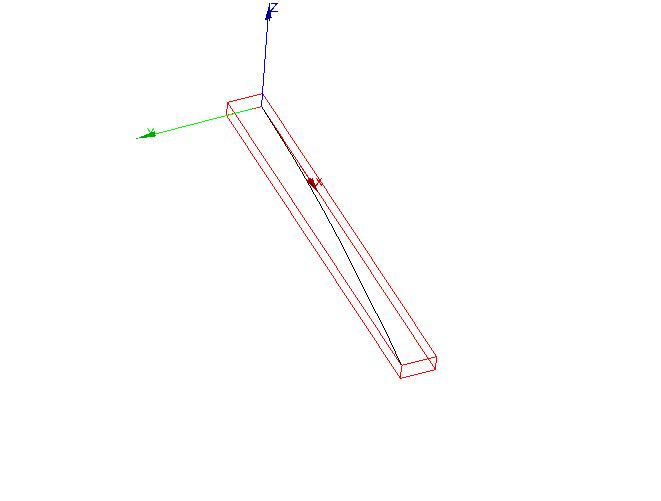
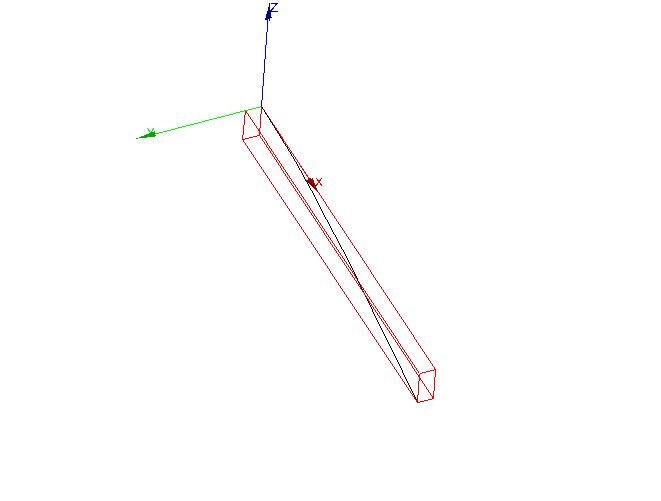
Déformée modale ( \(167.638\mathrm{Hz}\) ) Déformée modale ( \(167.638\mathrm{Hz}\) )
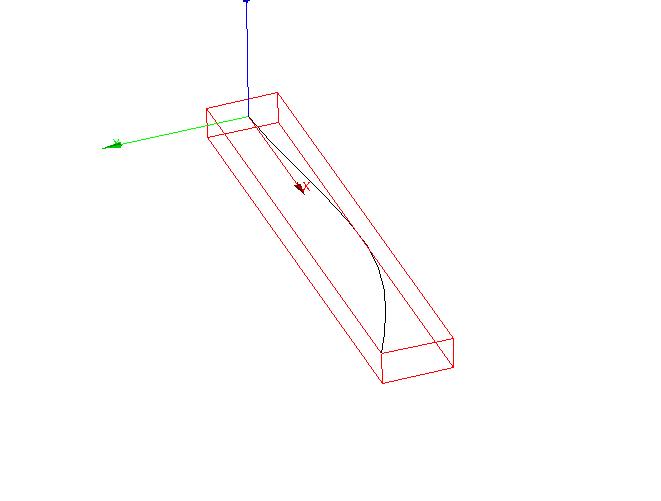
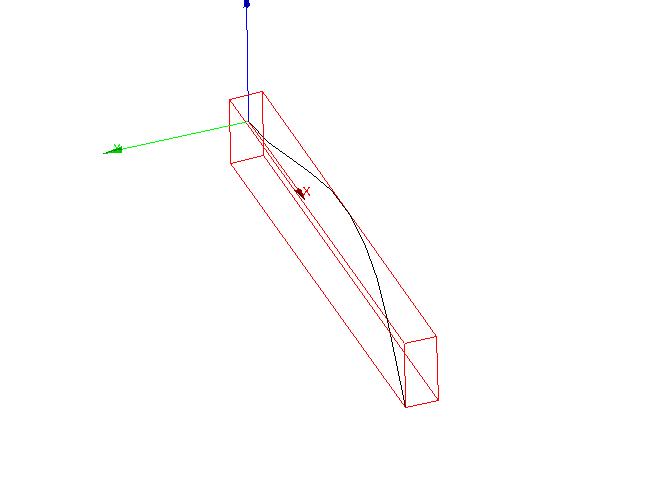
Déformée modale ( \(1050.60\mathrm{Hz}\) ) (Déformée modale \(1050.60\mathrm{Hz}\) )
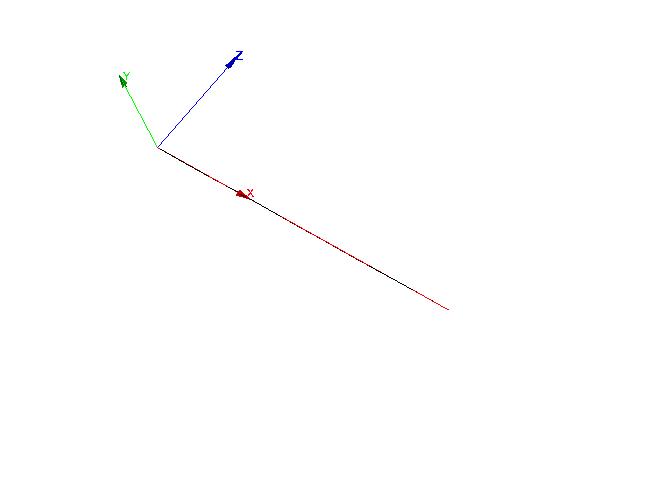
Déformée modale ( \(1480.54\mathrm{Hz}\) )