3. Modélisation A#
3.1. Caractéristiques de la modélisation A#
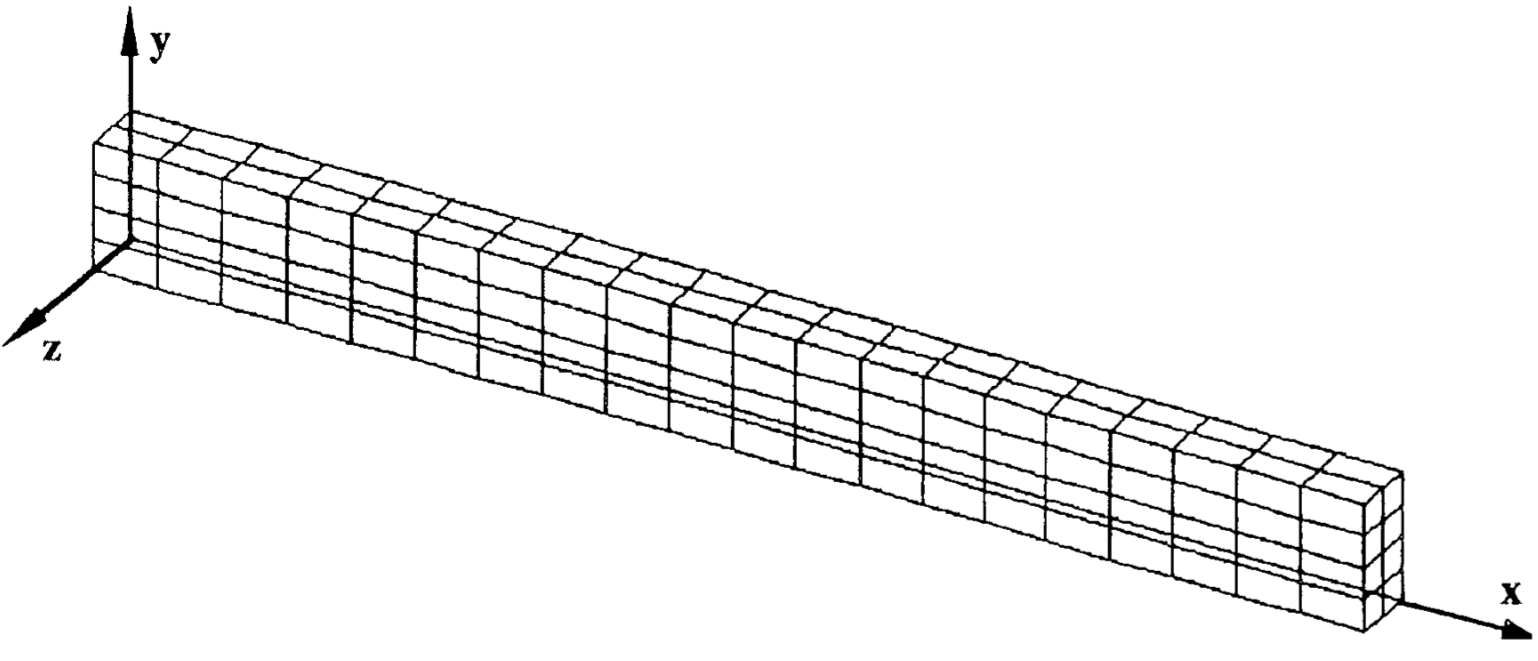
Figure 3.1-1:Maillage de la géométrie du problème
Dans cette modélisation, la structure complète est maillée au moyen d’éléments volumiques 3D.
La contrainte de planéité s’exprime comme suit. Soient,
le point A \(X=0\) , \(Y=h/2\) , \(Z=0\) : \(\mathit{DX}=\mathit{DY}=0\) , \(\mathit{DZ}\ne 0\) ;
le point B \(X=0\) , \(Y=h/2\) , \(Z=b\) : \(\mathit{DX}=\mathit{DY}=0\) , \(\mathit{DZ}\ne 0\) ;
le point C \(X=0\) , \(Y=h\) , \(Z=b/2\) : \(\mathit{DX}\ne \mathit{DY}\ne 0\) , \(\mathit{DZ}=0\)
En négligeant les termes du second ordre dans les déplacements, la contrainte de planéité se traduit par une relation linéaire entre les déplacements \(\mathit{DX}=0\) des points \(A\) , \(B\) , \(C\) et \(P\) , un point quelconque de la face:
\(∣\begin{array}{cccc}{\mathit{DX}}_{P}& {Y}_{P}& {Z}_{P}& 1\\ {\mathit{DX}}_{A}& h/2& 0& 1\\ {\mathit{DX}}_{B}& h/2& b& 1\\ {\mathit{DX}}_{C}& h& b/2& 1\end{array}∣=0\)
La condition s’écrit alors pour \({\mathit{DX}}_{A}=0\) :
\({\mathit{DX}}_{P}={\mathit{DX}}_{C}\times (\frac{2{Y}_{P}}{h-1})\)
En \(X=L\) , la condition de planéité s’obtient de façon analogue mais pour \({\mathit{DX}}_{A}\) quelconque. La relation s’écrit alors:
\({\mathit{DX}}_{P}={\mathit{DX}}_{C}\times (\frac{2{Y}_{P}}{h-1})+2\times (1-\frac{{Y}_{P}}{h})\times {\mathit{DX}}_{A}\)
3.2. Caractéristiques du maillage#
Nombre de nœuds: 1077
Nombre de mailles et types: 160 HEXA20
3.3. Grandeurs testées et résultats#
Mode |
Valeur de référence |
Type de référence |
Tolérance (%) |
1 |
\(115.7\) |
“ANALYTIQUE” |
\(1.0\) |
2 |
\(442.2\) |
“ANALYTIQUE” |
\(1.0\) |
3 |
\(648.6\) |
“ANALYTIQUE” |
\(1.0\) |
4 |
\(931.6\) |
“ANALYTIQUE” |
\(1.0\) |
5 |
\(1534.0\) |
“ANALYTIQUE” |
\(1.0\) |