2. Solution de référence#
2.1. Méthode de calcul utilisée pour la solution de référence#
Le problème discrétisé vérifie :
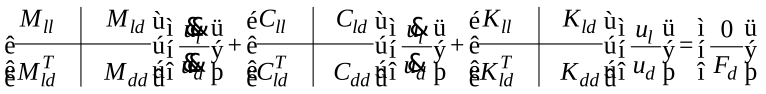
,
avec indice \(l\) : degré de liberté libre
indice \(d\) : degré de liberté imposé
\({F}_{d}(t)\) chargements extérieurs appliqués aux nœuds extrémités et conduisant aux déplacements imposés \({u}_{d}\) sont inconnus, on élimine donc ces équations et on obtient :
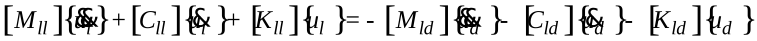
.
Les seuls termes non nuls du second membre de ce système sont liés aux variables cinématiques relatives au nœud extrémité où le déplacement est imposé. Or, à \(t=0\) , \(\ddot{{u}_{\mathit{dC}}}\) et \(\dot{{u}_{\mathit{dC}}}\) ne sont pas définies mais à \(t={0}^{-}\) et \(t={0}^{+}\) , \(\ddot{{u}_{\mathit{dC}}}\) et \(\dot{{u}_{\mathit{dC}}}\) sont nulles. Toute la complexité du problème vient de cela.
Pour obtenir une solution de référence, nous avons considéré \(\ddot{{u}_{\mathit{dC}}}\) et \(\dot{{u}_{\mathit{dC}}}\) uniformément nulles ce qui revient à ne considérer que les forces internes élastiques à l’extrémité \(C\) . Ceci est discutable d’un point de vue physique mais, en adoptant les mêmes hypothèses lors de la modélisation du problème, la validation de Code_Aster peut être menée à bien.
On calcule la solution de référence en traitant le problème suivant :
\([{M}_{ll}]\lbrace \ddot{{u}_{l}}\rbrace +[{C}_{ll}]\lbrace \dot{{u}_{l}}\rbrace +[{K}_{ll}]\lbrace {u}_{l}\rbrace =-[{K}_{\mathit{ld}}]\lbrace {u}_{d}(t)\rbrace ` avec :math:\)lbrace {u}_{l}(0)rbrace =0` et \(\lbrace \dot{{u}_{l}}(0)\rbrace =0\) .
Pour ce faire, on transporte le problème dans la base modale du système qui vérifie :
\([{M}_{ll}]\lbrace \ddot{{u}_{l}}\rbrace +[{K}_{ll}]\lbrace {u}_{l}\rbrace =0\) .
L’amortissement étant diagonal, on obtient le système diagonal :
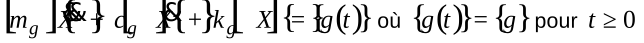
,
avec \(\lbrace X(0)\rbrace =0\) et \(\lbrace \dot{X}(0)\rbrace =0\) .
Dans l’espace modal, on résout donc trois équations (3 degrés de liberté libres) différentielles du second ordre puis on revient dans l’espace physique. On obtient alors le déplacement du point milieu :
\({u}_{B}(t)=\sum_{i+1}^{3}{e}^{-\lambda it}({a}_{i}\cos(\tilde{{\omega}_{i}}t)+{b}_{i}\sin(\tilde{{\omega}_{i}}t))\) ,
avec \(\tilde{{\omega}_{i}}\) : \(i\) ème pseudo-pulsation propre du système amorti.
2.2. Résultats de référence#
Déplacement, vitesse et accélération du point milieu \(B\) de la poutre.
2.3. Incertitude sur la solution#
Solution analytique du problème discrétisé en quatre éléments de longueur égale en considérant vitesse et accélération uniformément nulles au point \(C\) où le déplacement est imposé.