1. Problème de référence
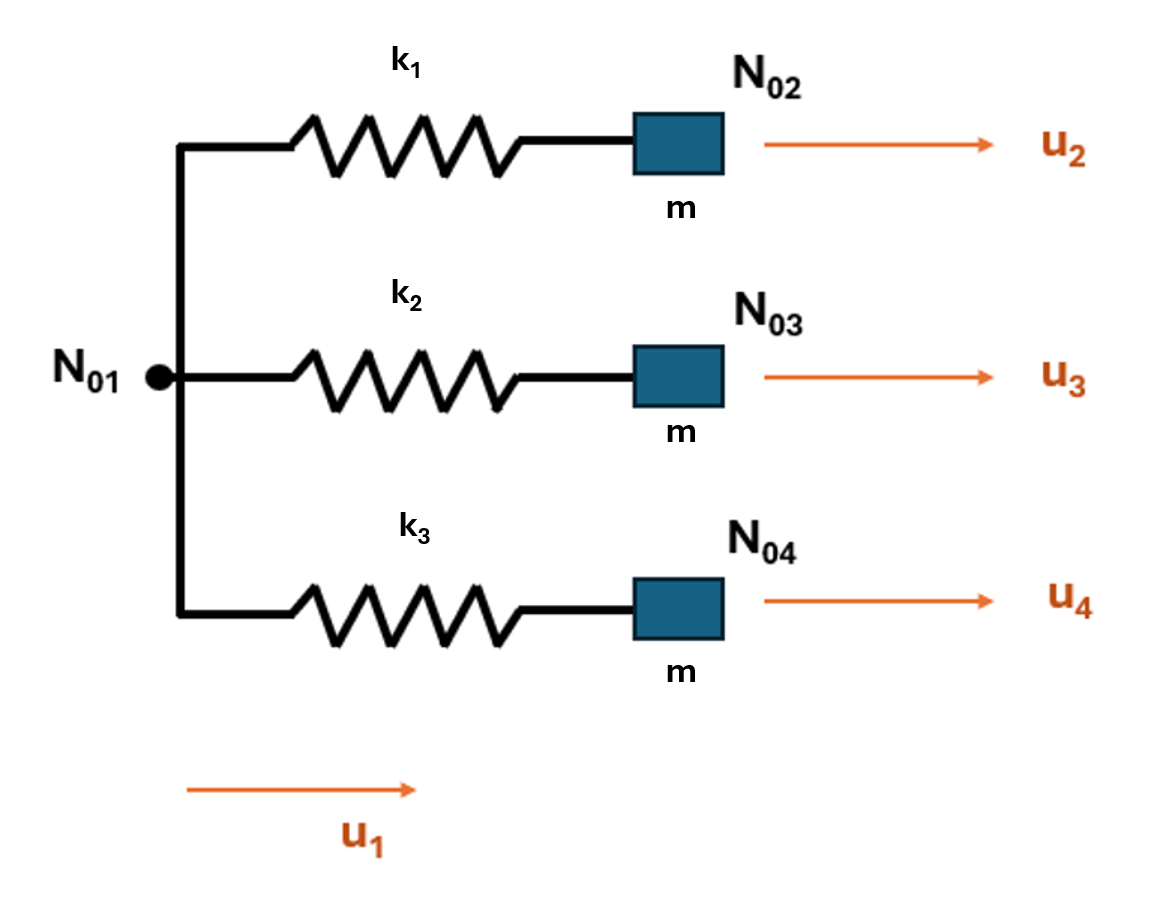
Fig. 1.1 Système de 3 masses et 3 ressorts en parallèle
Notons \(u_i\) le déplacement absolu au nœud i et \(r_i\) la réaction d’ancrage.
Système d’équations d’équilibre :
(1.1) \[\begin{split}\begin{cases}
k_1 (u_2 - u_1) + k_2 (u_3 - u_1) + k_3 (u_4 - u_1) + r_1 = 0 \\
-k_1 (u_2 - u_1) = m_2 \ddot{u}_2 \\
-k_2 (u_3 - u_1) = m_3 \ddot{u}_3 \\
-k_3 (u_4 - u_1) = m_4 \ddot{u}_4
\end{cases}\end{split}\]
Notons \(\mathbf{U} = \left[ u_1 \, u_2 \, u_3 \, u_4 \right]^T\) le vecteur des déplacements absolus
des nœuds. On ramène l’équation sys_eq_equilibre sous la forme :
\[\mathbf{K} \, \mathbf{U} + \mathbf{M} \, \ddot{\mathbf{U}} = \mathbf{R}\]
Matrice de rigidité :
\[\begin{split}\mathbf{K} =
\begin{bmatrix}
k_1+k_2+k_3 & -k_1 & -k_2 & -k_3 \\
-k_1 & k_1 & 0 & 0 \\
-k_2 & 0 & k_2 & 0 \\
-k_3 & 0 & 0 & k_3
\end{bmatrix}\end{split}\]
Matrice de masse :
\[\begin{split}\mathbf{M} =
\begin{bmatrix}
0 & 0 & 0 & 0 \\
0 & m_1 & 0 & 0 \\
0 & 0 & m_2 & 0 \\
0 & 0 & 0 & m_3
\end{bmatrix}\end{split}\]
Vecteur de réaction :
\[\mathbf{R} = \begin{bmatrix} r_1 & 0 & 0 & 0 \end{bmatrix}^T\]
Réarrangeons \(\mathbf{K}\) :
\[\begin{split}\underline{\underline{K}}^p = \left[
\begin{array}{c c c |c}
k_1 & 0 & 0 & -k_1 \\
0 & k_2 & 0 & -k_2 \\
0 & 0 & k_3 & -k_3 \\
\hline
-k_1 & -k_2 & -k_3 & k_1 + k_2 +k_3
\end{array}
\right]\end{split}\]
\[\begin{split}\underline{\underline{K}}_{xx} =
\begin{bmatrix}
k_1 & 0 & 0 \\
0 & k_2 & 0\\
0 & 0 & k_3
\end{bmatrix}\end{split}\]
\[\begin{split}\underline{\underline{K}}_{xs} =
\begin{bmatrix}
- k_1 \\
- k_2 \\
- k_3
\end{bmatrix} = \underline{\underline{K}}_{sx}^T\end{split}\]
\[\underline{\underline{K}}_{ss} =
\begin{bmatrix}
k_1 + k_2 +k_3
\end{bmatrix}\]
\[\begin{split}\underline{\underline{M}}_{xx} =
\begin{bmatrix}
m_1 & 0 & 0 \\
0 & m_2 & 0 \\
0 & 0 & m_3
\end{bmatrix}\end{split}\]
Les masses sont identiques : \(m_1 = m_2 = m_3 = m\) .
On prend :
\(k_1 = k\) , \(k_2 = 1.21\,k\) , \(k_3 = 1.44\,k\)
Soit \(\omega_i\) les pulsations propres et \(\phi_{i,\, x}\) les modes propres associés, on a :
\[\left( \mathbf{K}_{xx} - \omega_i^2 \mathbf{M}_{xx} \right)\phi_{i,\, x} = 0\]
\[\Rightarrow \det \left( \mathbf{M}_{xx}^{-1} \mathbf{K}_{xx} - \omega_i^2 \mathbf{I} \right) = 0\]
Comme \(\mathbf{K}_{xx}\) et \(\mathbf{M}_{xx}\) sont des matrices diagonales, les fréquences propres sont
obtenues directement par :
\[\omega_i = \sqrt{\frac{k_i}{m_i}}\]
Fréquences propres :
\[f_i = \frac{\omega_i}{2 \pi}\]
Les modes propres dans la base des degrés de liberté liés à la structure (ddl libres) sont :
\[\begin{split}\phi_{1, x}=\left(\begin{array}{c}1\\ 0 \\ 0 \end{array}\right) , \;
\phi_{2, x}=\left(\begin{array}{c}0\\ 1 \\ 0 \end{array}\right) , \;
\phi_{3, x}=\left(\begin{array}{c}0\\0 \\ 1 \end{array}\right)\end{split}\]
Modes propres non normés \(\{\phi_{i}\} \in \mathbb{R}^{4 \times 1}\) dans le repère global :
\[\begin{split}\phi_{1}=\left(\begin{array}{c}0 \\ 1\\ 0 \\ 0 \end{array}\right) , \;
\phi_{2}=\left(\begin{array}{c}0\\0\\ 1 \\ 0 \end{array}\right) , \;
\phi_{3}=\left(\begin{array}{c}0\\0\\0 \\ 1 \end{array}\right)\end{split}\]
Masse modale généralisé :
\({\mu }_{i} = \underline{\phi }_{i}^T \underline{\underline{M}} \, \underline{\phi }_{i}\)
\[\Rightarrow {\mu }_{1} = {\mu }_{2} = {\mu }_{3} = m\]
Modes propres normés à la masse modale généralisée unitaire
\({\phi }_{\text{Ni}}\) :
\[\underline{\phi }_{\text{Ni}} = \frac{\underline{\phi}_i}{\sqrt{\mu_i}}\]
Les réactions modales \({\mathrm{F}}_{m,\,i}\) :
Nota : On suppose qu’aucune force d’excitation n’est appliquée sur
les degrés de liberté de structure, les réactions sont calculées au
niveau des supports.
Dans le repère repartitionné :
\[\begin{split}\underline{F}_{m, \,i}^p=\left(\begin{array}{c}\underline{0}\\ \underline{r}_i\end{array}\right) = \left(\begin{array}{c}0 \\ 0 \\ 0 \\ r_i\end{array}\right)\end{split}\]
\[\begin{split}\underline{\phi }_{Ni}^p=\left(\begin{array}{c}\underline{\phi }_{Nix}^{}\\ \underline{\phi }_{Nis}^{}\end{array}\right)\end{split}\]
\[\underline{r}_i=\underline{\underline{K}}_{sx} \underline{\phi}_{Ni,\,x}\]
On en déduit :
\[\begin{split}\begin{split}
\Rightarrow \underline{r}_1 &=\underline{\underline{K}}_{sx} \underline{\phi}_{N1,\,x} = \underline{\underline{K}}_{sx} \frac{\underline{\phi}_{1,\, x}}{\sqrt{\mu_1}} \\
&= \frac{1}{\sqrt{m}} \begin{bmatrix}
-k & -1.21\, k & -1.44 \,k
\end{bmatrix} \left(\begin{array}{c}1\\ 0 \\ 0 \end{array}\right) = - \frac{k}{\sqrt{m}}
\end{split}\end{split}\]
\[\begin{split}\begin{split}
\Rightarrow \underline{r}_2 &=\underline{\underline{K}}_{sx} \underline{\phi}_{N2,\,x} = \underline{\underline{K}}_{sx} \frac{\underline{\phi}_{2,\, x}}{\sqrt{\mu_2}} \\
&= \frac{1}{\sqrt{m}} \begin{bmatrix}
-k & -1.21\, k & -1.44 \,k
\end{bmatrix} \left(\begin{array}{c}0\\ 1 \\ 0 \end{array}\right) = - \frac{1.21\,k}{\sqrt{m}}
\end{split}\end{split}\]
\[\begin{split}\begin{split}
\Rightarrow \underline{r}_3 &=\underline{\underline{K}}_{sx} \underline{\phi}_{N3,\,x} = \underline{\underline{K}}_{sx} \frac{\underline{\phi}_{3,\, x}}{\sqrt{\mu_3}} \\
&= \frac{1}{\sqrt{m}} \begin{bmatrix}
-k & -1.21\, k & -1.44 \,k
\end{bmatrix} \left(\begin{array}{c}0\\ 0 \\ 1 \end{array}\right) = - \frac{1.44\,k}{\sqrt{m}}
\end{split}\end{split}\]
Soit dans le repère global :
\[\begin{split}\underline{\mathrm{F}}_{m1}=\underline{\underline{K}} \, \underline{\phi }_{\mathrm{N1}} = \frac{k}{\sqrt{\mathrm{m}}}\left(\begin{array}{c}-1\\ 0\\ 0\\ 0\end{array}\right)\end{split}\]
\[\begin{split}\underline{\mathrm{F}}_{m2}=\underline{\underline{K}} \, \underline{\phi }_{\mathrm{N2}} = \frac{k}{\sqrt{\mathrm{m}}}\left(\begin{array}{c}-1.21\\ 0\\ 0\\ 0\end{array}\right)\end{split}\]
\[\begin{split}\underline{\mathrm{F}}_{m3}=\underline{\underline{K}} \, \underline{\phi }_{\mathrm{N3}} = \frac{k}{\sqrt{\mathrm{m}}}\left(\begin{array}{c}-1.44\\ 0\\ 0\\ 0\end{array}\right)\end{split}\]