1. Problèmes de référence#
1.1. Géométrie#
On considère un système à un degré de liberté, constitué d’une masse ponctuelle \(m\), d’un ressort de raideur \(k\) orienté selon l’axe \(x\), et d’un amortisseur. Le déplacement se fait suivant l’axe \(x\).
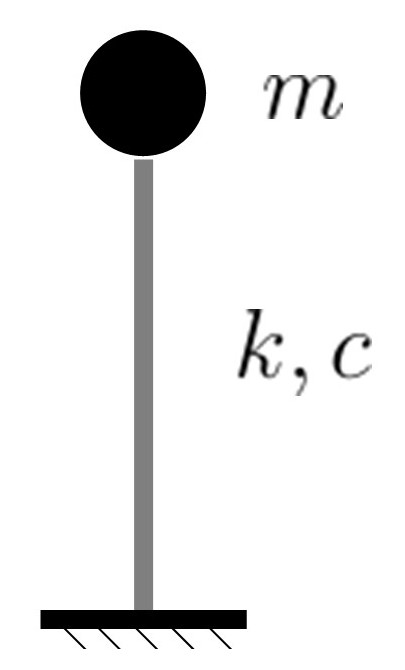
Figure 1: Schéma du système masse-ressort-amortisseur.
1.2. Caractéristiques élémentaires#
La masse est supposée être égale à \(m=1 \ \text{kg}\). La période propre du système est supposée être égale à \(T=1 \ \text{s}\), ce qui correspond à une pulsation propre \(\omega_0 = 2\pi/T\), et donc à une raideur \(k = m \omega_0^2 = 2\pi \ \text{N}\cdot\text{s}^{-1}\).
On considère un amortissement \(c = 2 \xi \omega_0\), où \(\xi \in [0, 1[\) désigne l’amortissement réduit du système.
1.3. Conditions aux limites et chargements#
La base du ressort est encastrée, le seul degré de liberté est donc le déplacement suivant \(x\) de la masse ponctuelle \(m\) qui est fixée à l’autre extrémité du ressort.
1.4. Conditions initiales#
On considère un déplacement initial \(u_0 = 1.0 \ \text{m}\) et une vitesse initiale \(v_0 = 1.0 \ \text{m}\cdot\text{s}^{-1}\).