5. Quelques exemples de calcul#
On présente trois cas pour illustrer la mise en oeuvre de la technique.
Le premier cas correspond à un calcul modal standard avec utilisation des opérateurs CREA_ELEM_SSD et ASSE_ELEM_SSD.
Le deuxième cas correspond à un calcul de réponse transitoire. On effectue une double projection. La première projection est exécutée lors de la création du macro-élément dynamique et la deuxième projection est réalisée sur le modèle généralisé de la structure assemblée pour le calcul de réponse.
Le troisième cas correspond à un calcul de réponse harmonique sur une structure dissipative. On décrit l’enchaînement des opérateurs élémentaires nécessaires pour la création des macro-éléments dynamiques et l’assemblage des matrices généralisées des sous-structures.
5.1. Un exemple de calcul modal#
Il s’agit de la modélisation e du cas test SDLS106 [V2.03.106].
Dans ce cas test, on souhaite calculer les modes propres d’une structure composée de deux sous-structures définies dans deux repères différents. L’association de ces deux sous-structures est sensée obtenir une plaque en condition appuyée sur ses bords.
On peut le schématiser comme suit:
Sous-structure 1 |
Sous-structure 2 |
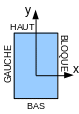
|
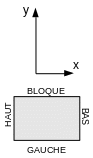
|
La structure assemblée est une plaque rectangulaire en appui sur ces bords.
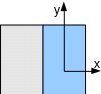
Pour aboutir à cette structure assemblée, on effectue une rotation et une translation de la sous-structure 2. En effet, les deux sous-structures doivent être exprimées dans le même repère.
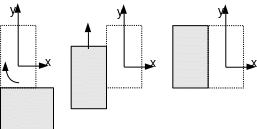
Rotation -90 degrés autour de DZ + Translation suivant DY
On va présenter les étapes pour la création du macro-élément dynamique de la sous-structure 1, le macro-élément dynamique de la sous-structure 2 est crée de façon analogue.
Définition des conditions aux limites de la sous-structure 1 :
On souhaite utiliser une base de type Craig-Bampton, il faut donc encastrer les degrés de liberté de l’interface qui sont ici associés au groupe de nœuds GAUCHE. Les autres conditions correspondent aux conditions aux limites de la sous-structure.
CHARGE_1=AFFE_CHAR_MECA( MODELE=MODELE1,DDL_IMPO=(
_F( GROUP_NO = “BLOQUE”, DX = 0.0, DY = 0.0, DZ = 0.0),
_F( GROUP_NO = “GAUCHE”, DX = 0.0, DY = 0.0, DZ = 0.0,
DRX = 0.0, DRY = 0.0, DRZ = 0.0) ,
_F( GROUP_NO = “BAS”, DX = 0.0, DY = 0.0, DZ = 0.0),
_F( GROUP_NO = “HAUT”, DX = 0.0, DY = 0.0, DZ = 0.0)))
Création du macro-élément dynamique :
On utilise l’opérateur CREA_ELEM_SSD pour la création du macro-élément dynamique,
On a ici une interface répartie, on souhaite utiliser des modes d’interface comme modes de liaison. Sous le mot clé facteur BASE_MODALE, on choisit une base de type RITZ et on saisit le nombre de modes d’interface à utiliser.
Le mot clé facteur CALC_FREQ renseigne sur les nombres de modes normaux à utiliser.
MACEL1 = CREA_ELEM_SSD(
MODELE = MODELE1,
CHARGE = CHARGE_1,
CHAM_MATER = CHAMAT1,
CARA_ELEM = PARAM1,
INTERFACE = _F( NOM = “GAUCHE”,
TYPE = “CRAIGB”,
GROUP_NO = “GAUCHE”),
BASE_MODALE = _F( TYPE = “RITZ” ,
NMAX_MODE_INTF = 20, ),
CALC_FREQ = _F(NMAX_FREQ = 6,),
)
On crée de la même manière le macro-élément dynamique de la sous-structure 2.
Assemblage des différentes sous-structures :
On effectue l’assemblage des sous-structures en utilisant l’opérateur ASSE_ELEM_SSD
Le mot clé facteur RESU_ASSE_SSD permet d’affecter un nom aux concepts résultats (modèle, numérotation des ddl généralisés, matrices généralisées).
Le mot clé facteur SOUS-STRUCT permet de nommer les différentes sous-structures. C’est dans ce mot clé facteur que l’on affecte la rotation et la translation éventuelles du macro-élément (on effectue d’abord la rotation ANGL_NAUT et ensuite la translation TRANS).
Le mot clé LIAISON permet de définir les interfaces entre sous-structures. Dans le cas où on utilise des modes d’interfaces comme modes de liaison, il faut préciser REDUIT sous le mot clé OPTION.
Le groupe de mailles GROUP_MA_MAIT_* pilote le champ de déplacement à l’interface. Si les interfaces ne sont pas compatibles (les nœuds ne sont pas en vis-à-vis), il est conseillé de choisir comme maille maitresse, la maille la plus fine. Sinon, par défaut, les mailles de la sous-structure 1 sont définies comme maitresses.
Le choix ELIMINE sous le mot clé METHODE signifie qu’on numérote les degrés de liberté généralisés en prenant en compte les équations de liaison par la méthode d’élimination des contraintes.
ASSE_ELEM_SSD(
RESU_ASSE_SSD = _F(
MODELE = CO(“MODEGE”),
NUME_DDL_GENE = CO(“NUMEGE”),
RIGI_GENE = CO(“RIGGEN”),
MASS_GENE = CO(“MASGEN”),
),
SOUS_STRUC = (
_F(NOM = “CARRE1”,
MACR_ELEM_DYNA = MACEL1,),
_F(NOM = “CARRE2”,
MACR_ELEM_DYNA = MACEL2,
ANGL_NAUT = (-90.,0.,0.),),
TRANS = (0.,0.5,0.),
),
LIAISON = (
_F(SOUS_STRUC_1 = “CARRE1”,
INTERFACE_1 = “GAUCHE”,
GROUP_MA_MAIT_1 = “CALCUL”,
OPTION = “REDUIT”,
SOUS_STRUC_2 = “CARRE2”,
INTERFACE_2 = “BLOQUE”,),
),
VERIF = _F( STOP_ERREUR = “OUI”,
PRECISION = 1.E-6,
CRITERE = “RELATIF”),
METHODE = “ELIMINE”,
),
Calcul des modes propres de la structure assemblée :
On effectue le calcul modal sur les matrices généralisées assemblées. Les déformées modales obtenues sont exprimées en coordonnées généralisées.
RESGEN=CALC_MODES( MATR_RIGI=RIGGEN,
MATR_MASS=MASGEN,
OPTION = “PLUS_PETITE”,
CALC_FREQ=_F( NMAX_FREQ=10,),
SOLVEUR_MODAL=_F( METHODE=”SORENSEN”,),
VERI_MODE=_F(PREC_SHIFT=5.0E-3,
STOP_ERREUR=”NON”,
STURM=”NON”,
SEUIL=9.9999999999999995E-01),
STOP_BANDE_VIDE=”NON”,
)
Restitution sur base physique :
Pour l’exploitation des résultats, il nécessaire de les restituer sur la base physique.
MODCOT1=REST_SOUS_STRUC(RESU_GENE=RESGEN,
TOUT_ORDRE=”OUI”,
SOUS_STRUC=”CARRE1”,);
MODCOT2=REST_SOUS_STRUC(RESU_GENE=RESGEN,
TOUT_ORDRE=”OUI”,
SOUS_STRUC=”CARRE2”,);
Contrôle de la qualité des résultats :
La qualité des résultats obtenus peut être contrôlée en vérifiant la continuité des déplacements à l’interface. Cela permet de valider le nombre de modes d’interface choisi.
Dans ce cas test, on compare le déplacement du nœud N9 de la sous-structure 1 à celui du nœud N70 de la sous-structure 2. Ces deux nœuds sont en vis-à-vis.
T1_DZ=POST_RELEVE_T(ACTION=_F(INTITULE=”CARRE1”,
NOEUD=(“N9”),
RESULTAT=MODCOT1,
NOM_CHAM=”DEPL”,
TOUT_ORDRE=”OUI”,
NOM_CMP=”DZ”,
OPERATION=”EXTRACTION”,
),);
T2_DZ=POST_RELEVE_T(ACTION=_F(INTITULE=”CARRE2”,
NOEUD=(“N70”),
RESULTAT=MODCOT2,
NOM_CHAM=”DEPL”,
TOUT_ORDRE=”OUI”,
NOM_CMP=”DZ”,
OPERATION=”EXTRACTION”,
),);
F_DZ=FORMULE(NOM_PARA=(“DZ_C1”, “DZ_C2”,),
VALE=”abs (DZ_C1 - DZ_C2)”)
TC_DZ=CALC_TABLE(TABLE=T1_DZ,
ACTION=(_F(OPERATION=”RENOMME”,
NOM_PARA=(“DZ”, “DZ_C1”),),
_F(OPERATION=”COMB”,
TABLE=T2_DZ,
NOM_PARA=(“NUME_ORDRE”,),),
_F(OPERATION=”RENOMME”,
NOM_PARA=(“DZ”, “DZ_C2”),),
_F(OPERATION=”OPER”,
NOM_PARA=”ECART”,
FORMULE=F_DZ),
),
TITRE=”Comparaison DZ ssd 1 / ssd 2”)
TEST_TABLE(
TABLE = TC_DZ,
NOM_PARA = “ECART”,
TYPE_TEST = “SOMM”,
VALE = 0.,
CRITERE = “ABSOLU”,
PRECISION = 3.E-3,
REFERENCE = “ANALYTIQUE”,)
On calcule ici la somme des valeurs absolues des écarts. Le mot clé PRECISION permet de définir l’écart maximal toléré.
On peut également vérifier la nullité du travail des forces de liaison en utilisant l’opérateur CALC_CORR_SSD. Ce calcul est assez consommateur de temps cpu.
CALC_ENR=CALC_CORR_SSD(MODELE_GENE=MODEGE,
RESU_GENE=RESGEN,
SHIFT=1.,
UNITE=6)
Un récapitulatif des résultats obtenus est déposé, par défaut, dans le fichier des messages. On peut enrichir la base si on constate que le travail des forces de liaison n’est pas négligeable. On peut s’inspirer de la modélisation a du cas test SDLS122 [V2.03.122] pour la mise en oeuvre de cet enrichissement de la base de projection.
5.2. Un exemple de calcul de réponse transitoire#
Il s’agit de la modélisation e du cas test SDLD102 [V2.01.102].
Les sous-structures sont composées d’éléments discrets. La première sous-structure est sollicitée par une force ponctuelle.
On utilise le même modèle et le même maillage pour la définition des deux sous-structures.
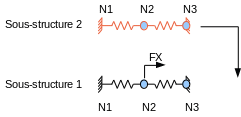
La structure complète est obtenue en assemblant les deux sous-structures.
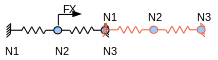
Définition des conditions aux limites de la sous-structure :
On veut utiliser une base de type Craig-Bampton classique , le nœud à l’interface doit être bloqué (nœud \(\mathit{N3}\) pour la sous-structure 1 et nœud \(\mathit{N1}\) pour la sous structure 2).
CHARGE_L=AFFE_CHAR_MECA(MODELE=MODELE,
DDL_IMPO=(
_F(NOEUD=”N2”,
DY=0.,
DZ=0.,
DRX=0.,
DRY=0.,
DRZ=0.,),
_F(NOEUD=”N1”,
DX=0.,),
_F(NOEUD=”N3”,
DX=0.,) ,),);
Création des macro-éléments dynamiques:
On applique le chargement \(\text{FX}\) sur cette sous-structure 1, il faut alors saisir une numérotation pour les degrés de liberté de la sous-structure. Cette numérotation sera utilisée ultérieurement lors de la définition du chargement sur le modèle assemblé.
MACEL1 = CREA_ELEM_SSD(
MODELE=MODELE,
CARA_ELEM=PARAM,
CHARGE=CHARGE_L,
CHAM_MATER = CHAMAT,
NUME_DDL=CO(“NUMDDL_L”) ,
INTERFACE=_F(NOM=”DROITE”,
TYPE=”CRAIGB” ,
NOEUD=”N3”,),
BASE_MODALE = _F( TYPE = “CLASSIQUE” ,),
CALC_FREQ = _F(NMAX_FREQ = 1,),
)
Création du macro-élément dynamique de la sous-structure 2:
MACEL2 = CREA_ELEM_SSD(
MODELE=MODELE,
CARA_ELEM=PARAM,
CHARGE=CHARGE_L,
CHAM_MATER = CHAMAT,
INTERFACE=_F(NOM=”GAUCHE”,
TYPE=”CRAIGB” ,
NOEUD=”N1”,),
BASE_MODALE = _F( TYPE = “CLASSIQUE” ,),
CALC_FREQ = _F(NMAX_FREQ = 1,),
)
Assemblage des différentes sous-structures :
ASSE_ELEM_SSD(
RESU_ASSE_SSD = _F(
MODELE = CO(“MODEGE”),
NUME_DDL_GENE = CO(“NUMEGE”),
RIGI_GENE = CO(“RIGGEN”),
MASS_GENE = CO(“MASGEN”),
),
SOUS_STRUC=(_F(NOM=”COTE1”,
MACR_ELEM_DYNA=MACEL1,),
_F(NOM=”COTE2”,
MACR_ELEM_DYNA=MACEL2,
TRANS=(0.2,0.,0.),),),
LIAISON=_F(SOUS_STRUC_1=”COTE1”,
INTERFACE_1=”DROITE”,
SOUS_STRUC_2=”COTE2”,
INTERFACE_2=”GAUCHE”,),
VERIF=_F(STOP_ERREUR=”OUI”,
PRECISION=1.E-6,
CRITERE=”RELATIF”,),
);
Calcul de la réponse transitoire de la structure assemblée :
Définition et assemblage du vecteur chargement:
CHARTRAN=AFFE_CHAR_MECA(MODELE=MODELE,
FORCE_NODALE=_F(NOEUD=”N2”,
FX=1.,),);
V_ELEM=CALC_VECT_ELEM(OPTION=”CHAR_MECA”,
CHARGE=CHARTRAN,);
Le chargement doit être exprimé dans la même numérotation que les vecteurs de projection (numérotation des degrés de liberté de la sous-structure 1).
V_ASSE=ASSE_VECTEUR(VECT_ELEM=V_ELEM,
NUME_DDL=NUMDDL_L ,);
Assemblage du vecteur chargement sur le modèle généralisé (chargement appliqué sur la sous-structure COTE1) :
FGEN=ASSE_VECT_GENE(NUME_DDL_GENE=NUMEGE,
CHAR_SOUS_STRUC=_F( SOUS_STRUC=”COTE1” ,
VECT_ASSE=V_ASSE,),);
Définition de la base de projection pour le calcul de réponse transitoire (dans la majorité des cas, la base est composée de modes propres du système) :
RESGEN=CALC_MODES(MATR_RIGI=RIGGEN,
MATR_MASS=MASGEN,
OPTION=”PLUS_PETITE”,
CALC_FREQ=_F(NMAX_FREQ=3,),
TITRE=”CALCUL DES MODES PROPRES DE LA STRUCTURE GLOBALE”,
);
Numérotation des degrés de liberté de la base de calcul :
NUMEMODE=NUME_DDL_GENE(BASE=RESGEN,
STOCKAGE=”DIAG”,);
Projection des matrices assemblées sur la base de calcul :
MASPRO=PROJ_MATR_BASE(BASE=RESGEN,
NUME_DDL_GENE=NUMEMODE,
MATR_ASSE_GENE=MASGEN,);
RIGPRO=PROJ_MATR_BASE(BASE=RESGEN,
NUME_DDL_GENE=NUMEMODE,
MATR_ASSE_GENE=RIGGEN,);
Projection du chargement sur la base de calcul :
VECPRO=PROJ_VECT_BASE(BASE=RESGEN,
NUME_DDL_GENE=NUMEMODE,
VECT_ASSE_GENE=FGEN,);
Par défaut, le déplacement et la vitesse sont nuls à l’instant initial. On montre ci-après comment saisir la condition initiale du système.
On crée le champ sur le maillage de la sous-structure avec la même numérotation que celle du macro-élément.
CHAMP_0 = CREA_CHAMP( OPERATION=”AFFE”, TYPE_CHAM=”NOEU_DEPL_R”,
MAILLAGE=MAILLA,
NUME_DDL=NUMDDL_L ,
AFFE=_F( TOUT = “OUI”,
NOM_CMP = ( “DX”, “DY”,”DZ”,”DRX”,”DRY”,”DRZ”, ),
VALE = (0.,0.,0.,0.,0.,0.,))
)
Projection du champ sur le modèle généralisé assemblé :
VGEN_0=ASSE_VECT_GENE(NUME_DDL_GENE=NUMEGE,
CHAR_SOUS_STRUC=_F(SOUS_STRUC=”COTE1”,
VECT_ASSE=CHAMP_0,) ,);
Deuxième projection du champ sur la base de calcul de réponse :
DEPINI=PROJ_VECT_BASE( BASE=RESGEN , VECT_ASSE_GENE= VGEN_0 ,
NUME_DDL_GENE=NUMEMODE,
TYPE_VECT=”DEPL”)
VITINI=PROJ_VECT_BASE( BASE=RESGEN , VECT_ASSE_GENE= VGEN_0 ,
NUME_DDL_GENE=NUMEMODE,
TYPE_VECT=”VITE”)
Le calcul de réponse transitoire peut s’effectuer en utilisant la commande DYNA_VIBRA. On utilise la technique de résolution par projection sur une base de calcul.
Calcul de la réponse transitoire sur le modèle assemblé projeté :
TRANGEN1=DYNA_VIBRA( TYPE_CALCUL=”TRAN” , BASE_CALCUL=”GENE” ,
SCHEMA_TEMPS=_F(SCHEMA=”EULER”,),
MATR_MASS=MASPRO,
MATR_RIGI=RIGPRO,
INCREMENT=_F(INST_INIT=0.,
INST_FIN=82.,
PAS=0.01,),
ETAT_INIT=_F( DEPL = DEPINI,
VITE = VITINI,),
ARCHIVAGE=_F(PAS_ARCH=10,),
EXCIT=_F(VECT_ASSE=VECPRO,
COEF_MULT=1.,),);
Restitution sur base physique :
On peut restituer les résultats directement sur la sous-structure ou sur un maillage de visualisation appelé maillage squelette qu’il faut définir au préalable.
Création du maillage de visualisation :
SQUEL=DEFI_SQUELETTE(MODELE_GENE=MODEGE,
SOUS_STRUC=(_F(NOM=”COTE1”,
GROUP_MA=”RESSORT”
),
_F(NOM=”COTE2”,
GROUP_MA=”RESSORT”
),),);
Restitution de la base de calcul sur le maillage de visualisation :
MODGLO=REST_SOUS_STRUC(RESU_GENE=RESGEN,
TOUT_ORDRE=”OUI”,
SQUELETTE=SQUEL,);
Restitution de la réponse sur le maillage de visualisation (pour une résolution avec double projection, ne pas oublier de spécifier la restitution de la base de calcul sur la sous-structure ou sur le squelette) :
TRAN1=REST_GENE_PHYS(RESU_GENE=TRANGEN1,
MODE_MECA=MODGLO ,
LIST_INST=LIST_R,
INTERPOL=”LIN”,
TOUT_CHAM=”OUI”,
NOEUD=”NO3”,);
On rappelle donc que pour un calcul de réponse temporelle, on effectue une double projection. Une première projection de la sous-structure sur la base composée de modes normaux et de modes de liaison et une deuxième projection du modèle assemblé réduit sur la base de calcul de réponse.
5.3. Un exemple de calcul de réponse harmonique#
Dans la majorité des cas, un calcul de réponse harmonique s’effectue sur un modèle dissipatif. Les opérateurs CREA_ELEM_SSD et ASSE_ELEM_SSD ne traitent que les structures conservatives. On détaille dans cet exemple les opérations élémentaires sous-jacentes, nécessaires pour la réalisation d’un calcul de réponse harmonique par sous-structuration dynamique.
Le cas test SHLV301A est utilisé pour illustrer la présentation. Il s’agit d’une barre à section rectangulaire modélisée avec des éléments volumiques quadratiques. On applique une pression sinusoïdale sur une face latérale de la barre.
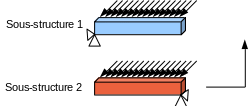
La structure assemblée :
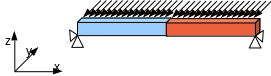
Définition et affectation du matériau:
MAT=DEFI_MATERIAU( ELAS=_F( RHO = 7.8E03, NU = 0.3, E = 2.1E11,
AMOR_ALPHA = 1.6E-5, AMOR_BETA = 16.))
CHMAT=AFFE_MATERIAU( MAILLAGE=MAYA,
AFFE=_F( TOUT = “OUI”,
MATER = MAT))
Description du chargement :
PRESSION=AFFE_CHAR_MECA(
MODELE=POVOL,
PRES_REP=_F( GROUP_MA = “PRESSION”,
PRES = 50.E4))
Description des conditions aux limites(On souhaite utiliser une base de projection de type Mac Neal : les nœuds de l’interface est libre):
FIXAT1=AFFE_CHAR_MECA(
MODELE=POVOL,
DDL_IMPO=(
_F( GROUP_NO = “COND1”, DY = 0.),
_F( GROUP_NO = “CONDZG”, DZ = 0.),
_F( NOEUD = “N26”, DX = 0.),
_F( GROUP_NO = “DROITE”, DX = 0.)))
Création des macro-éléments dynamiques :
Création des matrices élémentaires de la sous-structure 1 :
K_ELEM1=CALC_MATR_ELEM( MODELE=POVOL,
CHAM_MATER=CHMAT,
OPTION=”RIGI_MECA”,
CHARGE=( FIXAT1, )
)
M_ELEM1=CALC_MATR_ELEM( MODELE=POVOL,
CHAM_MATER=CHMAT,
OPTION=”MASS_MECA”,
CHARGE=( FIXAT1, )
)
A_ELEM1=CALC_MATR_ELEM( MODELE=POVOL,
CHAM_MATER=CHMAT,
OPTION=”AMOR_MECA”,
RIGI_MECA=K_ELEM1,
MASS_MECA=M_ELEM1,
CHARGE=( FIXAT1, )
)
Création du vecteur élémentaire du chargement pour la sous-structure 1 :
V_ELEM1=CALC_VECT_ELEM( OPTION=”CHAR_MECA”,
CHARGE=PRESSION )
Assemblage des matrices et vecteur élémentaires :
NUM1=NUME_DDL( MATR_RIGI=K_ELEM1)
K_ASSE1=ASSE_MATRICE( MATR_ELEM=K_ELEM1,
NUME_DDL=NUM1)
M_ASSE1=ASSE_MATRICE( MATR_ELEM=M_ELEM1,
NUME_DDL=NUM1)
A_ASSE1=ASSE_MATRICE( MATR_ELEM=A_ELEM1,
NUME_DDL=NUM1)
V_ASSE1=ASSE_VECTEUR( VECT_ELEM=V_ELEM1,
NUME_DDL=NUM1)
Calcul des modes normaux :
MODES1=CALC_MODES( MATR_RIGI=K_ASSE1,
MATR_MASS=M_ASSE1,
CALC_FREQ=_F( NMAX_FREQ = 20) )
Définition de l’interface pour une base de type Mac Neal :
INTERF1=DEFI_INTERF_DYNA( NUME_DDL=NUM1,
INTERFACE=_F( NOM = “DROITE”,
TYPE = “MNEAL” ,
GROUP_NO = “DROITE”),
INFO=2)
Définition de la base de projection :
BAMO1=DEFI_BASE_MODALE( CLASSIQUE=_F( INTERF_DYNA = INTERF1,
MODE_MECA = MODES1,
NMAX_MODE = 20),
INFO=2)
Création du macro-élément dynamique:
On précise que l’on souhaite prendre en compte l’amortissement en saisissant la matrice d’amortissement à projeter.
MACRO1=MACR_ELEM_DYNA( BASE_MODALE=BAMO1,
MATR_AMOR=A_ASSE1 )
On construit de la même manière le macro-élément dynamique de la sous-structure 2.
Assemblage des différentes sous-structures :
Définition du modèle généralisé: on affecte un nom à chaque sous-structure et on précise les interfaces entre les différentes sous-structures
MODEGE=DEFI_MODELE_GENE( SOUS_STRUC=( _F( NOM = “COTE1”,
MACR_ELEM_DYNA = MACRO1,
TRANS = (0., 0., 0.,),
ANGL_NAUT = (0., 0., 0.,),),
_F( NOM = “COTE2”,
TRANS = (1., 0., 0.,),
ANGL_NAUT = (0., 0., 0.,),
MACR_ELEM_DYNA = MACRO2)),
LIAISON=_F( SOUS_STRUC_1 = “COTE1”,
SOUS_STRUC_2 = “COTE2”,
INTERFACE_1 = “DROITE”,
INTERFACE_2 = “GAUCHE”))
Définition d’une numérotation des degrés de liberté du système généralisé assemblé :
NUMEGE=NUME_DDL_GENE( MODELE_GENE=MODEGE)
Assemblage des matrices généralisées des différentes sous-structures :
RIGGEN=ASSE_MATR_GENE( NUME_DDL_GENE=NUMEGE,
OPTION=”RIGI_GENE” )
MASGEN=ASSE_MATR_GENE( NUME_DDL_GENE=NUMEGE,
OPTION=”MASS_GENE” )
AMOGEN=ASSE_MATR_GENE( NUME_DDL_GENE=NUMEGE,
OPTION=”AMOR_GENE” )
Assemblage du vecteur chargement généralisé :
VECTGEN=ASSE_VECT_GENE( NUME_DDL_GENE=NUMEGE,
CHAR_SOUS_STRUC=(
_F( SOUS_STRUC = “COTE1”,
VECT_ASSE = V_ASSE1),
_F( SOUS_STRUC = “COTE2”,
VECT_ASSE = V_ASSE2)))
Calcul de la réponse harmonique de la structure assemblée :
DYNGEN=DYNA_VIBRA( TYPE_CALCUL=”HARM” , BASE_CALCUL=”GENE” ,
MATR_MASS=MASGEN,
MATR_RIGI=RIGGEN,
MATR_AMOR=AMOGEN,
SOLVEUR=_F( METHODE=”LDLT”, ),
FREQ=F,
TOUT_CHAM=”OUI”,
EXCIT=_F( VECT_ASSE = VECTGEN,
COEF_MULT = 1.))
Restitution sur base physique :
On effectue ici une restitution sur la sous-structure 1 (COTE1) :
DYNHAR1=REST_SOUS_STRUC( RESU_GENE=DYNGEN,
SOUS_STRUC=”COTE1” )
On rappelle donc que pour un calcul de réponse harmonique, comme pour le calcul modal, on effectue directement le calcul sur le modèle généralisé de la structure assemblée sans faire une deuxième projection sur une base de calcul.